Bauanleitung pib#5 · Schritt 4c von 12
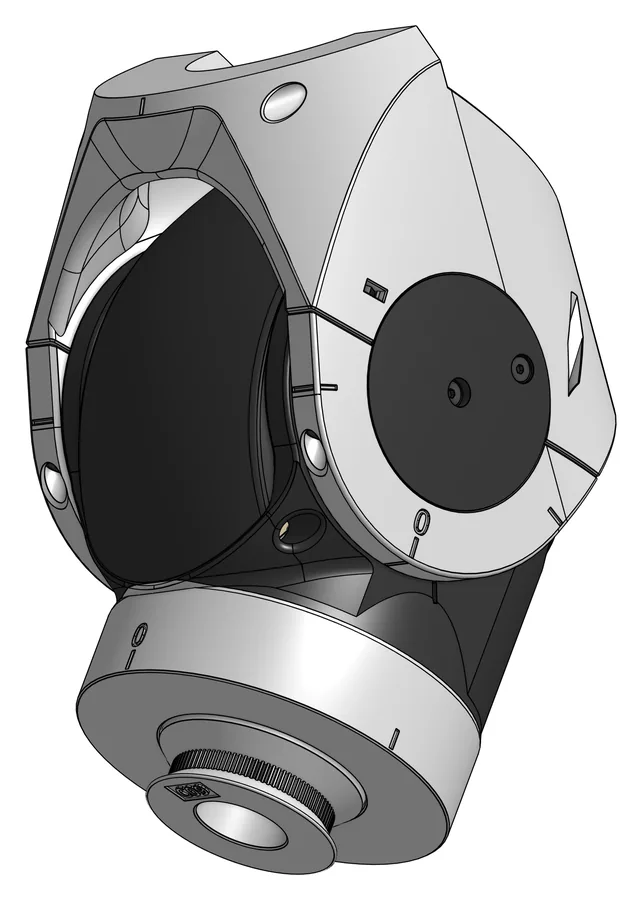
Der Ellbogen: beugen und drehen
Im Ellbogen arbeiten zwei Servos: ein DS51150SSG beugt den Unterarm, ein MG996R dreht ihn über einen Drehverbinder.
01
Worum es geht
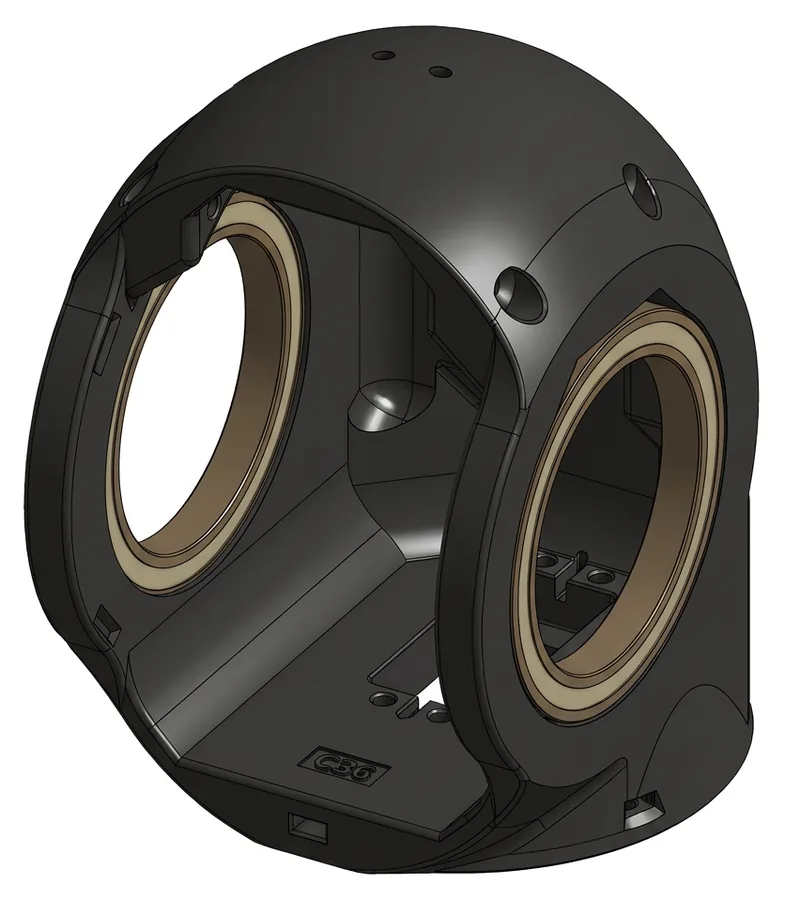
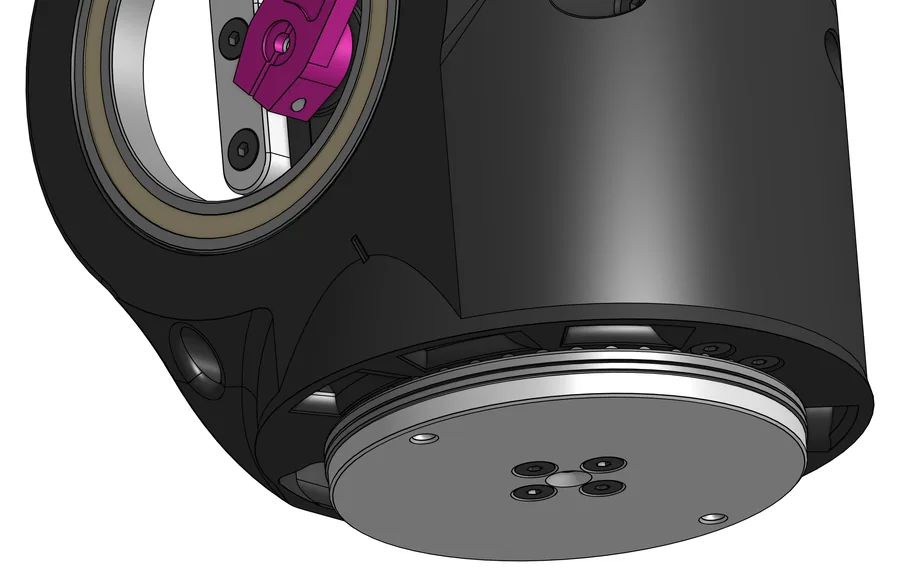
Der Ellbogen besteht aus einer schwarzen Unterschale C36 und einer grauen Oberschale C39. In der Unterschale sitzen beide Motoren. Der MG996R (E07) steht senkrecht und dreht über die Motorscheibe C15 und den Drehverbinder C09 den Teil unterhalb des Ellbogens. Der DS51150SSG (E15) liegt quer und bewegt über die Motorklemme M17 und die Motorwelle C31 das Beugegelenk. Seitlich halten die Klemmen C35L und C35R die beiden Schalen zusammen.
Alle Stückzahlen gelten für einen Ellbogen. Die Bilddateien im Original heißen durchgehend „Elbow_right“. Ob der Ellbogen des anderen Arms gleich oder gespiegelt gebaut wird, sagt Schritt 4c nicht. C35L und C35R sind keine Seitenvarianten für linken und rechten Arm, sondern die linke und rechte Klemme desselben Ellbogens.
Vorher erledigt
- Schritt 1c: alle Motoren dieses Kapitels kalibriert
Stand der offiziellen Anleitung: Version 7 vom 30. September 2026. Die Seiten werden bei isento laufend überarbeitet; maßgeblich ist das Original im pib-Wiki.
02
Was gebraucht wird
Druckteile
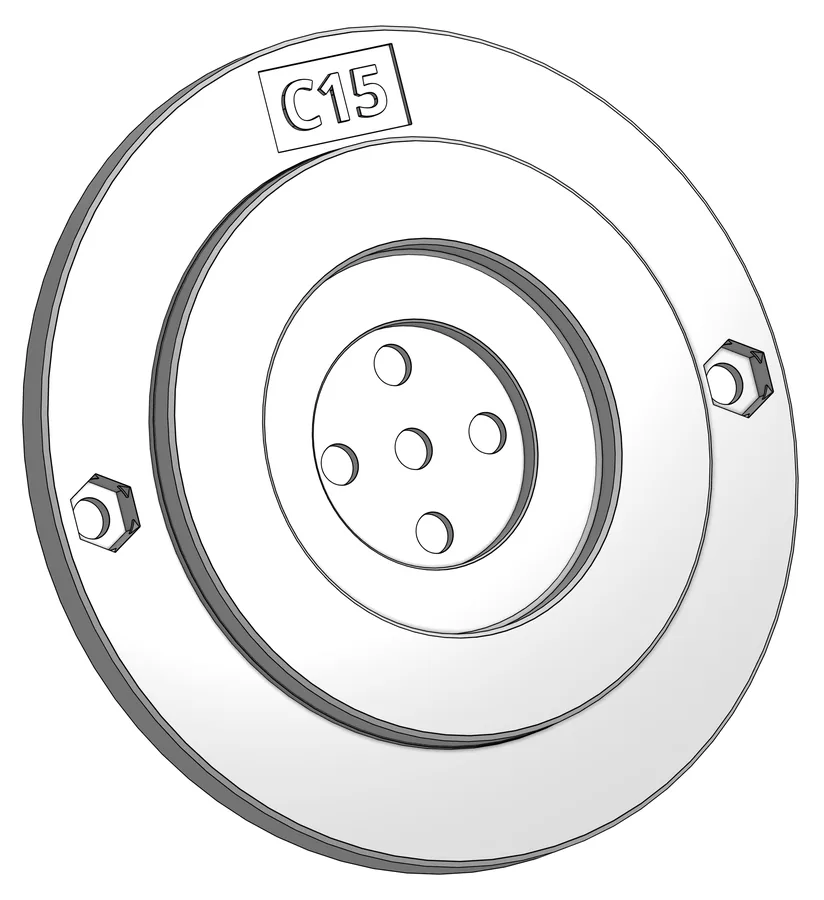 C15
Central Rotator Motor Connector, Motorscheibe
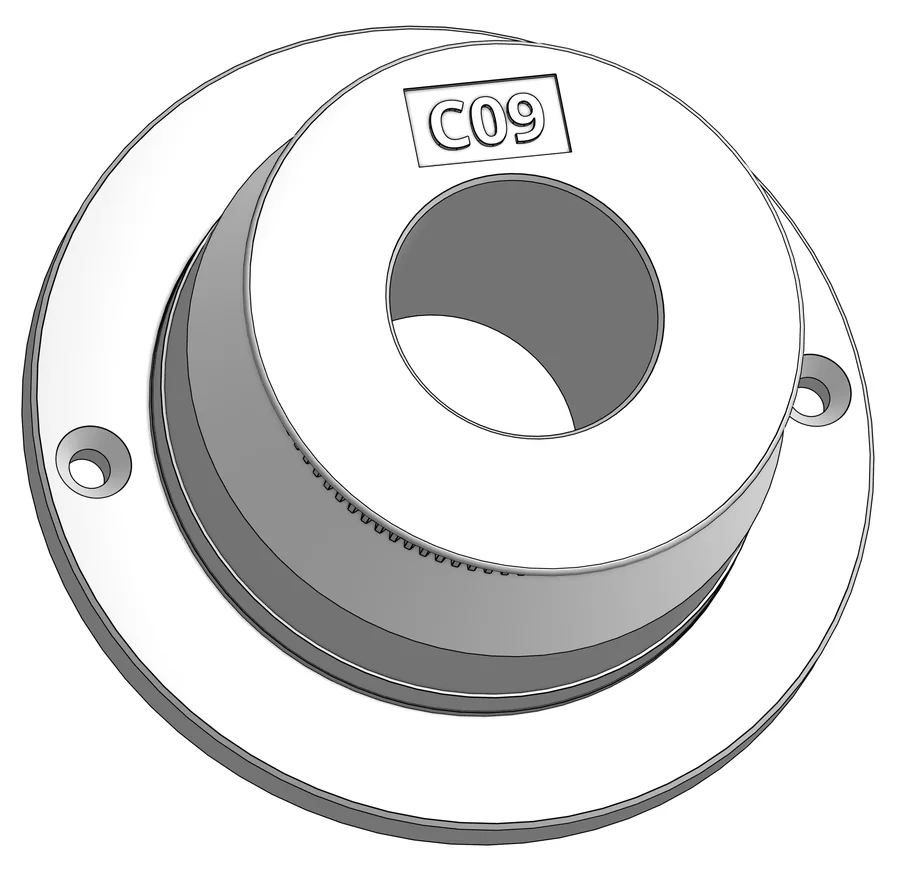 C09
Central Rotator Connector, Drehverbinder mit Zahnkranz
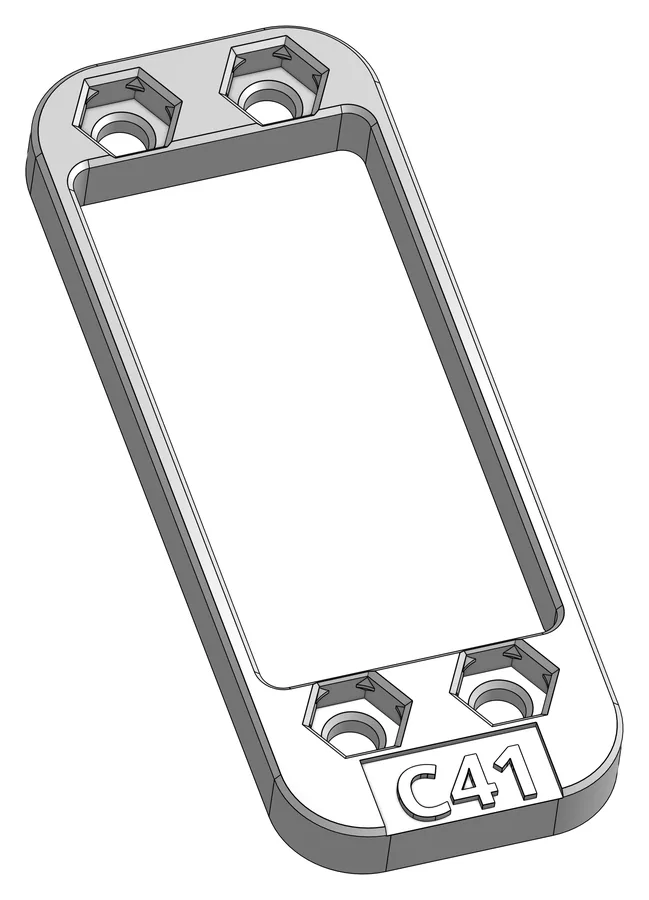 C41
Elbow Central Motor Flange, Flansch für den MG996R
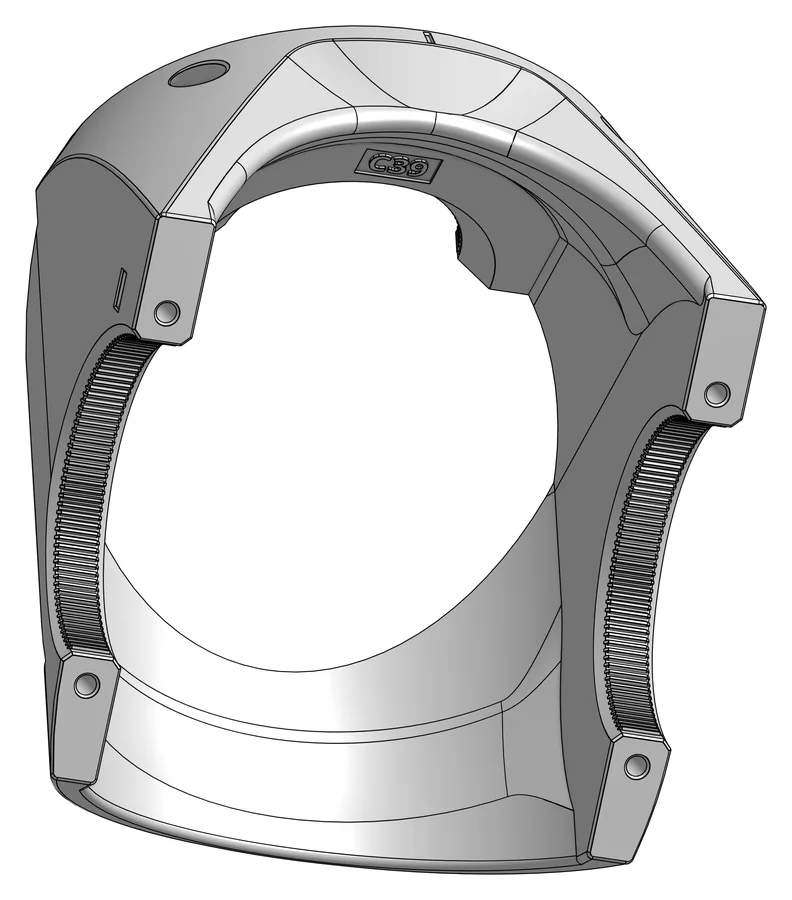 C39
Elbow Upper Shell, Oberschale
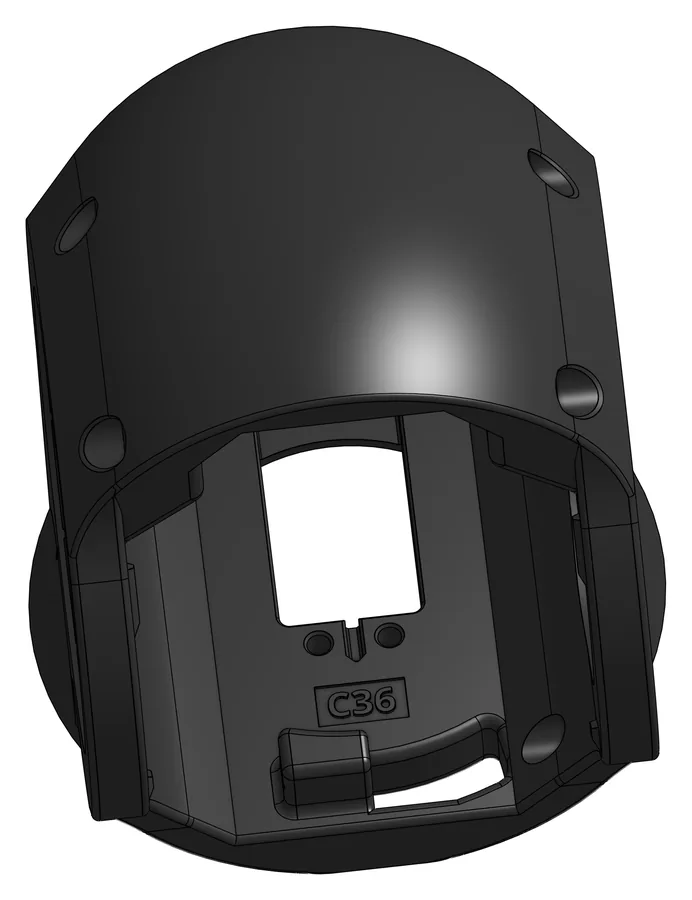 C36
Elbow Lower Shell, Unterschale
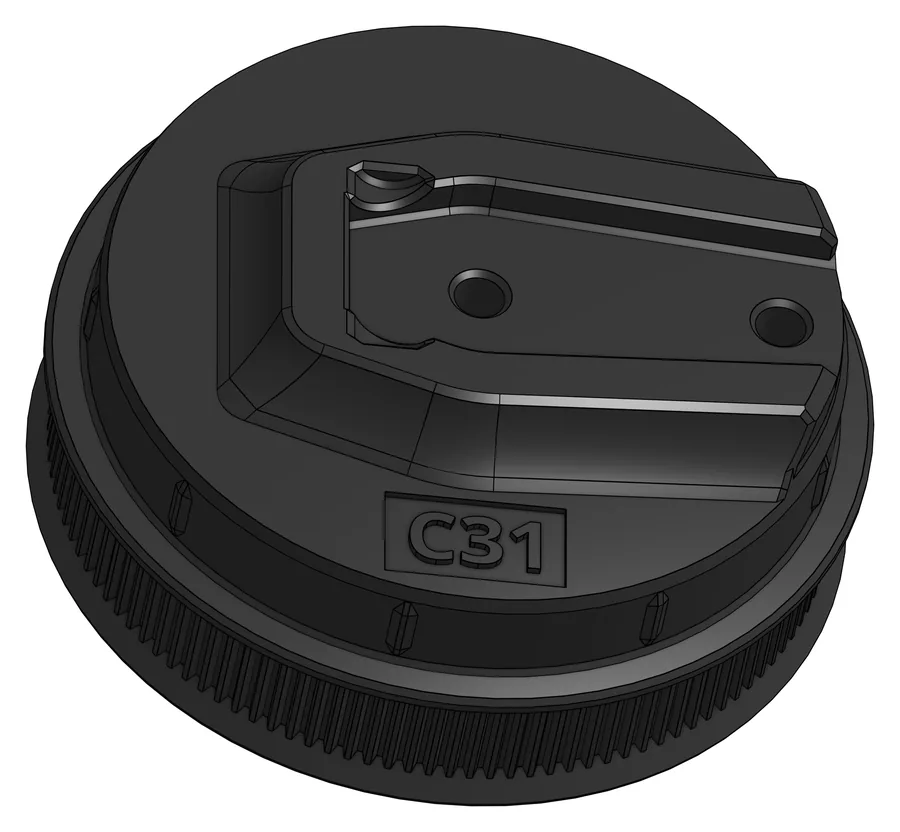 C31
Elbow Shaft Motor, Motorwelle
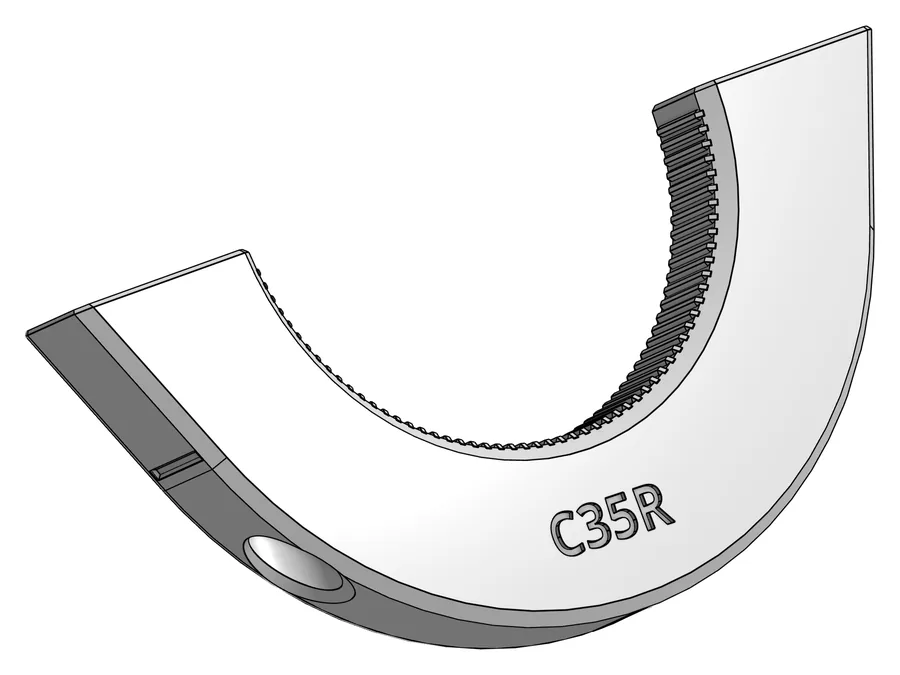 C35R
Elbow Clamp Right, rechte Klemme
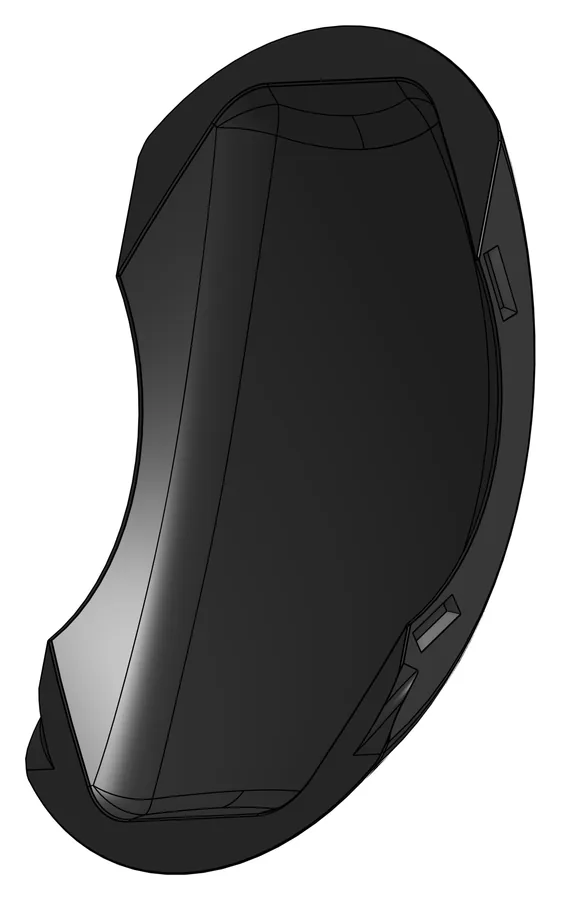 C38
Elbow Cover, Abdeckung
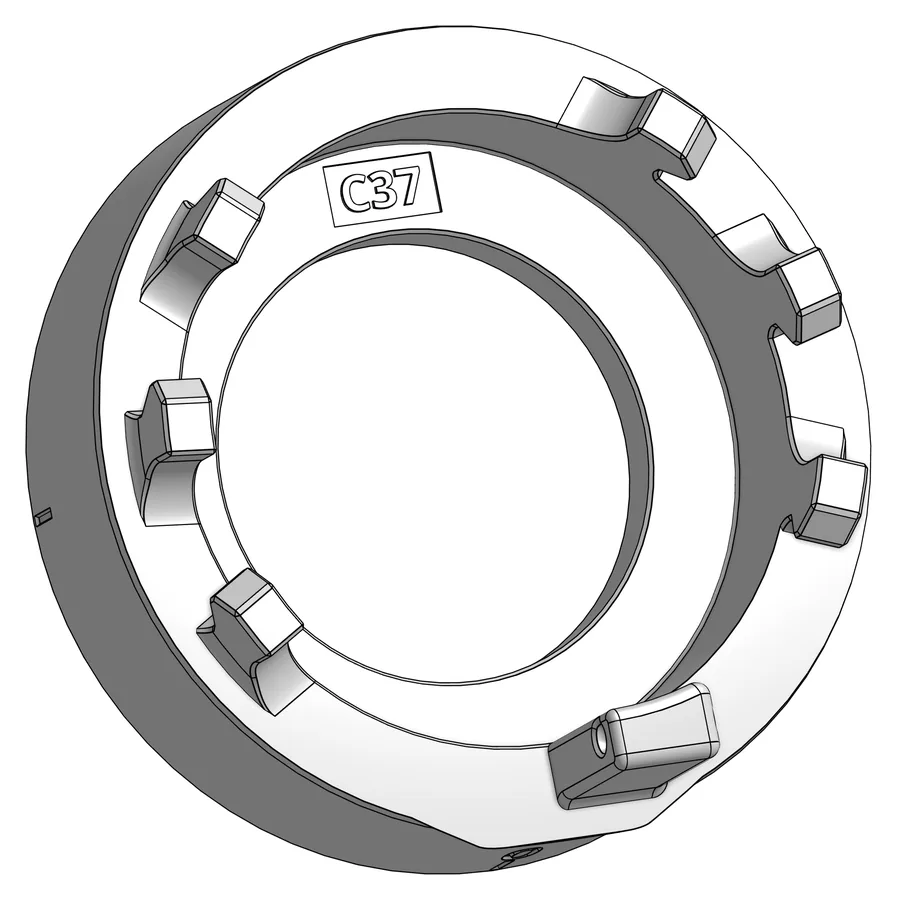 C37
Elbow Rotator Bracket, Haltering
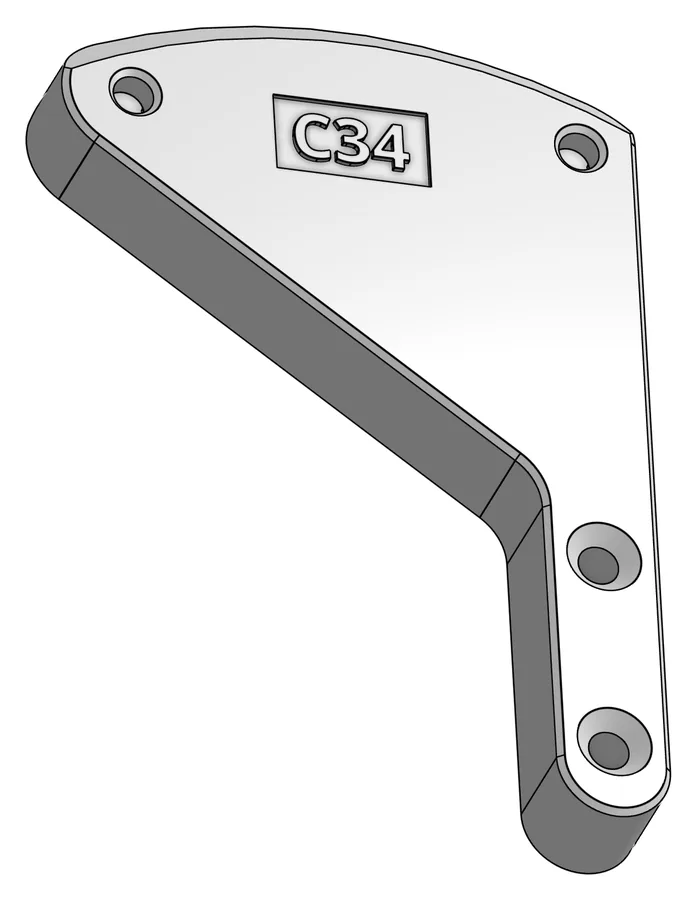 C34
Elbow Motor Connection, Motorverbinder
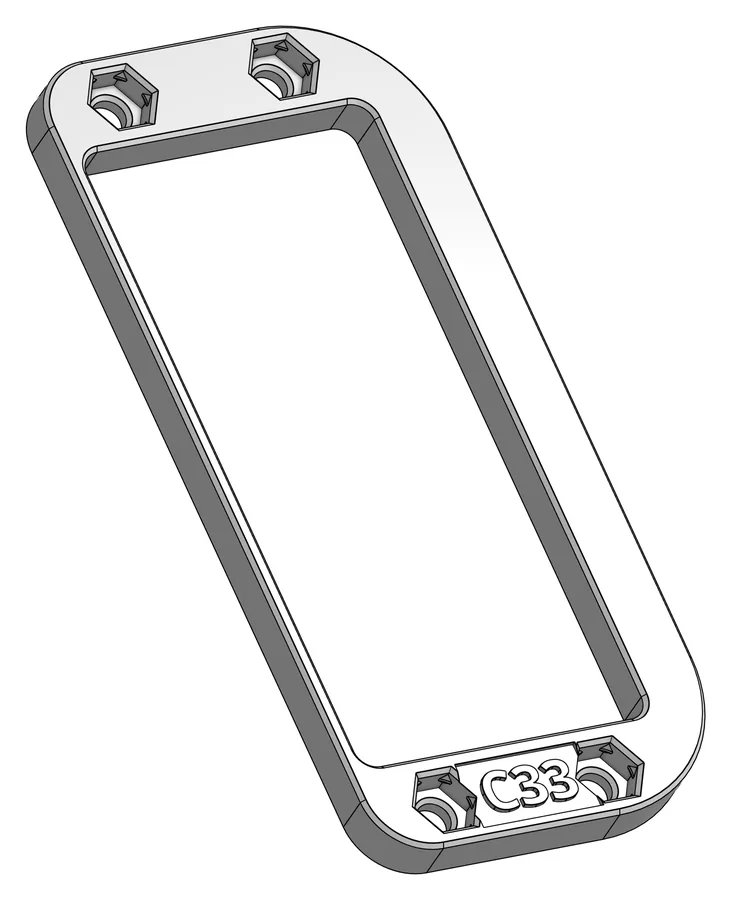 C33
Elbow Motor Flange, Flansch für den DS51150SSG
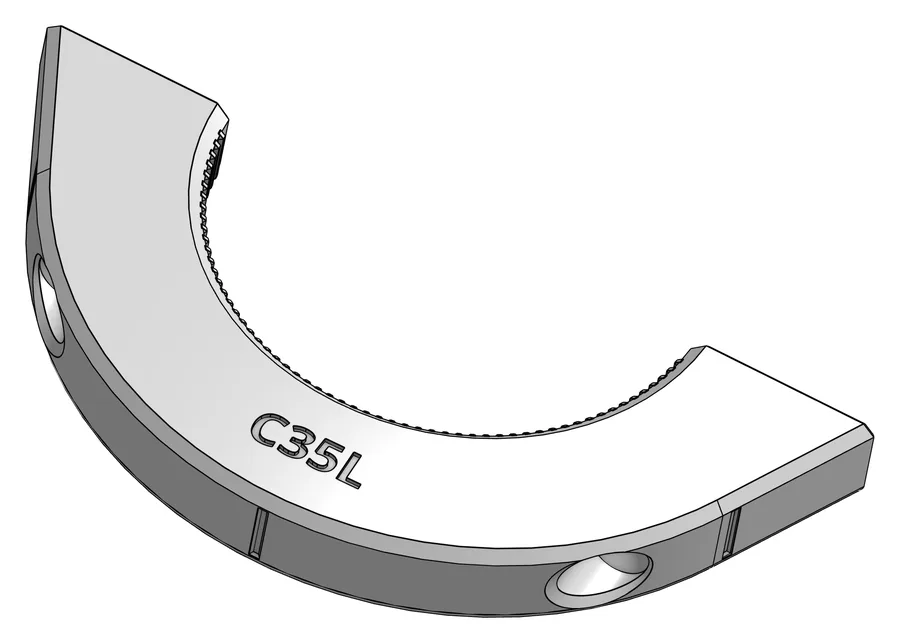 C35L
Elbow Clamp Left, linke Klemme
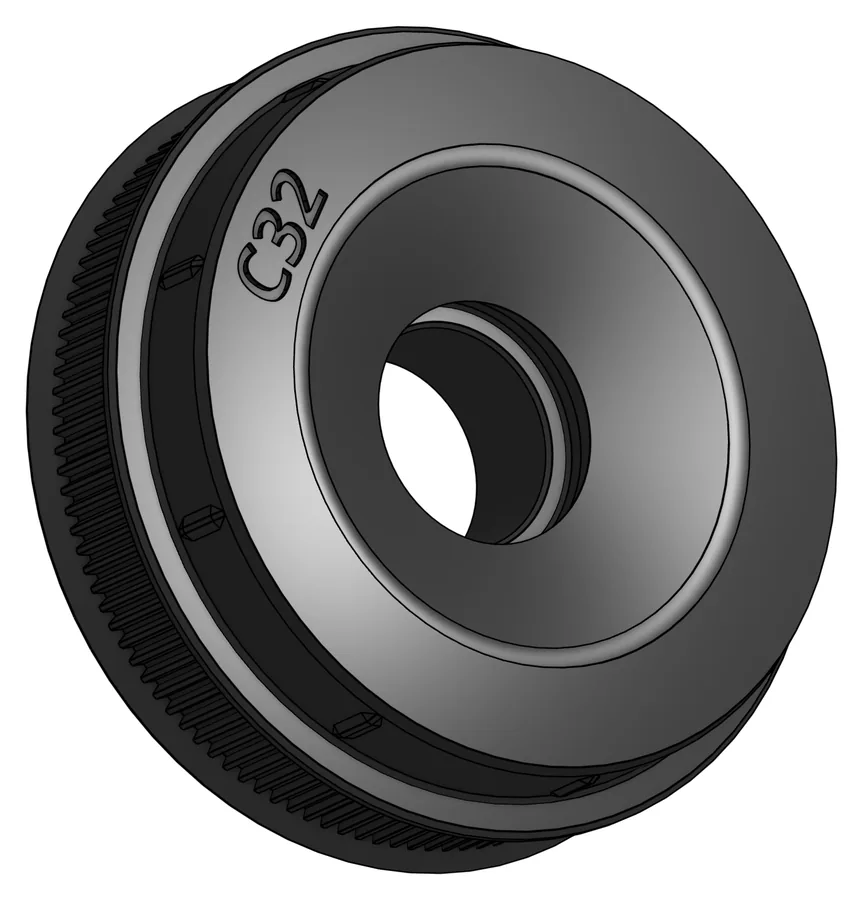 C32
Elbow Axis Cable, Kabelachse
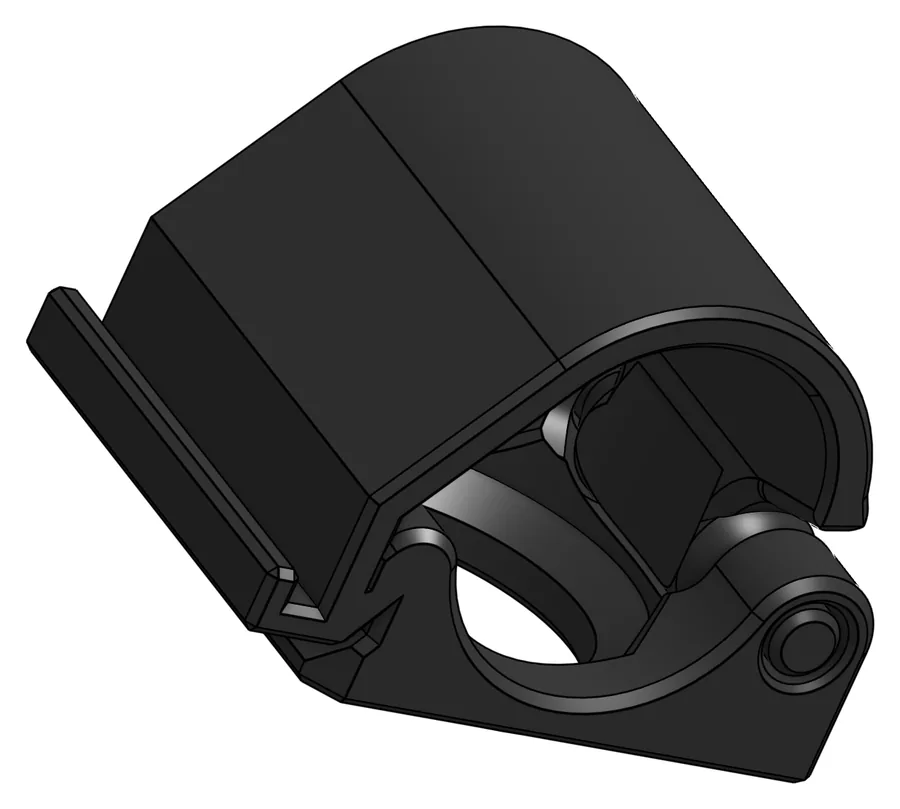 C74
Wire Holder, Kabelhalter
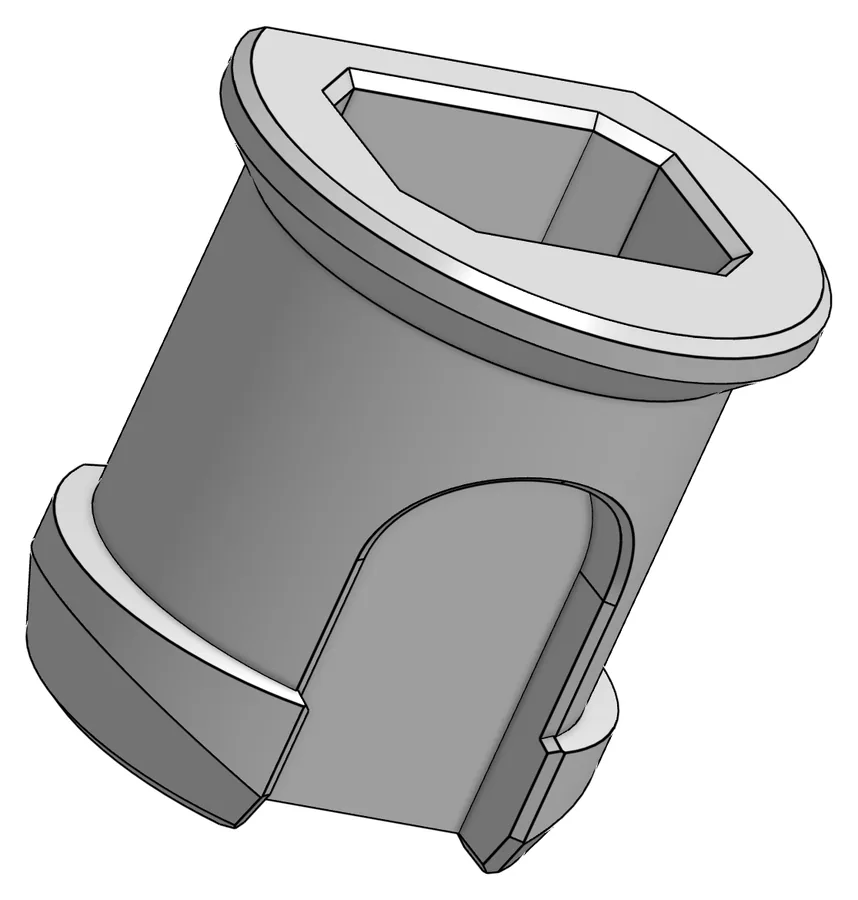 C76
Wire Holder Pin, Stift für den Kabelhalter
Nicht druckbar (aus der pib#5.Makerbox)
- 1× E07 – Servo MG996R
- 1× E15 – Servo DS51150SSG
- 4× M16 – Servo-Schraubadapter
- 1× M17 – Motorklemme 18T
- 1× M18 – Metall-Motoradapter L
- 2× M20 – Kugellager 50×65×7
- 2× M06 – Axiallager 70×50×3
- 2× M07 – Axiallagerscheibe 70×50×1
- 17× S01 – M3-Mutter
- 4× S02 – Schraube M3×6
- 2× S03 – Schraube M3×8
- 4× S07 – Schraube M3×18
- 4× S08 – Schraube M3×20
- 5× S10 – Schraube M3×25
- 4× S13 – Schraube M3×40
Wichtig: Alle Stückzahlen gelten für einen Ellbogen. pib hat zwei Arme; wie der zweite Ellbogen gebaut wird, steht nicht in 4c.
Merke: Die Axiallager gehen nicht auf: Die Liste nennt je zwei M06 und M07, die Schritte 8, 10 und 11 verlangen aber je drei. Das Bild zu Schritt 11 zeigt kein drittes Lagerpaar; welche Angabe stimmt, bleibt offen.
Merke: M06 heißt hier „70x50x3-Ballbearing_Axial“, in Schritt 4a dagegen „Thrust_bearing_70x50x2_rollers“, also 3 mm statt 2 mm. Ob es dasselbe Teil ist, lässt sich aus dem Original nicht sagen.
Merke: Der Code C76 bezeichnet hier den Kabelhalter-Stift, in Schritt 4a dagegen die Abdeckleiste der Schulter (C76-Shell_cap). Dort heißt der Kabelhalter-Stift C73. Beim Drucken und Sortieren nicht nur nach dem Code gehen.
Merke: Kleinere Fehler in der Liste: „SO2“ mit dem Buchstaben O statt S02, „S8“ statt S08. Die Galerie der Druckteile zeigt C31 zweimal (zwei Ansichten desselben Teils). Das Original nennt 17 Schritte; dazu kommt ein Schritt 0 für die Kalibrierung.
Merke: Der Code E15 steht hier für den DS51150SSG, in Schritt 4a für den DS5180SSG.
03
18 Schritte
Reihenfolge und Nummern wie im Original. Ein Klick aufs Bild zeigt es groß.
0
Motoren kalibrieren
Schwierigkeit 2 von 5
Alle Motoren dieses Kapitels müssen nach der Anleitung zur Motorkalibrierung (Schritt 1c) kalibriert sein.
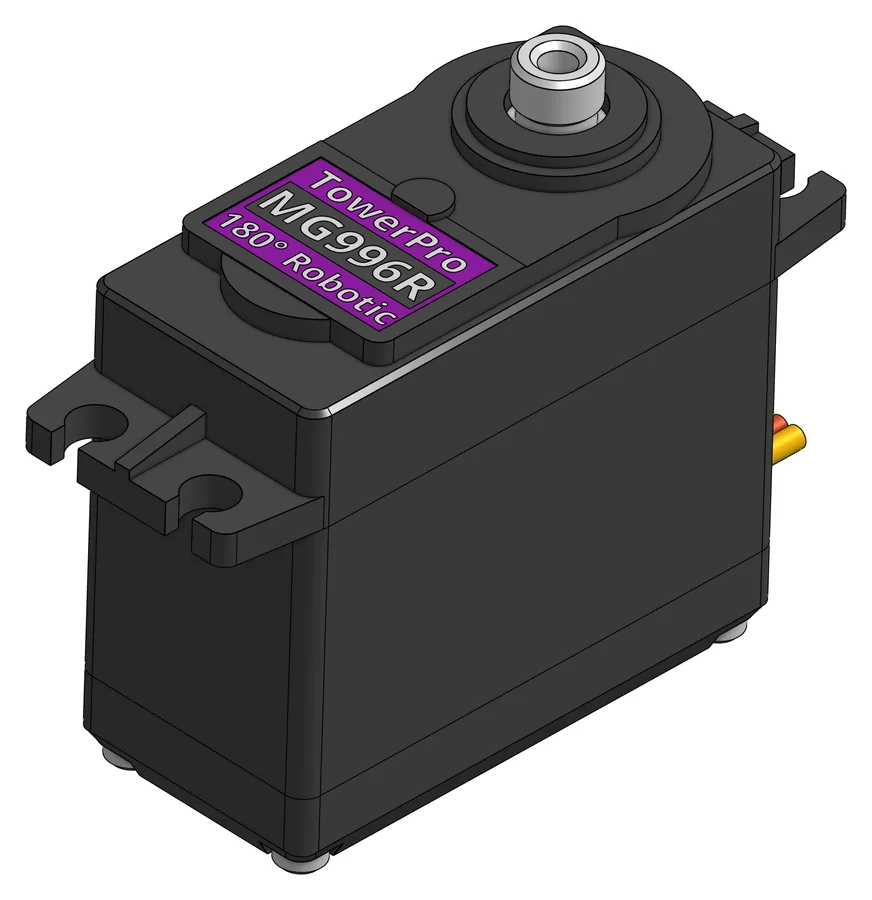
Merke: Das Bild zu diesem Schritt zeigt einen MG996R und stammt dem Dateinamen nach aus der Halsanleitung („Enhanced 2-DOF Neck“). Die Kalibrierseite selbst trägt im Wiki den Titel „Step 2d: Calibrate the motors“, auf pib.rocks/build ist sie Schritt 1c.
1
Kugellager in die Unterschale
Schwierigkeit 2 von 5
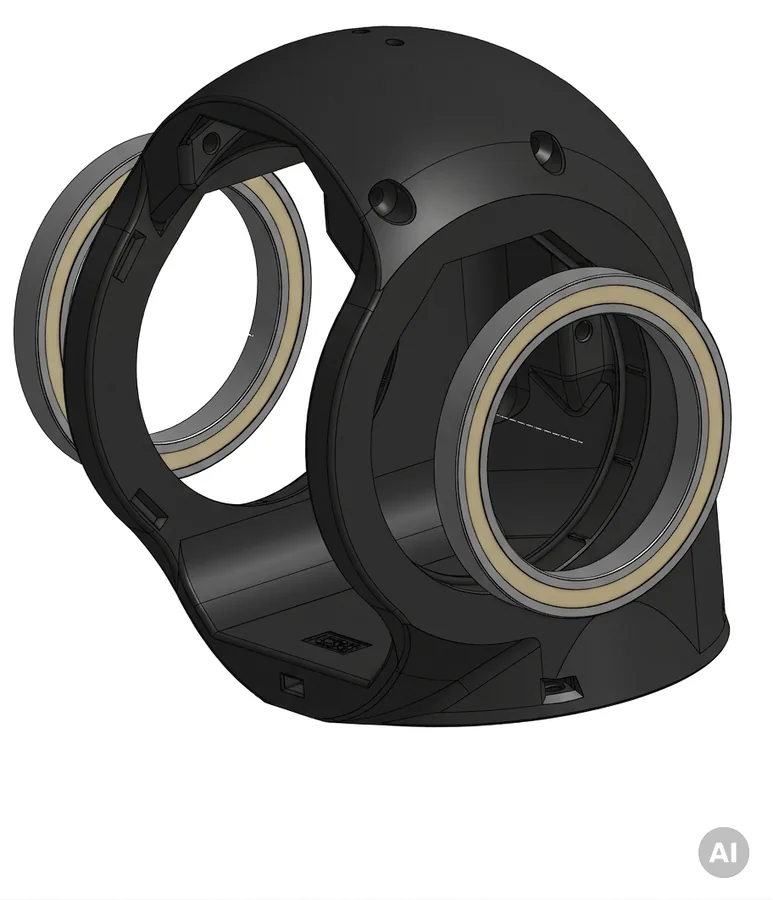
Zwei Kugellager M20 (50×65×7) an den gezeigten Stellen in die Unterschale C36 setzen, je eines in die beiden seitlichen Öffnungen.
Braucht: 2× M20, 1× C36
2
MG996R in die Unterschale
Schwierigkeit 2 von 5
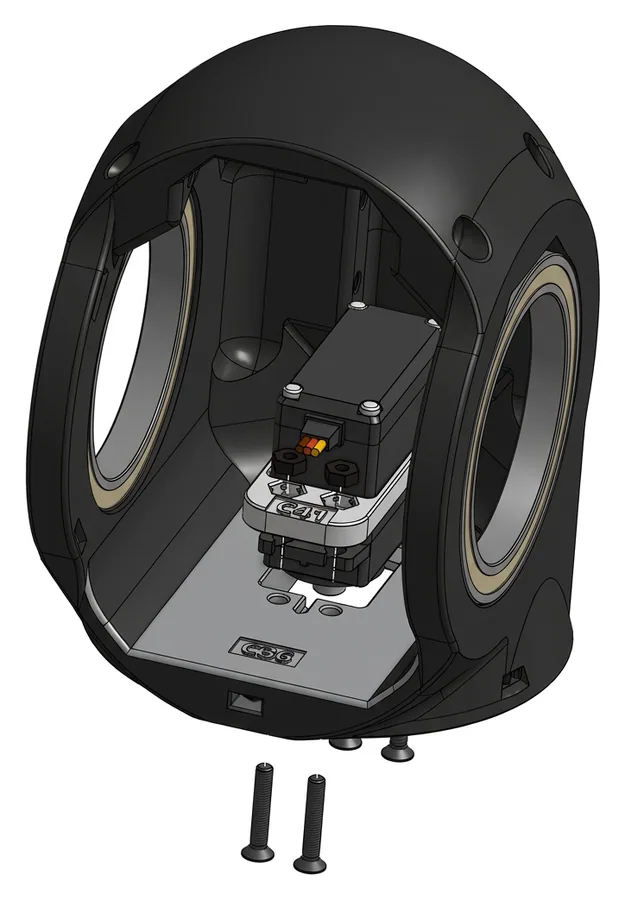
Den Servo E07-MG996R mit dem Flansch C41, vier Muttern S01 und vier Schrauben S07 (M3×18) in der Unterschale C36 befestigen. Die Schrauben kommen von unten durch den Boden der Schale.
Braucht: 1× E07-MG996R, 1× C41, 4× S01, 4× S07
3
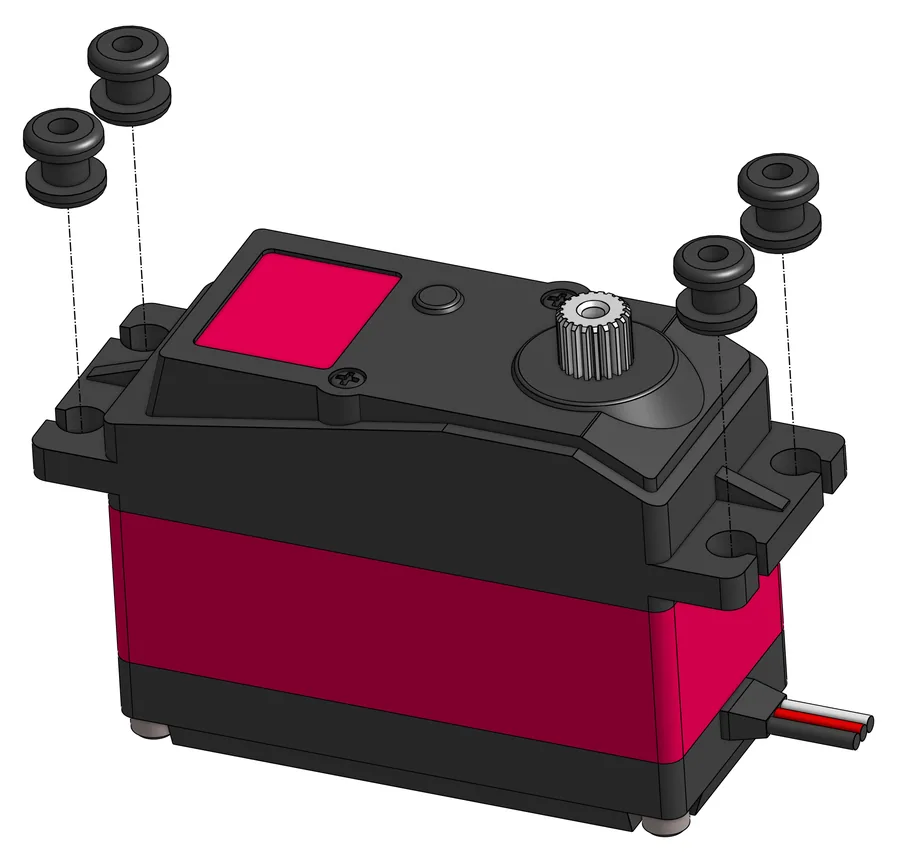
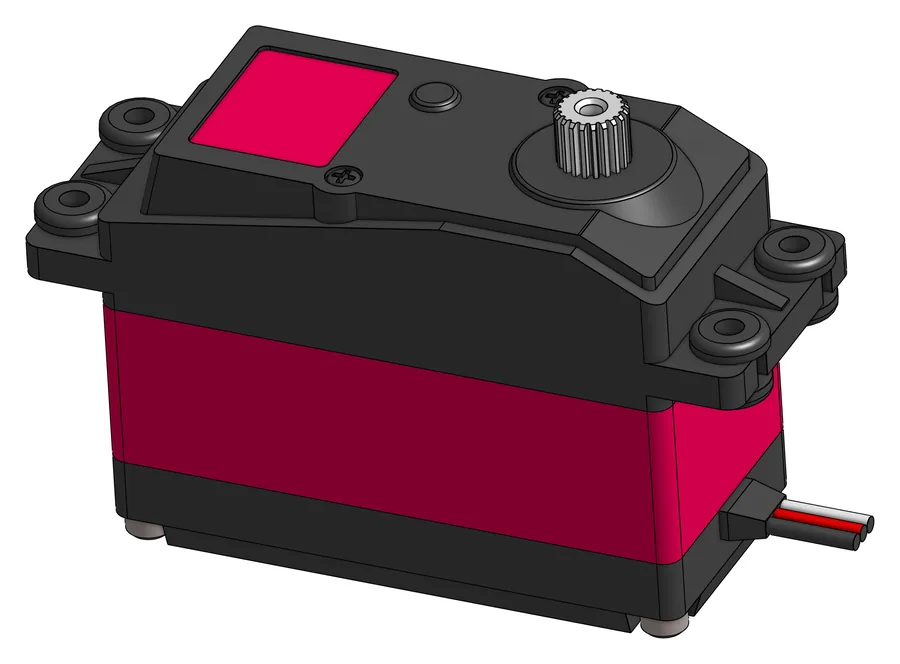
Schraubadapter in den DS51150SSG
Schwierigkeit 1 von 5
Vier Servo-Schraubadapter M16 an den gezeigten Stellen in die Befestigungslöcher des Servos E15-DS51150SSG setzen. Dazu jeden Adapter mit einem dünnen Schraubendreher in sein Loch führen und den Schraubendreher wieder herausziehen.
Braucht: 4× M16, 1× E15-DS51150SSG
4
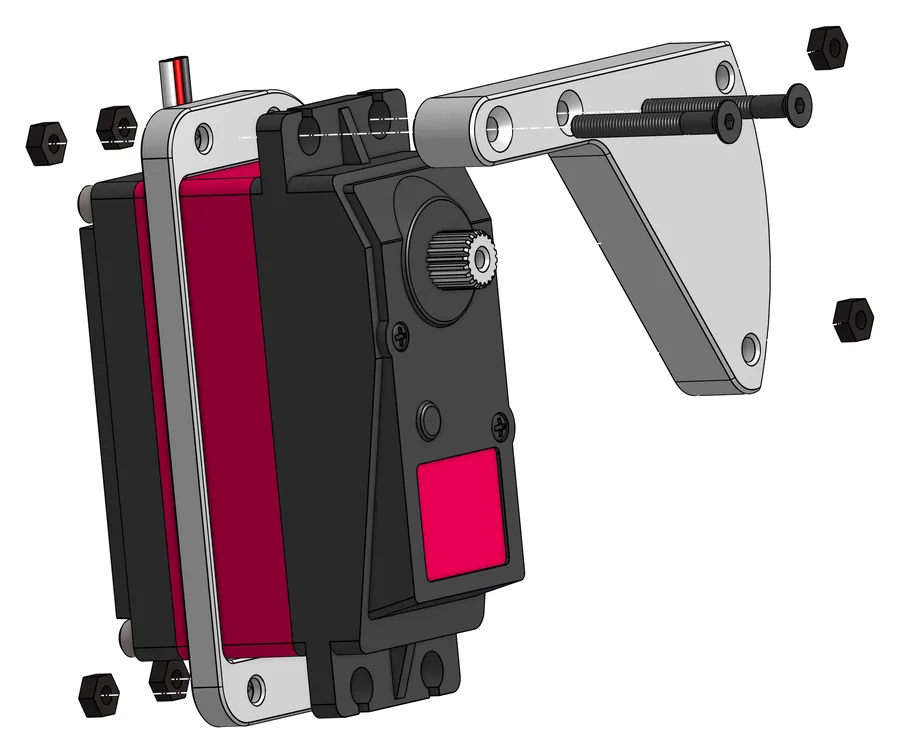
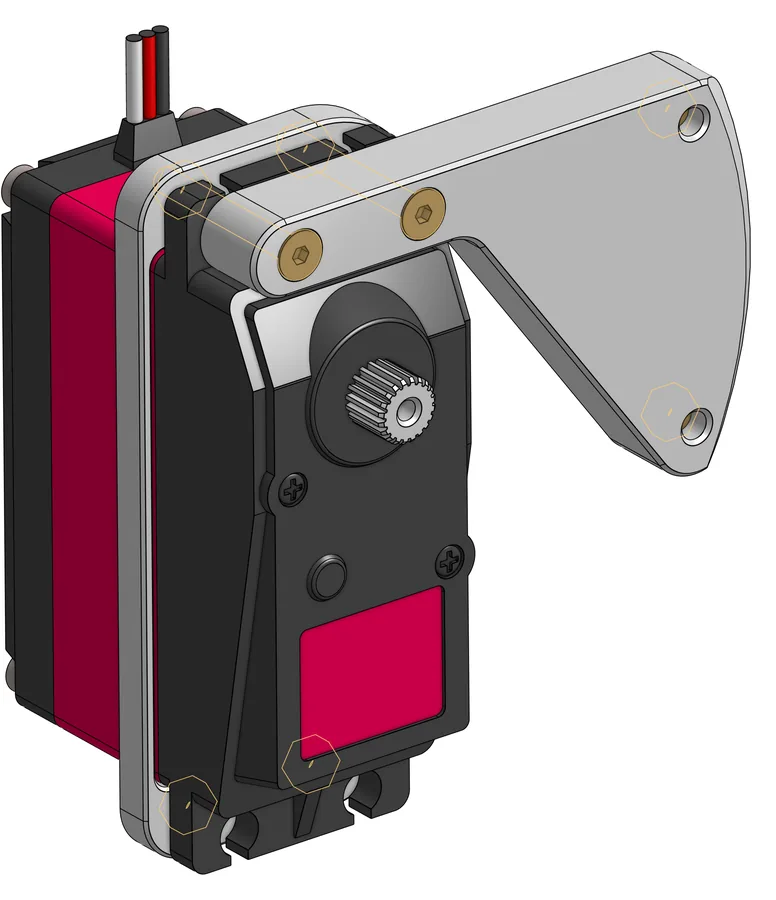
Servo an Flansch und Motorverbinder
Schwierigkeit 1 von 5
Den Servo E15-DS51150SSG mit vier Muttern S01 und zwei Schrauben S10 (M3×25) mit dem Flansch C33 und dem Motorverbinder C34 verbinden. Danach zwei weitere Muttern S01 in C34 einsetzen.
Braucht: 1× C33, 1× C34, 6× S01, 2× S10
5
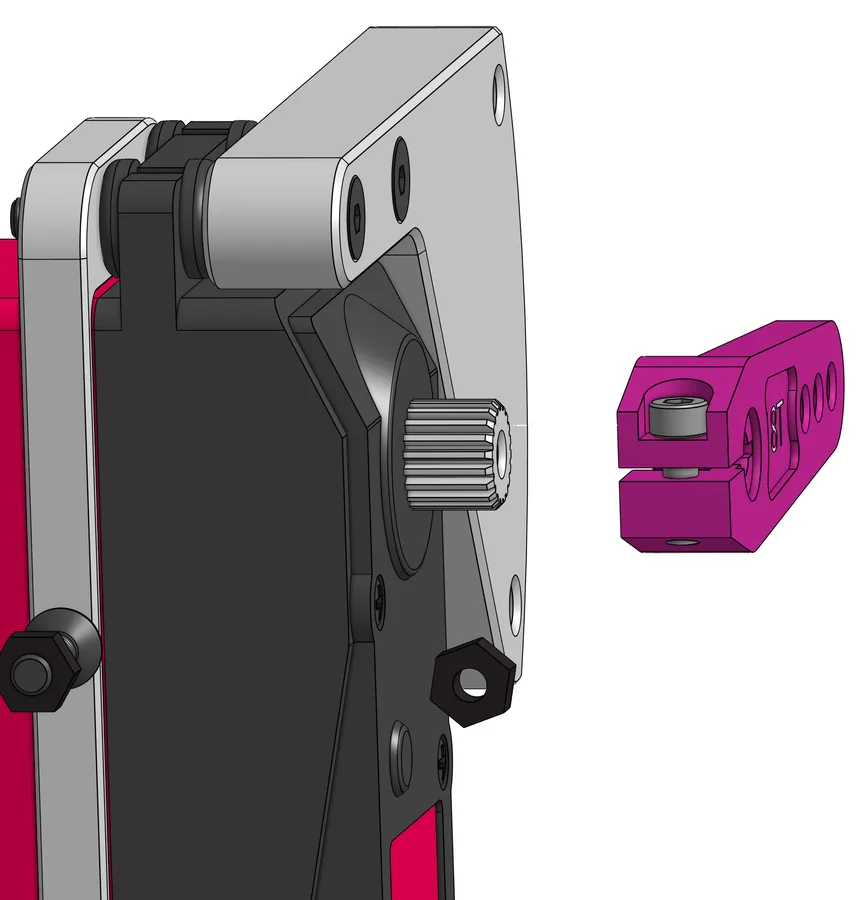
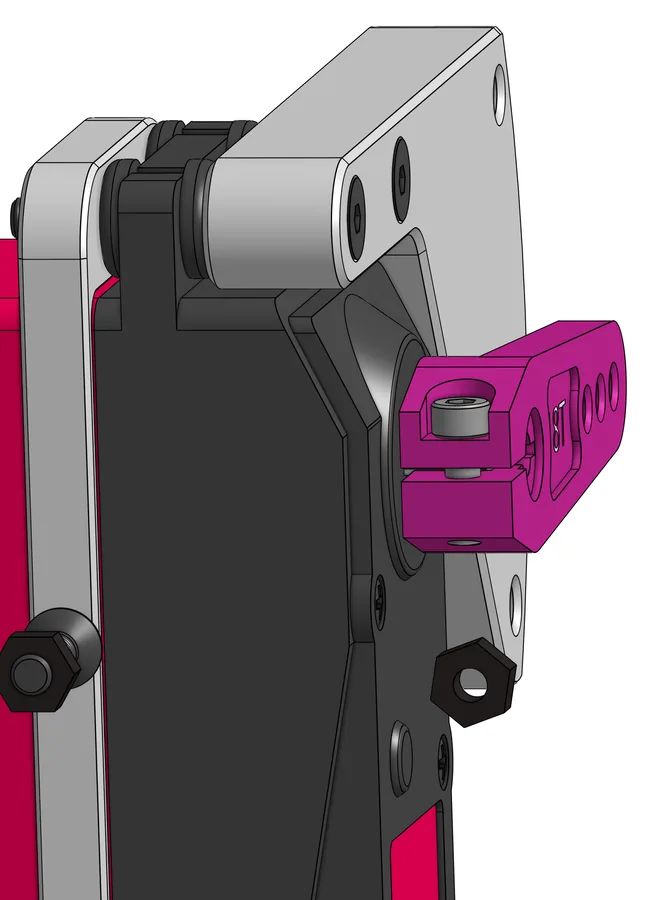
Motorklemme montieren
Schwierigkeit 1 von 5
Die Motorklemme M17 auf die Welle des E15-DS51150SSG stecken und die kleine Klemmschraube festziehen.
Braucht: 1× M17
6
Baugruppe in die Unterschale
Schwierigkeit 1 von 5
Die Baugruppe aus Schritt 5 mit vier Schrauben S08 (M3×20) in der Unterschale C36 befestigen.
Merke: In der Liste dieses Schritts steht „S8-M3x20“, gemeint ist S08.
Braucht: 4× S08
7
Metall-Motoradapter einbauen
Schwierigkeit 2 von 5
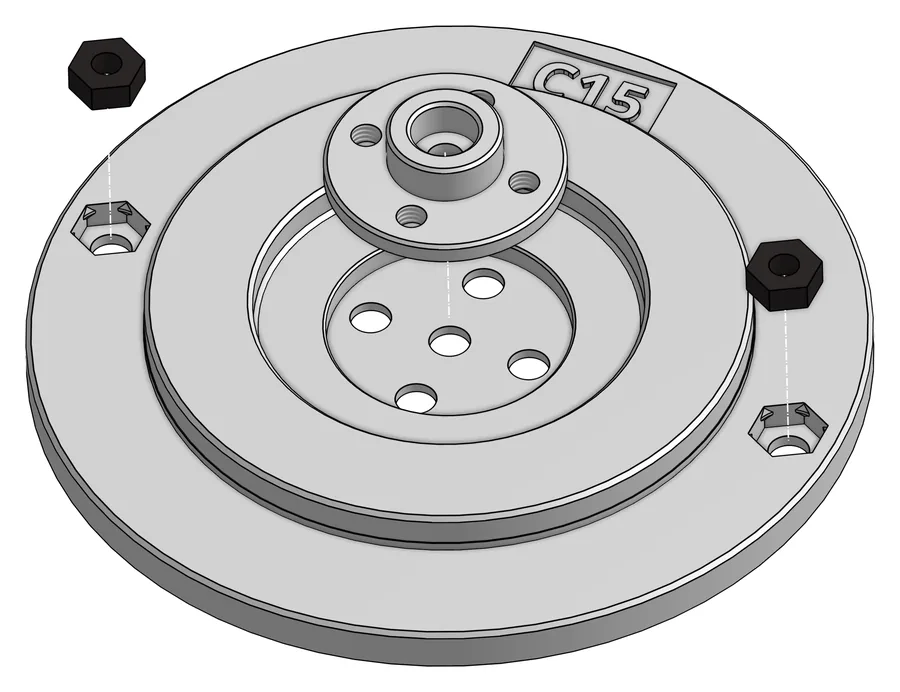
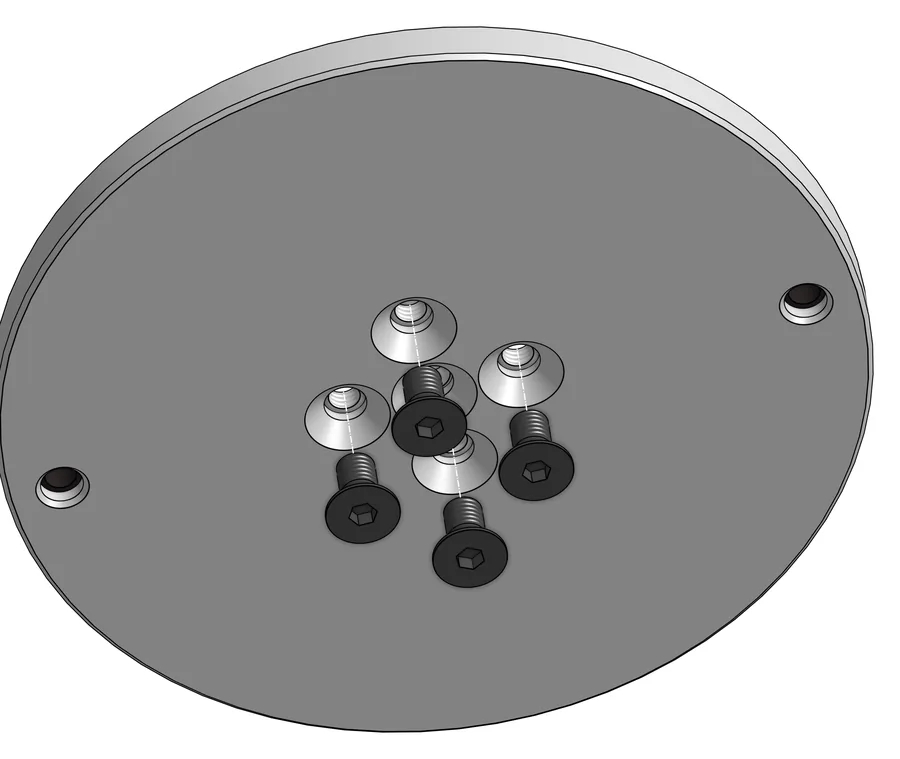
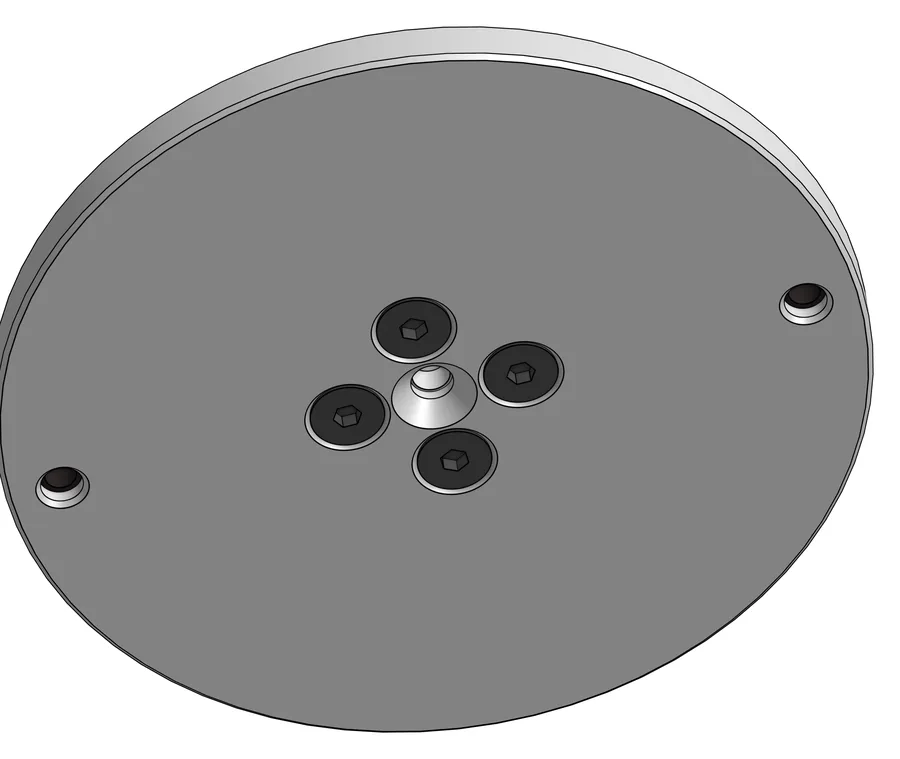
Zwei Muttern S01 und den Metall-Motoradapter M18 (Ausführung L) in die Motorscheibe C15 einsetzen. M18 mit vier Schrauben S02 (M3×6) befestigen. Das Original weist eigens darauf hin, dass M18 ein Metallteil ist.
Braucht: 1× C15, 1× M18, 2× S01, 4× S02
8
Axiallager und Aufpressen auf den MG996R
Schwierigkeit 1 von 5
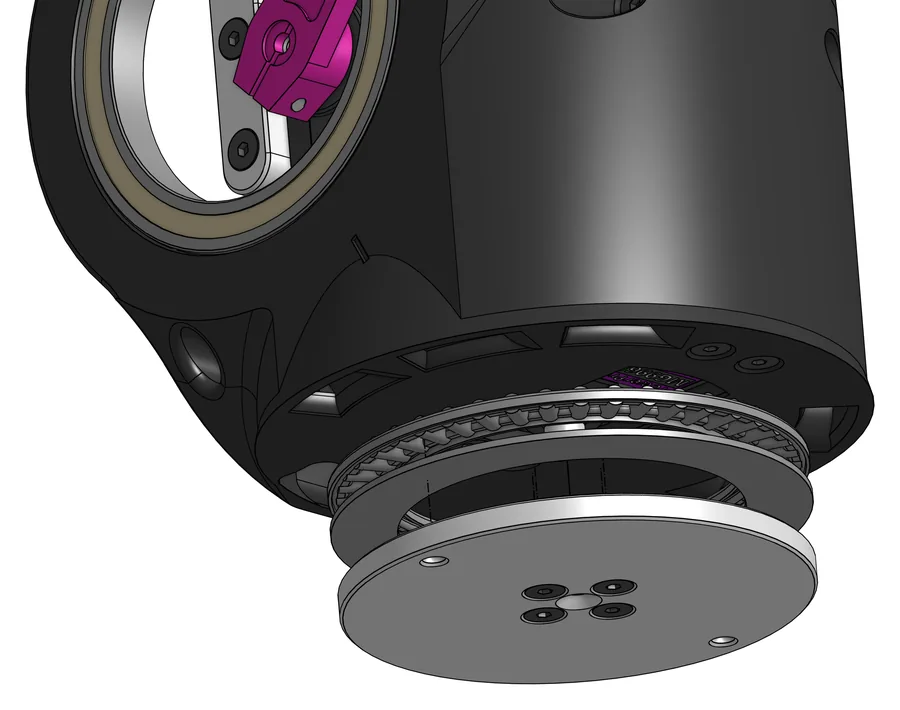
Erst ein Axiallager M06, dann eine Lagerscheibe M07 auf die Motorscheibe C15 legen. Dann die Baugruppe mit dem MG996R verbinden: Den Metalladapter M18 auf die Motorwelle pressen.
Braucht: 1× M06, 1× M07
9
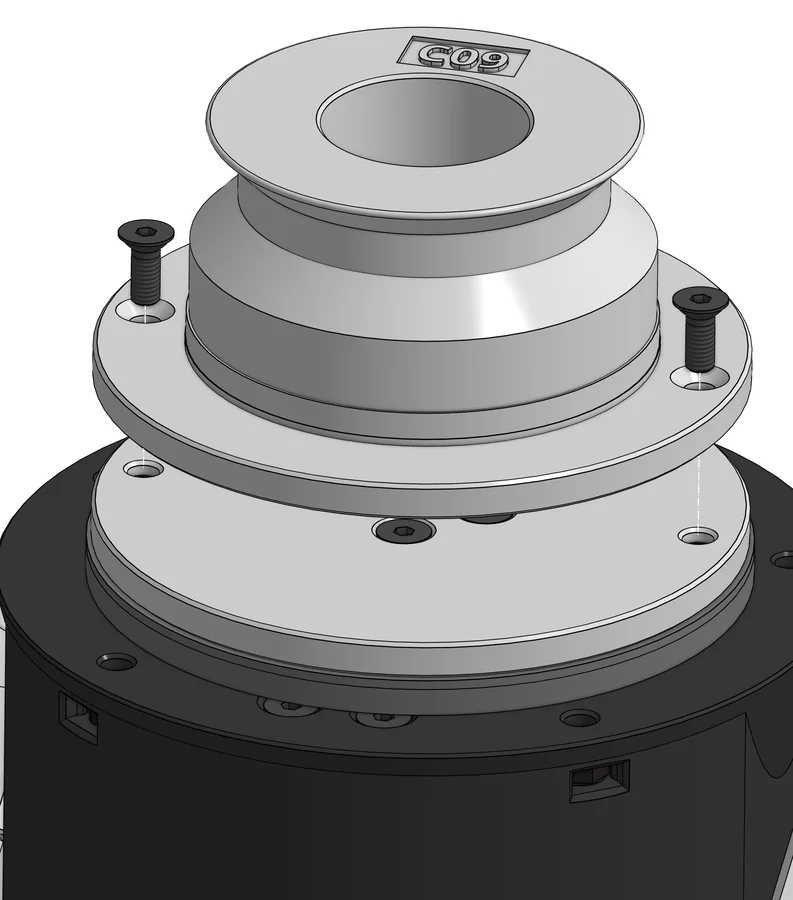
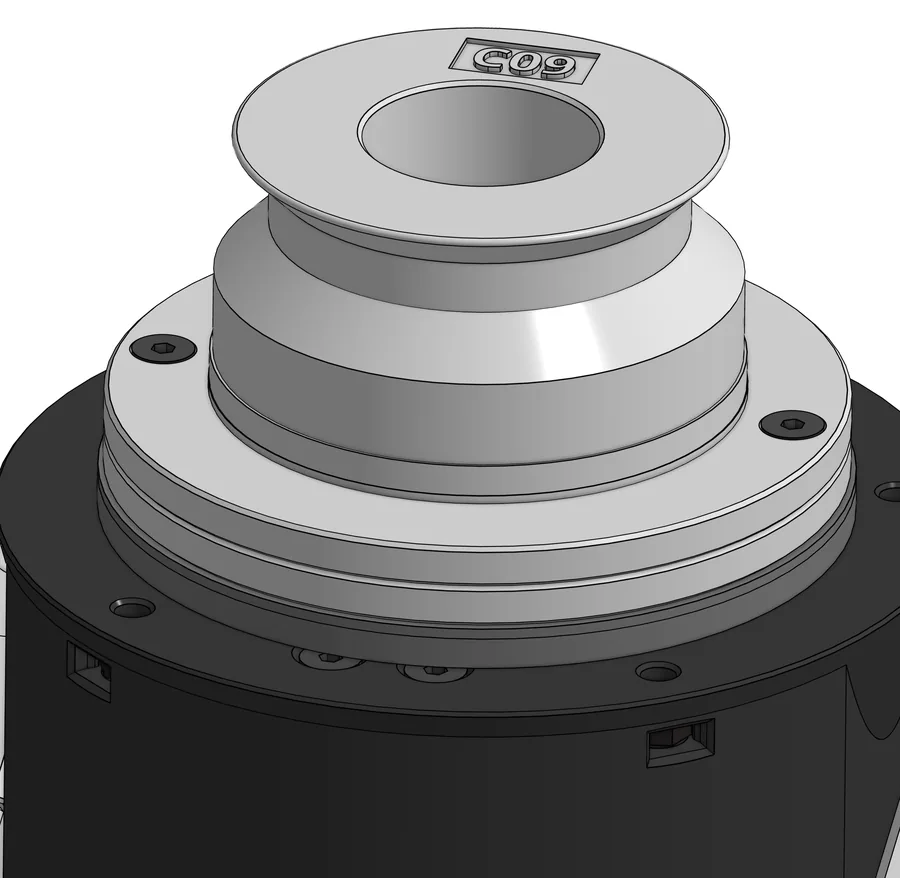
Drehverbinder anschrauben
Schwierigkeit 1 von 5
Den Drehverbinder C09 mit zwei Schrauben S03 (M3×8) an die Motorscheibe C15 schrauben.
Braucht: 1× C09, 2× S03
10
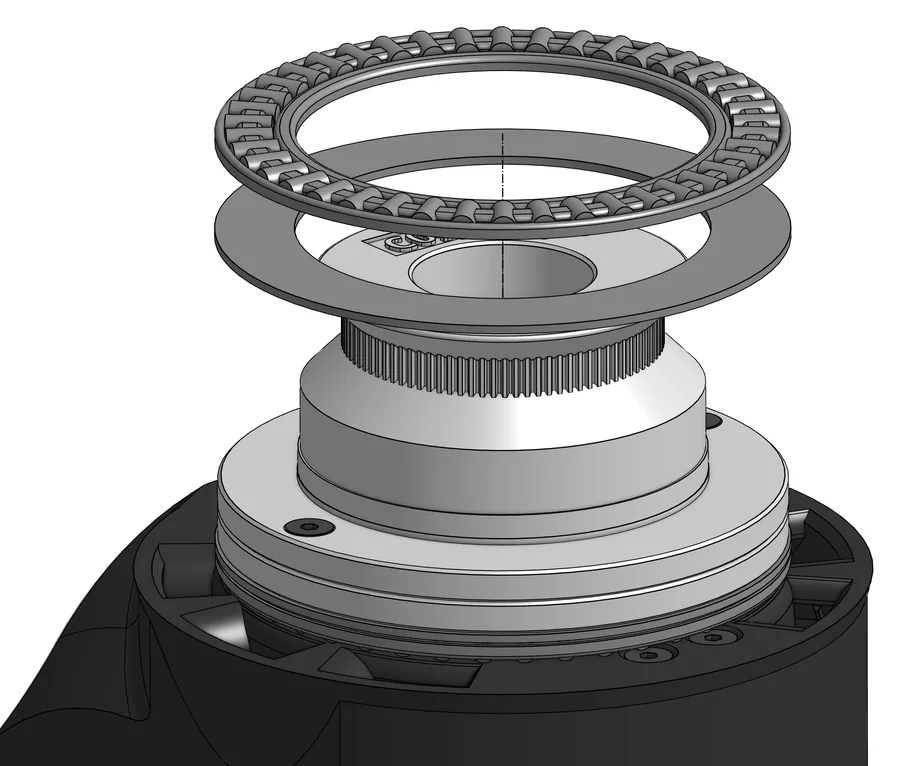
Lager auf den Drehverbinder
Schwierigkeit 1 von 5
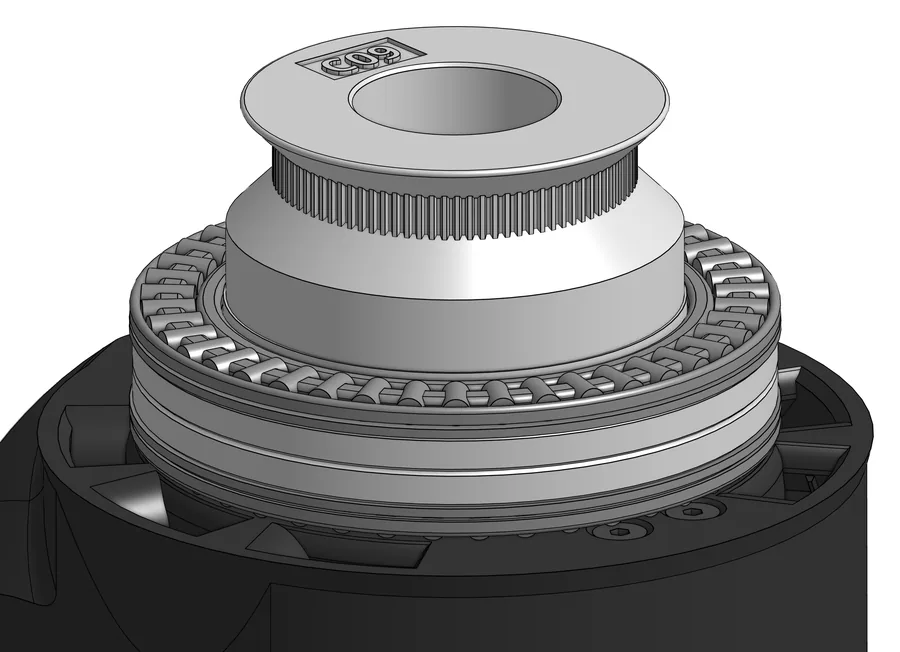
Ein Axiallager M06 und eine Lagerscheibe M07 auf den Drehverbinder C09 legen.
Braucht: 1× M06, 1× M07
11
Haltering C37 einbauen
Schwierigkeit 2 von 5
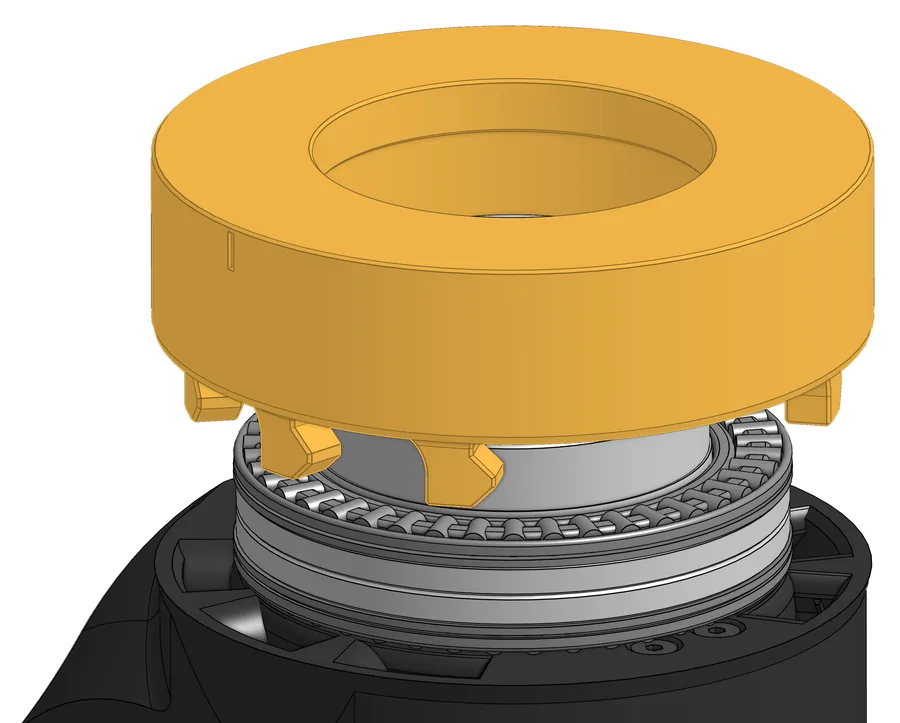
Laut Text kommen ein Axiallager M06 und eine Lagerscheibe M07 in den Haltering C37. C37 wird dann auf den Ellbogen gesetzt und in Richtung der Nut gedreht, bis er einrastet.
Danach C37 mit einer Mutter S01 und einer Schraube S10 (M3×25) an der Unterschale C36 festschrauben.
Merke: Die Teileangabe dieses Schritts nennt nur C37, der Text verlangt aber ein drittes Lagerpaar M06/M07. Das passt nicht zur Teileliste (je zwei) und ist im Bild nicht zu sehen. In welche Richtung gedreht wird, sagt das Original nicht genauer als „toward the groove“, also zur Nut hin.
Braucht: 1× C37, 1× S01, 1× S10 (laut Text zusätzlich 1× M06, 1× M07)
12
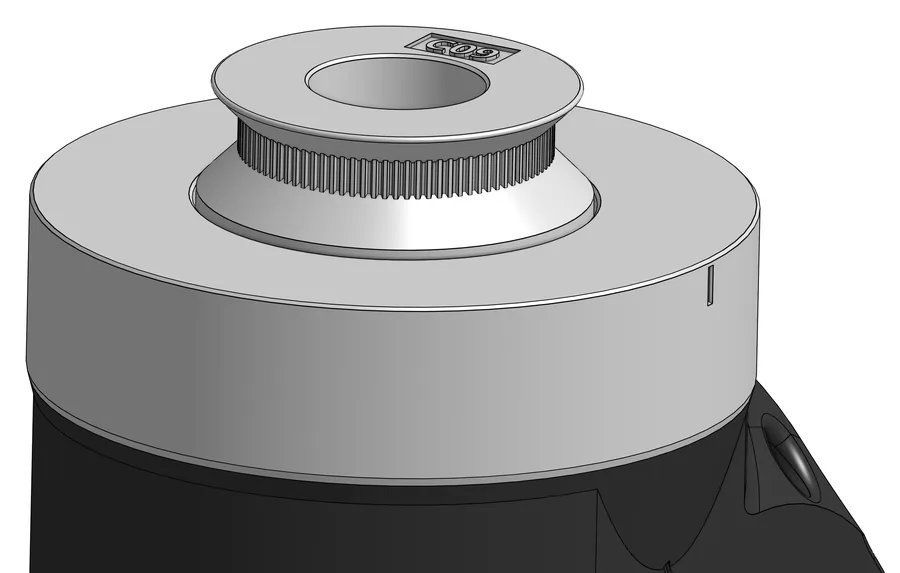
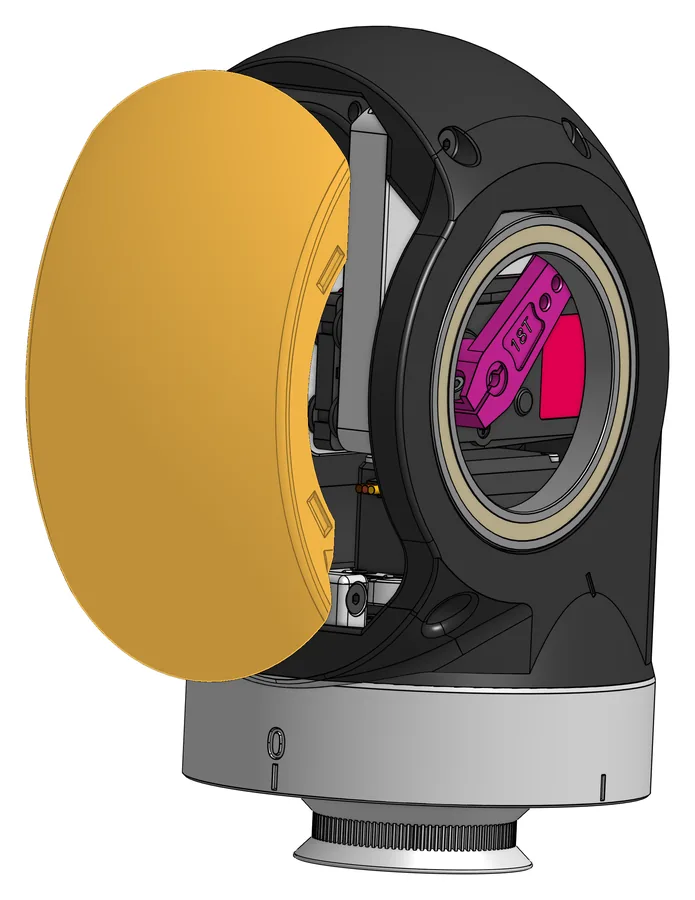
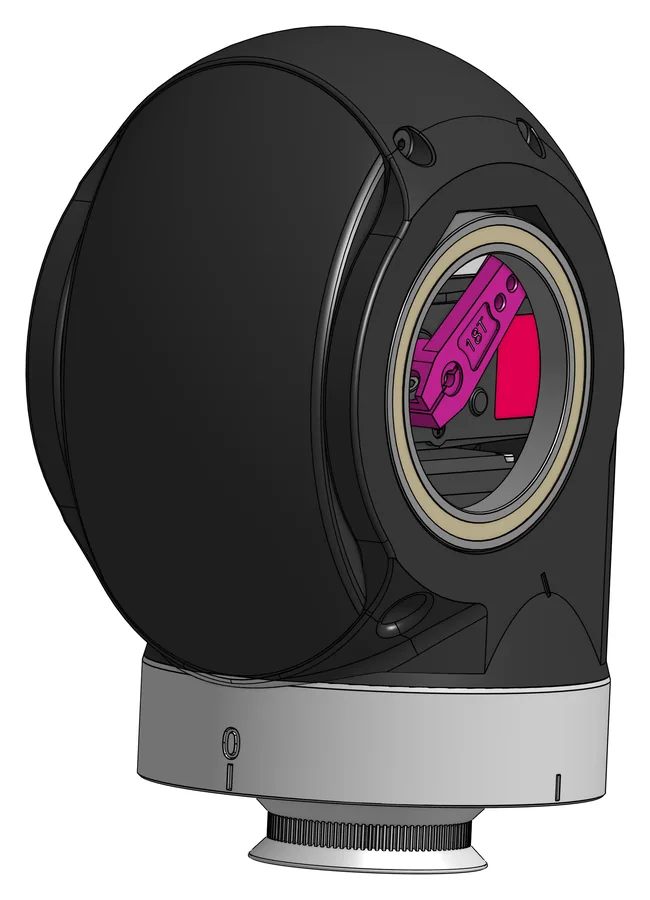
Abdeckung aufsetzen
Schwierigkeit 2 von 5
Die Abdeckung C38 auf die Unterschale C36 setzen.
Braucht: 1× C38
13
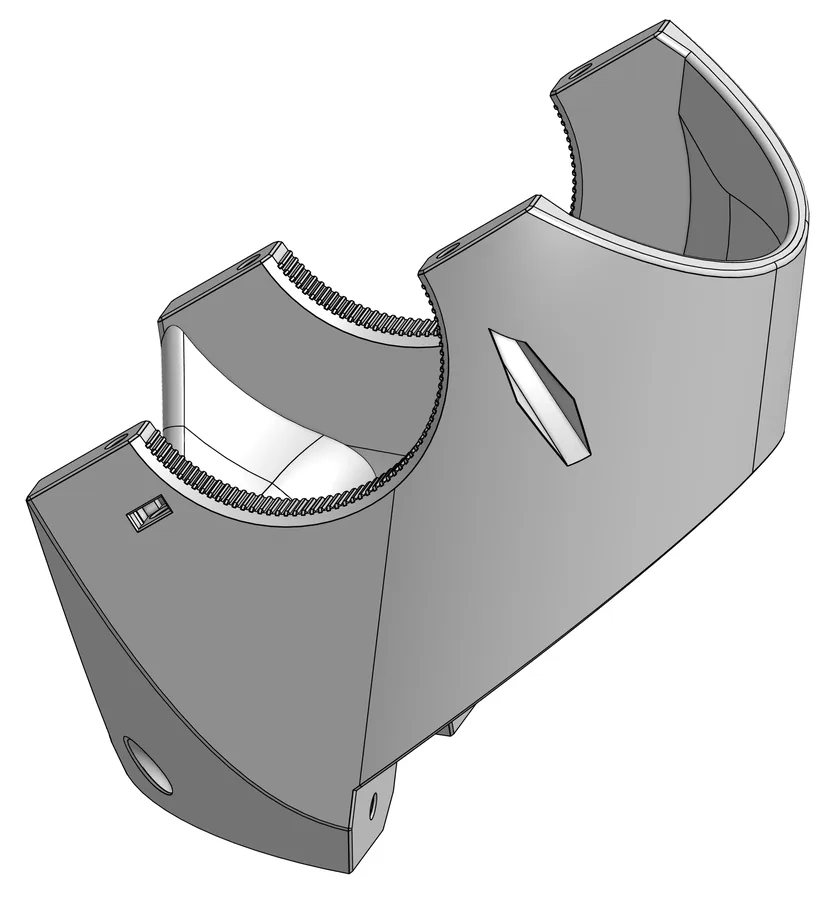
Stützstrukturen entfernen
Schwierigkeit 2 von 5
Die Druck-Stützstrukturen vorsichtig aus der Oberschale C39 entfernen.
Merke: Das erste Bild dieses Schritts im Original ist dieselbe Datei wie in Schritt 11 und zeigt den Haltering C37, nicht die Oberschale. Es ist hier weggelassen. Auch das zweite Bild zeigt keine Stützstrukturen, sondern nur die fertige Oberschale.
Braucht: 1× C39
14
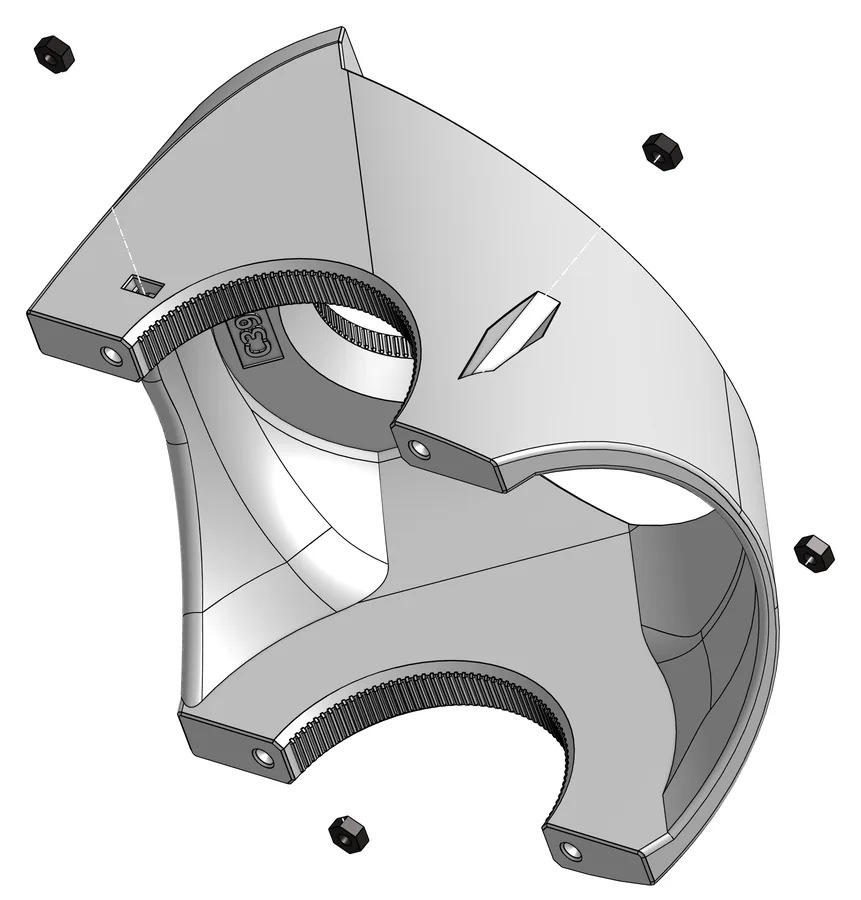
Muttern in die Oberschale
Schwierigkeit 1 von 5
Vier Muttern S01 in die Oberschale C39 setzen.
Braucht: 4× S01
15
Kabelhalter an die Kabelachse
Schwierigkeit 2 von 5
Den Kabelhalter C74 mit dem Stift C76 an der Kabelachse C32 befestigen.
Braucht: 1× C74, 1× C32, 1× C76
16
Ober- und Unterteil verbinden
Schwierigkeit 2 von 5
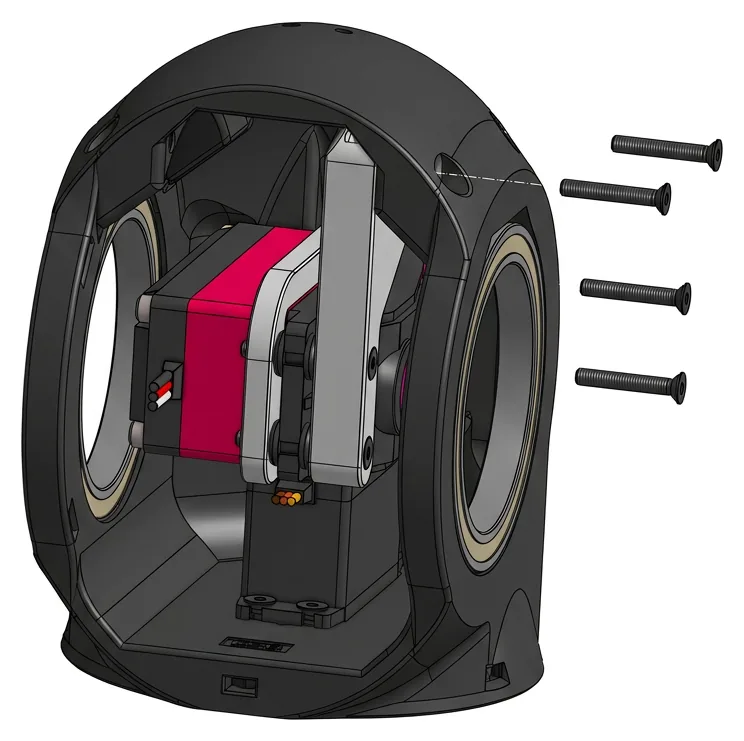
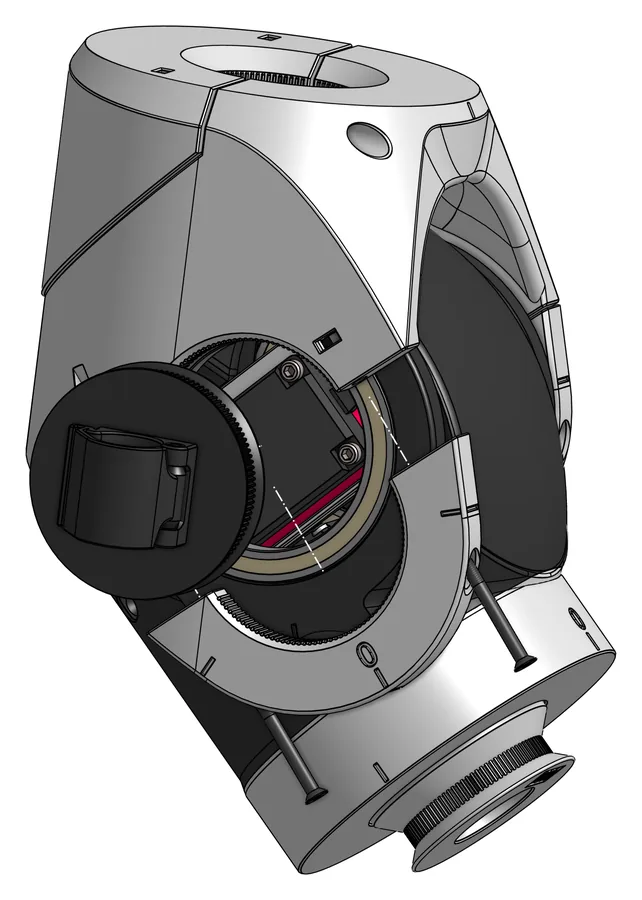
Oberen und unteren Teil des Ellbogens verbinden: zuerst die Kabelachse C32 einsetzen, dann die linke Klemme C35L mit zwei Schrauben S13 (M3×40) anbringen.
Braucht: 1× C35L, 2× S13
17
Motorwelle und rechte Klemme
Schwierigkeit 2 von 5
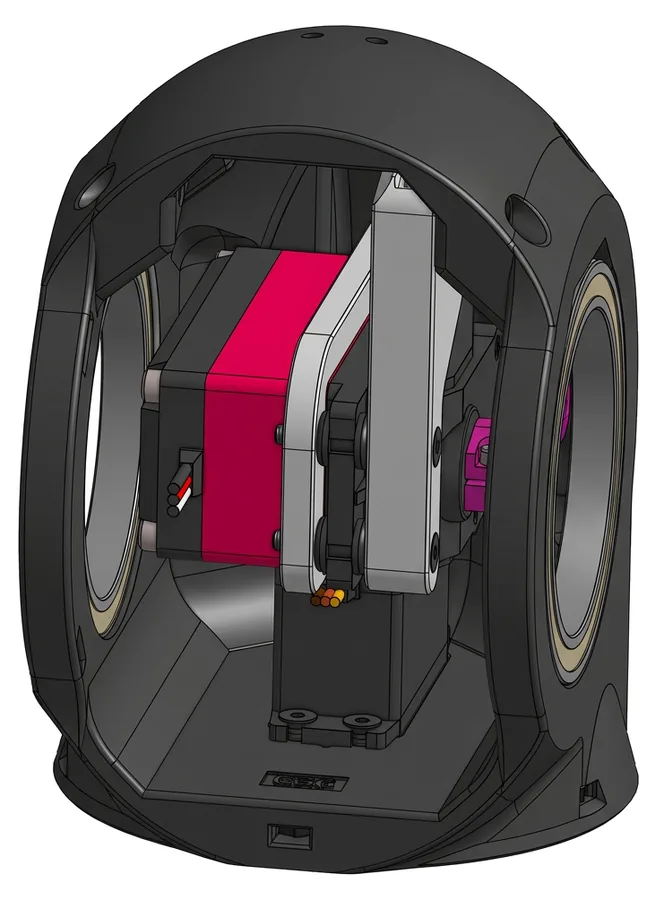
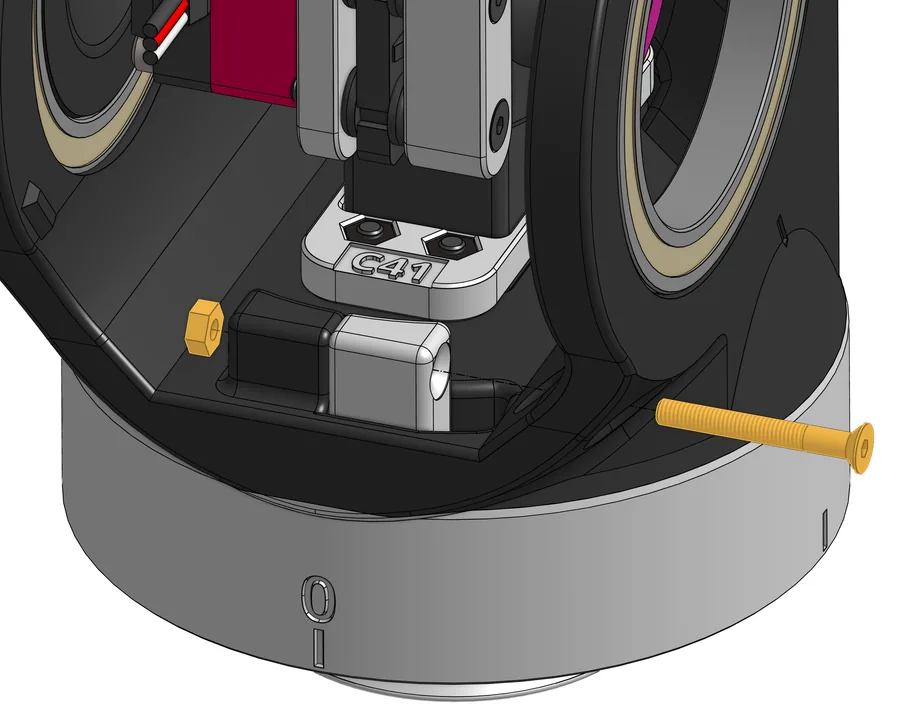
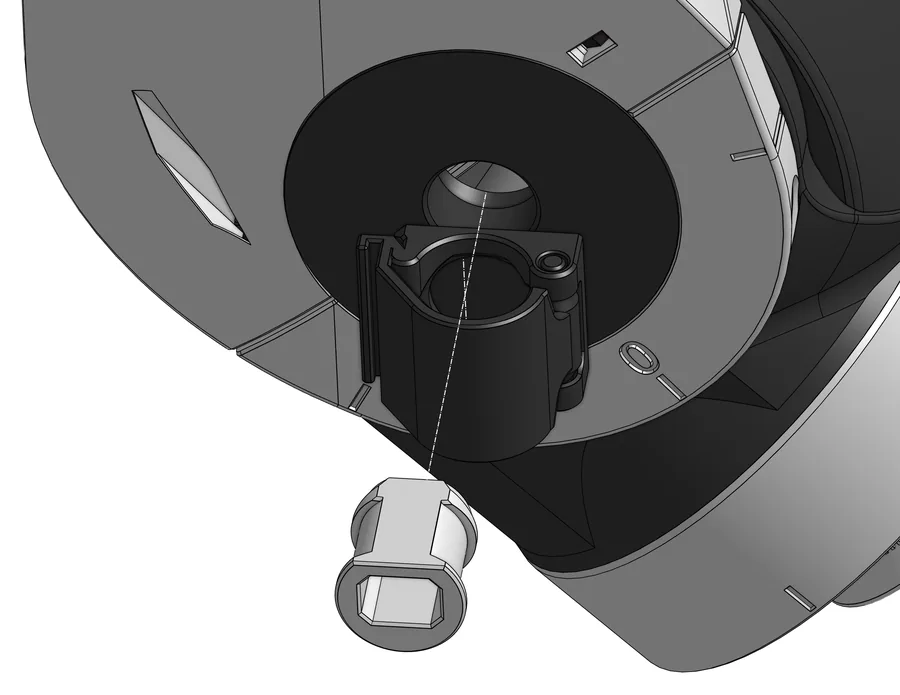
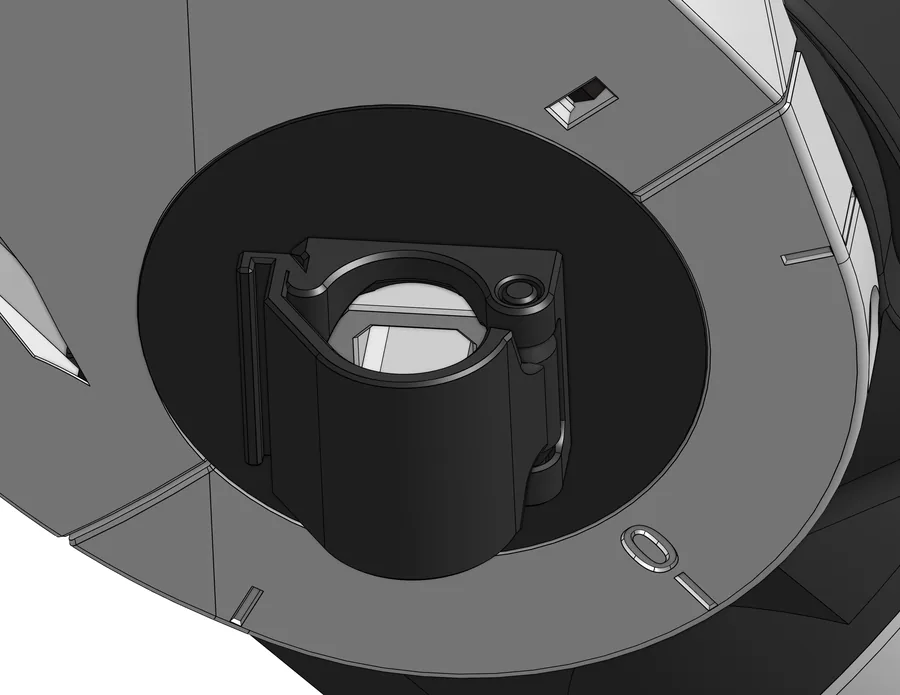
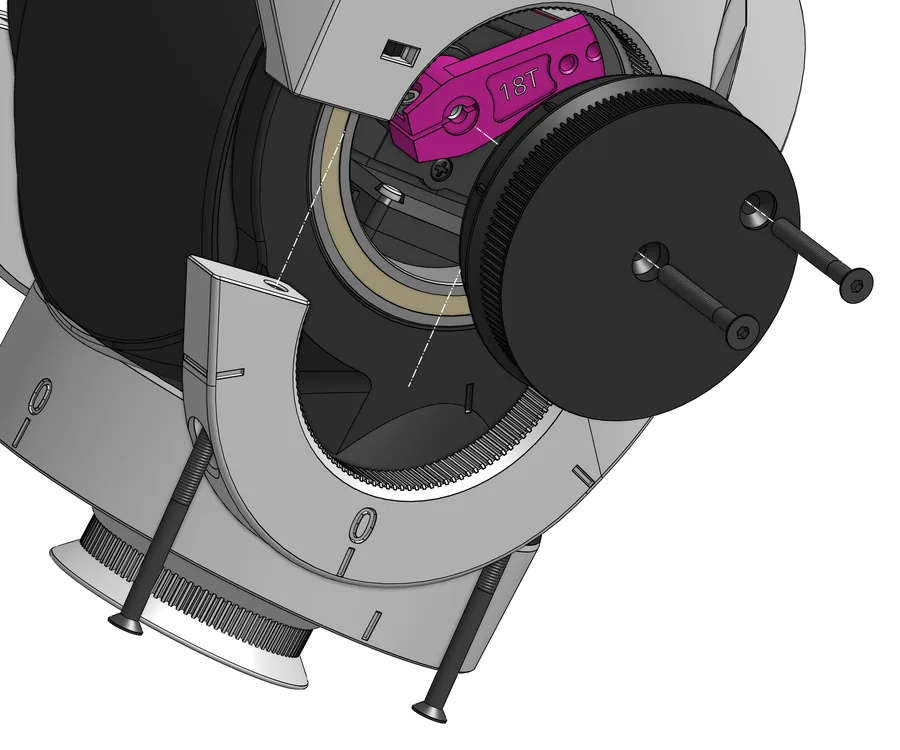
Zuerst die Motorwelle C31 auf der anderen Seite einsetzen. Dann die rechte Klemme C35R mit zwei Schrauben S13 (M3×40) und zwei Schrauben S10 (M3×25) anbringen.
Merke: Das Bild zeigt zwei Schrauben, die C31 mit der Motorklemme verbinden. Der Text erwähnt diese Verbindung nicht; ob es die beiden S10 aus der Teileangabe sind, lässt das Original offen.
Braucht: 1× C31, 1× C35R, 2× S13, 2× S10
04
Und dann?
Damit ist der Ellbogen fertig. Hier endet die offizielle pib#5-Bauanleitung mit Stand 06.10.2026: Einen Schritt „Final assembly“, der Schulter, Ellbogen, Unterarm und Oberkörper zusammenführt, gibt es noch nicht, obwohl Schritt 4a bereits auf ihn verweist. Wie der Ellbogen an Schulter und Unterarm kommt, ist offiziell also noch nicht beschrieben. Sobald der Schritt erscheint, wird diese Anleitung ergänzt.
Zurück: Schritt 4b – Innere Schulter. Alle zwölf Schritte auf einen Blick: die pib#5-Bauanleitung.
Übersetzt und aufbereitet nach der offiziellen pib#5-Anleitung „Step 4c: Build pib’s elbow“ (isento GmbH, pib-Wiki, Version 7 vom 30. September 2026, abgerufen am 9. Oktober 2026), verlinkt von pib.rocks/build. Renderings und Bildschirmfotos: offizielle pib-Bauanleitung, isento GmbH. Nicht selbst nachgebaut – Fehler im Original sind als Hinweis markiert, nicht korrigiert.