Bauanleitung pib#5 · Schritt 4a von 12
Die Schulter: zwei Motoren in einem Gelenk
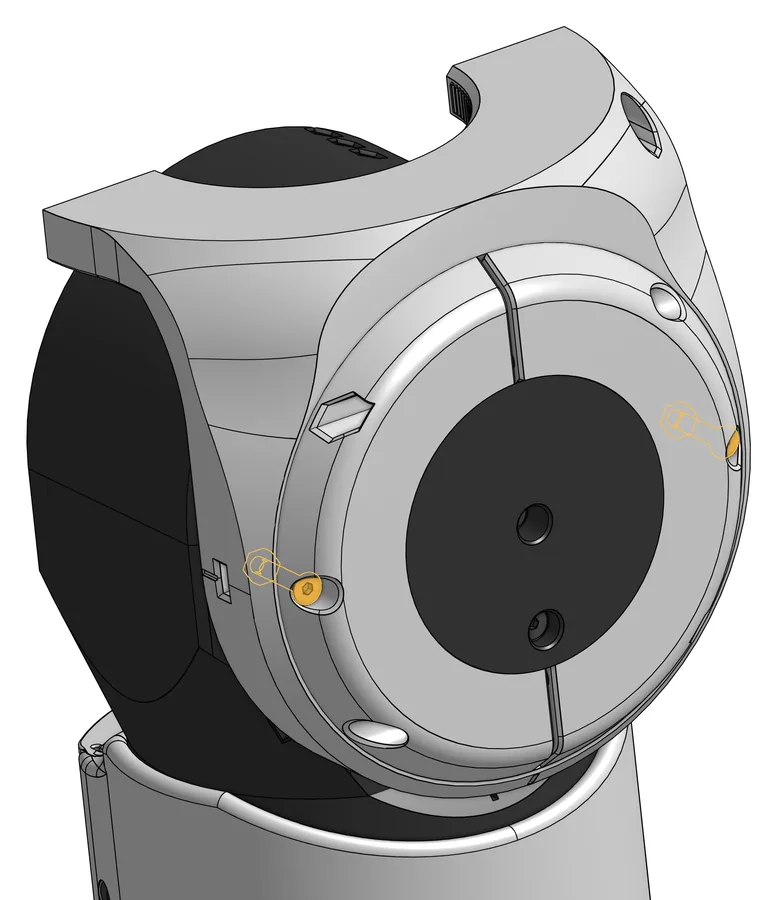
Die horizontale Schulter (im Original shoulder horizontal, die Teile heißen Outer Shoulder) trägt zwei neue Servos vom Typ DS5180SSG.
01
Worum es geht
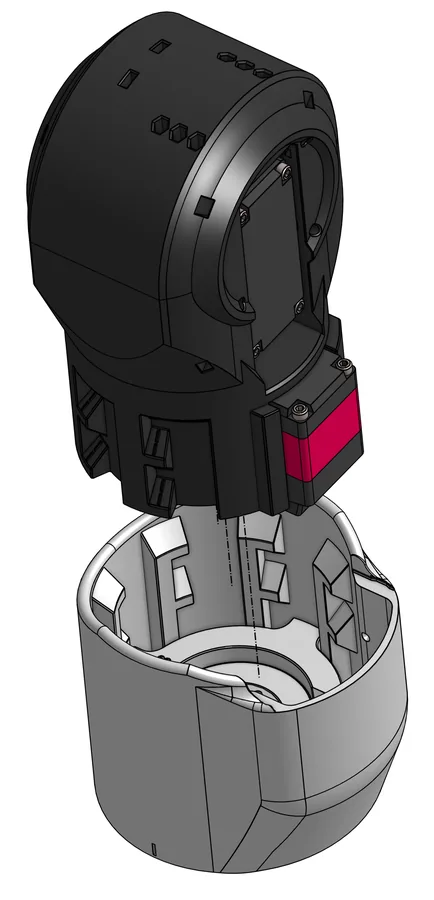
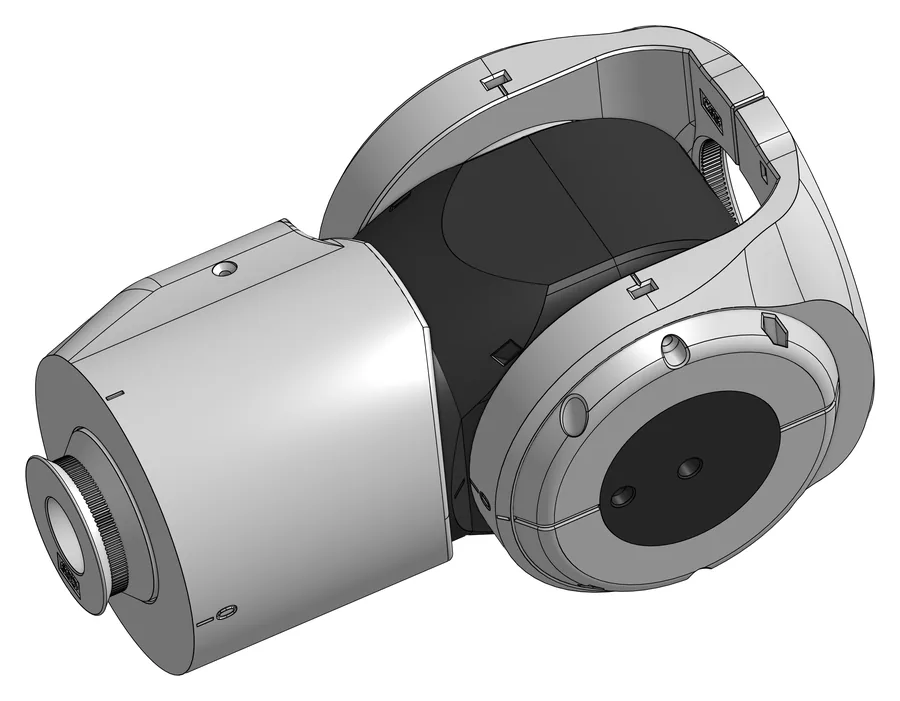
Die Schulter dreht den Arm um zwei Achsen. Dafür sitzen im schwarzen Innenteil C69 zwei Servos vom Typ DS5180SSG, beide in der Teileliste unter dem Code E15. Einer davon hat einen abgetrennten Befestigungsflansch und heißt im Original E15-DS5180SSG-CUT. Der ungekürzte Servo treibt über die Motorklemme M17 die Frontkappe an, der gekürzte dreht über einen runden Servoadapter und den Drehverbinder C09 das ganze Innenteil in der grauen Hülle C70.
Die Anleitung beschreibt eine Schulter. Beide Schultern bestehen laut Original aus denselben Teilen und werden in denselben Schritten gebaut; für den ganzen Roboter wird dieses Kapitel also zweimal durchlaufen. Alle Stückzahlen auf dieser Seite gelten für eine Schulter. Einen Unterschied zwischen linker und rechter Schulter nennt 4a nicht.
Das Original verlangt ausdrücklich, die beiden Motoren nicht zu verwechseln und jeden genau in der Lage einzubauen, die die Bilder zeigen. Vor dem Zusammenbau müssen die Motoren kalibriert sein.
Vorher erledigt
- Schritt 1c: Motoren kalibriert (das Original betont das ausdrücklich vor dem Zusammenbau)
- Die beiden Servos E15-DS5180SSG und E15-DS5180SSG-CUT auseinanderhalten können
Stand der offiziellen Anleitung: Version 7 vom 25. September 2026. Die Seiten werden bei isento laufend überarbeitet; maßgeblich ist das Original im pib-Wiki.
02
Was gebraucht wird
Druckteile
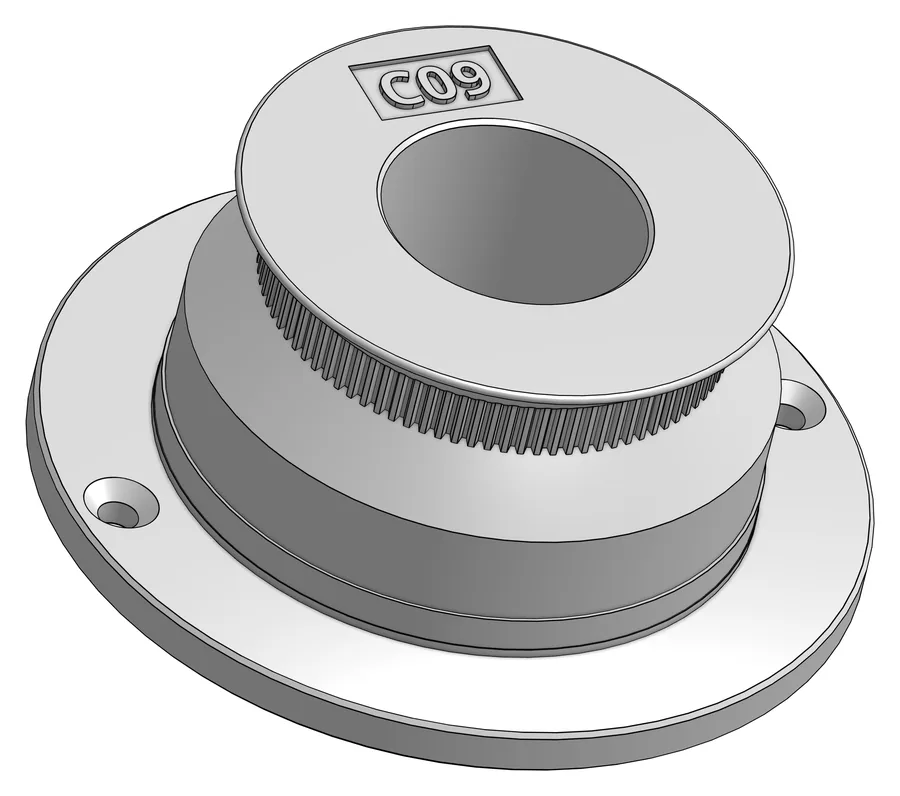 C09
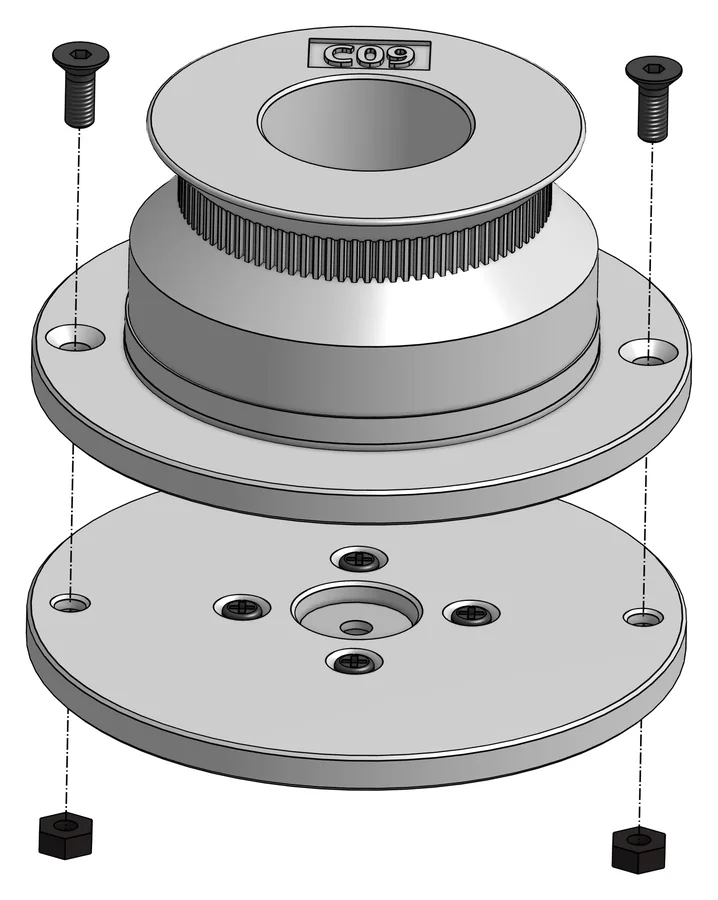
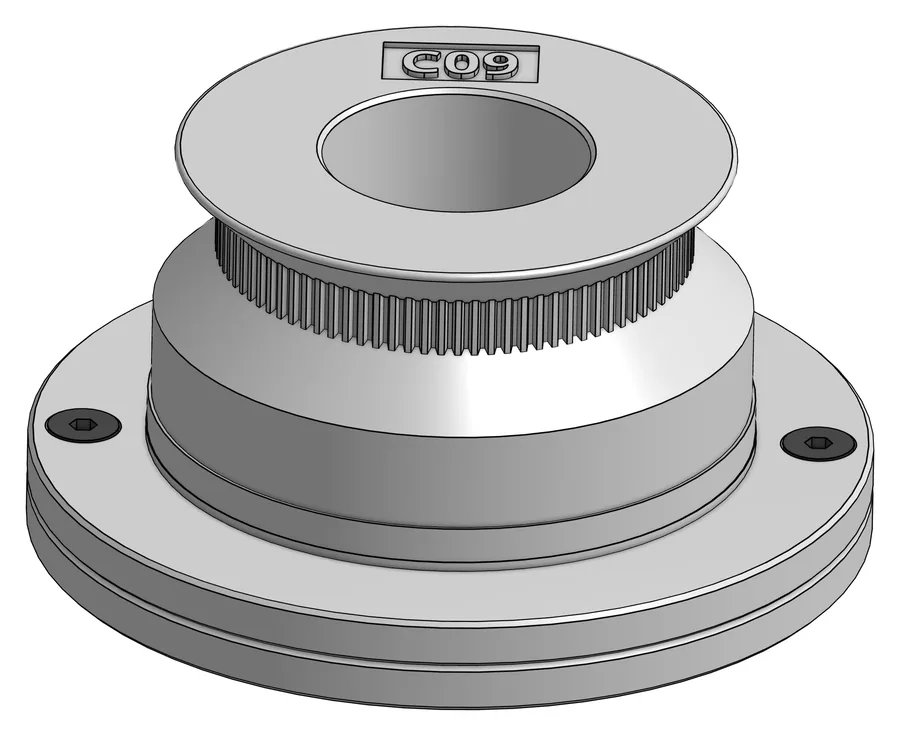
Central Rotator Connector, Drehverbinder mit Zahnkranz
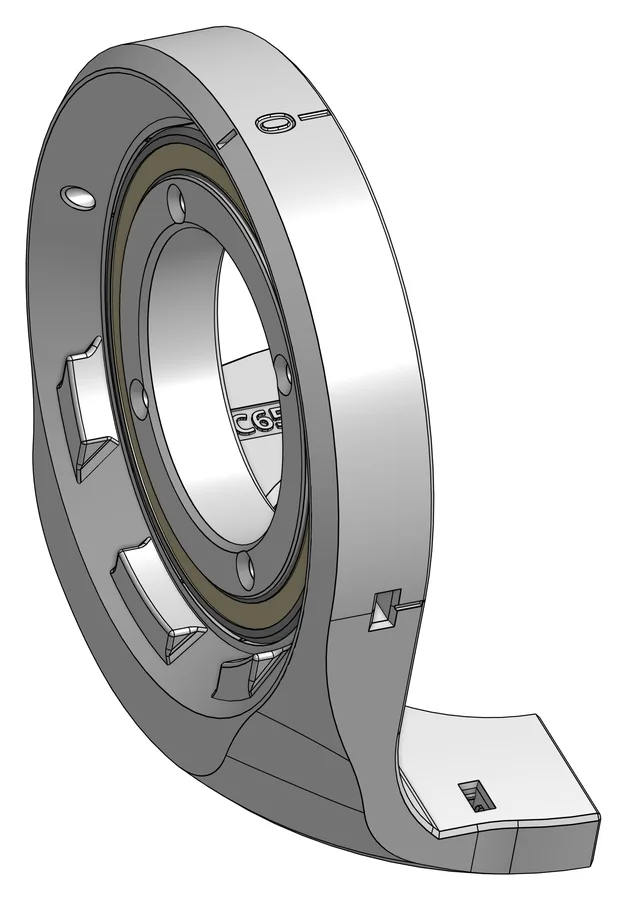
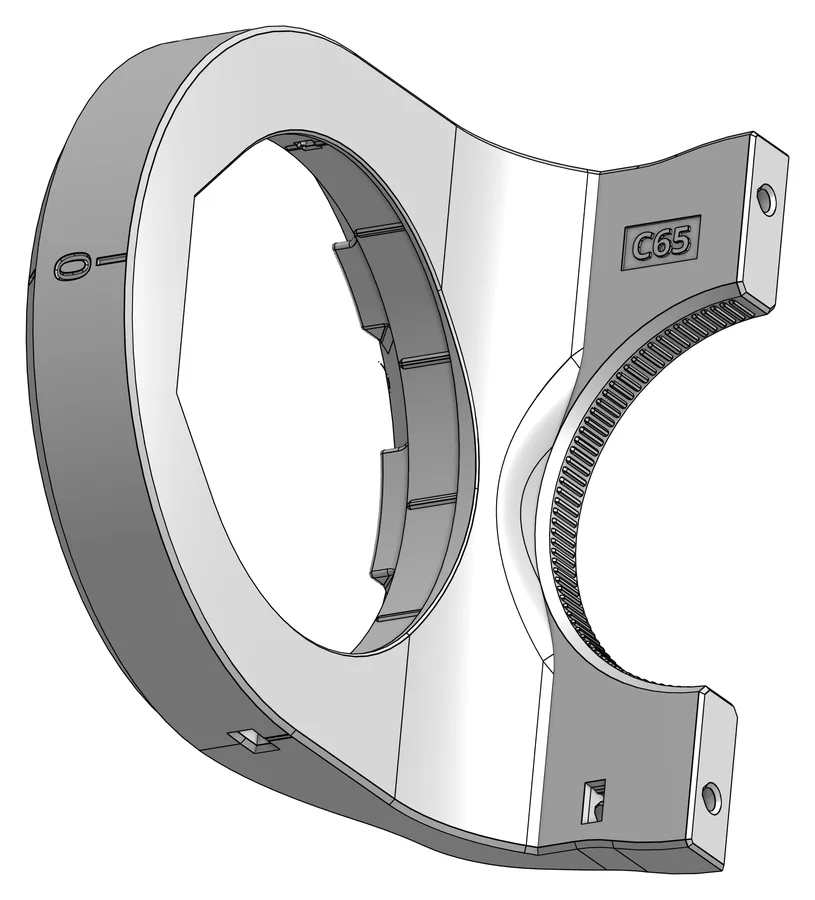 2× C65
Bracket Outer Shoulder, Lagerbügel
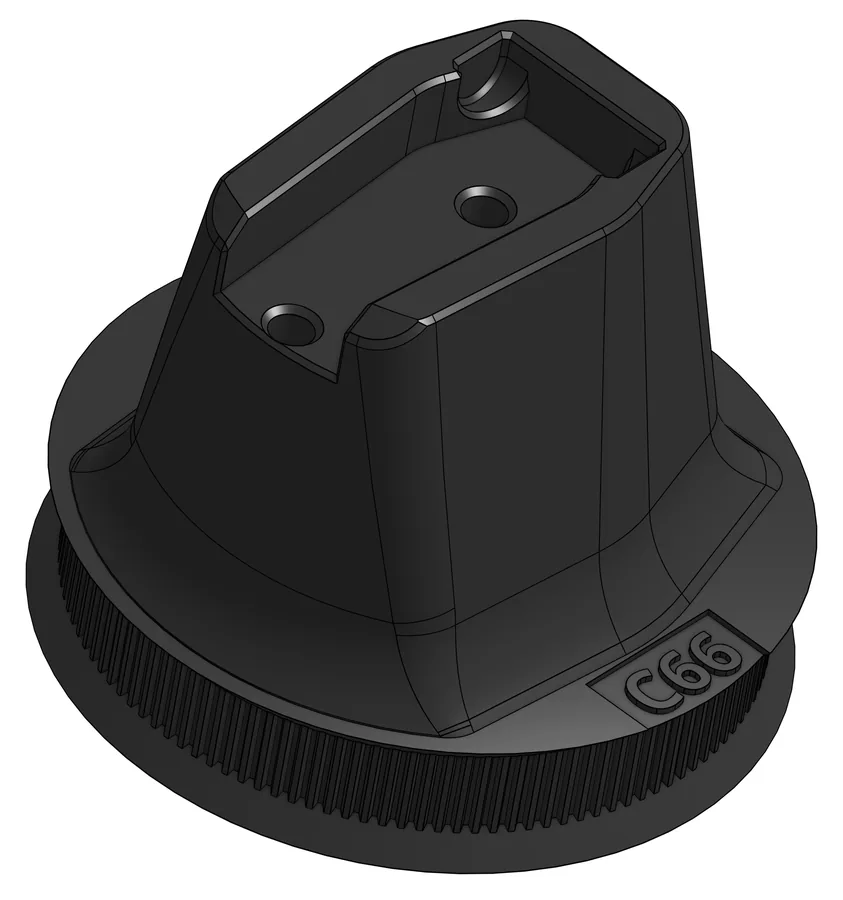 C66
Cap Front Outer Shoulder, Frontkappe
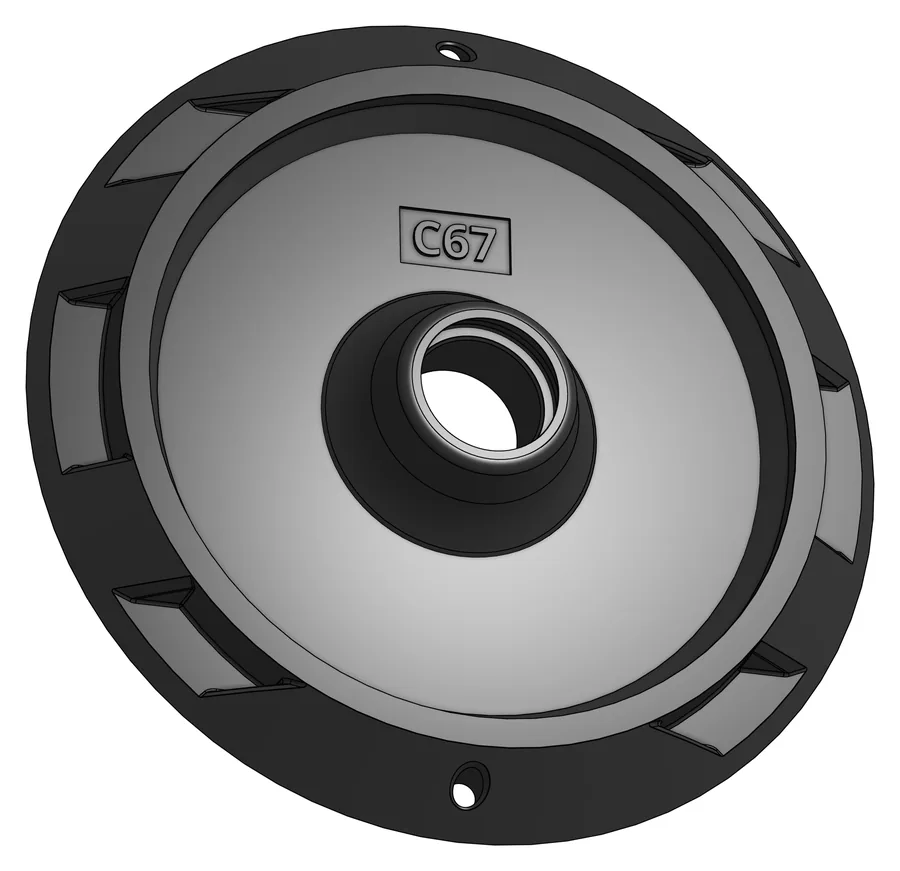 C67
Cap Back Outer Shoulder, hintere Kappe
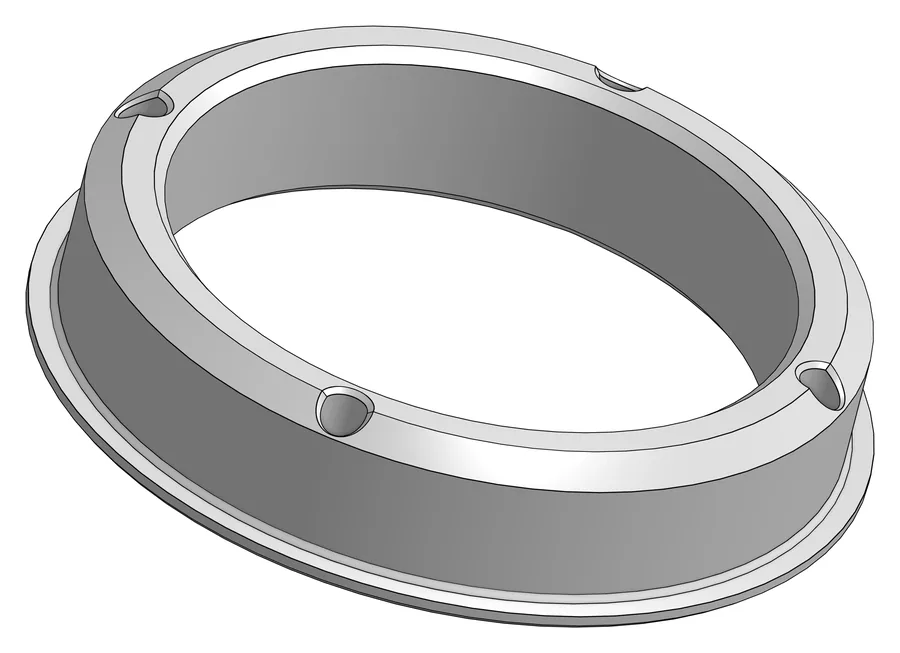 2× C68
Inner Ring Outer Shoulder, Innenring fürs Kugellager
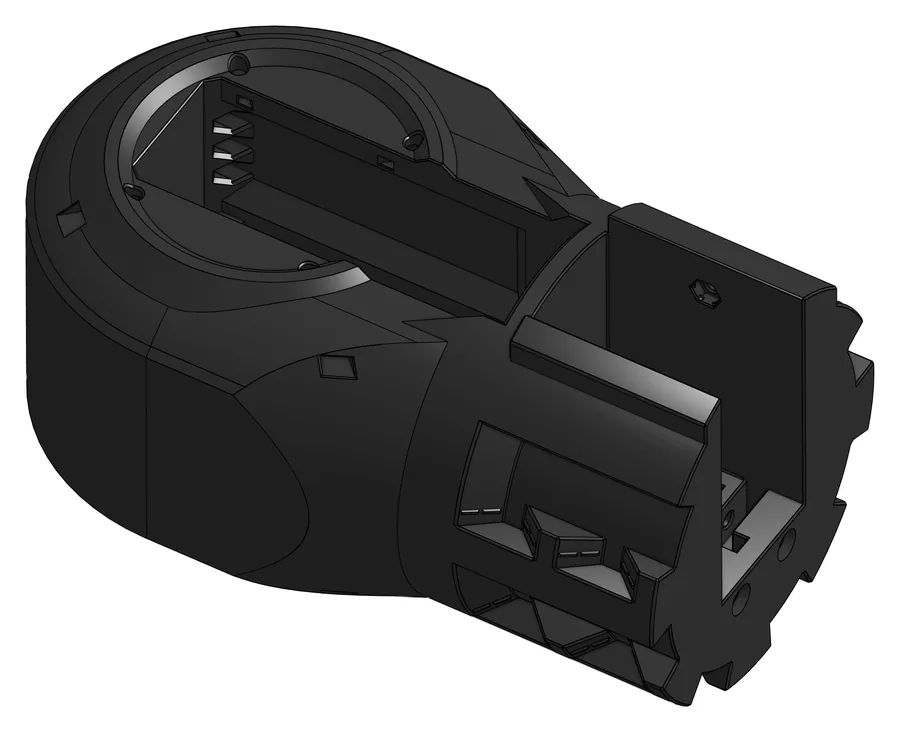 C69
Inner Part Outer Shoulder, Innenteil für beide Motoren
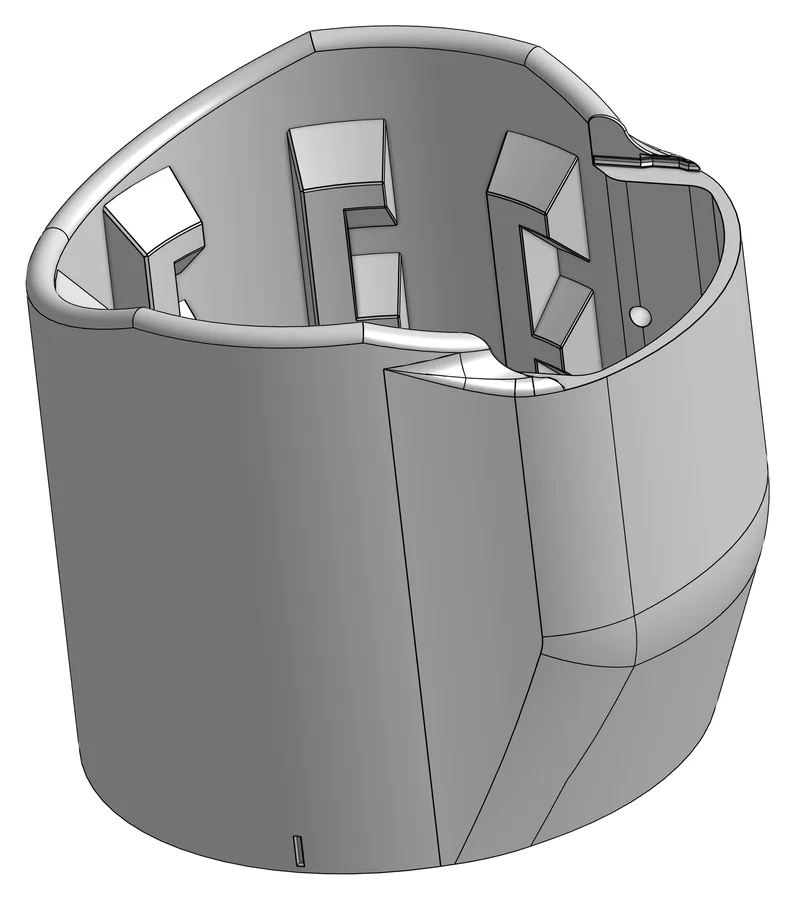 C70
Shell Outer Shoulder, äußere Hülle
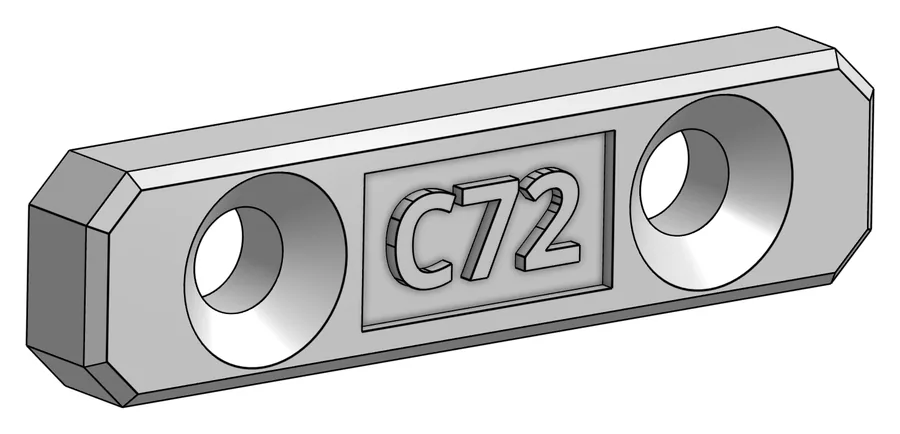 2× C72
Plate Outer Shoulder, Motorplatte
 C73
Wire Holder Pin, Stift für den Kabelhalter
 C74
Wire Holder, Kabelhalter
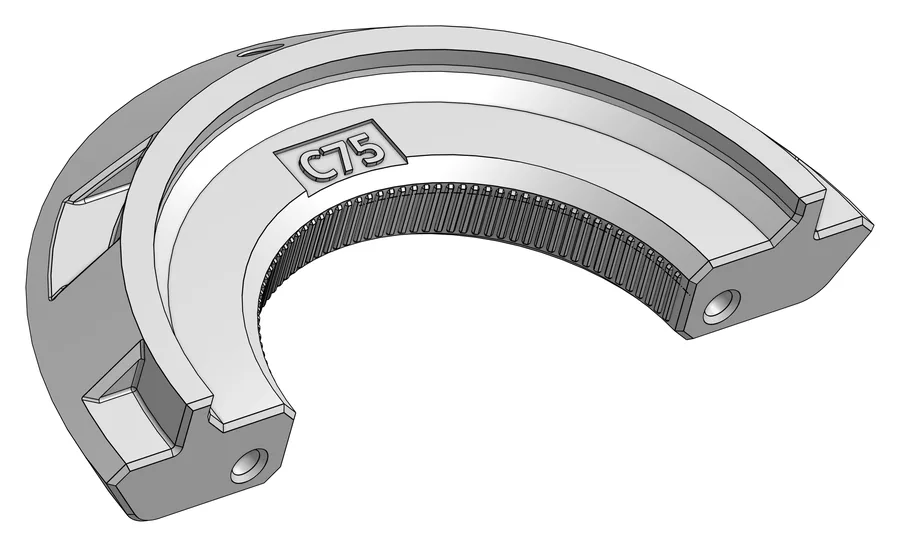 2× C75
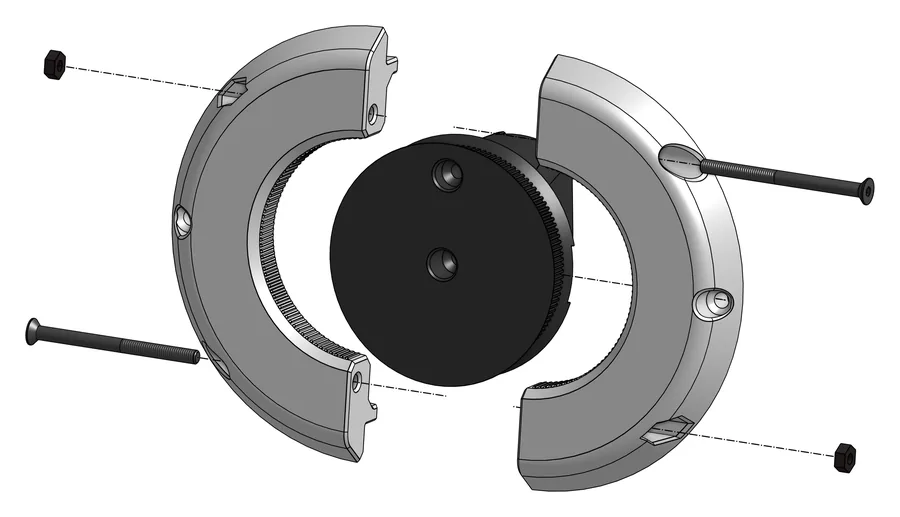
Front Bracket Outer Shoulder, Halbring um die Frontkappe
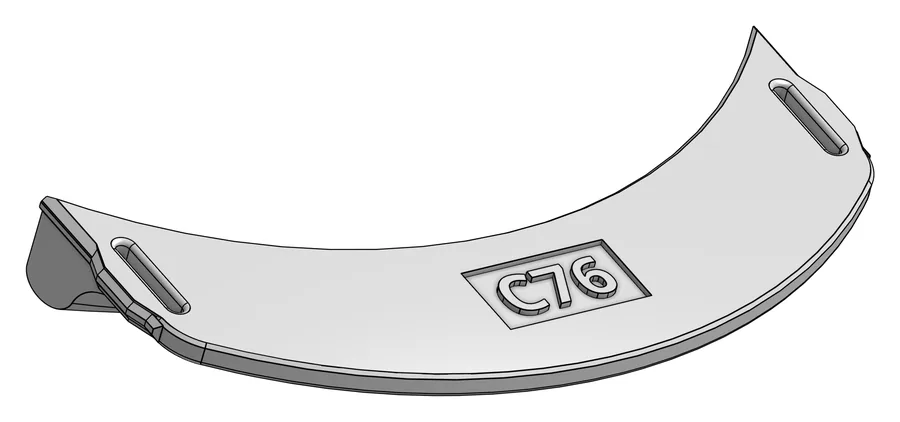 C76
Shell Cap, Abdeckleiste der Hülle
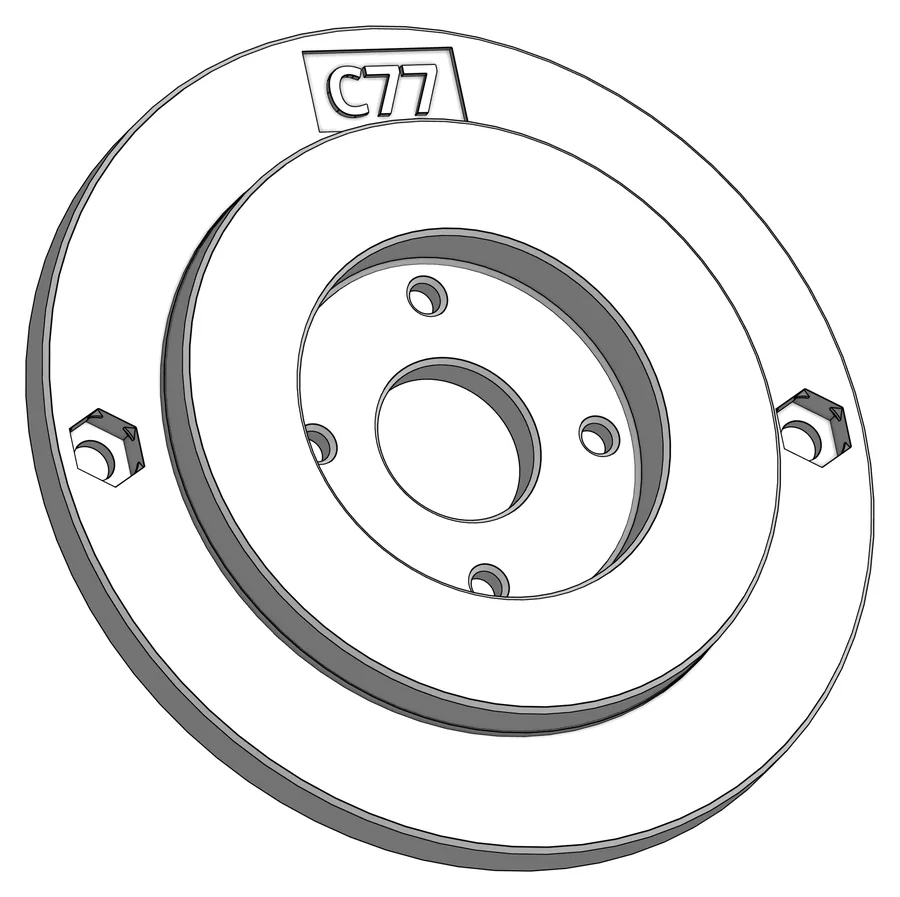 C77
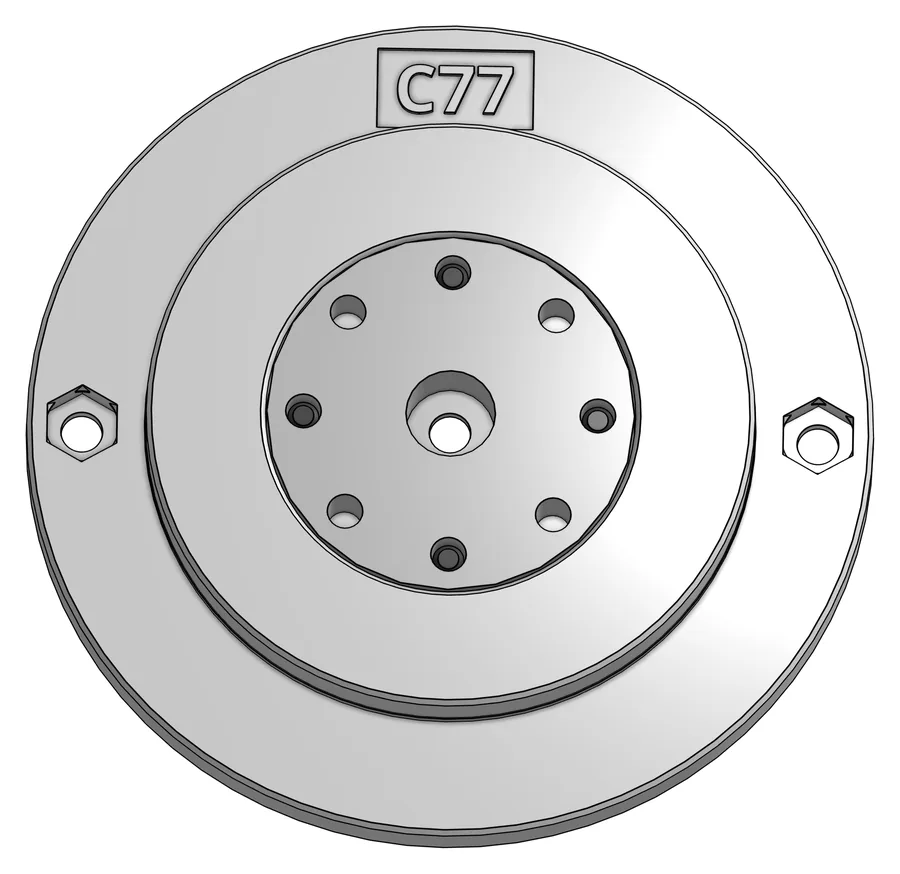
Central Rotator Motor Connector (Shoulder), Motorscheibe
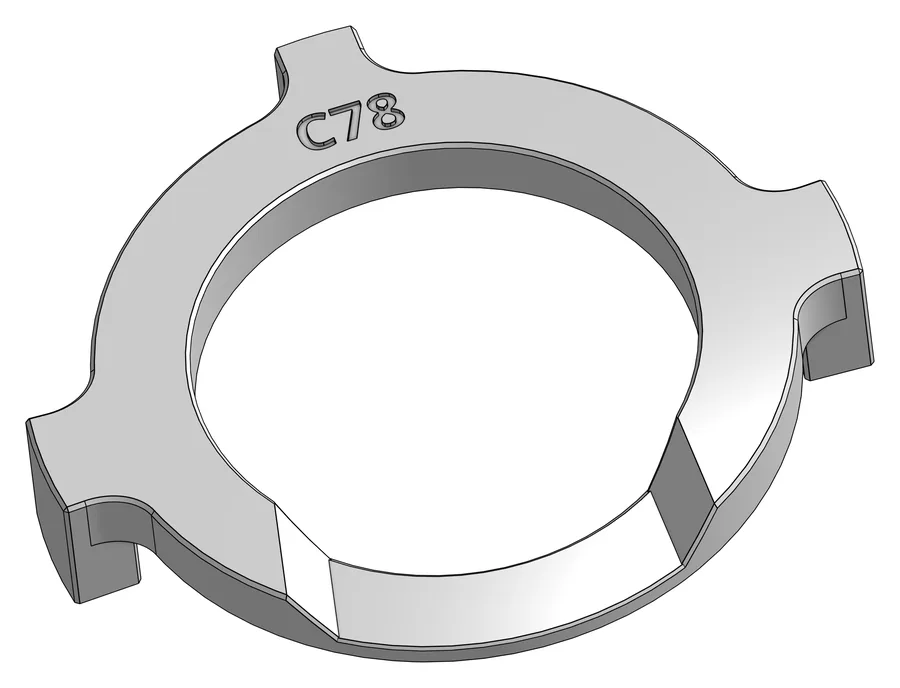 C78
Central Rotator Bracket (Shoulder), Haltering
Nicht druckbar (aus der pib#5.Makerbox)
- 1× E15 – Servo DS5180SSG
- 1× E15 – Servo DS5180SSG-CUT (ein Flansch entfernt)
- 2× M04 – Kugellager 60×78×10
- 2× M06 – Axial-Nadellager 70×50×2 (Rollenkranz)
- 2× M07 – Axiallagerscheibe 70×50×1
- 1× M17 – Motorklemme 18T
- 1× M23 – runder Servoadapter 18T
- 25× S01 – M3-Mutter
- 2× S03 – Schraube M3×8
- 4× S06 – Schraube M3×16
- 2× S07 – Schraube M3×18
- 13× S08 – Schraube M3×20
- 6× S13 – Schraube M3×40
- 4× S14 – Linsenkopfschraube M2,5×6
Wichtig: Alle Stückzahlen gelten für eine Schulter. Für beide Arme wird alles doppelt gebraucht, also zum Beispiel vier Servos DS5180SSG (zwei davon in der CUT-Ausführung) und vier Lagerbügel C65.
Merke: Das Original nennt 23 Schritte, beschreibt aber nur 18.
Merke: Mehrere Teile aus der Liste kommen in keinem Schritt vor: die hintere Kappe C67, Kabelhalter C74 mit Stift C73 und die zweite C65-Baugruppe (Schritt 15 baut zwei, Schritt 16 montiert nur eine). Auch die Kleinteile gehen nicht auf: Die Schritte verbrauchen 21 von 25 Muttern S01, 9 von 13 Schrauben S08, 4 von 6 S13 und 2 von 4 S06. Am Ende verweist das Original für den Rest auf „Step 5: Final assembly“. Diesen Schritt gibt es für pib#5 mit Stand 06.10.2026 nicht.
Merke: Woher der gekürzte Servo kommt, lässt das Original offen: Es sagt nur, dass bei E15-DS5180SSG-CUT ein Befestigungsflansch entfernt ist, nicht, ob er so geliefert oder selbst abgetrennt wird.
Merke: Der Code E15 steht in 4a für den DS5180SSG, in den Schritten 4b und 4c aber für den DS51150SSG. Beim Sortieren deshalb auf die Typenbezeichnung schauen, nicht nur auf den Code.
03
18 Schritte
Reihenfolge und Nummern wie im Original. Ein Klick aufs Bild zeigt es groß.
1
Motorklemme aufsetzen
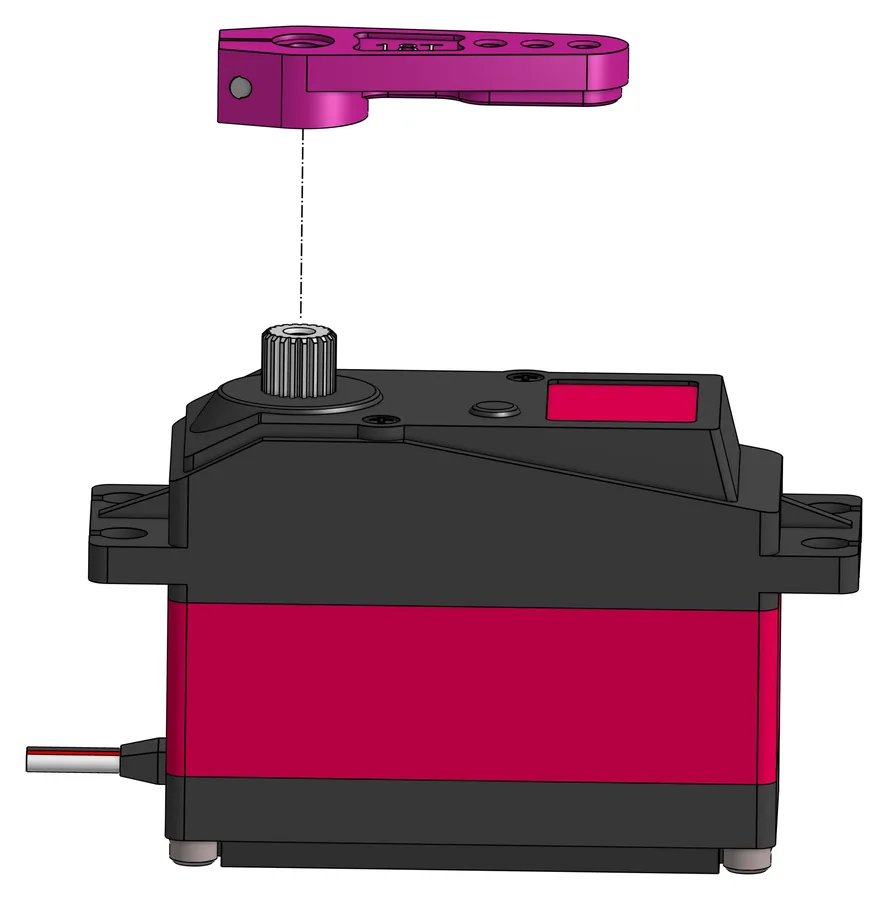
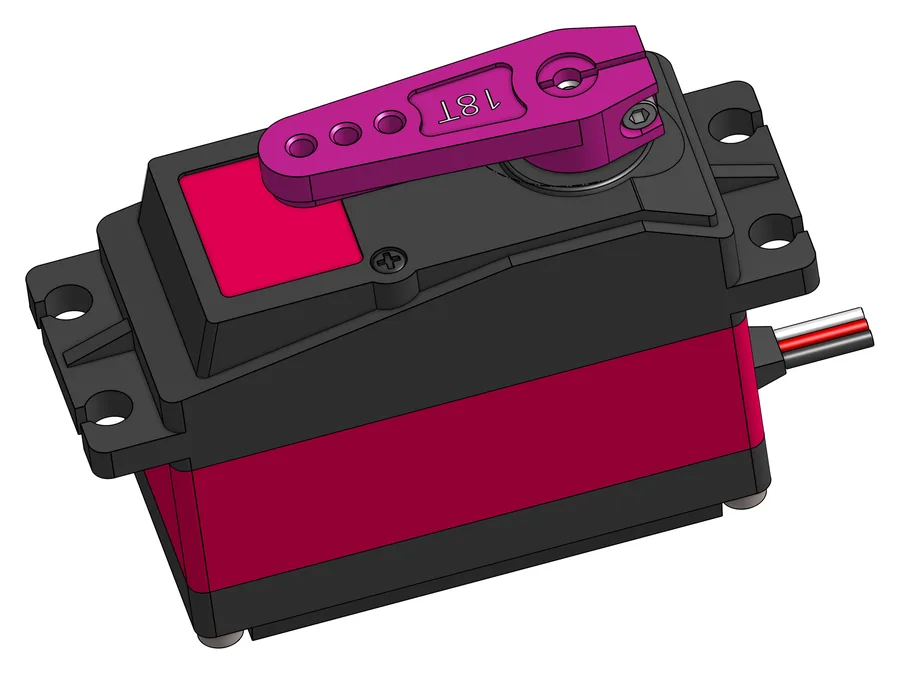
Die Motorklemme M17 (18 Zähne) auf die Welle des ungekürzten Servos E15-DS5180SSG stecken und mit der in die Klemme eingebauten Schraube auf der Welle festziehen.
Merke: Für Schritt 1 nennt das Original keinen Schwierigkeitsgrad.
Braucht: 1× E15-DS5180SSG, 1× M17
2
Muttern ins Innenteil
Schwierigkeit 1 von 5
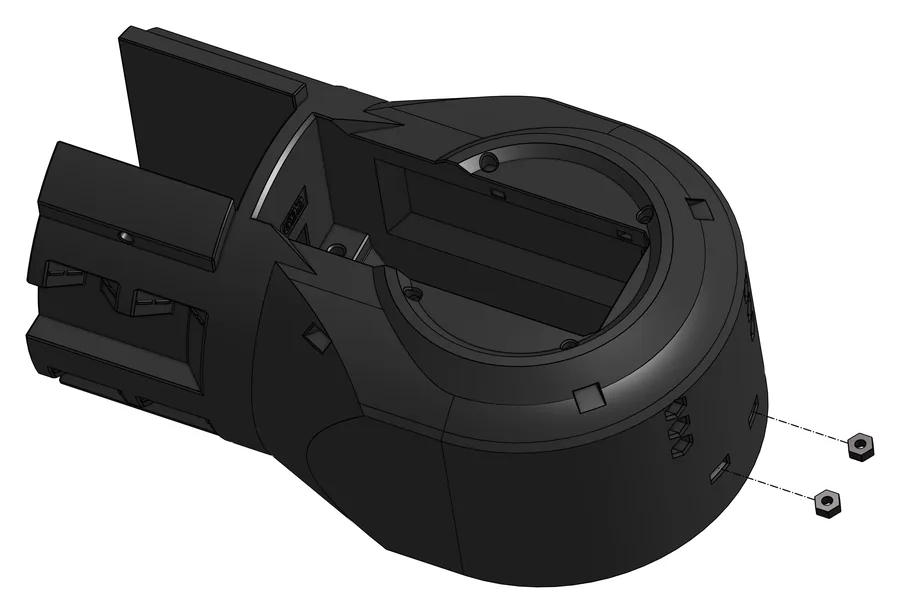
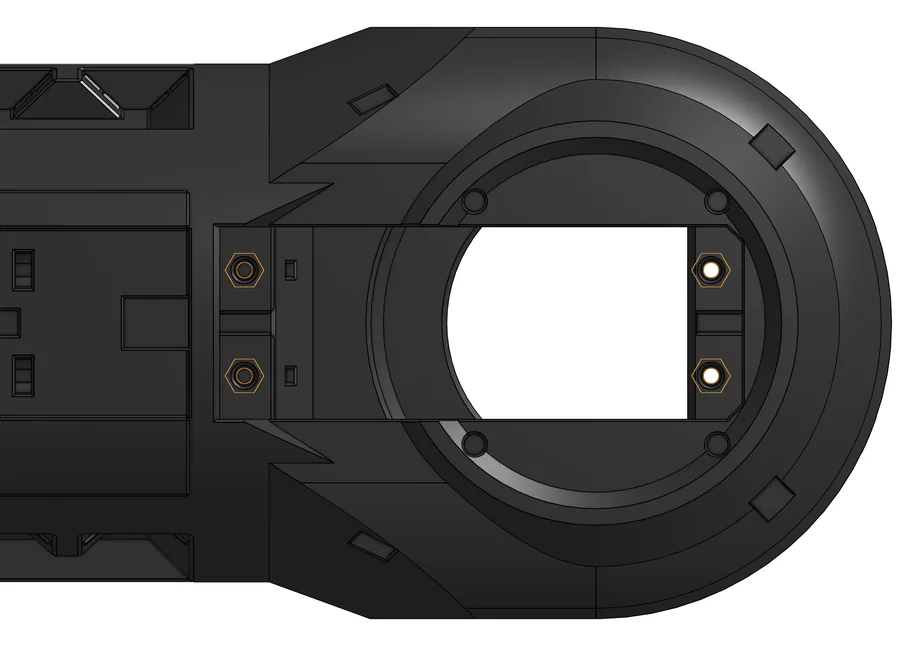
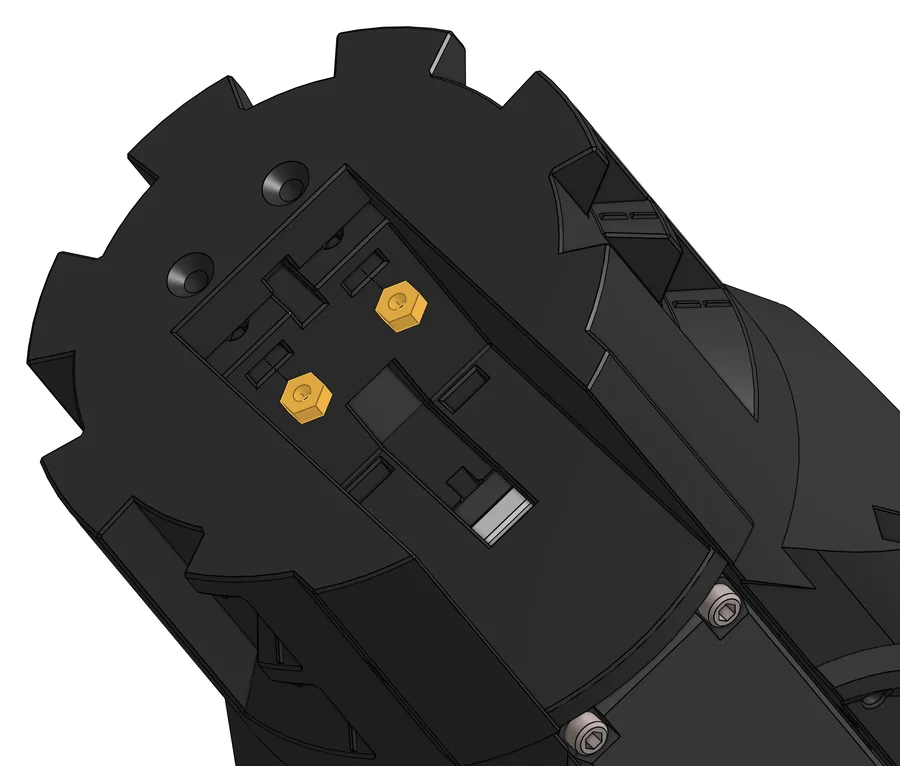
Vier Muttern S01 in die Schlitze des Innenteils C69 stecken, zwei von jeder Seite. Danach prüfen, ob die Löcher der Muttern mit den Löchern in C69 fluchten.
Braucht: 1× C69, 4× S01
3
Ersten Motor einsetzen
Schwierigkeit 2 von 5
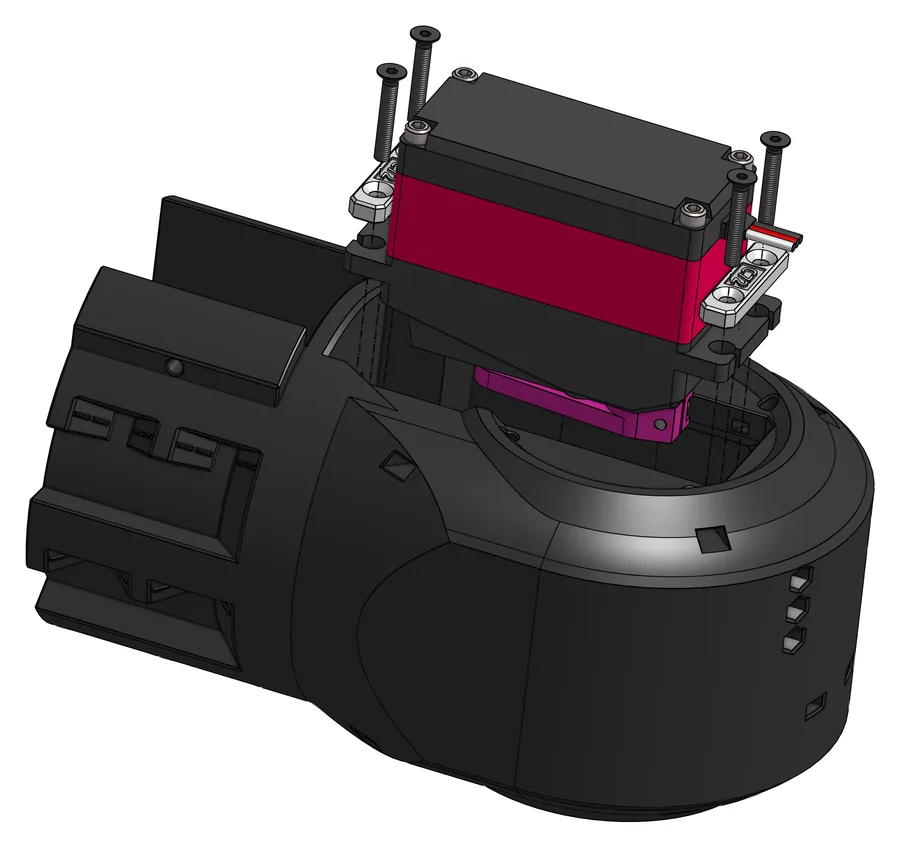
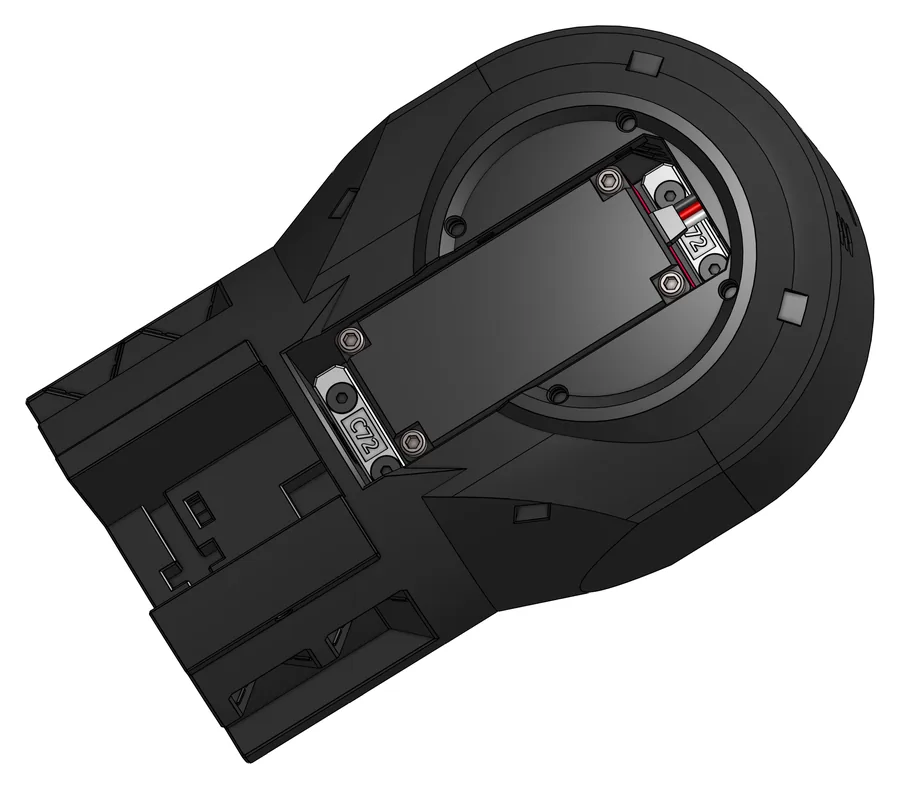
Den Servo mit der Motorklemme umdrehen. Auf jede Seite eine Motorplatte C72 legen, die Beschriftung nach oben. In jedes der vier Löcher eine Schraube S08 (M3×20) stecken, den Motor in die rechteckige Aussparung von C69 senken und die Schrauben in die Muttern aus Schritt 2 drehen.
Braucht: 2× C72, 4× S08
4
Zwei weitere Muttern
Schwierigkeit 1 von 5
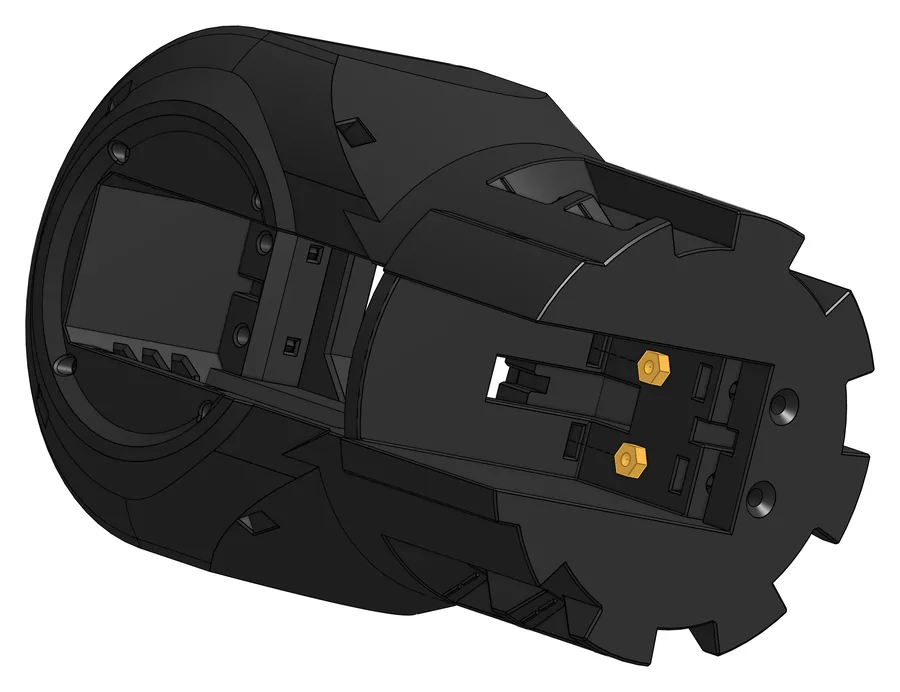
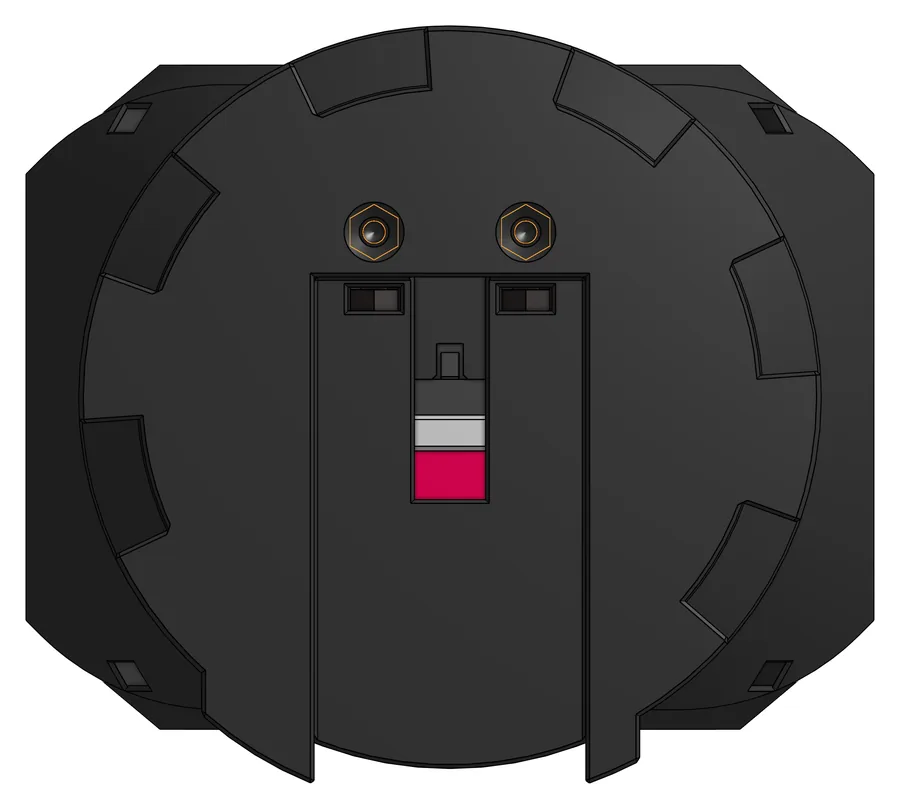
Zwei Muttern S01 in die vorgesehenen Schlitze am zahnradförmigen Ende von C69 stecken.
Braucht: 2× S01
5
Kabel des gekürzten Servos führen
Schwierigkeit 2 von 5
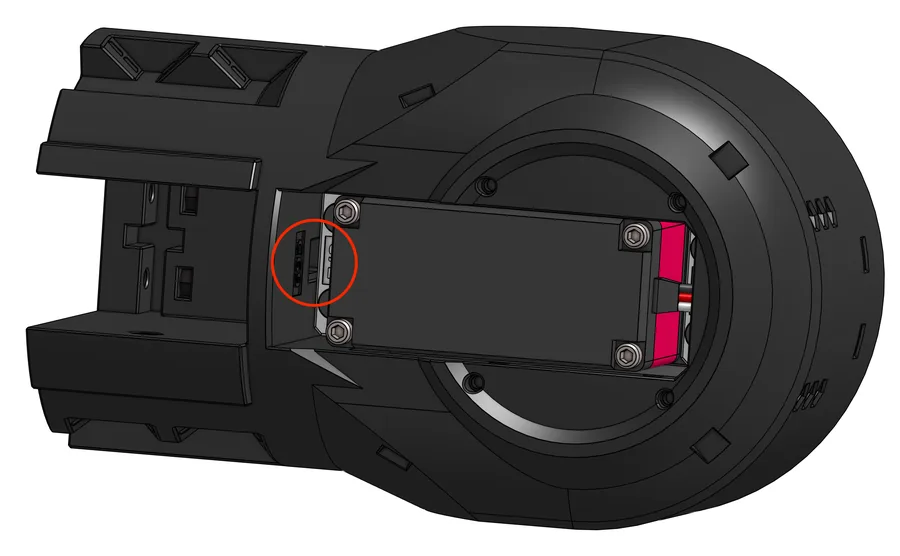
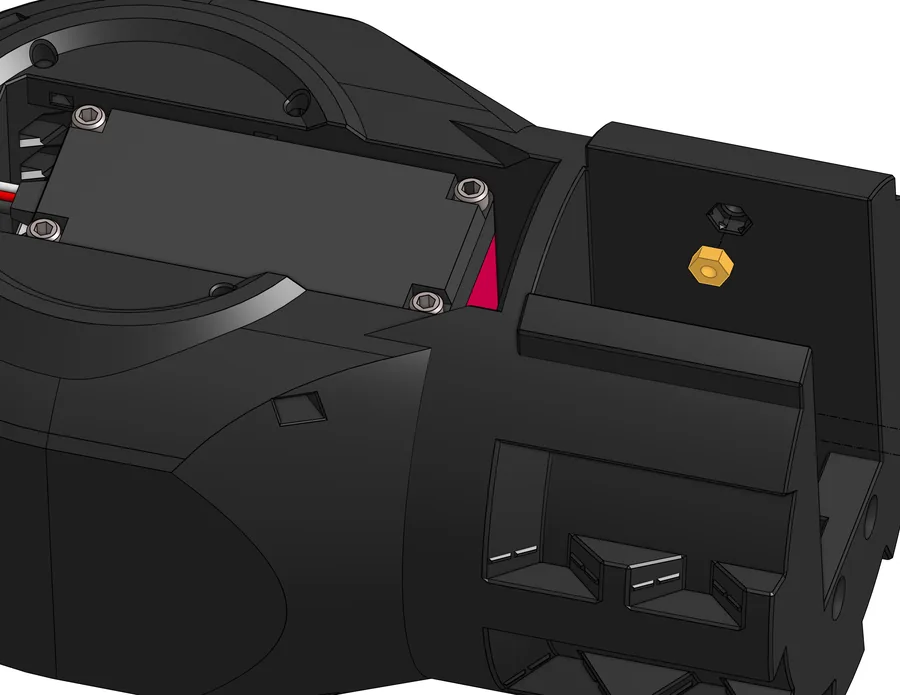
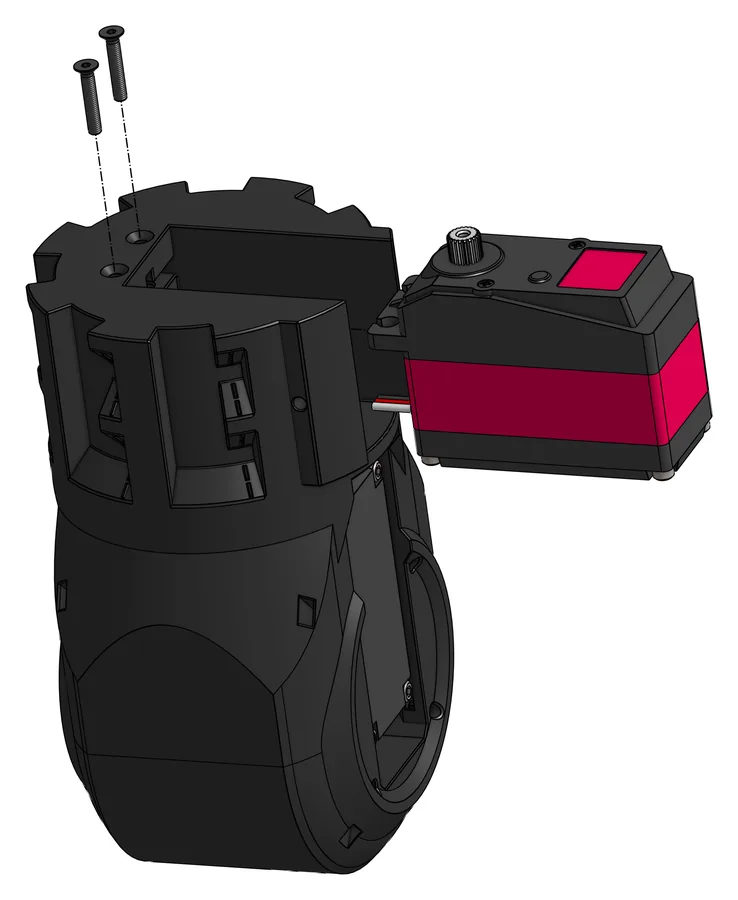
Das Servokabel des gekürzten Servos E15-DS5180SSG-CUT durch die Öffnung in C69 fädeln und auf der anderen Seite wieder herausziehen.
Braucht: 1× E15-DS5180SSG-CUT
6
Zweiten Motor einsetzen
Schwierigkeit 2 von 5
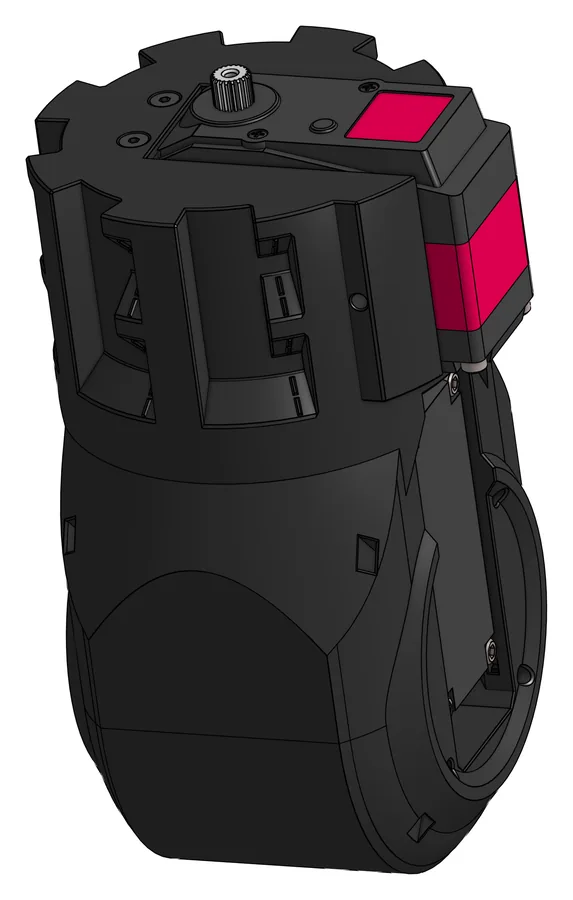
Eine Mutter S01 in den Schlitz in C69 drücken. Dann den gekürzten Servo E15-DS5180SSG-CUT in C69 schieben und mit zwei Schrauben S07 (M3×18) befestigen.
Braucht: 1× S01, 2× S07
7
C77 auf den Servoadapter
Schwierigkeit 1 von 5
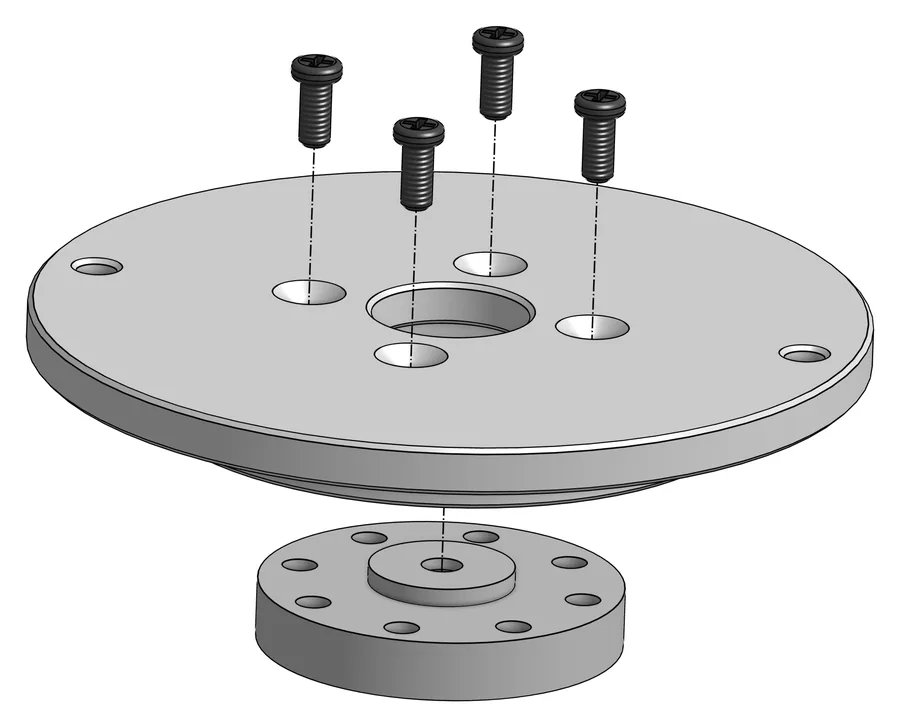
Die Motorscheibe C77 auf den runden Servoadapter M23 legen und mit vier Linsenkopfschrauben S14 (M2,5×6) verschrauben.
Braucht: 1× C77, 1× M23, 4× S14
8
C09 an C77
Schwierigkeit 1 von 5
Den Drehverbinder C09 mit zwei Muttern S01 und zwei Schrauben S03 (M3×8) an C77 befestigen.
Braucht: 1× C09, 2× S01, 2× S03
9
Axiallager einlegen
Schwierigkeit 2 von 5
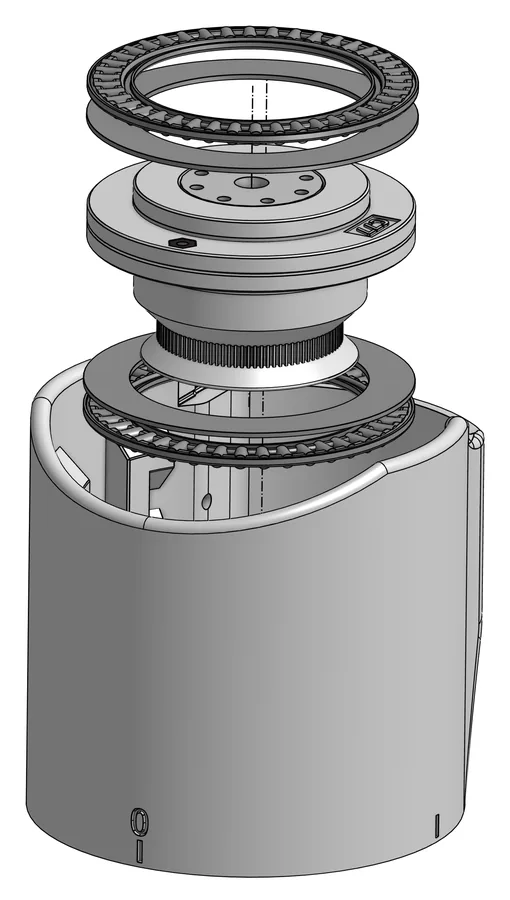
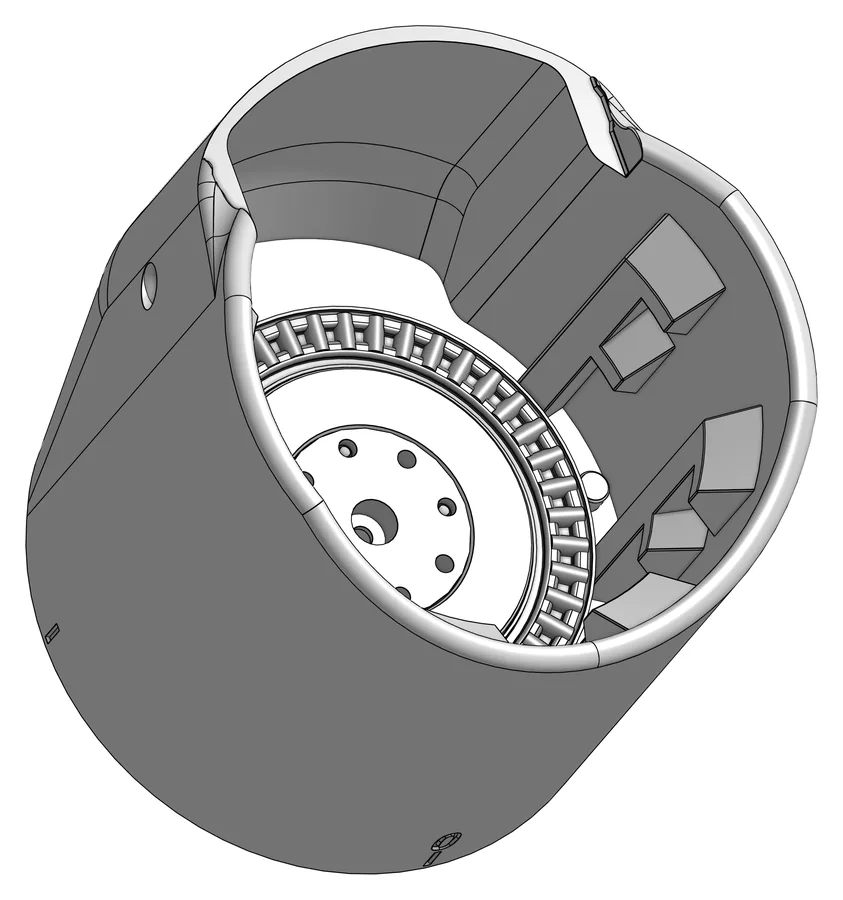
In die Hülle C70 werden in dieser Reihenfolge eingelegt:
- ein Axial-Nadellager M06 (Rollenkranz)
- eine Lagerscheibe M07
- die Baugruppe aus Schritt 8, C77 nach oben
- eine Lagerscheibe M07
- ein Axial-Nadellager M06
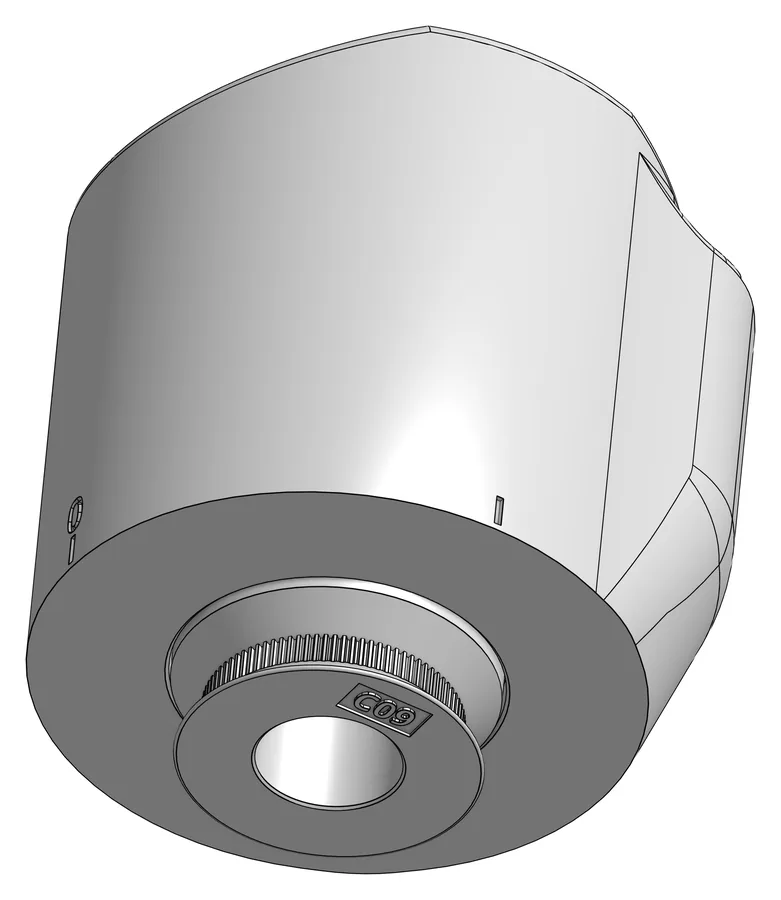
Der Drehverbinder C09 zeigt dabei nach unten und schaut unten aus der Hülle heraus.
Braucht: 1× C70, 2× M06, 2× M07
10
Haltering C78 einsetzen
Schwierigkeit 2 von 5
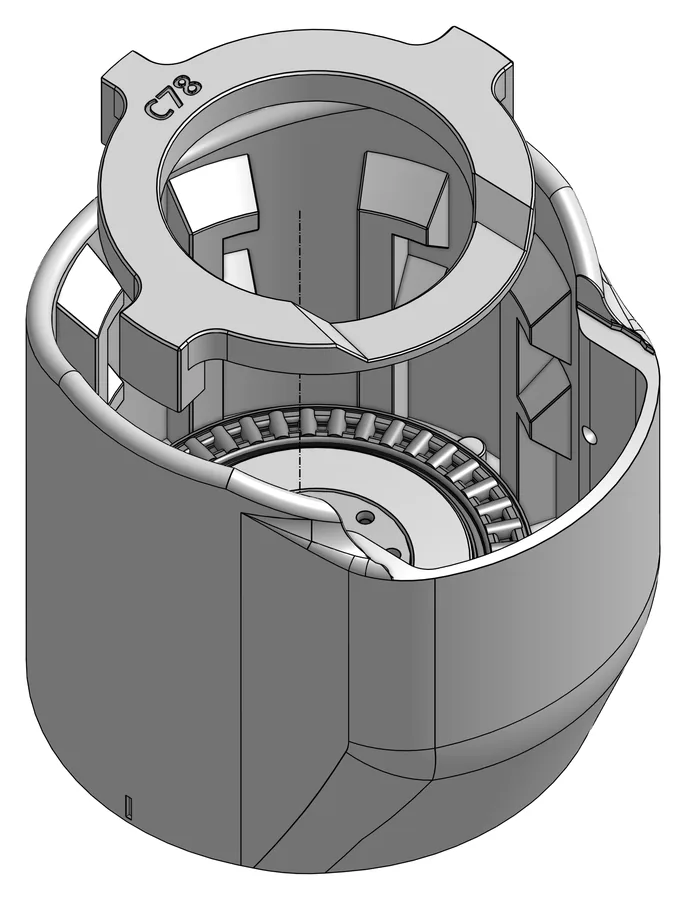
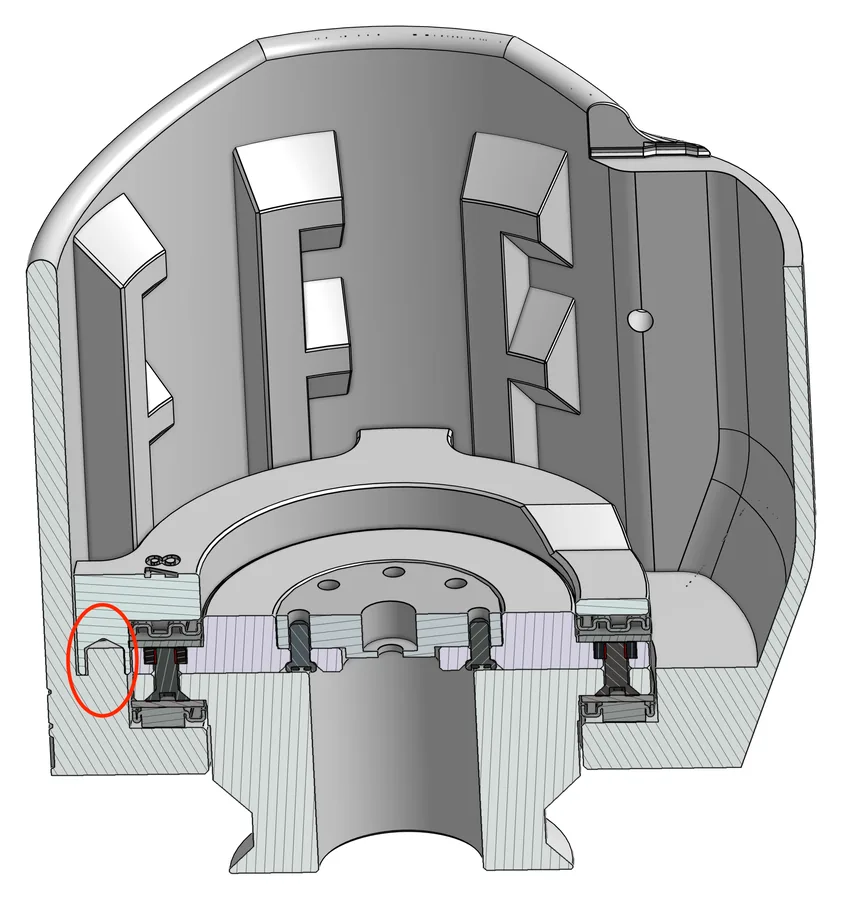
Den Haltering C78 von oben in C70 einsetzen. Die drei Löcher in C78 müssen dabei auf die drei Stifte in C70 rutschen. Das Schnittbild zeigt, wie jeder Stift in seinem Loch sitzen soll.
Braucht: 1× C78
11
C69 und C70 zusammenfügen
Schwierigkeit 3 von 5
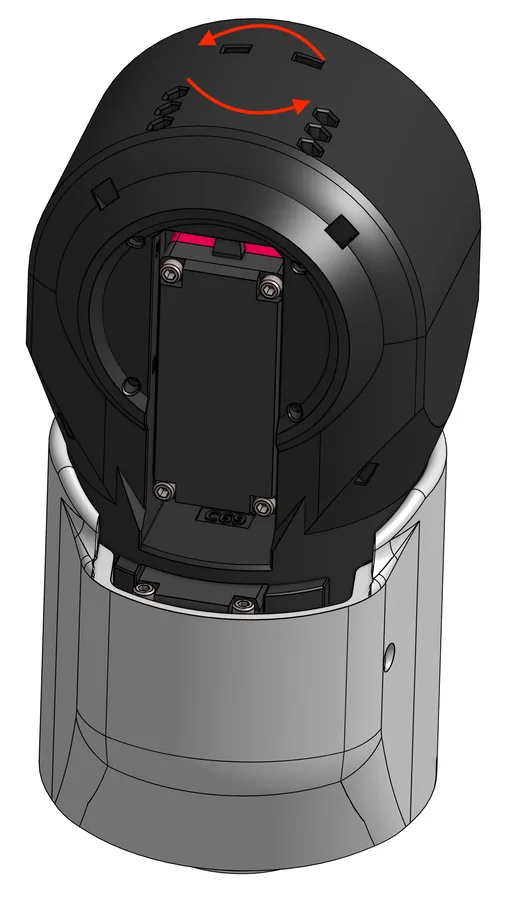
Die C69-Baugruppe in die C70-Baugruppe schieben und beide fest zusammendrücken, bis die Welle des gekürzten Motors in den Servoadapter M23 greift.
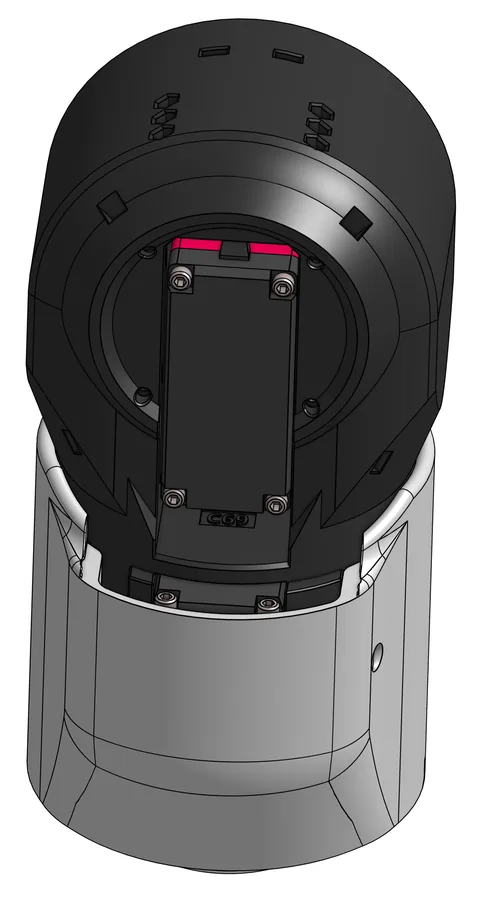
Dann C69 gegen den Uhrzeigersinn drehen, bis es in C70 einrastet. Sitzt alles richtig, liegt der gekürzte Motor mittig im vorstehenden Teil von C70.
Merke: Die Pfeile im Bild zeigen in beide Richtungen; der Text legt sich auf gegen den Uhrzeigersinn fest.
12
Baugruppe sichern
Schwierigkeit 1 von 5
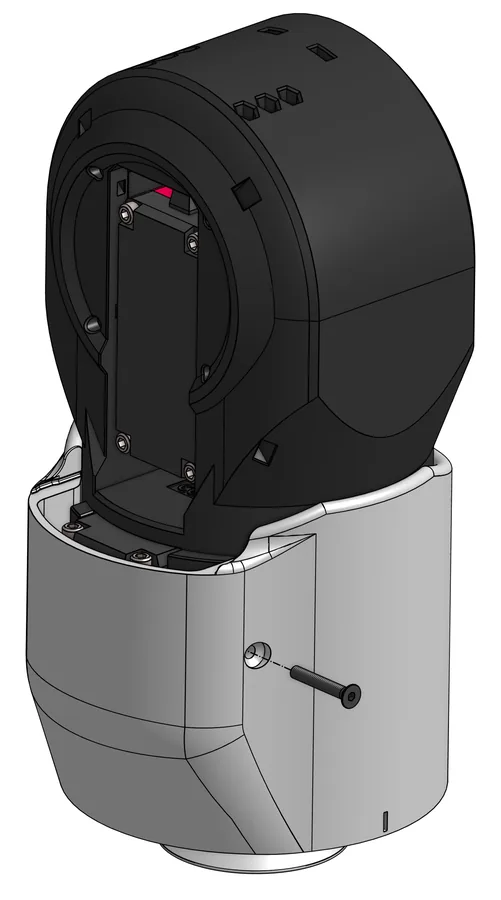
Eine Schraube S08 (M3×20) seitlich durch C70 stecken und festziehen. Sie sichert C69 gegen Zurückdrehen.
Braucht: 1× S08
13
Abdeckleiste einschieben
Schwierigkeit 1 von 5
Die Abdeckleiste C76 in C70 schieben, bis sie ganz sitzt.
Merke: Im Original steht über diesem Schritt „Stell 13“ statt „Step 13“, ein Tippfehler.
Braucht: 1× C76
14
Acht Muttern
Schwierigkeit 1 von 5
Acht Muttern S01 in die vorgesehenen Schlitze rundum in C69 stecken.
Braucht: 8× S01
15
Kugellager und Innenring in C65
Schwierigkeit 1 von 5
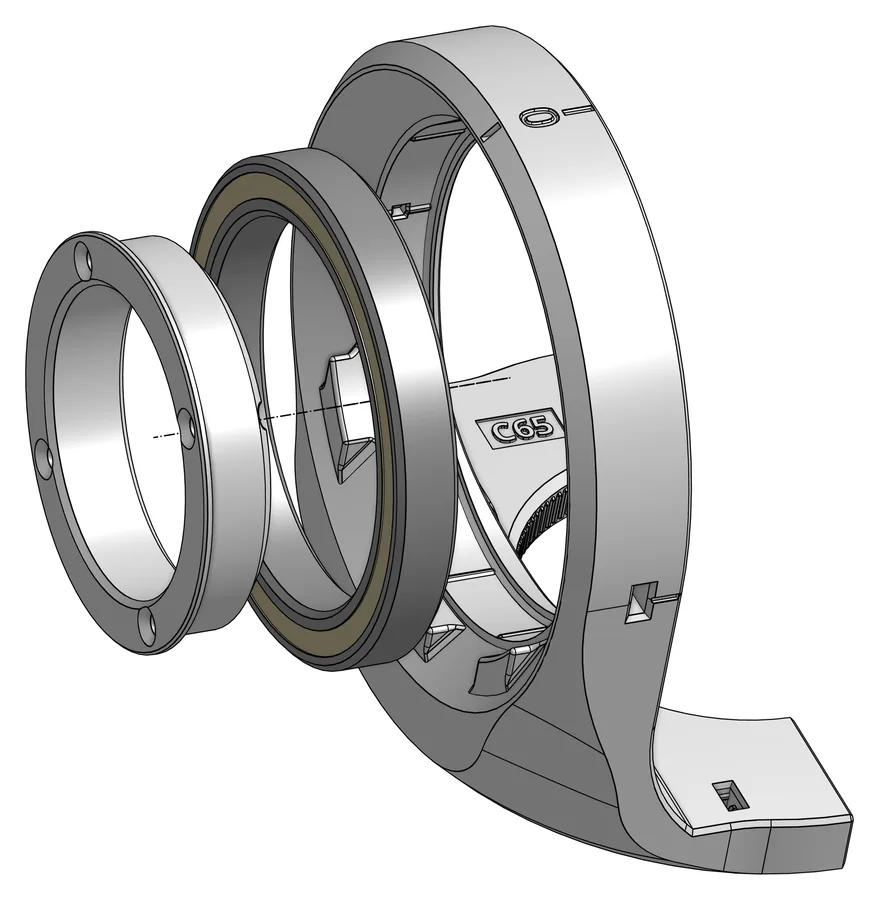
Ein Kugellager M04 in den Lagerbügel C65 drücken, dann den Innenring C68 einsetzen. Für eine Schulter entstehen so zwei gleiche C65-Baugruppen.
Merke: Das Original schreibt „Repeat this step twice for each arm“, also etwa „pro Arm zweimal wiederholen“. Gemeint ist nach der Teileangabe: zwei Baugruppen je Schulter. Verwendet wird in 4a aber nur eine davon (Schritt 16).
Braucht: 2× C65, 2× M04, 2× C68
16
Erste C65-Baugruppe anschrauben
Schwierigkeit 1 von 5
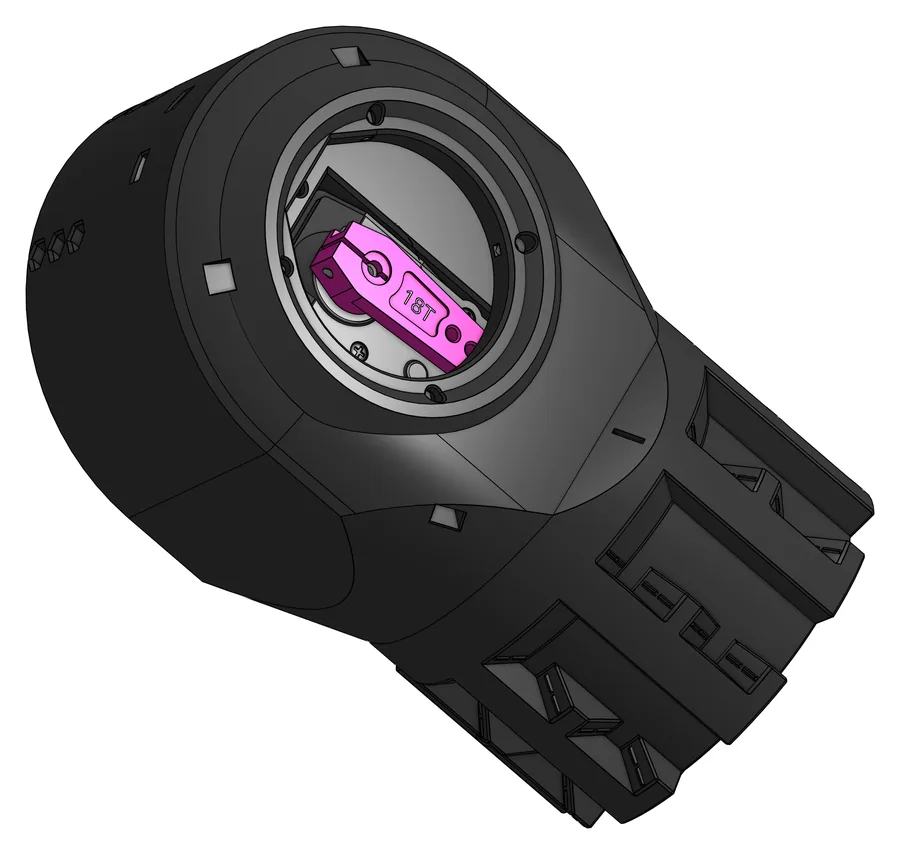
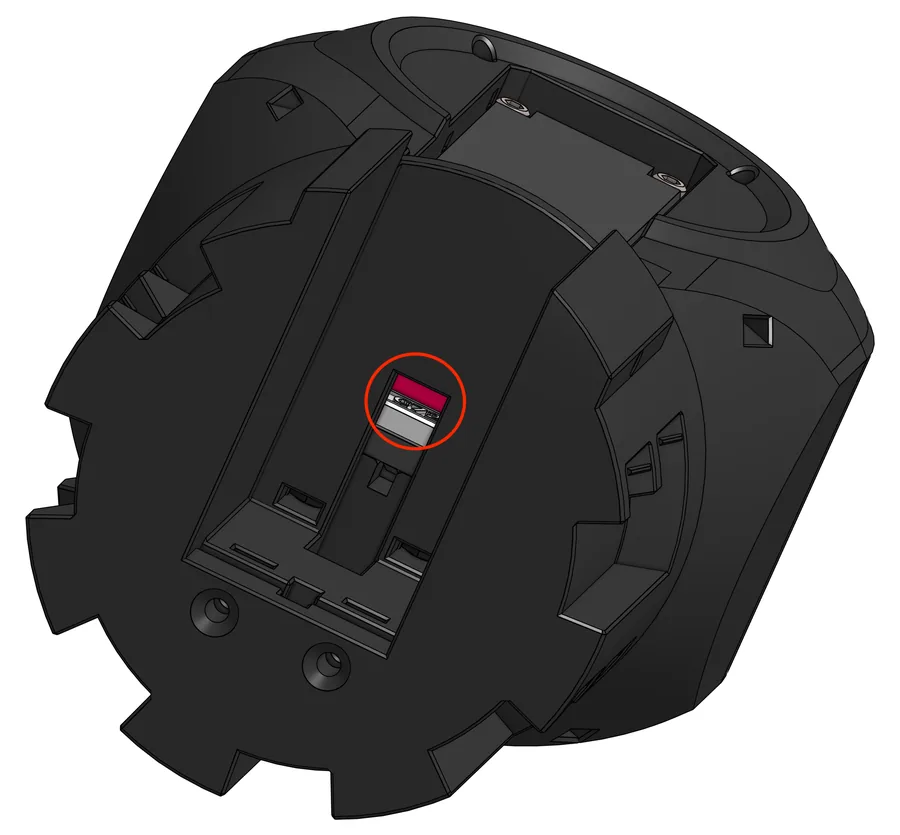
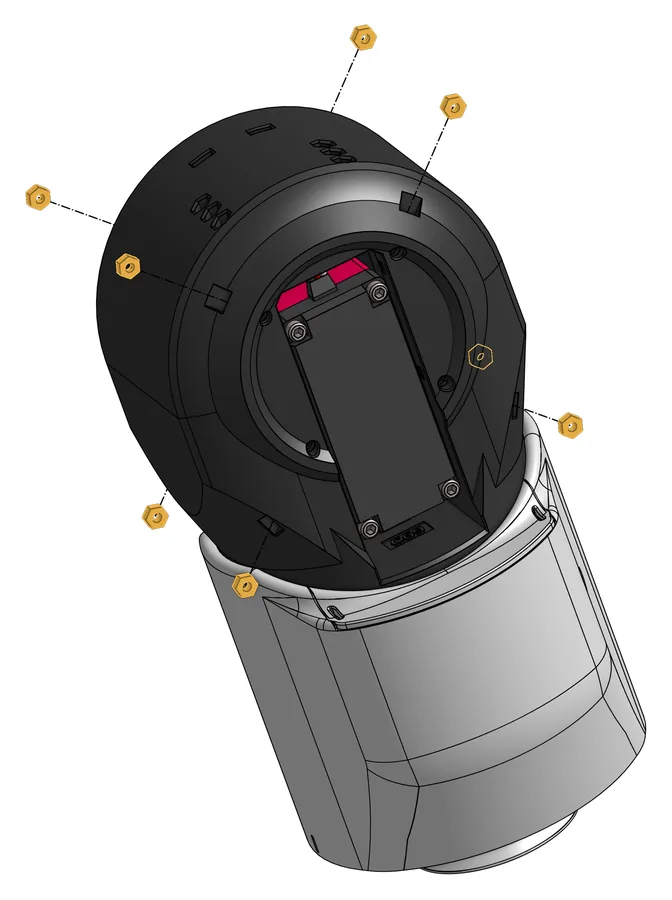
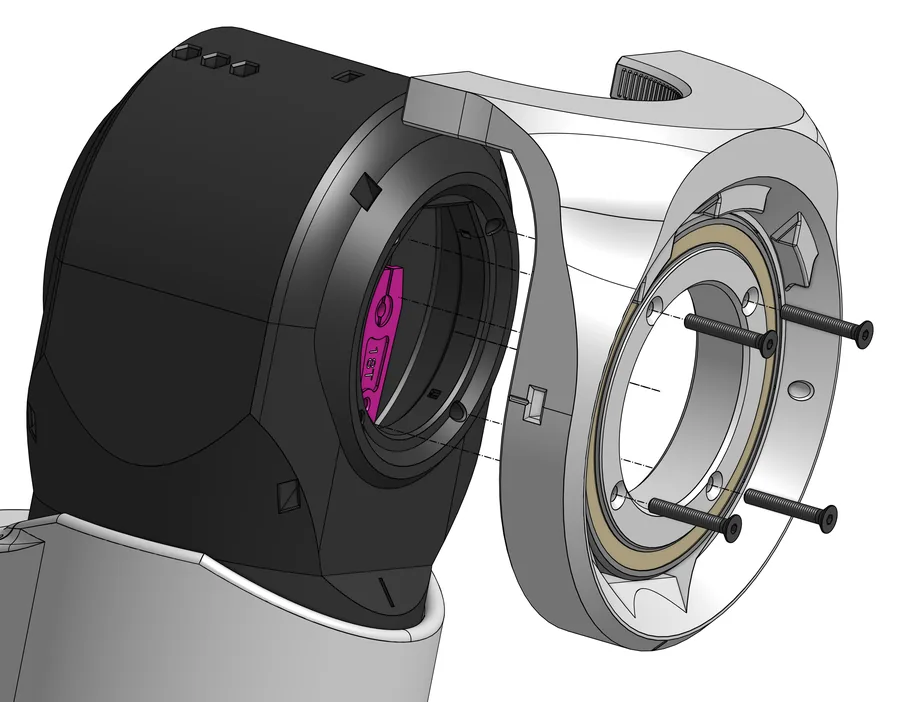
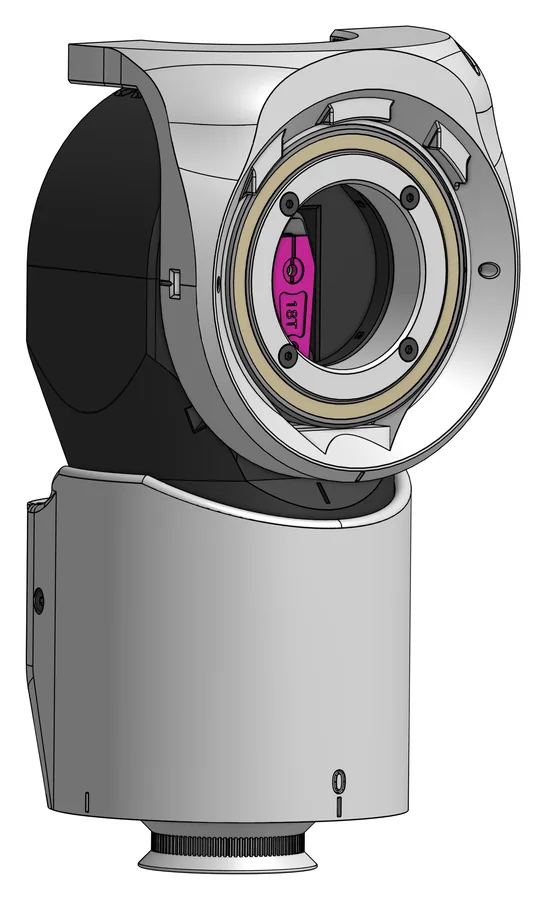
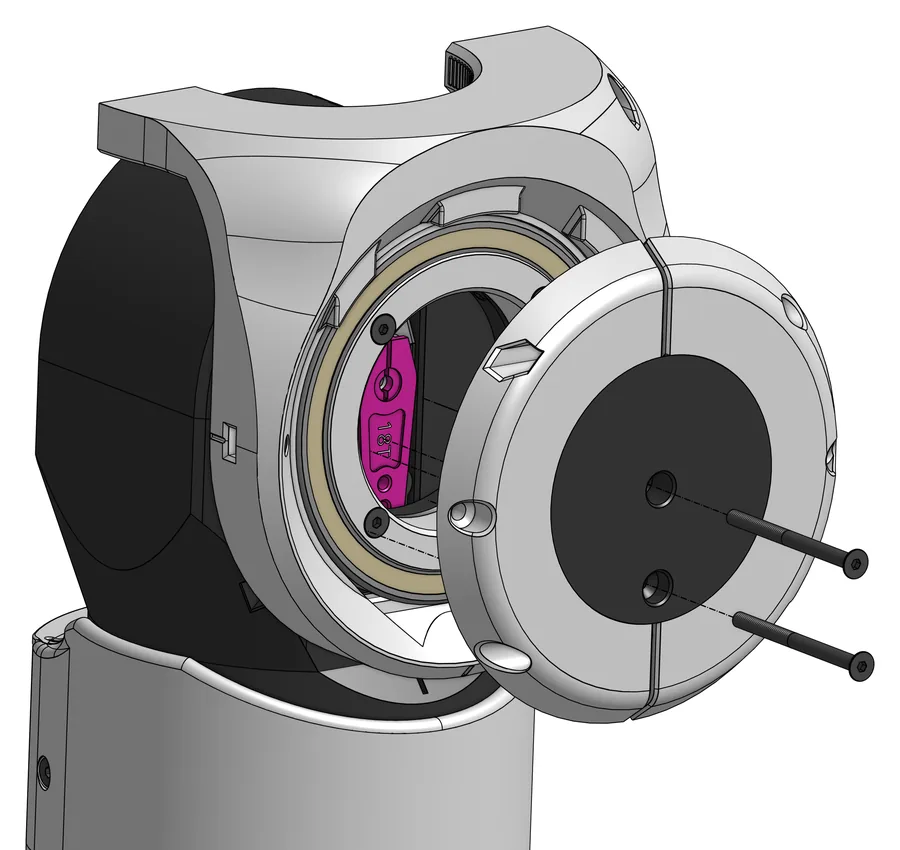
Eine C65-Baugruppe mit vier Schrauben S08 (M3×20) über den Innenring C68 an C69 schrauben. Sie kommt auf die Seite, auf der die pinkfarbene Motorklemme M17 zu sehen ist.
Braucht: 4× S08
17
Frontkappe vormontieren
Schwierigkeit 1 von 5
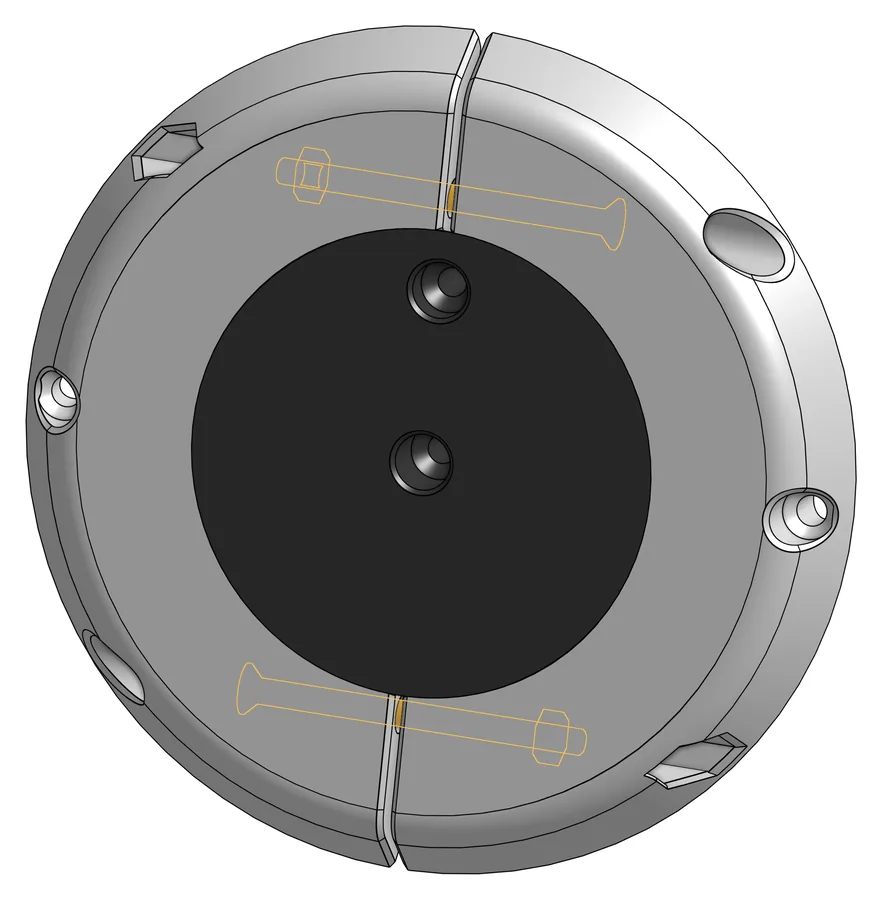
Die Frontkappe C66 zwischen die beiden Halbringe C75 setzen und diese mit zwei Muttern S01 und zwei Schrauben S13 (M3×40) verbinden. Die Schrauben nur leicht anziehen, sodass sich C66 in den Halbringen noch frei drehen lässt.
Braucht: 1× C66, 2× C75, 2× S01, 2× S13
18
Frontkappe anbauen
Schwierigkeit 3 von 5
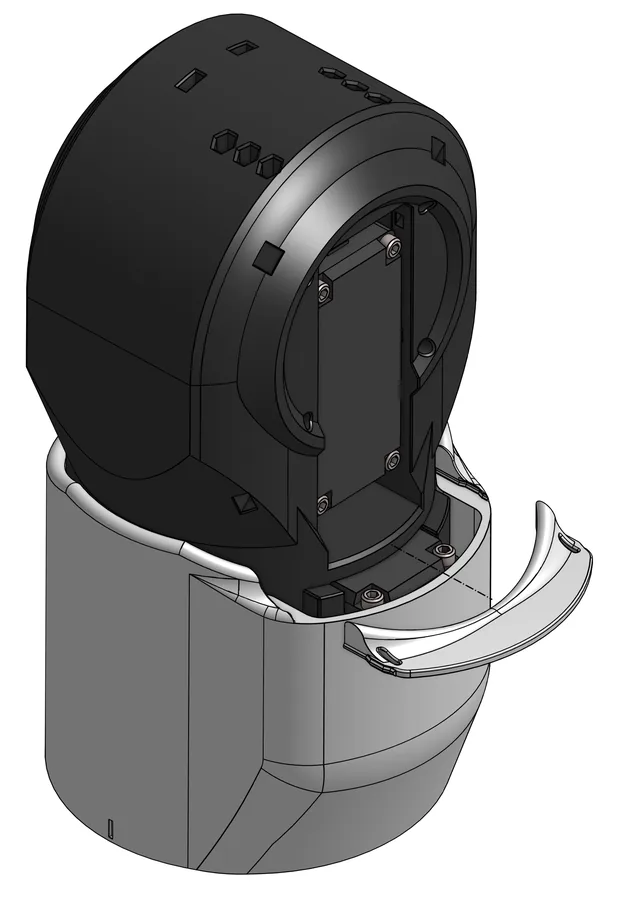
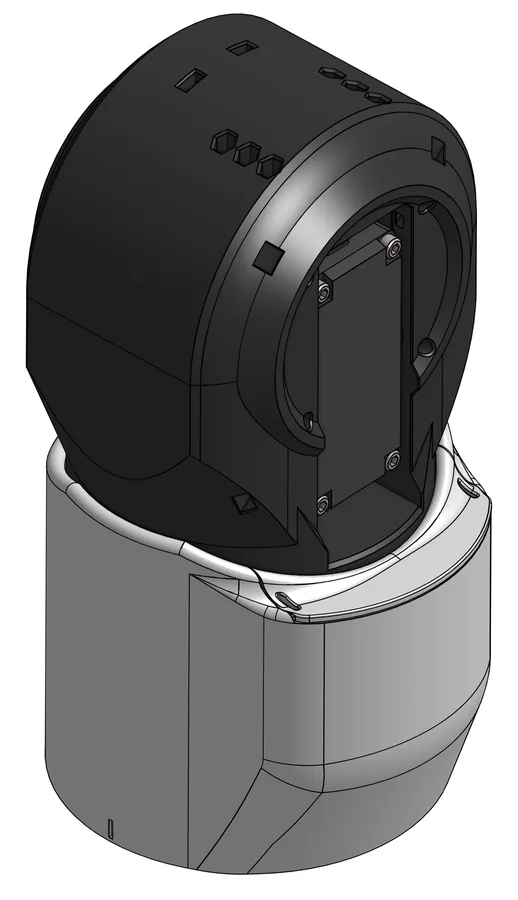
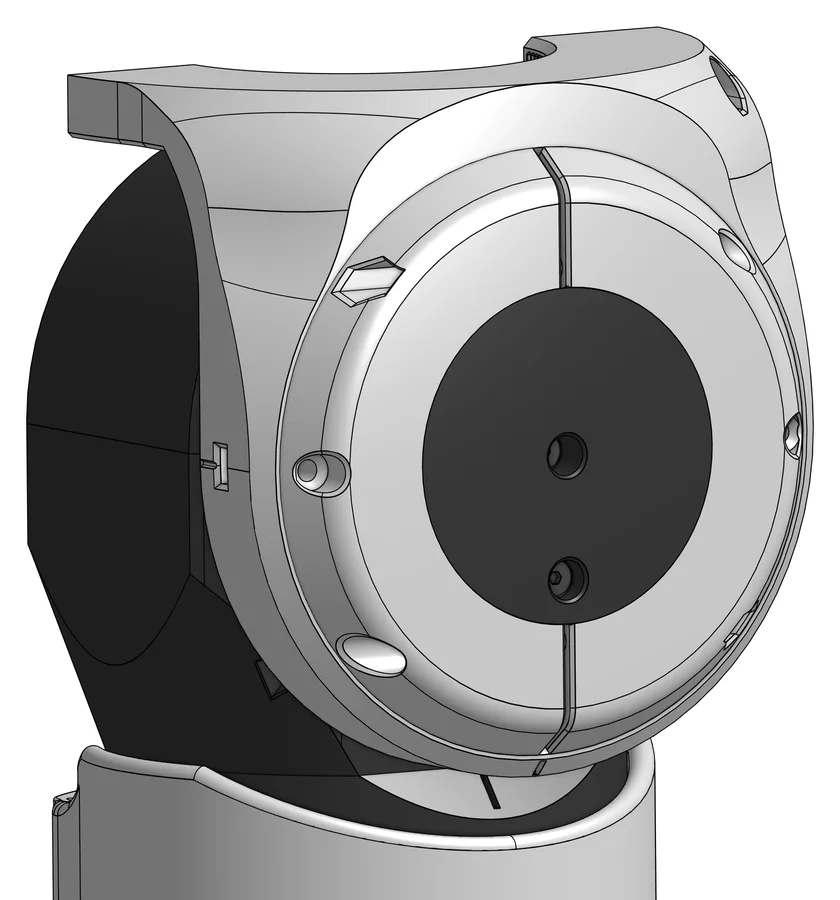
Die Frontkappen-Baugruppe mit zwei Schrauben S13 (M3×40) an der Schulter befestigen. Dabei C66 auf die Motorklemme M17 ausrichten und beide Halbringe C75 auf den Lagerbügel C65. Deshalb sollten die Schrauben aus Schritt 17 noch locker sein. Weil die Motoren kalibriert sind, müssen die Teile genau in der Lage montiert werden, die das Bild zeigt.
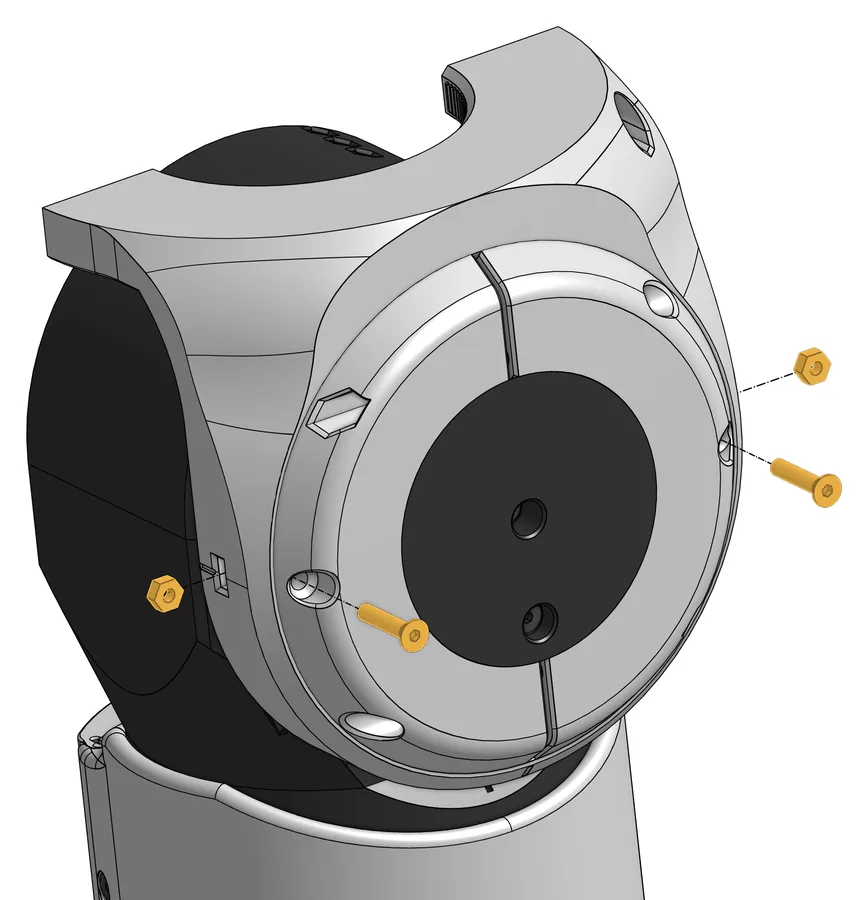
Danach die beiden S13 aus Schritt 17 gleichmäßig festziehen. Zum Schluss C75 mit zwei Schrauben S06 (M3×16) und zwei Muttern S01 an C65 schrauben.
Braucht: 2× S13, 2× S06, 2× S01
04
Zweite Schulter
Laut Original werden alle Schritte für die zweite horizontale Schulter wiederholt. Der Rest der Schulter soll in „Step 5: Final assembly“ zusammengesetzt werden. Diesen Schritt gibt es für pib#5 mit Stand 06.10.2026 noch nicht; die übrig gebliebenen Teile (zweite C65-Baugruppe, C67, C73, C74 und einige Schrauben) bleiben bis dahin liegen.
05
Und dann?
Damit ist die horizontale Schulter so weit fertig, wie Schritt 4a sie beschreibt. Weiter geht es mit der inneren Schulter, die im Schlüsselbein des Oberkörpers sitzt.
Zurück: Schritt 3 – Oberkörper, weiter mit Schritt 4b – Innere Schulter. Alle zwölf Schritte auf einen Blick: die pib#5-Bauanleitung.
Übersetzt und aufbereitet nach der offiziellen pib#5-Anleitung „Step 4a: Build pib’s shoulder horizontal“ (isento GmbH, pib-Wiki, Version 7 vom 25. September 2026, abgerufen am 9. Oktober 2026), verlinkt von pib.rocks/build. Renderings und Bildschirmfotos: offizielle pib-Bauanleitung, isento GmbH. Nicht selbst nachgebaut – Fehler im Original sind als Hinweis markiert, nicht korrigiert.