Bauanleitung pib#5 · Schritt 2d von 12
Der Unterarm: ein Servo, zwei Exzenterscheiben
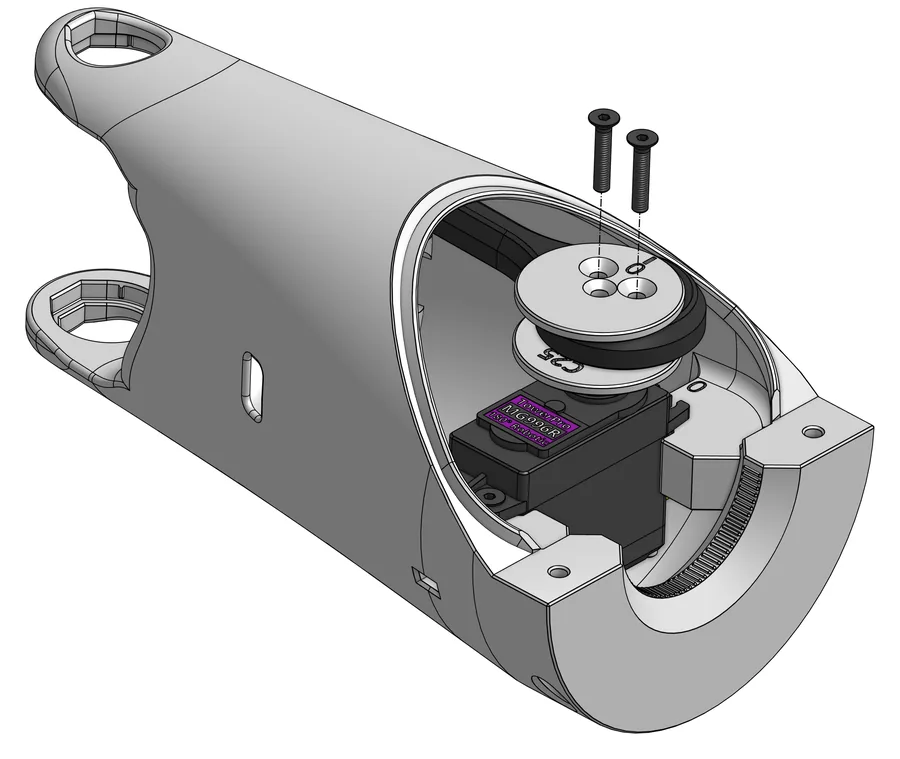
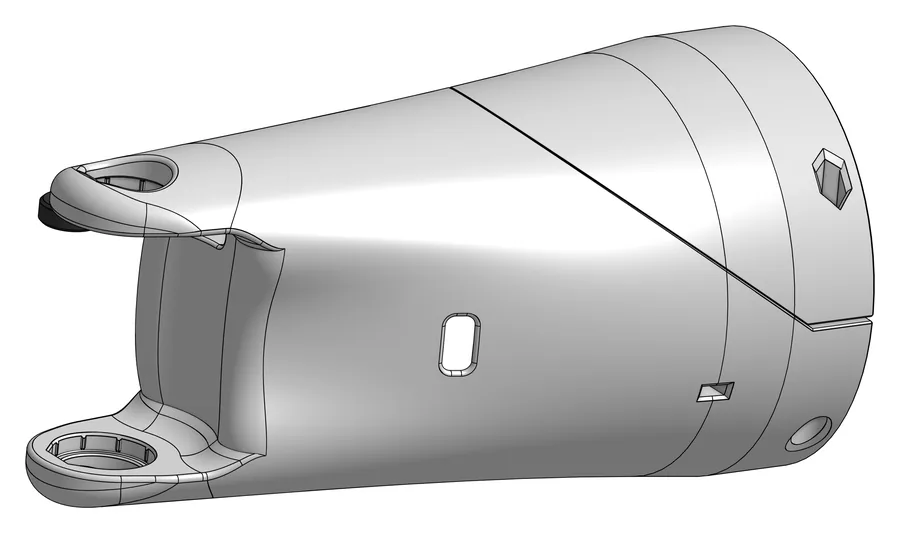
Im Unterarm sitzt ein MG996R-Servo. Auf seiner Welle sitzen zwei gedruckte Exzenterscheiben, die in einem Kugellager im Stab C30 laufen. Gezeigt wird der rechte Unterarm.
01
Worum es geht
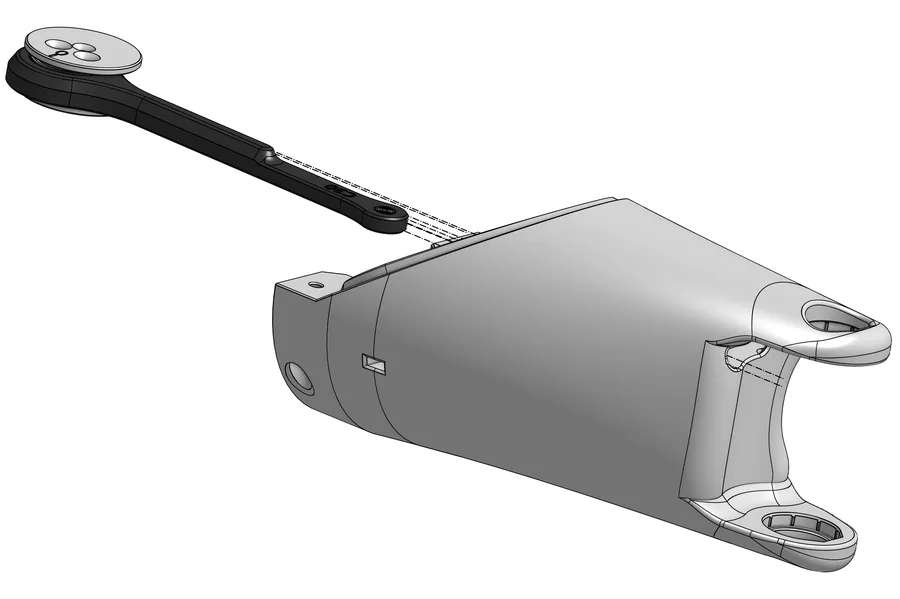
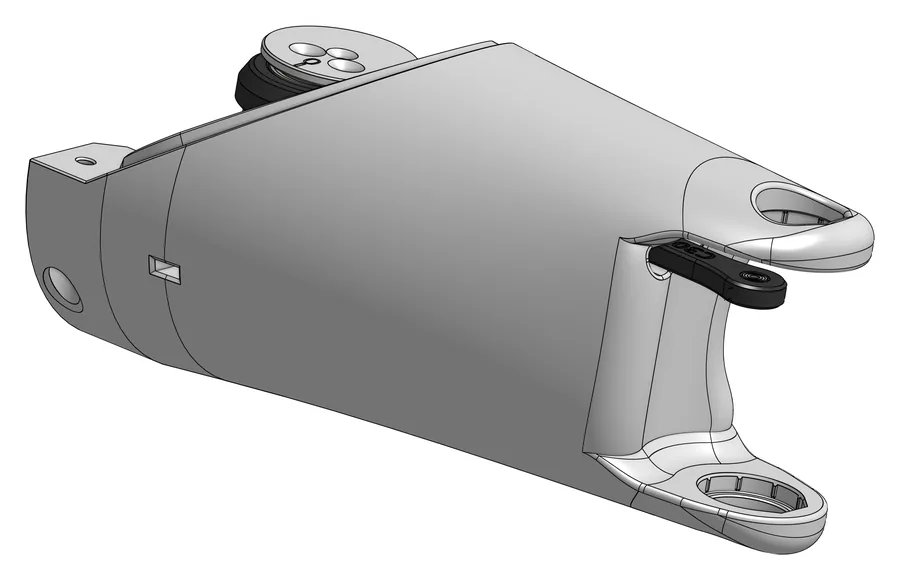
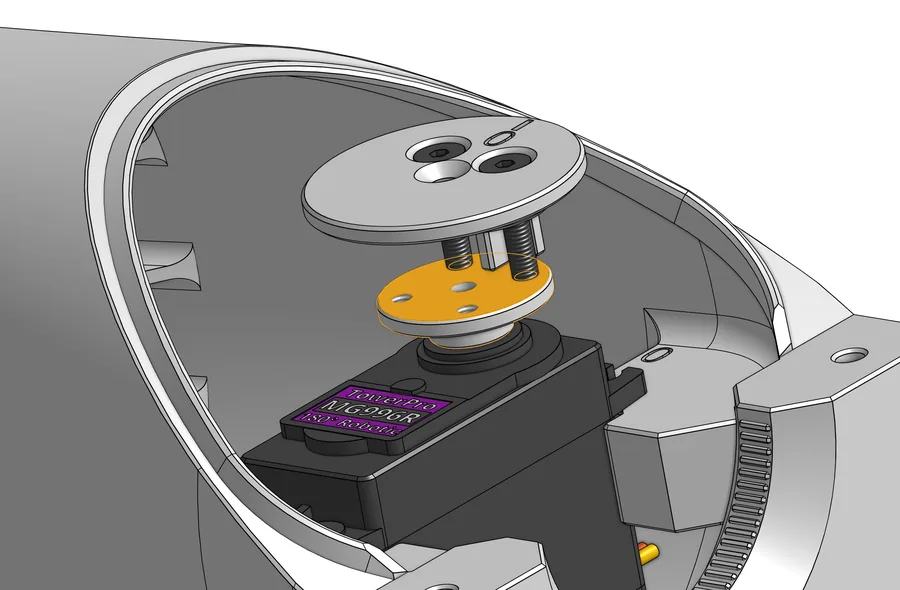
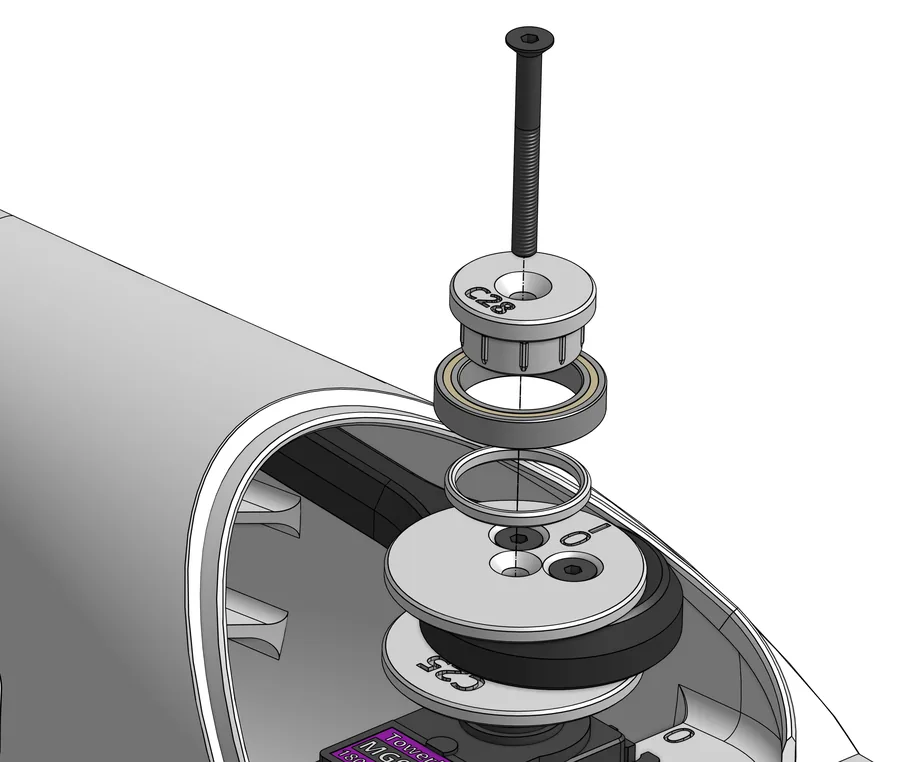
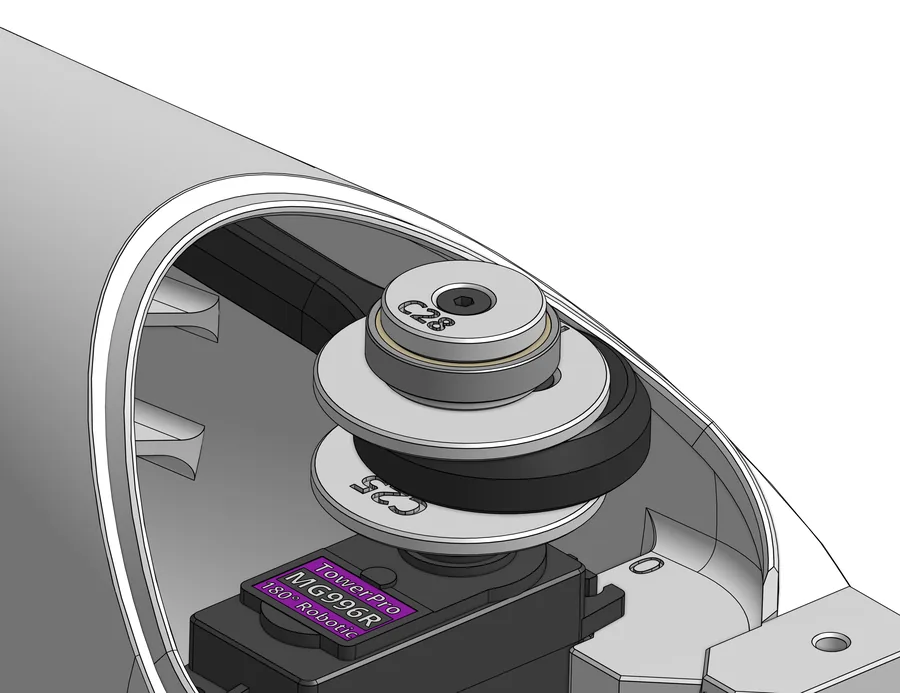
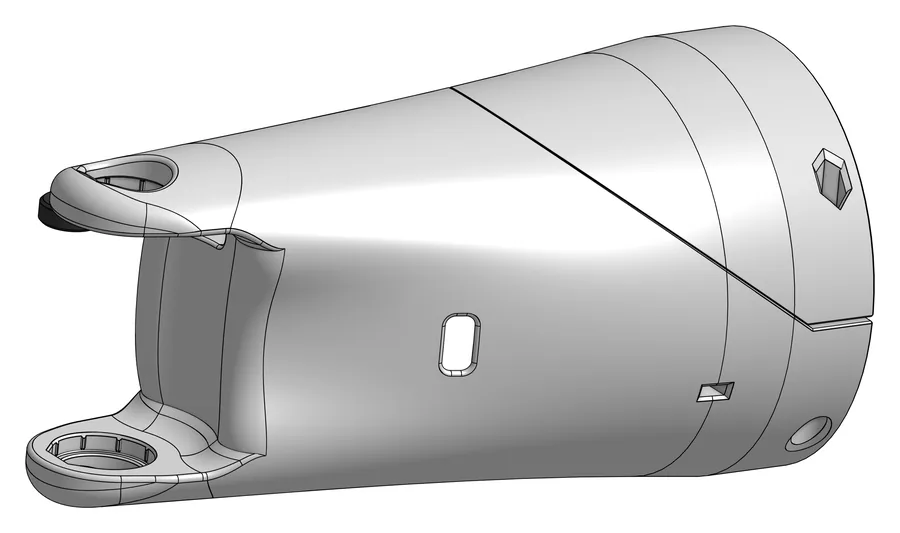
Der Unterarm besteht aus dem Gehäuse C19R, in das der Servo eingeschraubt wird, und dem Deckel C18R, der später am Ellbogen festgeschraubt wird. Auf der Servowelle sitzen ein Metall-Motoradapter und zwei gedruckte Exzenterscheiben (C25, C26). Sie laufen in einem großen Kugellager im Stab C30, der durch das Gehäuse nach außen geführt wird. Ein weiteres Kugellager mit Mittelstück C28 und Distanzring C27 sitzt oben auf der Scheibe.
Die Anleitung zeigt den rechten Unterarm (C18R, C19R). Der linke wird nach denselben Schritten spiegelbildlich gebaut; die Namen der linken Teile nennt das Original in diesem Kapitel nicht.
Vorher erledigt
- Schritt 1c: der MG996R-Servo ist kalibriert. Das Original schreibt das als eigene Überschrift vor den Bau: Erst den Motor kalibrieren, dann den Unterarm montieren.
Stand der offiziellen Anleitung: Version 16 vom 21. September 2026. Die Seiten werden bei isento laufend überarbeitet; maßgeblich ist das Original im pib-Wiki.
02
Was gebraucht wird
Druckteile
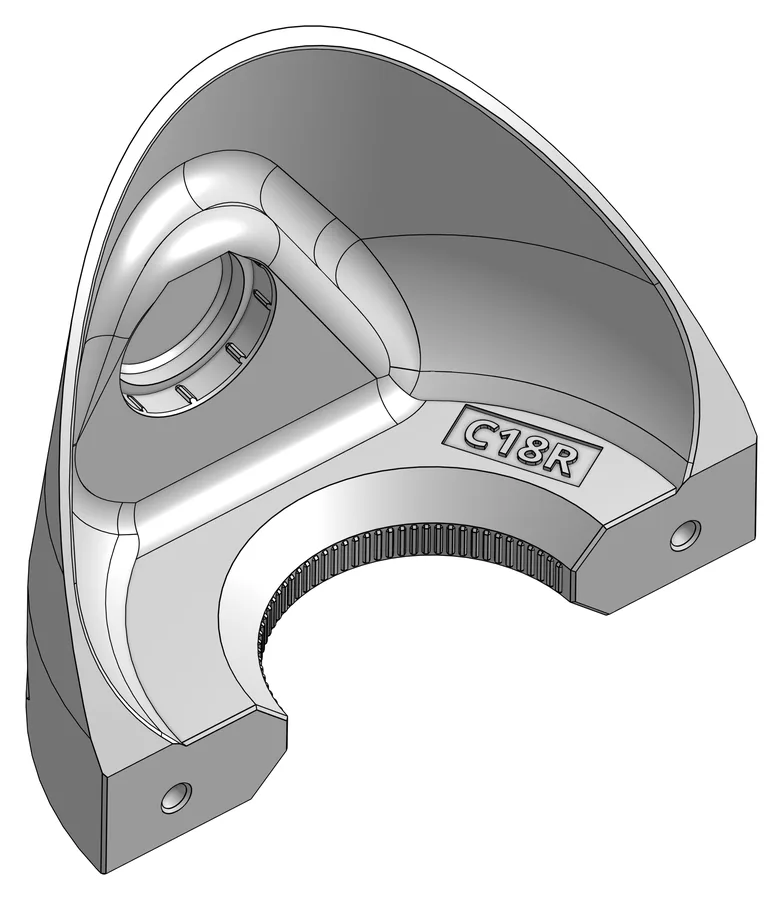 C18R
Forearm distal lock right – Deckel
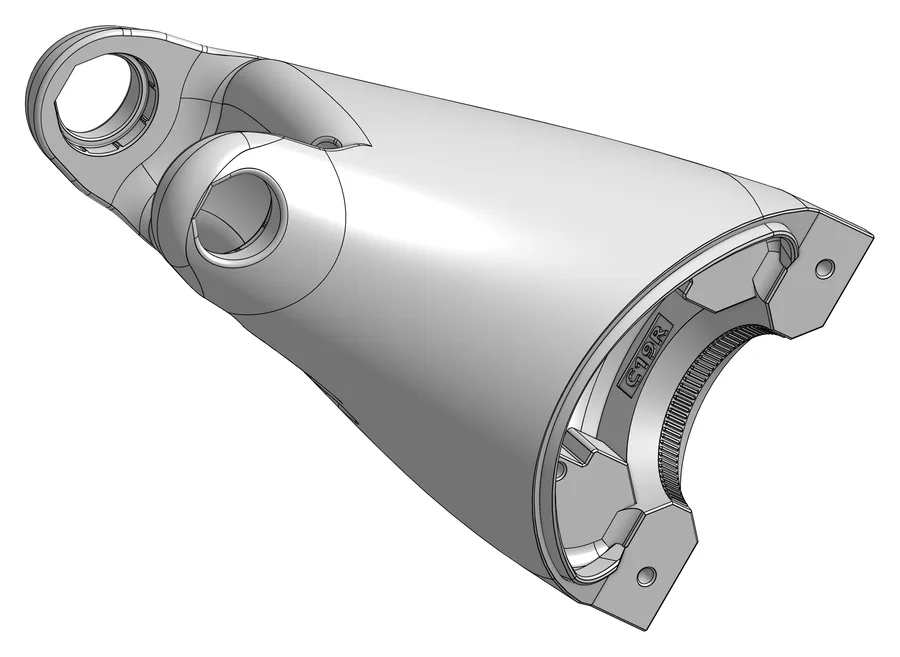 C19R
Forearm distal top right – Unterarm-Gehäuse
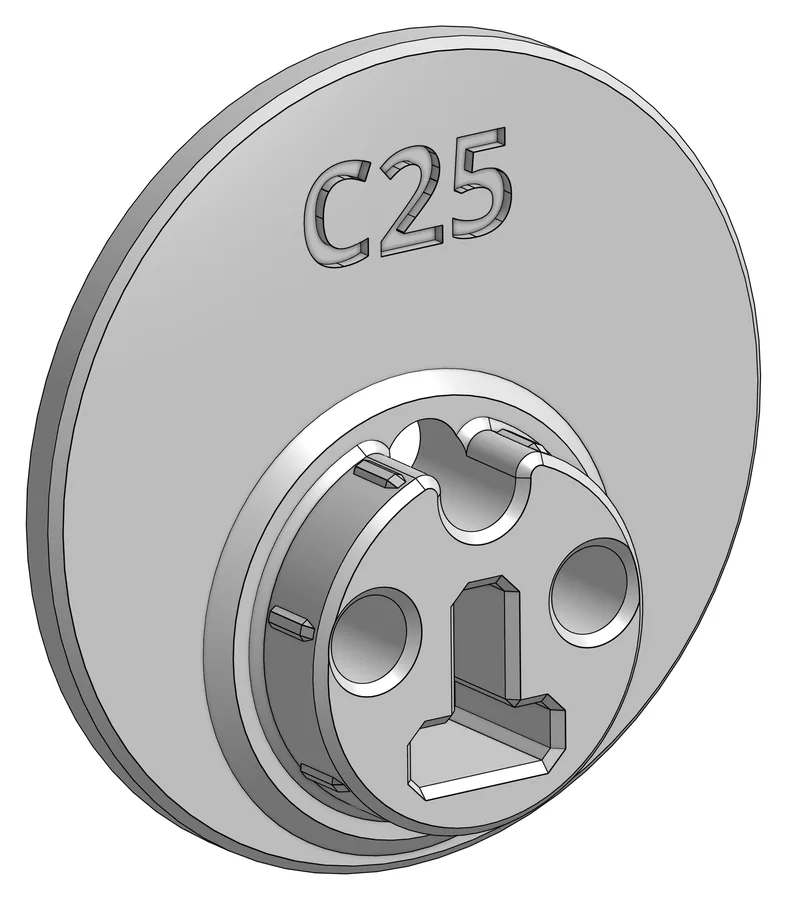 C25
Forearm disc bottom – untere Exzenterscheibe
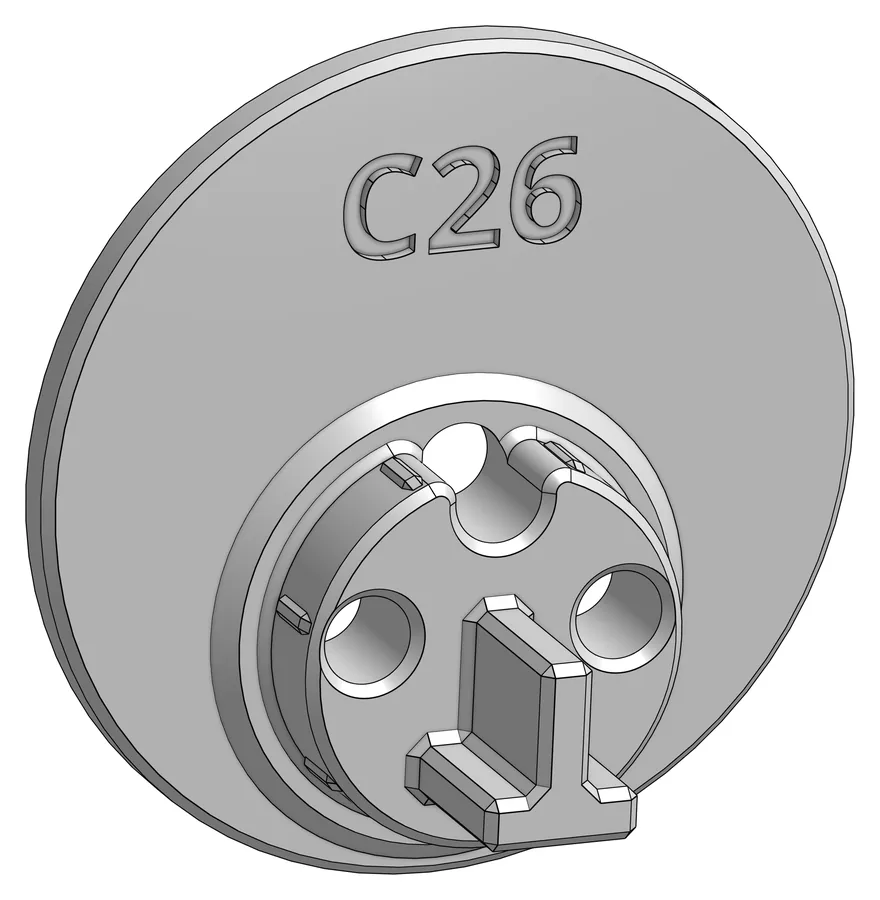 C26
Forearm disc top – obere Exzenterscheibe
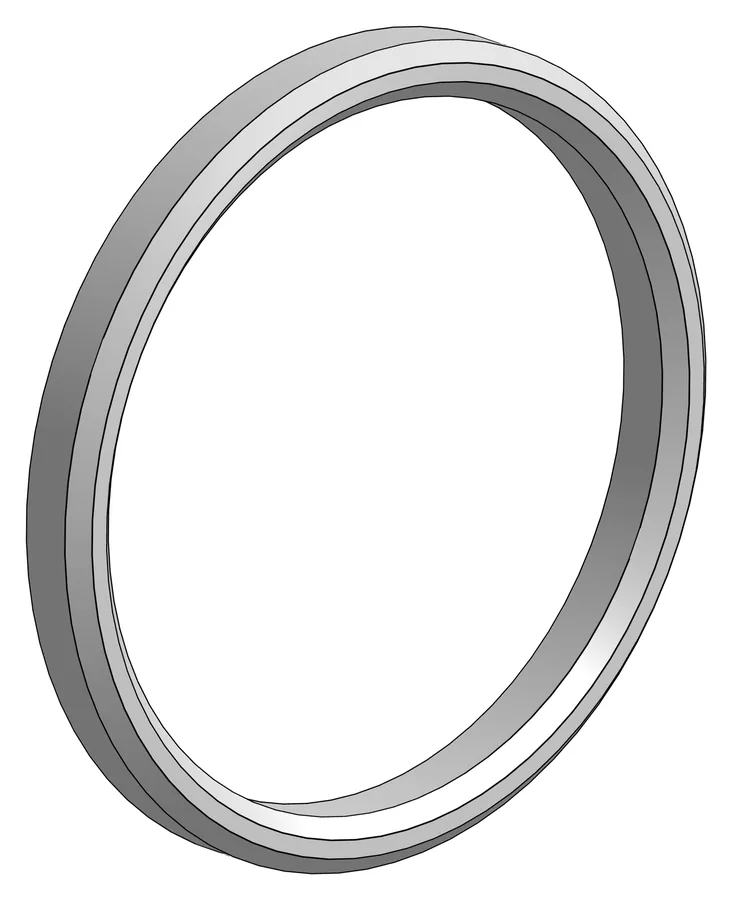 C27
Forearm bearing distance ring – Distanzring
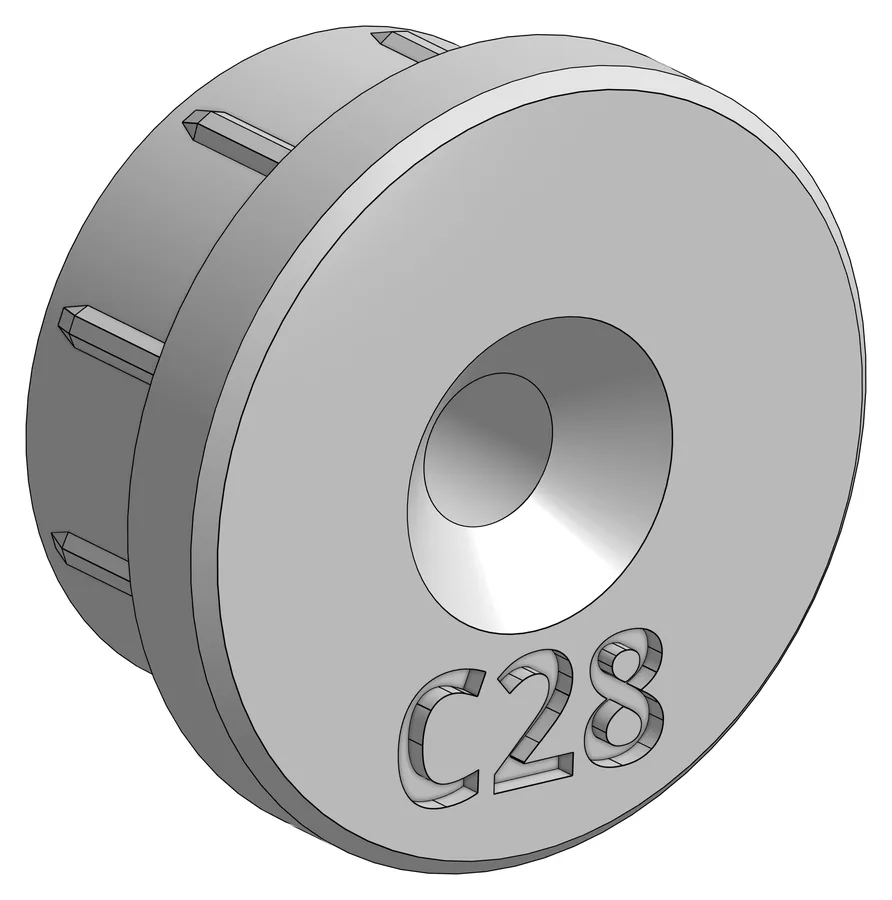 C28
Forearm bearing center – Lager-Mittelstück
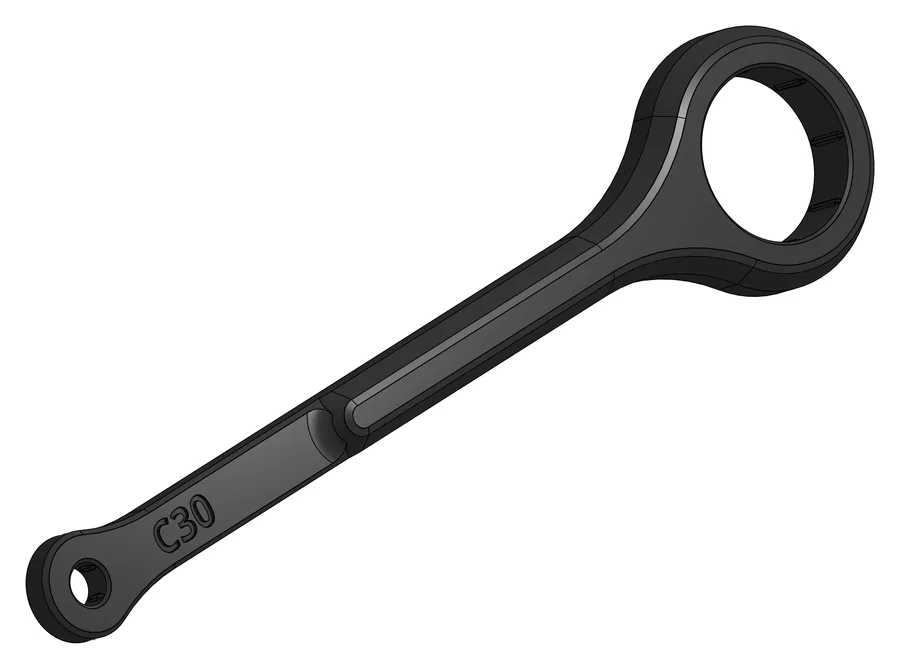 C30
Forearm bar – Unterarm-Stab
Nicht druckbar (aus der pib#5.Makerbox)
- 1× E07 – Servo MG996R
- 1× M18 – Metall-Motoradapter L
- 3× M21 – Kugellager 15×21×4 mm
- 2× M01 – Kugellager 2×5×2,3 mm
- 4× S01 – M3-Mutter
- 4× S06 – Schraube M3×16
- 1× S11 – Schraube M3×30
- 2× S13 – Schraube M3×40
Wichtig: Alle Stückzahlen gelten für einen Unterarm. Für beide Arme braucht es alles doppelt, mit den gespiegelten Teilen für die linke Seite.
Merke: Die Teileliste stimmt nicht mit den Schritten überein: Von den vier M3-Muttern S01 werden nur zwei verbaut (Schritt 1), die zwei Schrauben M3×40 (S13) kommen in keinem Schritt vor. Schritt 8 sagt, dass der Deckel C18R erst beim Anbau an den Ellbogen festgeschraubt wird. Ob die übrigen Teile dafür gedacht sind, sagt das Original nicht.
03
Acht Schritte
Reihenfolge und Nummern wie im Original. Ein Klick aufs Bild zeigt es groß.
1
Muttern einpressen
Schwierigkeit 2 von 5
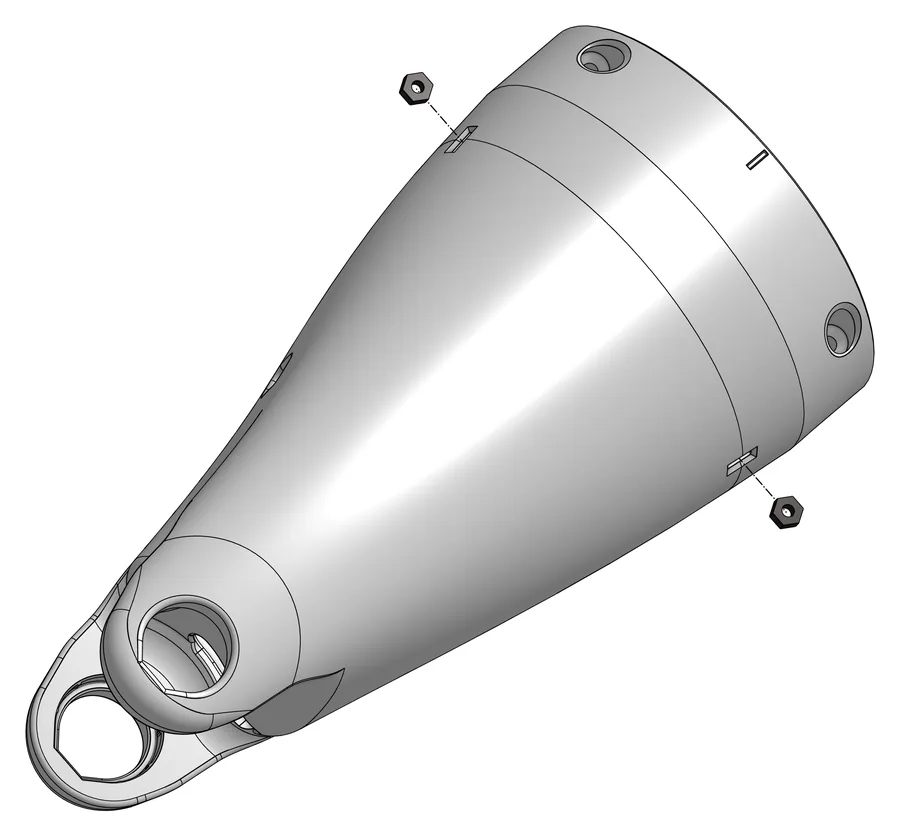
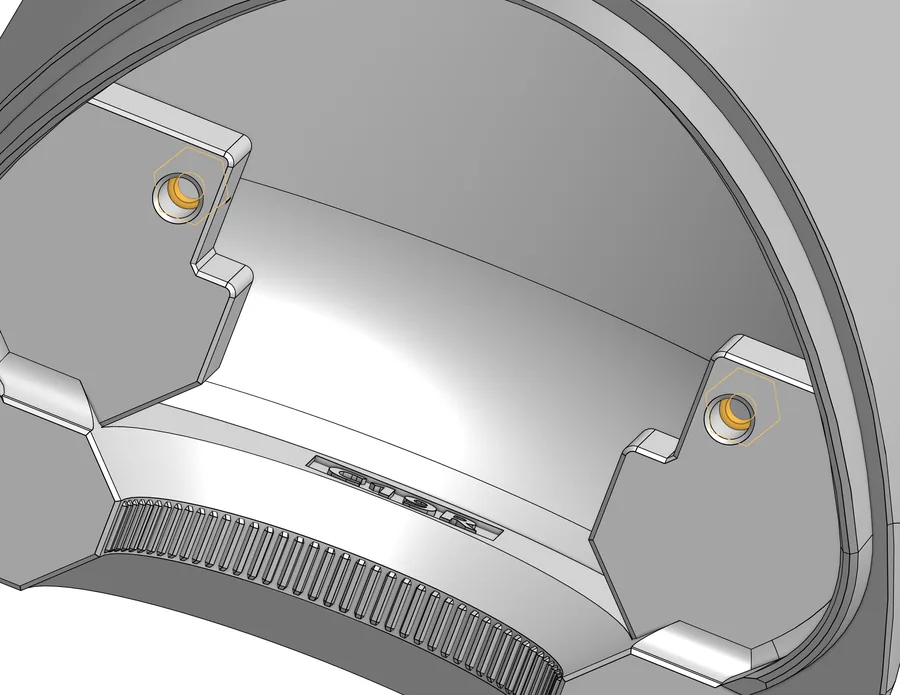
Die zwei M3-Muttern S01 in die seitlichen Taschen des Gehäuses C19R stecken und mit einem Schraubendreher ganz hineindrücken.
Zur Kontrolle das Teil umdrehen: Die Mutterbohrungen müssen mit den zugehörigen Schraubenlöchern in C19R fluchten.
Braucht: 2x S01 M3-Mutter, 1x C19R
2
Servo einsetzen
Schwierigkeit 2 von 5
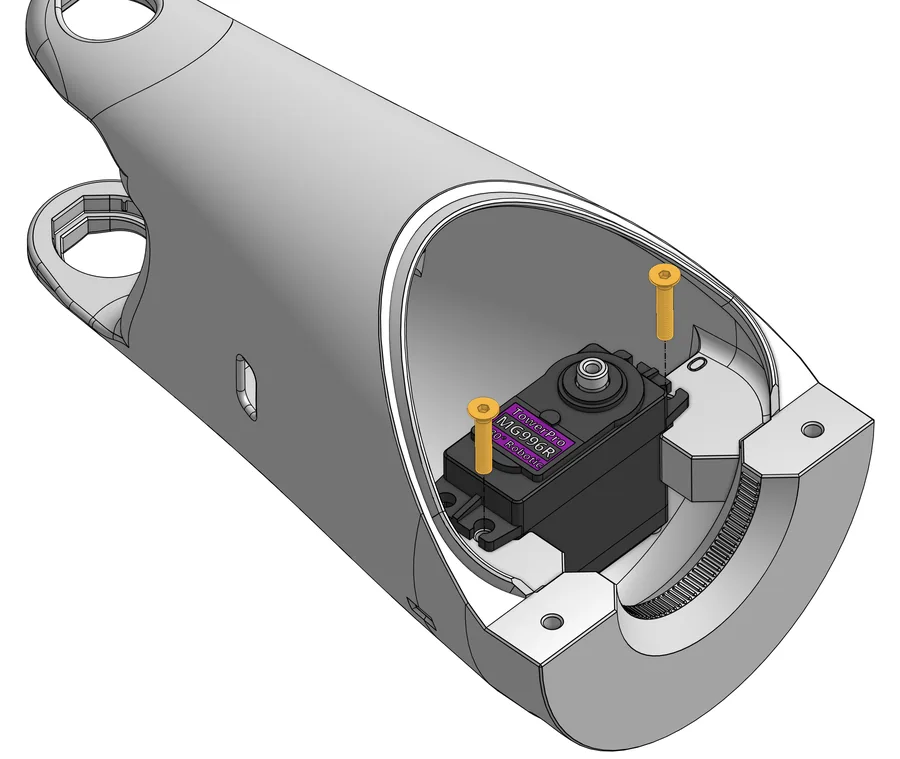
Den Servo E07 (MG996R) wie im Bild ins Gehäuse setzen. Auf die Ausrichtung achten: Bezugspunkt ist das Loch für das Servokabel. Mit zwei Schrauben M3×16 (S06) in den Muttern aus Schritt 1 festschrauben.
Das Servokabel von innen durch das Loch führen.
Braucht: 1x E07 MG996R, 2x S06 M3×16
3
Motoradapter aufsetzen
Schwierigkeit 1 von 5
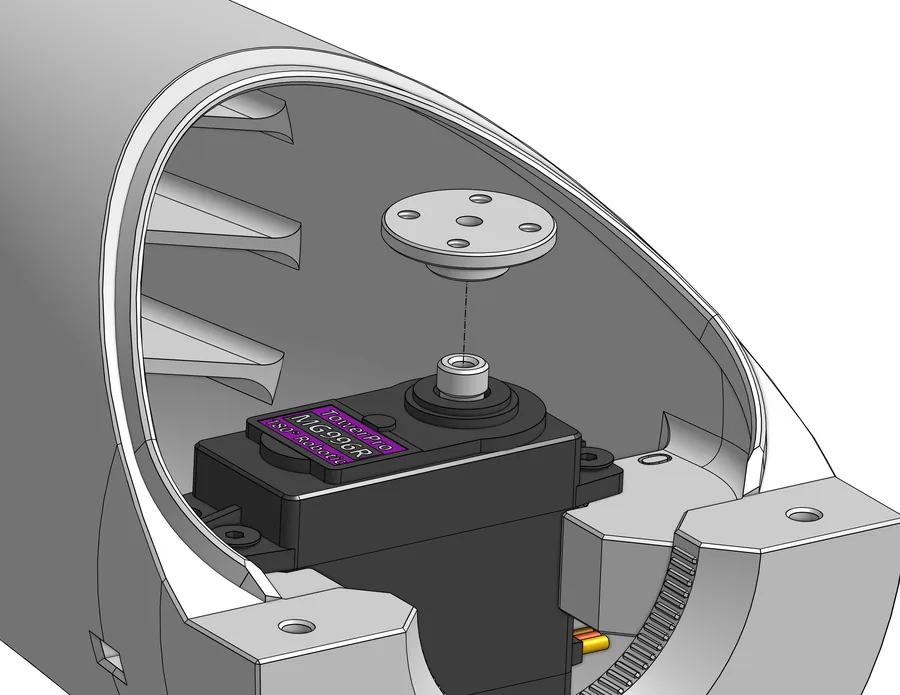
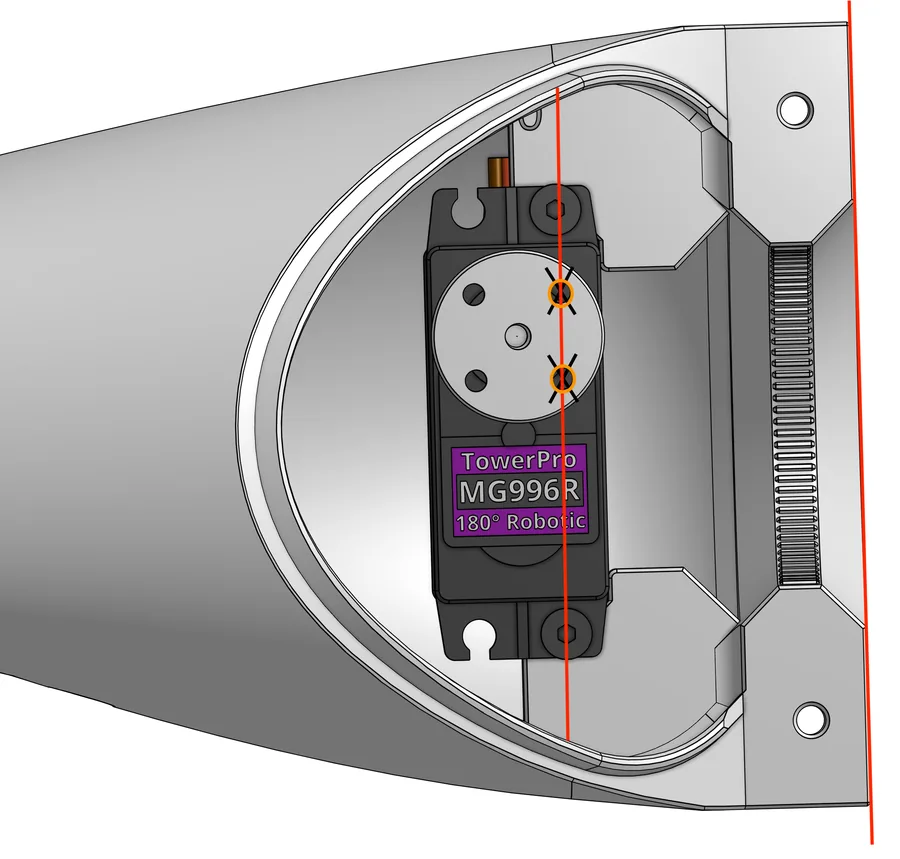
Den Metall-Motoradapter M18 vorsichtig und in der richtigen Ausrichtung auf die Servowelle drücken.
Ausrichtung: Man denkt sich eine Linie durch die Mittelpunkte zweier benachbarter Löcher im Adapter. Diese Linie muss parallel zur Außenkante von C19R liegen.
Achtung: Der Servo ist bereits kalibriert. Die Welle deshalb nicht verdrehen.
Braucht: 1x M18 Motoradapter
4
Kugellager in den Stab einpressen
Schwierigkeit 1 von 5
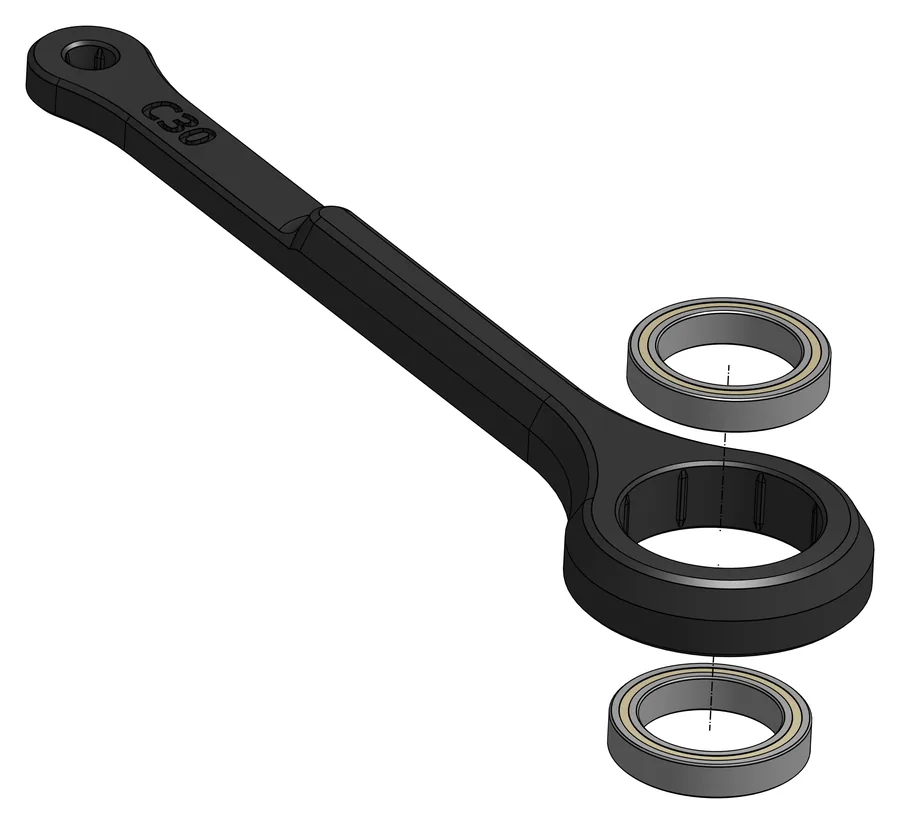
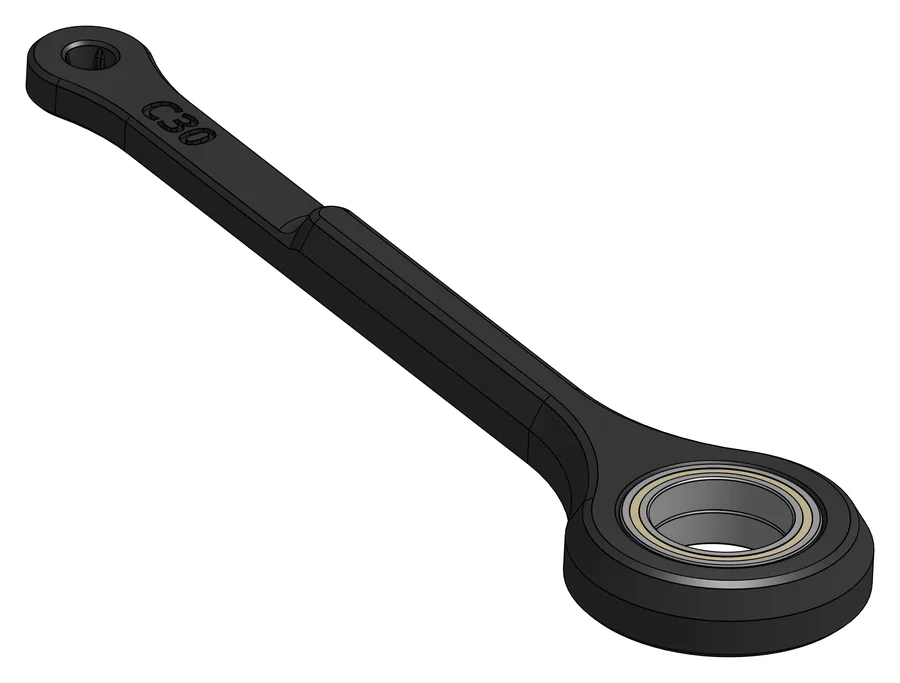
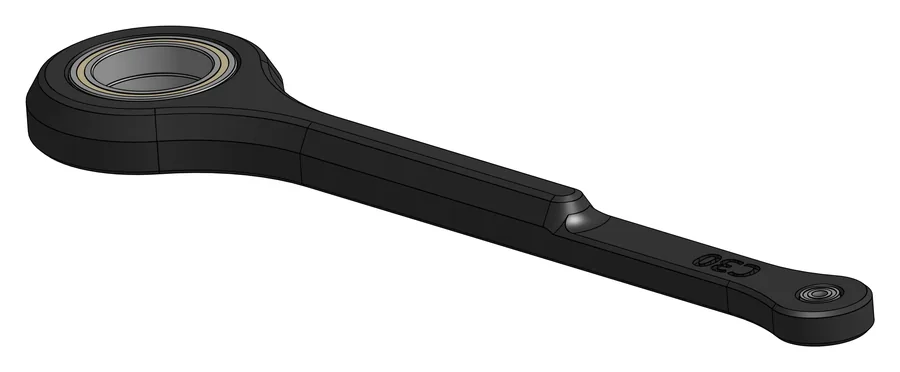
Zwei große Kugellager M21 (15×21×4 mm) in das große Loch des Stabs C30 drücken, je eines von jeder Seite. Die Lager müssen bündig mit dem Rand des Lochs abschließen.
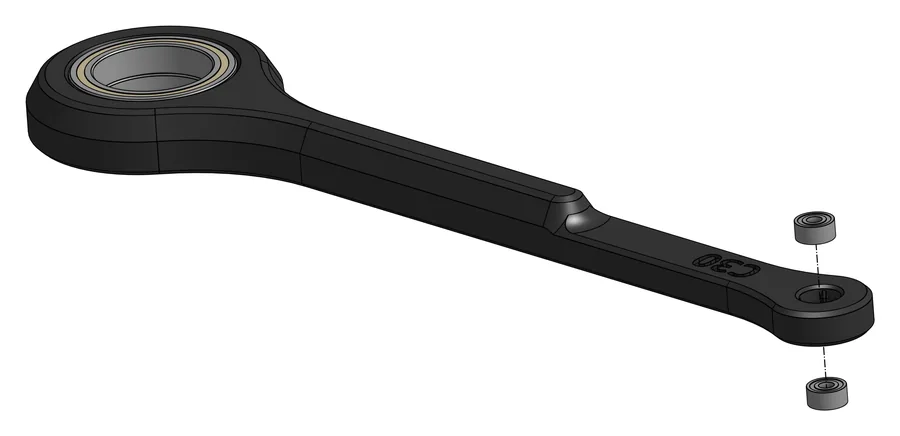
Dann C30 umdrehen und zwei kleine Kugellager M01 (2×5×2,3 mm) in das kleine Loch drücken, ebenfalls je eines von jeder Seite.
Braucht: 1x C30, 2x M21 Kugellager, 2x M01 Kugellager
5
Exzenterscheiben in das Lager setzen
Schwierigkeit 2 von 5
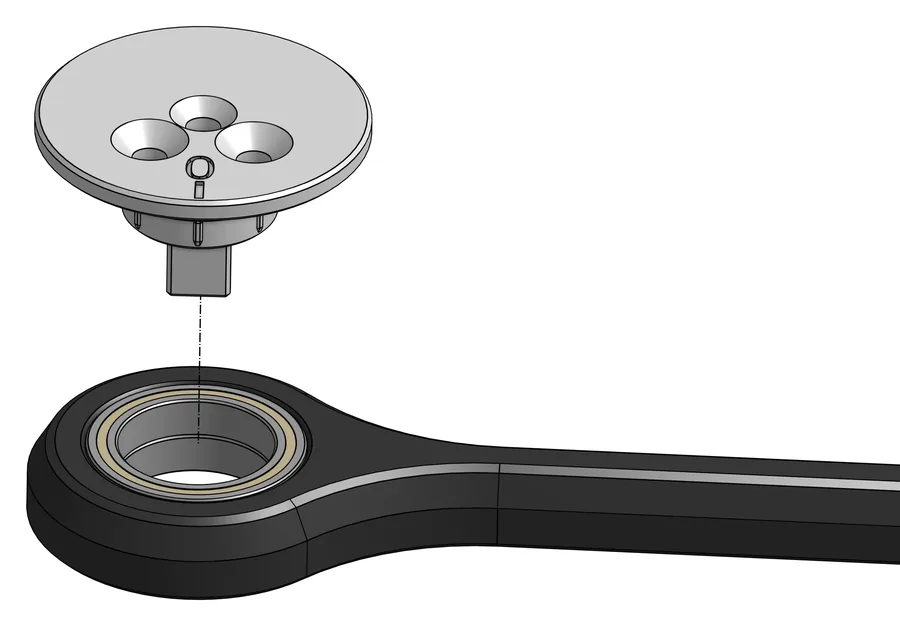
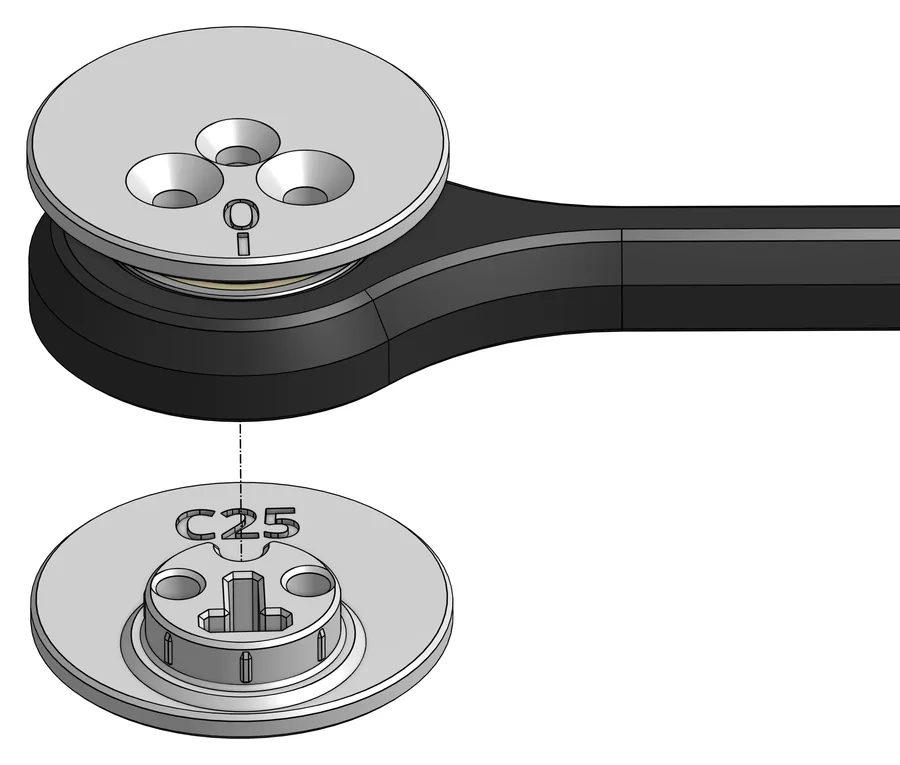
Die obere Scheibe C26 in das große Kugellager setzen. C30 muss dabei so liegen, dass die Fase nach oben zeigt, wie im Bild.
Dann die untere Scheibe C25 von unten in das Lager setzen. Dazu den T-förmigen Zapfen von C26 in die T-förmige Öffnung von C25 führen.
Merke: Das Original verweist auf „das Bild rechts“; gemeint ist das Seitenlayout im Wiki. Hier steht das Bild in der Bildreihe dieses Schritts.
Braucht: 1x C26, 1x C25
6
Stab ins Gehäuse einbauen
Schwierigkeit 2 von 5
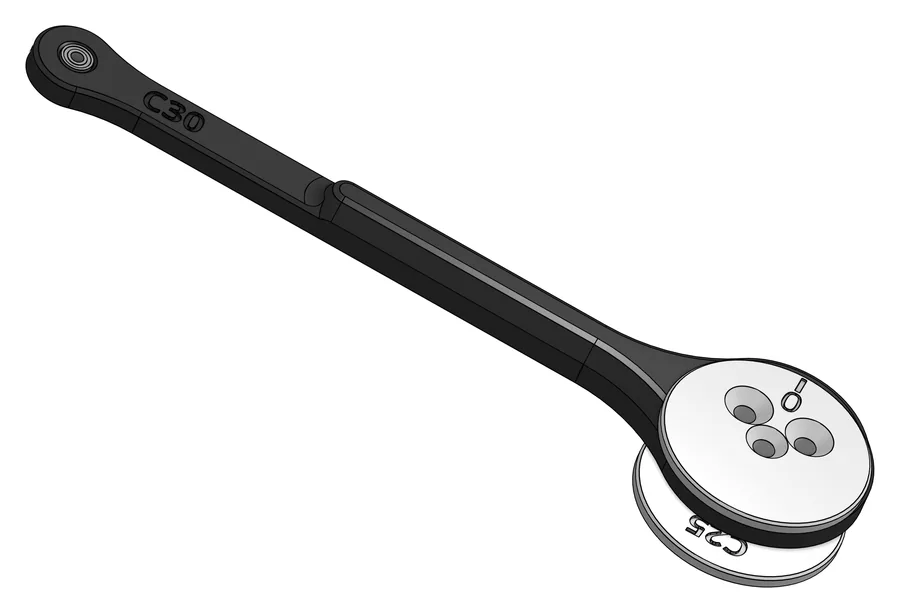
Die Baugruppe aus C30 und den Scheiben durch die Öffnung in C19R stecken, wie in den Bildern.
Dann zwei Schrauben M3×16 (S06) einsetzen und in die passenden Löcher des Motoradapters M18 schrauben.
Braucht: 2x S06 M3×16
7
Kugellager oben aufsetzen
Schwierigkeit 2 von 5
Die Schraube M3×30 (S11) durch das Loch im Mittelstück C28 stecken. Dann das Kugellager M21 auf C28 setzen, danach den Distanzring C27. Das Ganze in die Exzenterscheibe schrauben.
Braucht: 1x C27, 1x C28, 1x M21 Kugellager, 1x S11 M3×30
8
Deckel auflegen
Schwierigkeit 1 von 5
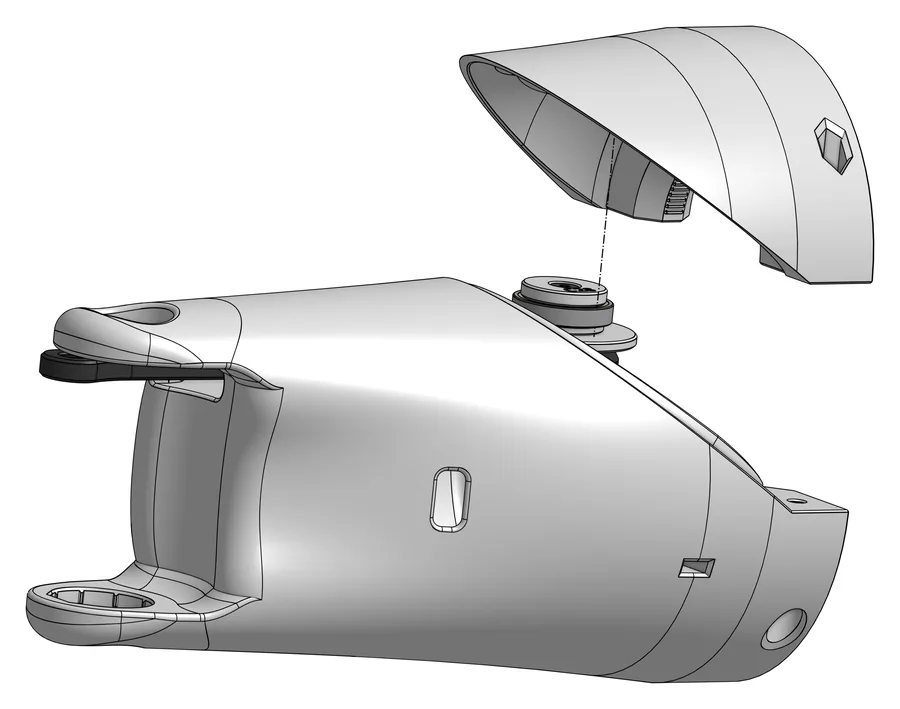
Den Deckel C18R auf das Kugellager legen. Noch nicht festschrauben: Das geschieht später, wenn der Unterarm am Ellbogen angebaut wird.
Braucht: 1x C18R
04
Und dann?
Damit ist der Unterarm fertig. Der Deckel C18R liegt nur auf; verschraubt wird er beim Anbau an den Ellbogen.
Zurück: Schritt 2c – Hand, weiter mit Schritt 3 – Oberkörper. Alle zwölf Schritte auf einen Blick: die pib#5-Bauanleitung.
Übersetzt und aufbereitet nach der offiziellen pib#5-Anleitung „Step 2d: Build pib’s forearm“ (isento GmbH, pib-Wiki, Version 16 vom 21. September 2026, abgerufen am 9. Oktober 2026), verlinkt von pib.rocks/build. Renderings und Bildschirmfotos: offizielle pib-Bauanleitung, isento GmbH. Nicht selbst nachgebaut – Fehler im Original sind als Hinweis markiert, nicht korrigiert.