Elektronik drucken · der Weg
Lehrplan
Zwölf Einheiten, drei Stufen, rund fünf Stunden pro Woche. Eine Einheit dauert zwei bis vier Wochen. Weil die dritte Stufe neben der ersten läuft, sind es netto rund fünf Monate, mit Pausen und Lieferzeiten eher ein Dreivierteljahr. Drei Punkte auf dem Weg erlauben, aufzuhören, ohne dass das Bisherige wertlos wird.
Sieben der zwölf Einheiten brauchen den Drucker nicht. Der steht seit dem 1. September hier; was fehlt, ist der Lötkolben. Und die dritte Stufe ist seit dem 2. September parallel zur ersten geplant, nicht danach.
01
Wie das gedacht ist
Drei Regeln, übernommen aus dem 12-Wochen-Fahrplan, weil sie sich dort bewährt haben:
- Jede Einheit produziert etwas Vorzeigbares. Kein Theorieblock. Am Ende liegt ein Teil auf dem Tisch oder eine Datei auf der Platte.
- Die Kamera läuft mit. Nicht wegen der Veröffentlichung, sondern weil man die Anfangsphase nur einmal hat.
- Das Protokoll wird geführt. Fünf Minuten pro Versuch.
Dazu eine vierte, die für diesen Strang neu ist: Der kritische Weg ist nicht der Drucker, sondern der Lötkolben. Derselbe Kolben, der die erste Lötstelle macht, setzt später die Gewindeeinsätze.
Und eine fünfte, seit der Durchsicht am 2. September: Der Roboter wartet nicht bis zum Schluss. Die Simulation in E9 kostet nichts, und die Teile des Arms sind PLA mit 0,2 mm Schichthöhe – genau das, was der Drucker nach der Kalibrierung ohnehin üben soll. Stufe 3 läuft deshalb neben Stufe 1. Nur die Servos warten, bis der Strom einmal selbst gemessen ist.
Wochen netto bei fünf Stunden pro Woche, ohne Lieferzeiten und Pausen. Auf dem Kalender wird daraus eher ein Dreivierteljahr; der Roboter ist voraussichtlich um den Jahreswechsel fertig, also vor der Platine.
Stufe 1 Ziel: ein Gerät, das etwas misst, in einem eigenen Gehäuse
Elektronik kommt ins Gehäuse
-
E1
Hände und Begriffe
Zwei Lötbausätze durchlöten, ohne Eile. Eine Lötstelle absichtlich falsch machen, um zu sehen, wie das aussieht. Parallel im Simulator einen Mikrocontroller blinken lassen.
Am Ende: zwei funktionierende Bausätze und eine Fotoreihe eigener Lötstellen, gute neben schlechte gelegt.
-
E2
Ein Gerät, das etwas misst
Ein Board, ein Sensor, ein Update über Funk. Ohne eine Zeile C++ – die Konfiguration ist eine Textdatei. Für jemanden, der programmieren kann, ist das die Abkürzung, die kaum jemand nennt.
Am Ende: ein Gerät auf dem Schreibtisch, das etwas misst und im Netz erreichbar ist. Und nackt daliegt – was ab hier stört.
-
E3
Gehäuse rechnen statt raten
Die Zahlen, die wirklich tragen, sind wenige: Wandstärke ab 0,8 mm, Schraubdom außen doppelter Schraubendurchmesser, Passungsspiel 0,2 bis 0,4 mm. Einen Schnapphaken vorher ausrechnen, dann bis zum Bruch belasten.
Am Ende: ein Passungskamm mit einer angeschriebenen Zahl, die ab dann für alles gilt – und ein gebrochener Haken, dessen Bruch vorhergesagt war.
-
E4
Der Handgriff, der alles ändert
Gewindeeinsätze mit dem Lötkolben einschmelzen. Eine Bohrleiter drucken, in jedes Loch einen Einsatz setzen, alle ausreißen. Die drei typischen Fehler bewusst einmal machen.
Am Ende: eine eigene Zahl für den Bohrungsdurchmesser, die nie wieder nachgeschlagen werden muss. Zum Vergleich: eine Schraube hält im Einsatz dreimal so viel Drehmoment wie direkt im Kunststoff.
-
E5
Das erste eigene Gehäuse
Gehäuse für das Gerät aus E2, mit Schraubdomen für die Einsätze, weicher Klemmbacke auf dem zweiten Kopf, Dichtlippe im selben Druck und zweifarbiger Beschriftung ohne Abfall.
Am Ende: ein Gerät im eigenen Gehäuse, das nicht nach Bastelei aussieht.
Ausstiegspunkt 1 – hier darf man aufhören.
Eine Materialentscheidung, die in E5 fällt und begründet werden muss: Ein Einplatinenrechner zeigt ohne Kühlung schon im Leerlauf rund 65 °C. PLA gibt bei 55 °C nach, PETG bei 68 °C ist knapp, ASA hält 93 °C. Das ist der Punkt, an dem die beheizte Kammer aufhört, ein Datenblatt-Merkmal zu sein. Für Gehäuse, die kalt bleiben, ist die erste Wahl seit dem 2. September PCTG: heißer zu drucken als PETG, aber rund viermal so schlagzäh – der Unterschied bei Schnapphaken und Klemmbacken.
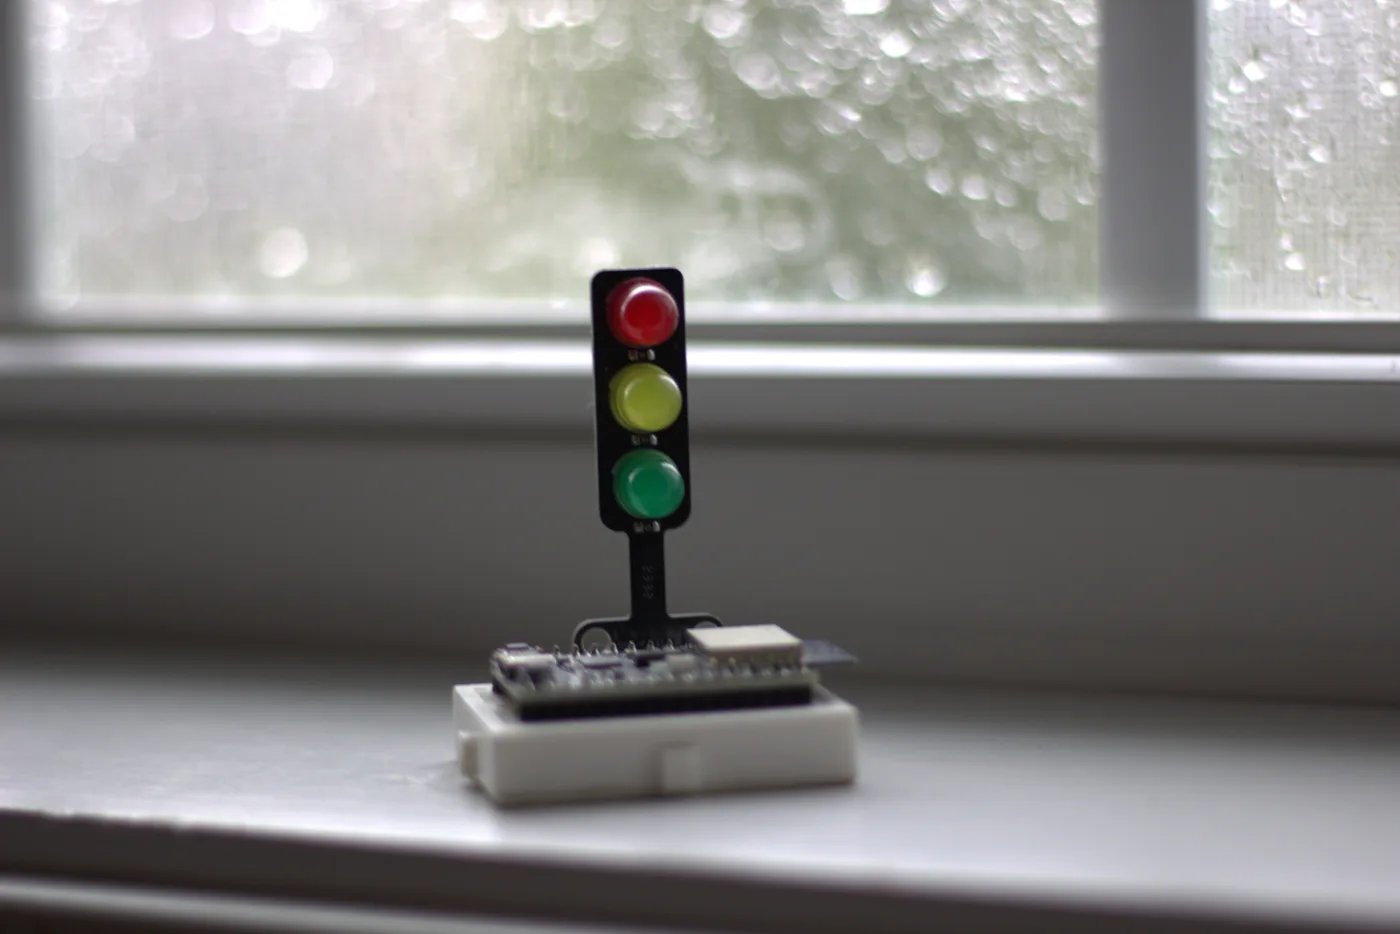
Stufe 2 Ziel: eine eigene Platine im passgenauen Gehäuse
Die eigene Platine
-
E6
Messen, verstehen, den Simulator verlassen
Dasselbe Gerät noch einmal, diesmal in Python statt in Konfiguration. Ein Bauteil einsetzen, das ein Datenblatt braucht. Und ein Versuch, der in diese Serie gehört: dieselbe Aufgabe zweimal an ein Sprachmodell geben, einmal mit Datenblatt im Kontext, einmal ohne, und die Fehler zählen.
Am Ende: der Punkt, an dem man aufhört, Schaltungen abzuschreiben.
-
E7
Bis zur Bestellung
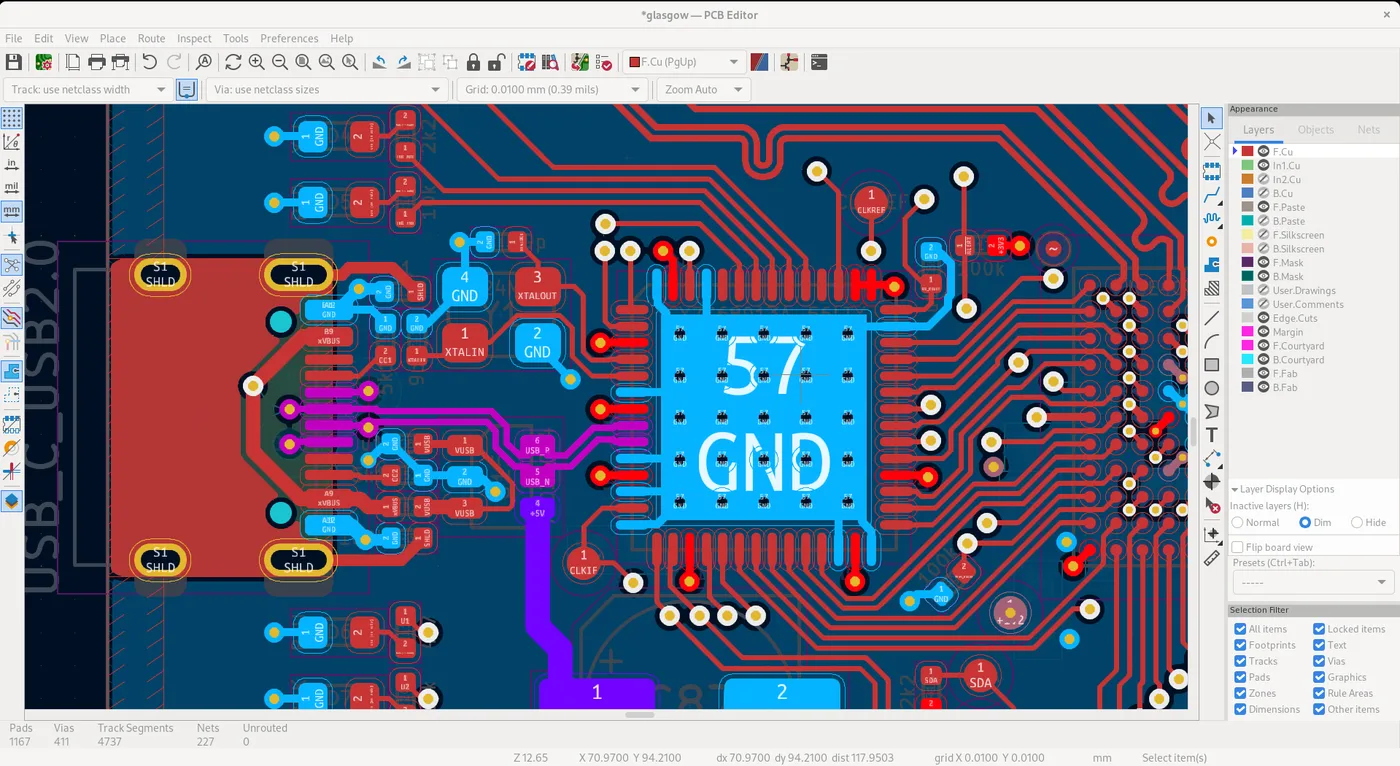
Das offizielle Handbuch auf Deutsch durcharbeiten – die beste deutschsprachige Quelle im ganzen Feld. Eigenes Board, zweilagig, große Bauformen, von Hand geroutet. Kein Autorouter, bei der ersten Platine lernt man nichts davon.
Am Ende: eine bestellte Platine. Fünf Stück kosten je nach Hersteller zwischen 2 Dollar und 45 Euro – der Unterschied ist Lieferzeit und Zollfrage.
-
E8
Platine trifft Gehäuse
Der eigentliche Brückenschlag: die bestückte Baugruppe als 3D-Datei exportieren, als Negativ ins Gehäuse holen und konstruieren, ohne die Platine ein einziges Mal nachzumessen.
Am Ende: ein Gerät mit eigener Platine im passgenauen Gehäuse. Damit ist die Elektronikhälfte abgeschlossen.
Ausstiegspunkt 2 – hier darf man aufhören.
02
Zwei Stücke, die dazwischenpassen
Unabhängig von der Reihenfolge, jederzeit einschiebbar.
-
Z1
Leitfähiges Filament ist kein Draht
Ein Entzauberungsstück mit belegten Zahlen. Was trägt, ist eine einzige Anwendung: Flächen, die eine Berührung erkennen. Alles andere ist teurer, schlechter oder unmöglich. Die Zahlen dazu stehen auf Leitfähig und ESD.
-
Z2
Etwas in den Druck einlegen
Ein Halt auf einer bestimmten Schicht öffnet das Bauteil genau dort, wo ein Magnet oder eine Mutter hineingehört. Der Fund, der das Stück trägt: Neodym-Magnete vertragen die Maschine nicht – die stärkste Sorte hält nur 65 °C, das Bett wird deutlich wärmer. Ferrit hält 250 °C.
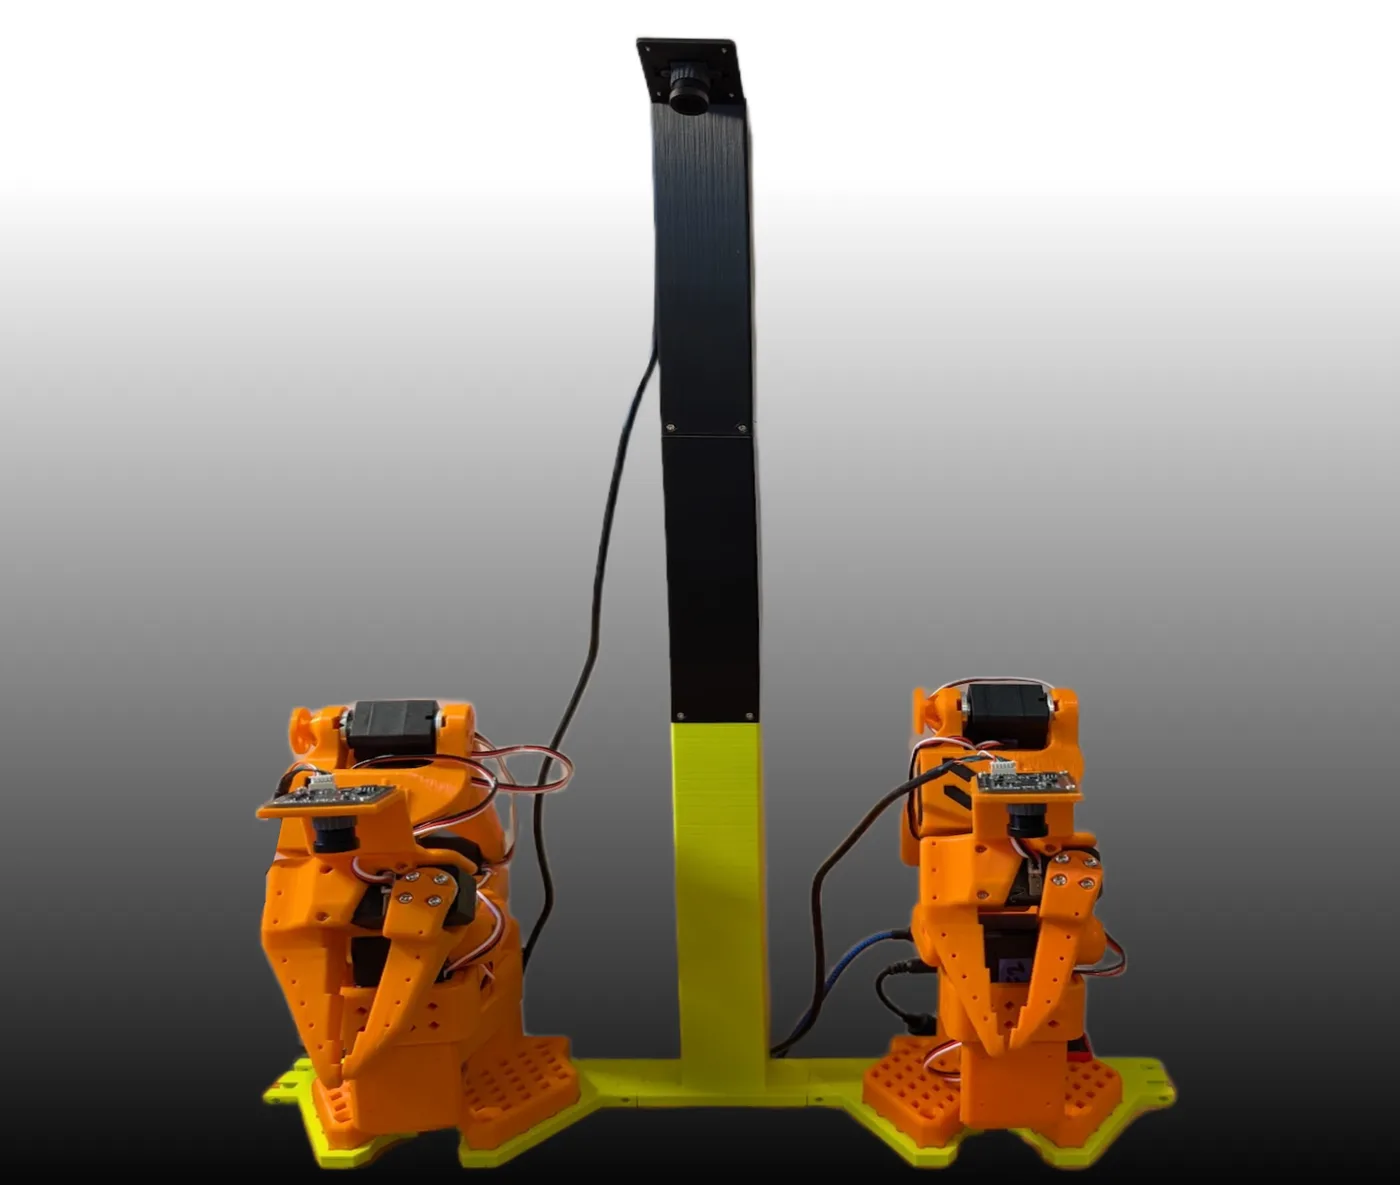
Stufe 3 Ziel: ein Arm, der eine Aufgabe gelernt hat
Der Roboter
Diese Stufe läuft neben Stufe 1 her: E9 ab der ersten Woche, E10 sobald die vier Köpfe kalibriert sind, E11 sobald ein Multimeter da ist. Nur E12 braucht den fertigen Arm.
-
E9
Robotik ohne Hardware
Bewusst vor dem Kaufen, damit keine Servos monatelang herumliegen. Datensätze streamen, eine Strategie in der Simulation trainieren, Kinematik für einen Sechsachser von Hand nachrechnen.
Am Ende: ein trainiertes Modell, ohne einen Euro Hardware.
-
E10
Den Arm drucken
Der erste große Druckauftrag der Maschine, bevor ein einziger Servo gekauft ist. In PLA+, wie das Repo es empfiehlt. Zuerst ein einzelnes Gelenkteil und die Servo-Aufnahme nachmessen, dann alle Teile – und dabei Druckzeit und Gewicht je Teil aufschreiben, beides steht in keiner Quelle. Die vier Köpfe dort einsetzen, wo die offizielle Anleitung es nicht vorsieht: weiche Greifflächen an den Fingern, harte und weiche Anschläge an den Gelenken.
Am Ende: der komplette Teilesatz, gewogen, mit Druckzeiten. Zwei Zahlen, die es vorher nicht gab.
-
E11
Messen, dann montieren
Einen einzelnen Servo kaufen und direkt vom Rechner ansteuern. Den Blockierstrom selbst messen statt ihn abzuschreiben, mit dem Labornetzteil als Strombegrenzung. Der Arm hat sechs Servos; hochgerechnet auf zwanzig, wie in einem Humanoiden, ziehen sie im Stillstand schon 4 Ampere, blockiert theoretisch 54 – dazwischen liegt die Auslegung des Netzteils. Erst dann den Rest bestellen, montieren, kalibrieren.
Am Ende: ein montierter, kalibrierter Arm und die Zahl, die über das Netzteil entscheidet. Selbst gemessen.
-
E12
Anlernen statt programmieren
Eine einfache Aufgabe dreißig Mal vormachen, aufzeichnen, eine Strategie darauf trainieren und den Arm selbst ausführen lassen. Die Fehlversuche gehören dazu, nicht nur der geglückte Durchlauf.
Am Ende: ein Roboter, der eine Aufgabe gelernt hat.
Ausstiegspunkt 3 – das Ende des Wegs.
03
Wenn die Zeit knapper wird
Die Reihenfolge ist so gewählt, dass man an drei Stellen sauber aufhören kann: nach E5 steht ein Gerät im eigenen Gehäuse, nach E12 ein Roboter, nach E8 eine eigene Platine. Weil die dritte Stufe parallel läuft, kommt der Roboter voraussichtlich vor der Platine – um den Jahreswechsel, bei fünf Stunden pro Woche.
Was zuerst gekürzt werden darf: E6 auf die Hälfte, und von der Kinematik-Theorie wirklich nur die drei Kapitel, die gebraucht werden.
Was nicht gekürzt werden darf: die Lötbausätze in E1 und das Prüfenlassen des Platinenlayouts in E7, bevor bestellt wird. Beides sind die Stellen, an denen Anfänger sonst scheitern.
Was dafür an Werkzeug nötig ist, steht auf Elektronik-Werkstatt. Der Rahmen des Ganzen auf Elektronik drucken.