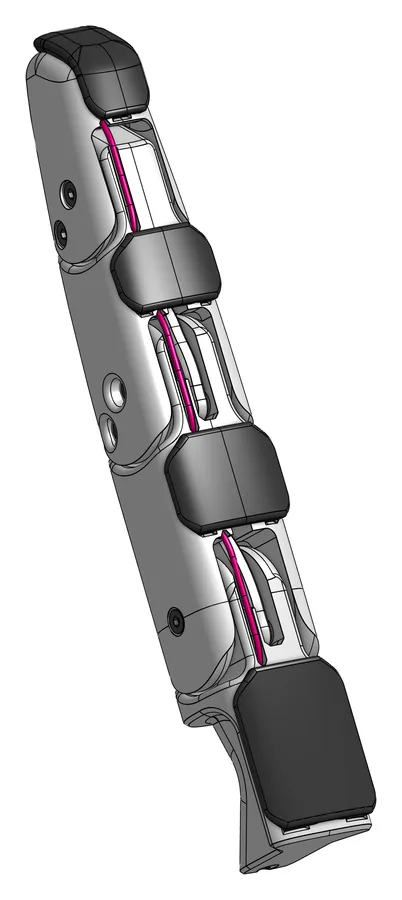
Bauanleitung pib#5 · Schritt 2a von 12
Der Finger: drei Glieder, zwei Federn, eine Schnur
Die Hände von pib#5 sind neu konstruiert. Diese Anleitung beschreibt einen einzelnen Finger aus zehn Druckteilen, sechs Mini-Kugellagern und zwei Torsionsfedern. Für den ganzen Roboter braucht es acht davon: vier Finger je Hand, zwei Hände.
01
Worum es geht
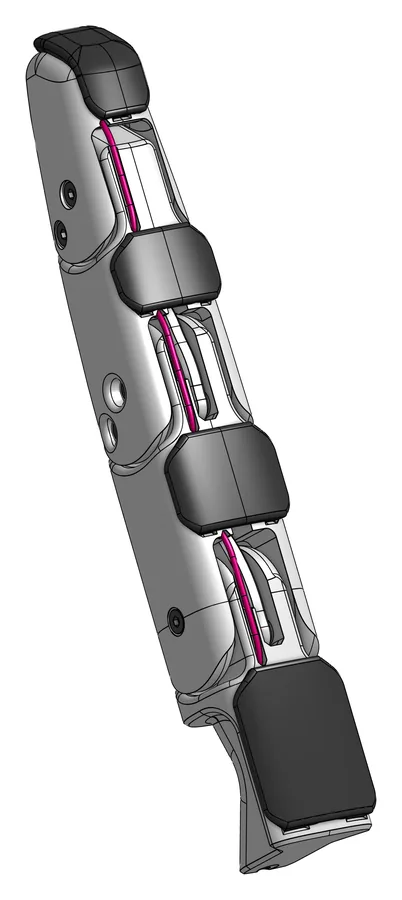
Ein Finger besteht aus vier Gliedern hintereinander: dem Fingeransatz D50, der später an der Handfläche sitzt, dem unteren Glied D52, dem oberen Glied D54 und der Fingerspitze D55. Zwei Koppelstangen (D51, D53) verbinden die Glieder untereinander, dazu kommen zwei Torsionsfedern (M10). In D50, D52 und D54 sitzen je zwei Mini-Kugellager.
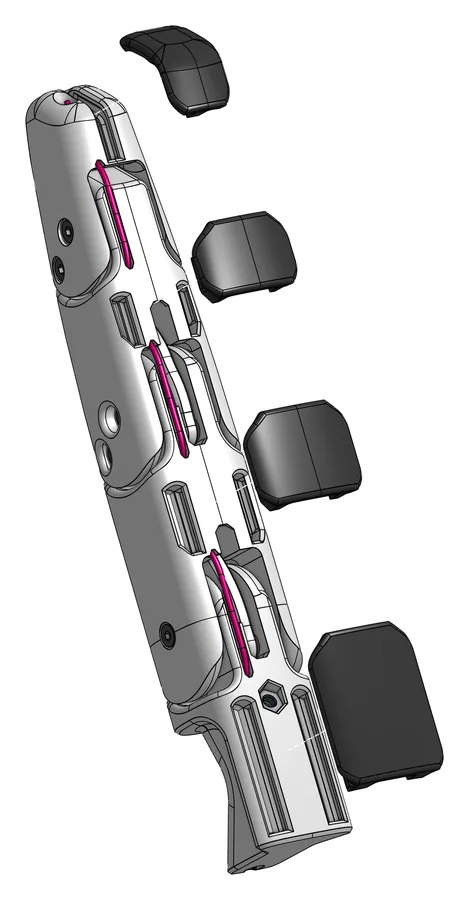
Durch den ganzen Finger läuft eine Fluorocarbon-Schnur, die an der Spitze verknotet wird. In Schritt 2c wird sie durch die Handfläche und ein PTFE-Röhrchen weitergeführt. Zum Schluss bekommt der Finger vier Hautteile auf der Innenseite.
Wie viele Finger? Die Anleitung beschreibt einen Finger und nennt alle Stückzahlen für einen Finger. Laut Kapitel 2c braucht jede Hand vier Finger (dazu einen Daumen aus Schritt 2b), die linke Hand wird spiegelbildlich gebaut. Für beide Hände sind es also acht Finger.
Stand der offiziellen Anleitung: Version 14 vom 29. September 2026. Die Seiten werden bei isento laufend überarbeitet; maßgeblich ist das Original im pib-Wiki.
02
Was gebraucht wird
Druckteile
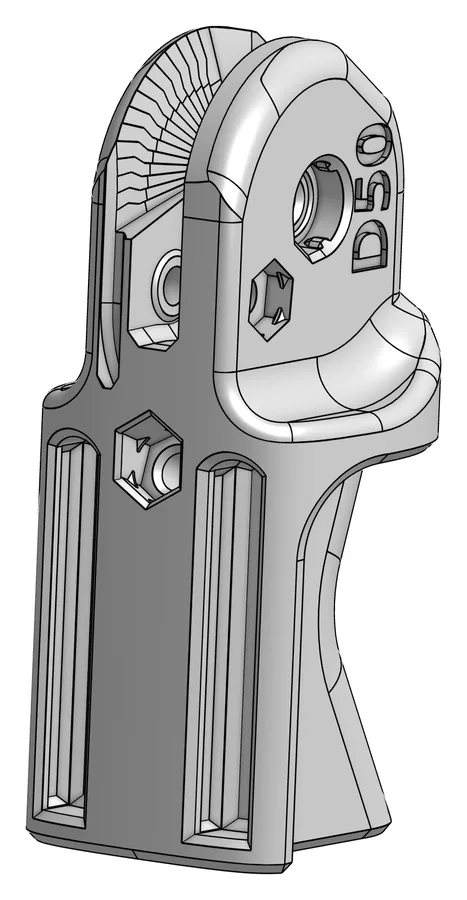 D50
Finger palm connection – Fingeransatz zur Handfläche
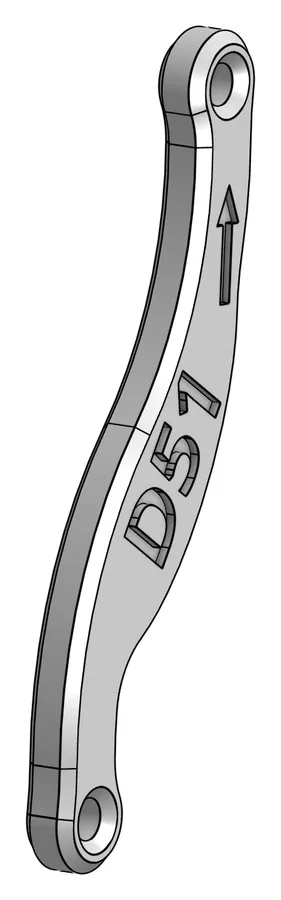 D51
Coupling Bar Proximal – untere Koppelstange
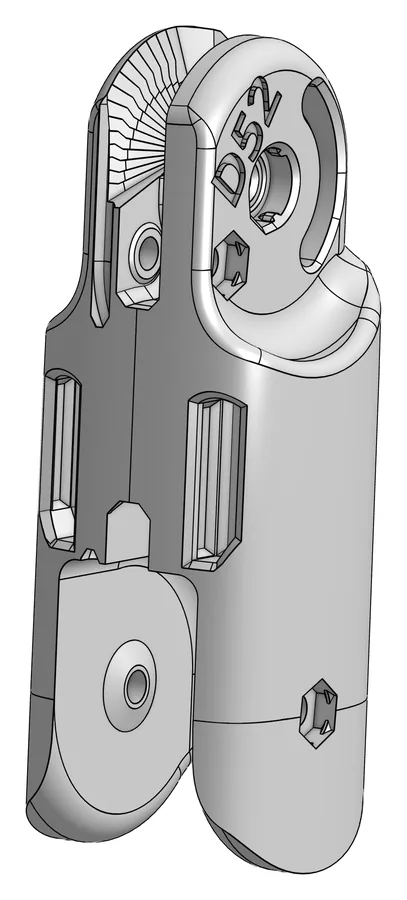 D52
Finger proximal – unteres Glied
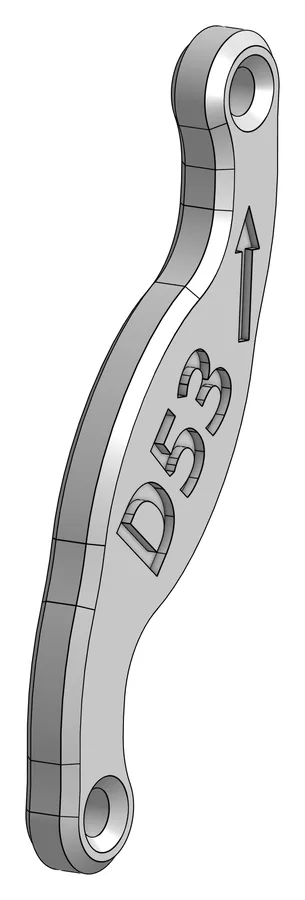 D53
Coupling Bar Distal – obere Koppelstange
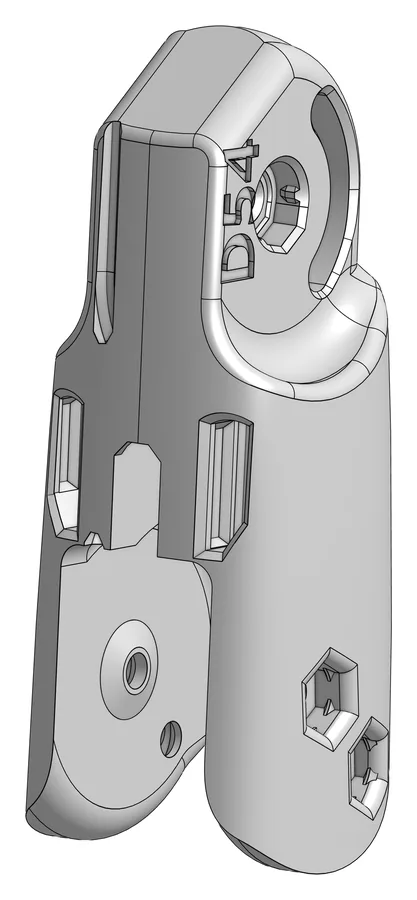 D54
Finger distal – oberes Glied
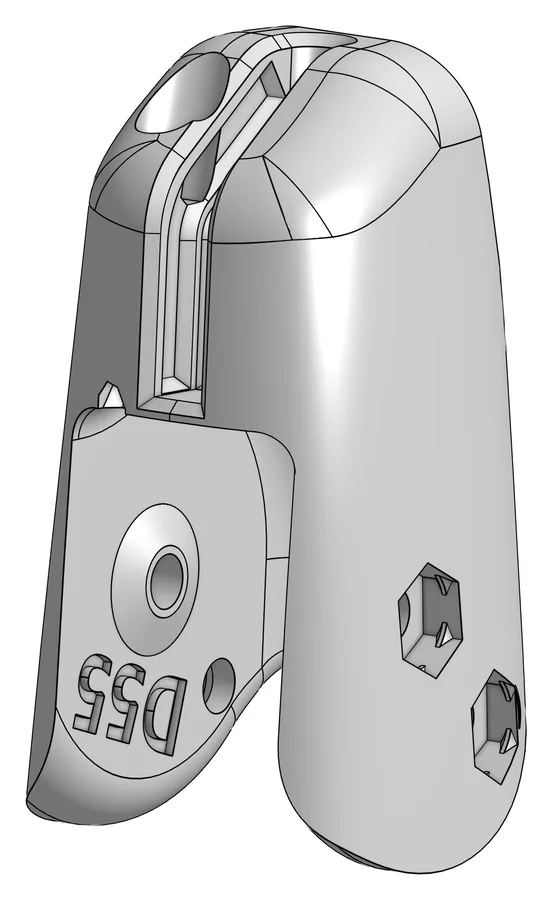 D55
Finger tip – Fingerspitze
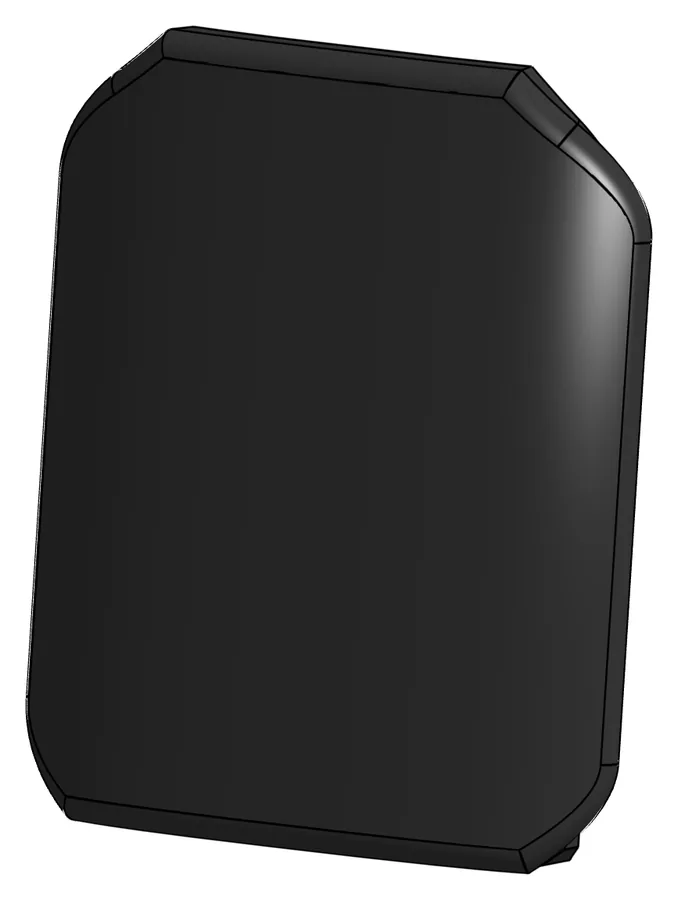 D59
Palm connection skin – Haut am Fingeransatz
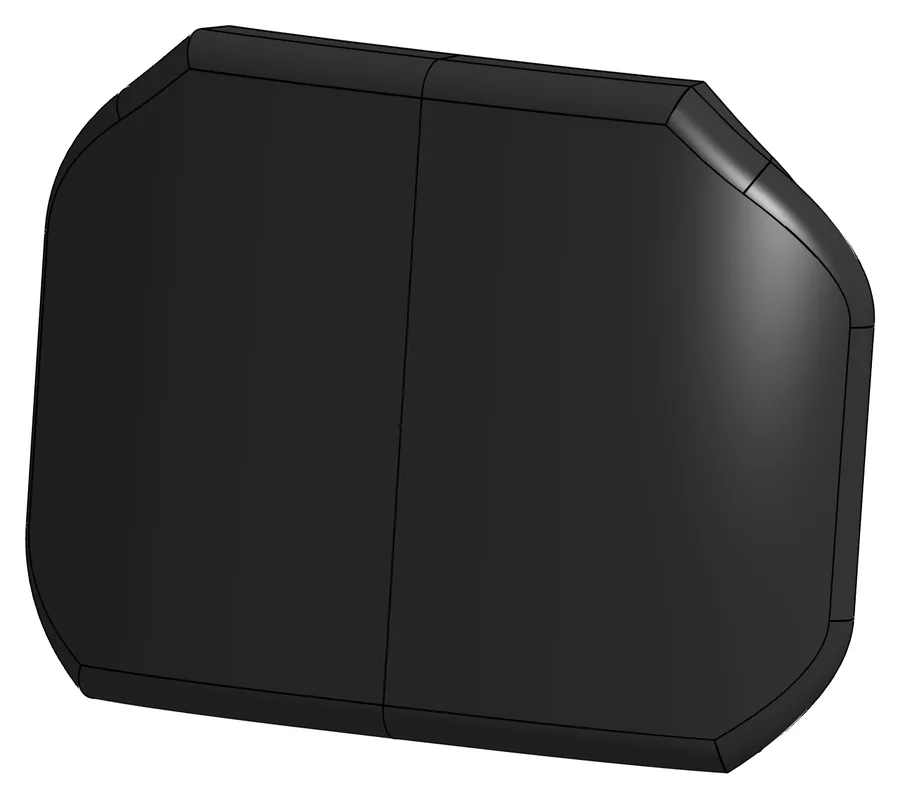 D60
Proximal skin – Haut am unteren Glied
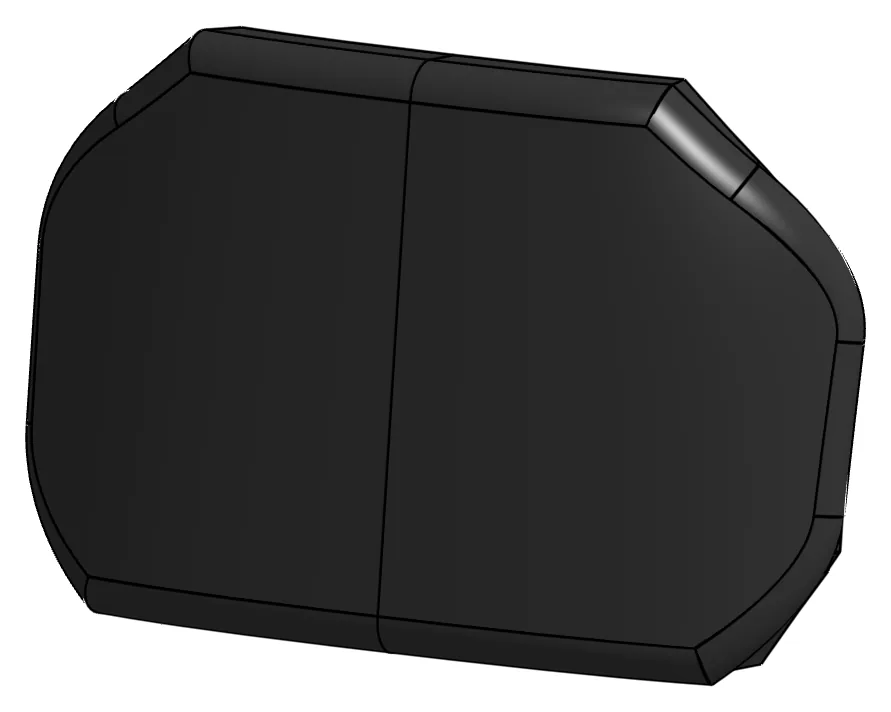 D61
Distal skin – Haut am oberen Glied
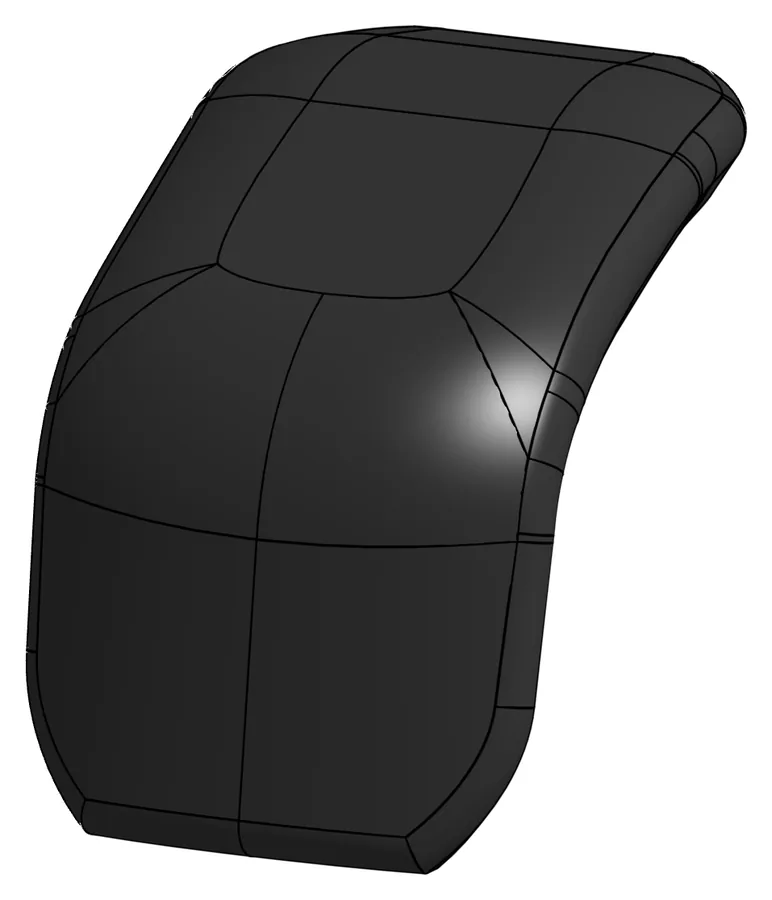 D62
Tip skin – Haut an der Spitze (fehlt in der Teileliste)
Nicht druckbar (aus der pib#5.Makerbox)
- 6× M01 – Kugellager 2×5×2,3 mm
- 2× M10 – Torsionsfeder TOR410L
- 4× S17 – M2×16
- 1× S18 – M2×20
- 8× S19 – M2-Mutter
- 2× S20 – M2×10
- 1× ohne Code – Fluorocarbon-Schnur, 140 cm (im Original „wire“)
Für acht Finger: Alle Stückzahlen oben gelten für einen Finger. Für beide Hände zusammen ergibt das 80 Druckteile, 48 Kugellager M01, 16 Federn M10, 32× S17, 8× S18, 64 Muttern S19, 16× S20 und 11,2 m Schnur. Die Teile für Daumen und Handfläche kommen in den Schritten 2b und 2c dazu.
Fürs Protokoll: Das Original spricht von 9 Druckteilen, und seine Teileliste nennt auch nur neun. Die Hautkappe der Spitze, D62, fehlt darin, obwohl sie in der Teile-Übersicht abgebildet ist und in Schritt 7 eingesetzt wird. Es sind also zehn Druckteile.
Eine Mutter zu viel: Schritt 2 setzt acht M2-Muttern ein, die Schritte 3 bis 5 brauchen aber nur sieben Schrauben (2× S20, 1× S18, 4× S17). Wofür die achte gedacht ist, sagt die Anleitung nicht. In Kapitel 2c wird jeder Finger mit einer S18 M2×20 an der Handfläche verschraubt.
Links oder rechts? Die Fingerteile tragen keine L/R-Kennung. Ob die Finger der linken Hand anders gebaut werden, sagt die Anleitung nicht; Kapitel 2c sagt nur, die linke Hand werde spiegelbildlich montiert.
03
Sieben Schritte
Reihenfolge und Nummern wie im Original. Ein Klick aufs Bild zeigt es groß.
1
Druckhilfen entfernen
Schwierigkeit 2 von 5
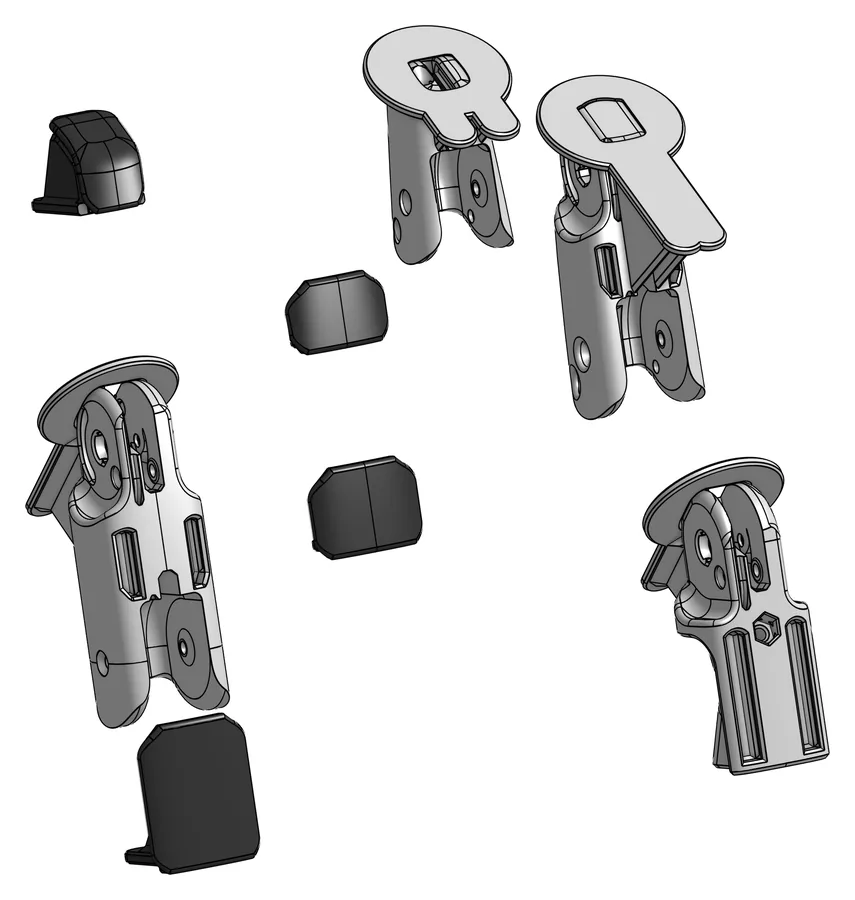
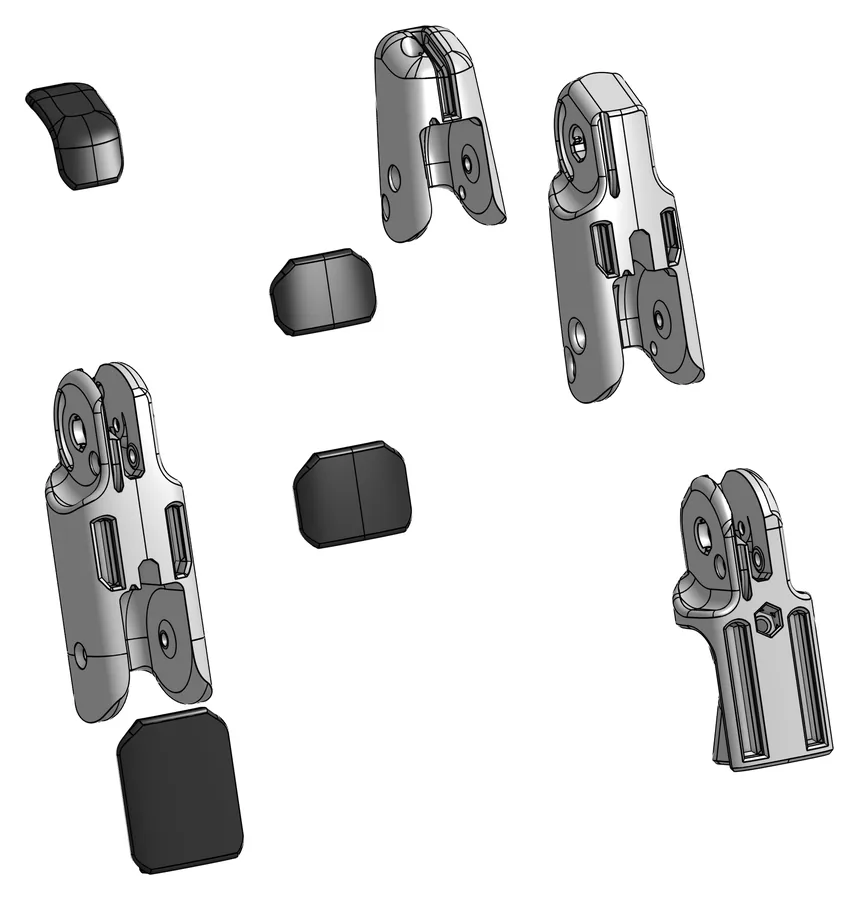
Bei allen Fingerteilen die Druckhilfen entfernen. Im Bild sind das vor allem flache, runde Scheiben an den Gelenkköpfen der Glieder.
2
Kugellager und Muttern einsetzen
Schwierigkeit 2 von 5
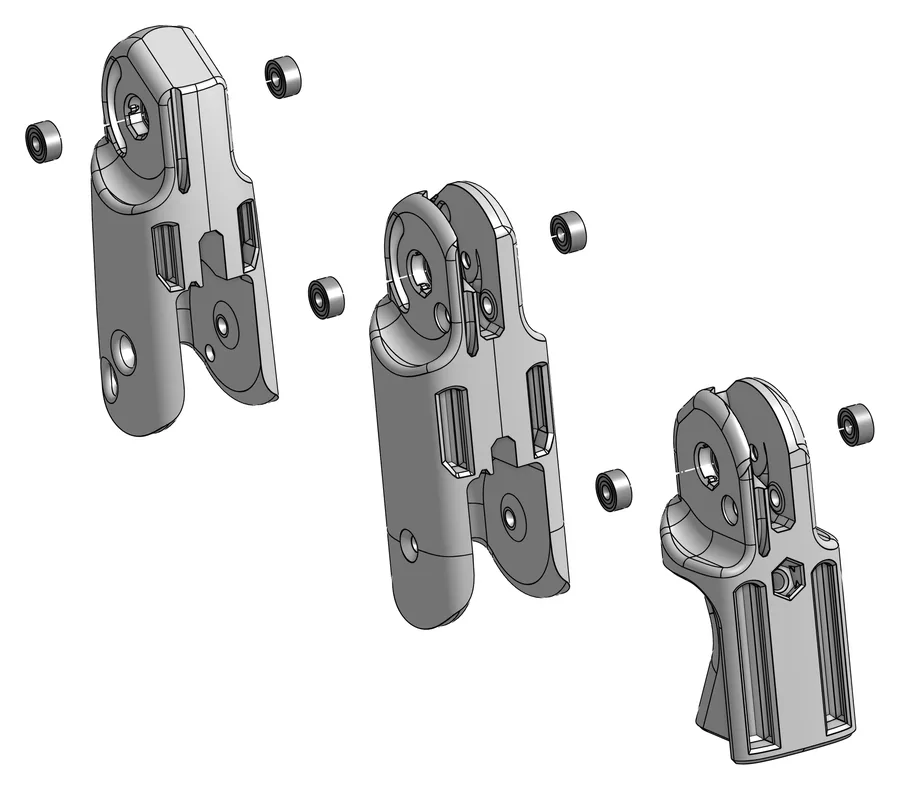
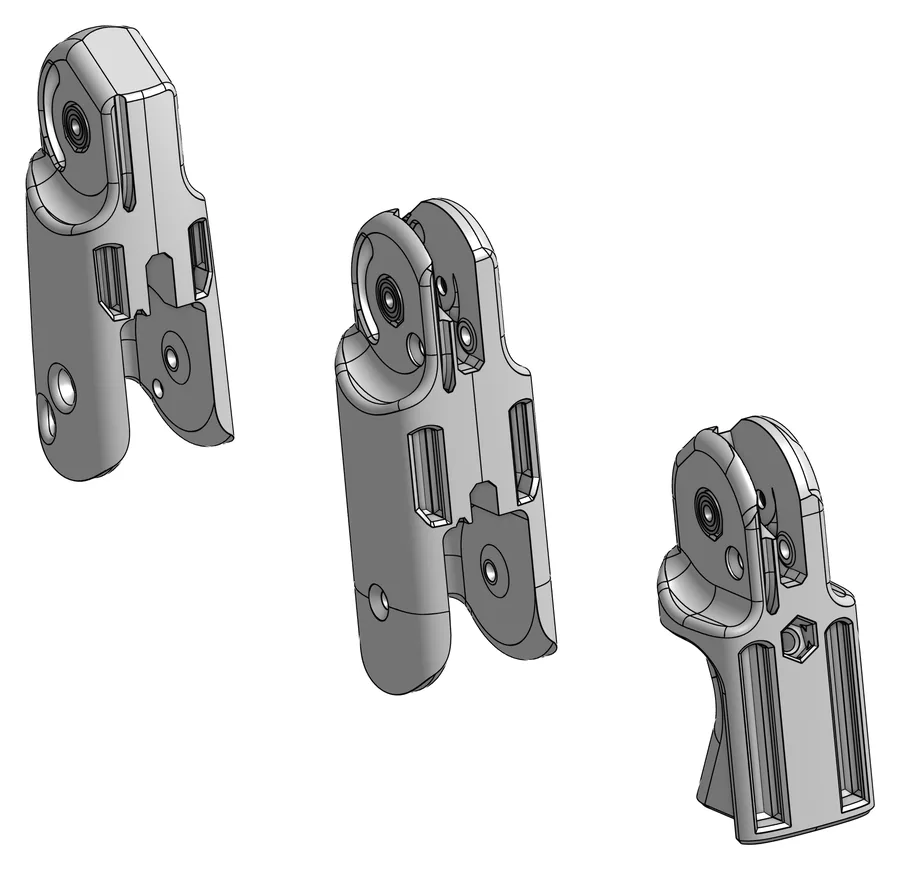
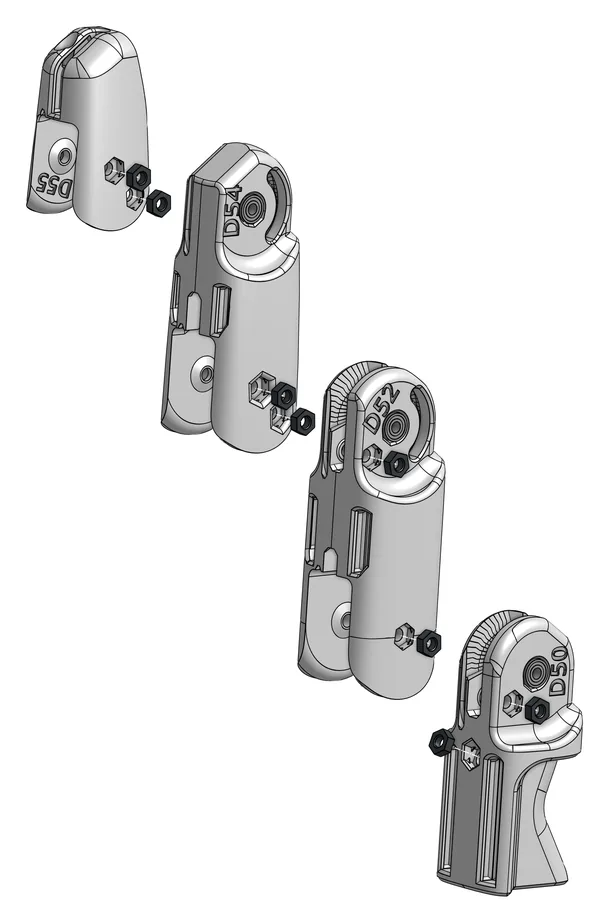
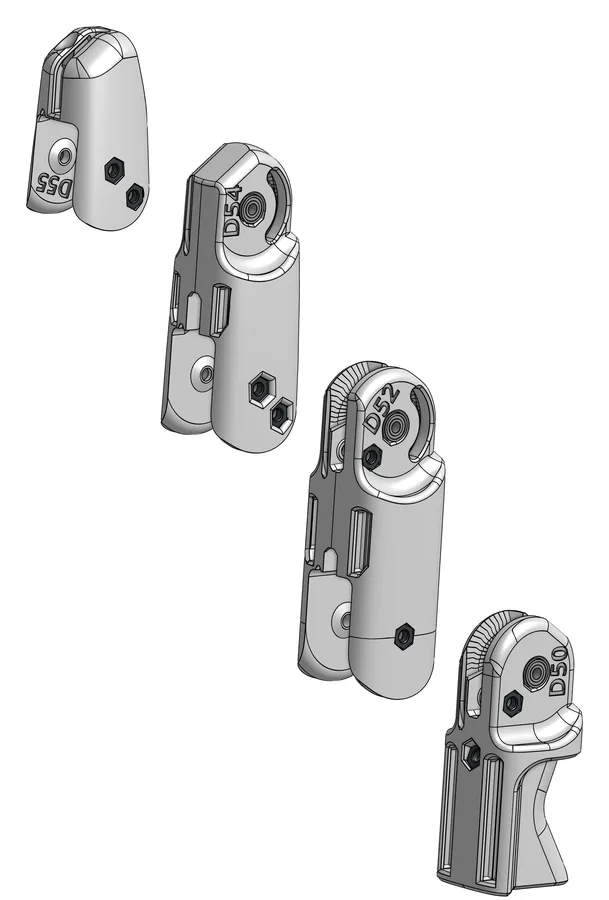
Sechs Kugellager M01 in D50, D52 und D54 drücken, je zwei pro Teil, eines von jeder Seite.
Dann acht M2-Muttern S19 in D50, D52, D54 und die Fingerspitze D55 drücken, im Bild zwei pro Teil.
Braucht: 6× M01, 8× S19, D50, D52, D54, D55
3
Koppelstangen und Federn
Schwierigkeit 1 von 5
Im Original heißt der Schritt „Assembling the lower finger“.
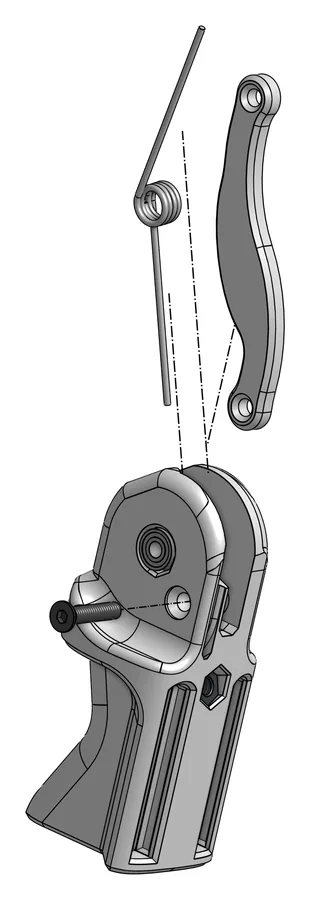
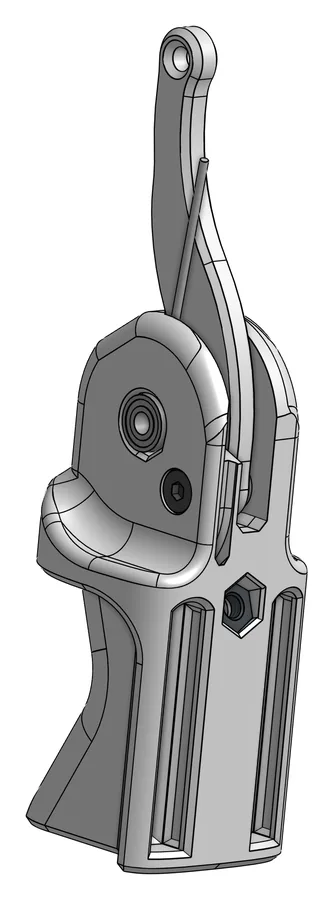
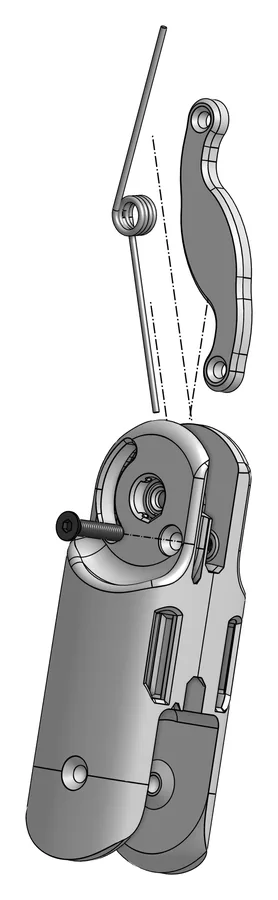
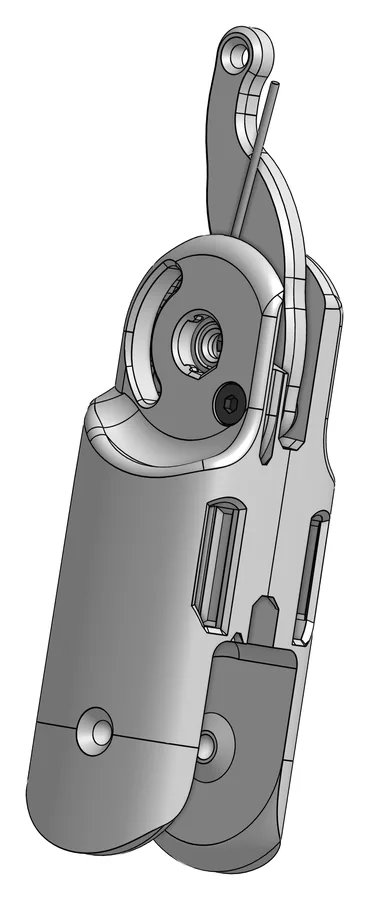
Die untere Koppelstange D51 mit einer Schraube S20 M2×10 an D50 befestigen und dabei eine Feder M10 mit einsetzen.
Ebenso die obere Koppelstange D53 mit einer S20 M2×10 an D52 befestigen, mit der zweiten Feder.
Merke: Auf D51 und D53 ist ein Pfeil eingeprägt (siehe Teilebilder). Die Fingeranleitung sagt nichts zu seiner Richtung, beim Daumen in Schritt 2b schon. Hier hilft nur, die Lage aus den Renderings zu übernehmen.
Braucht: D51, D53, 2× S20 M2×10, 2× M10
4
Fingeransatz und unteres Glied verbinden
Schwierigkeit 1 von 5
Im Original „Assembling the Middle part of the finger“.
Die Baugruppe D50 mit der Baugruppe D52 verbinden, mit einer Schraube S18 M2×20. Dabei die Koppelstange D51 und die Feder in die vorgesehenen Schlitze legen.
Merke: Unter „Needed Parts“ steht hier noch einmal 1× M10-Feder. Zählt man sie mit, wären es drei Federn; die Teileliste nennt zwei. Nach dem Text geht es um die Feder aus Schritt 3, die hier nur in ihren Schlitz gelegt wird.
Braucht: 1× S18 M2×20
5
Oberes Glied und Fingerspitze
Schwierigkeit 2 von 5
Im Original „Assembling the Finger tip“.
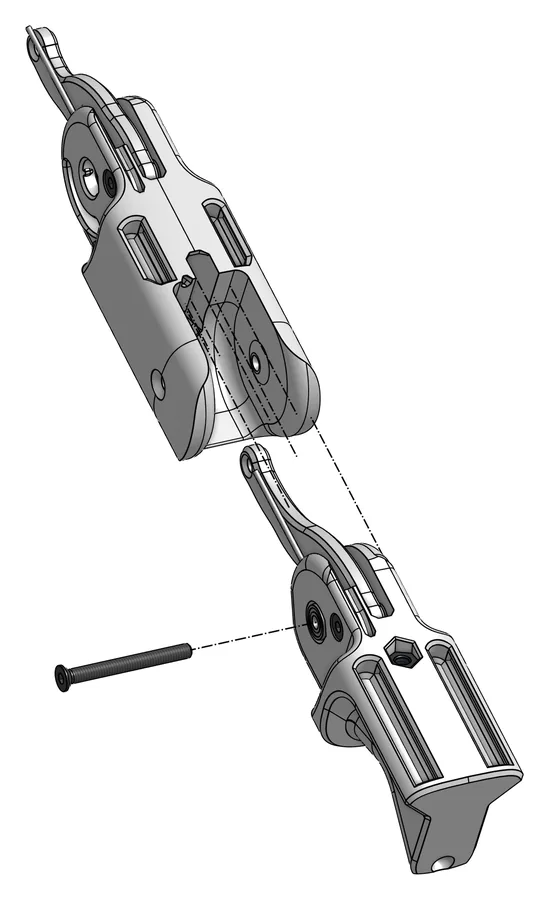
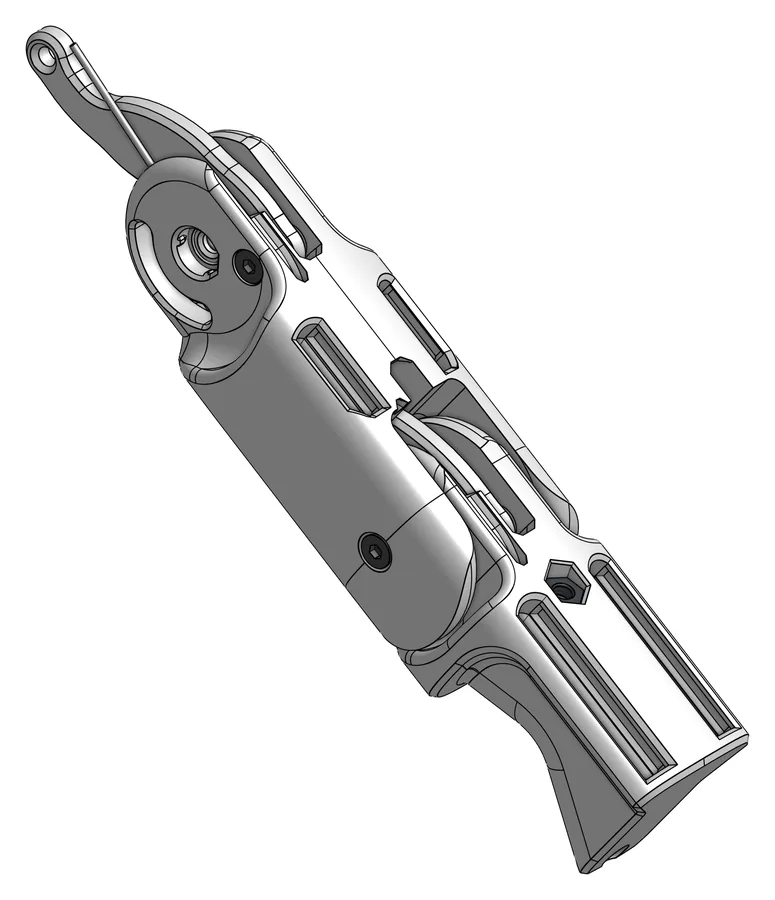
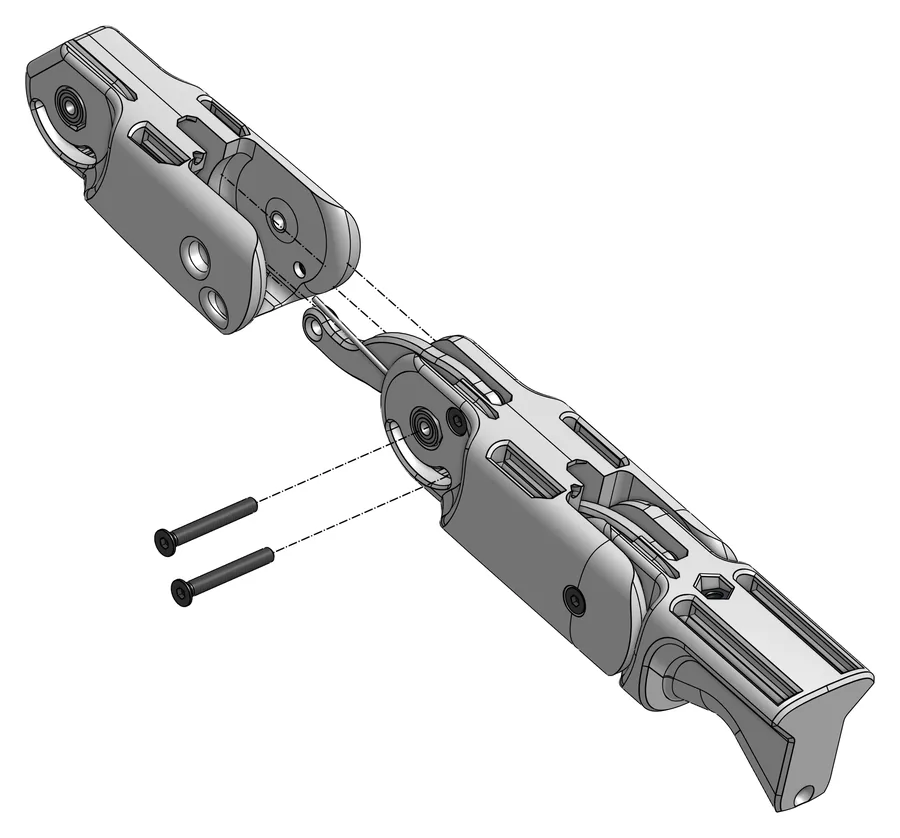
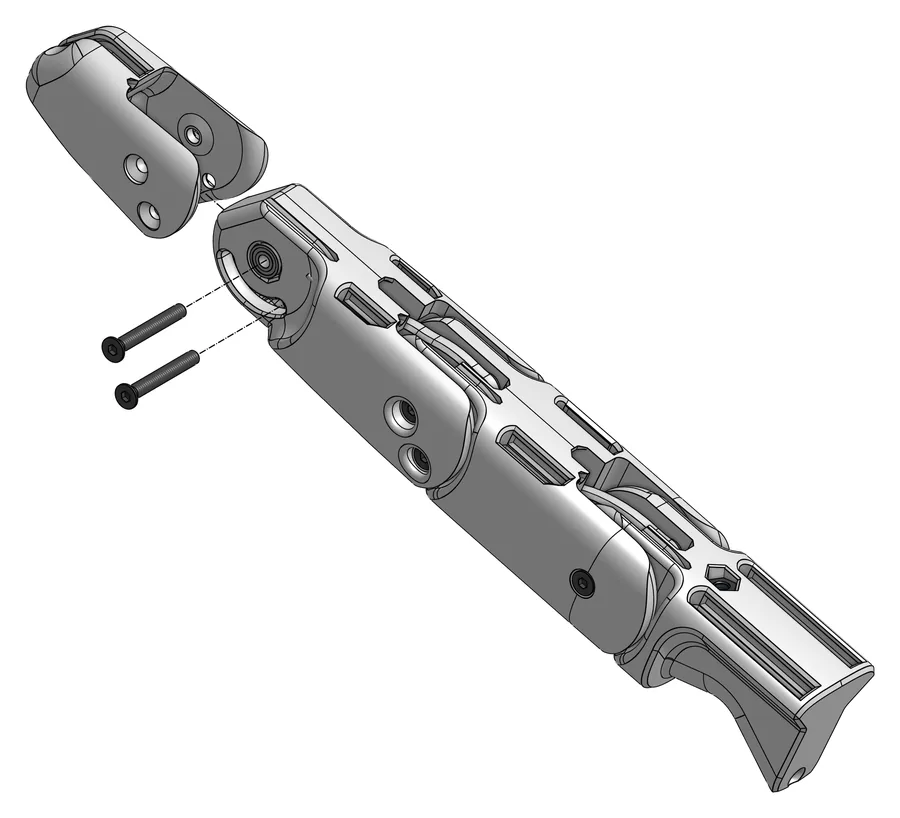
Das obere Glied D54 mit zwei Schrauben S17 M2×16 an D52 befestigen. Dabei die Koppelstange D51 und die Feder in ihren Schlitzen halten.
Dann die Fingerspitze D55 mit zwei weiteren S17 M2×16 an D54 befestigen.
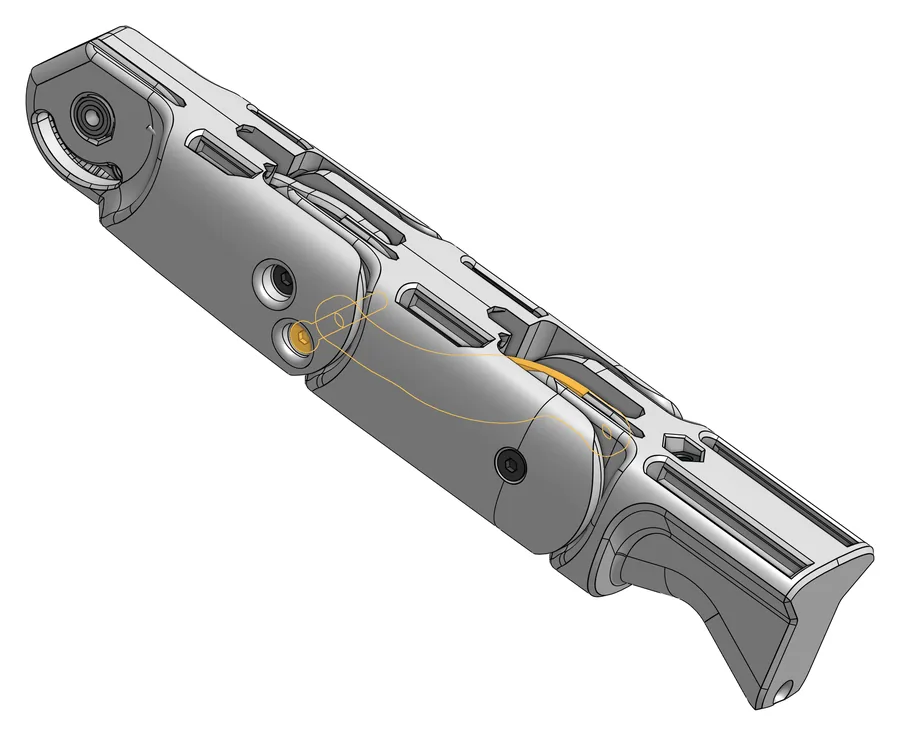
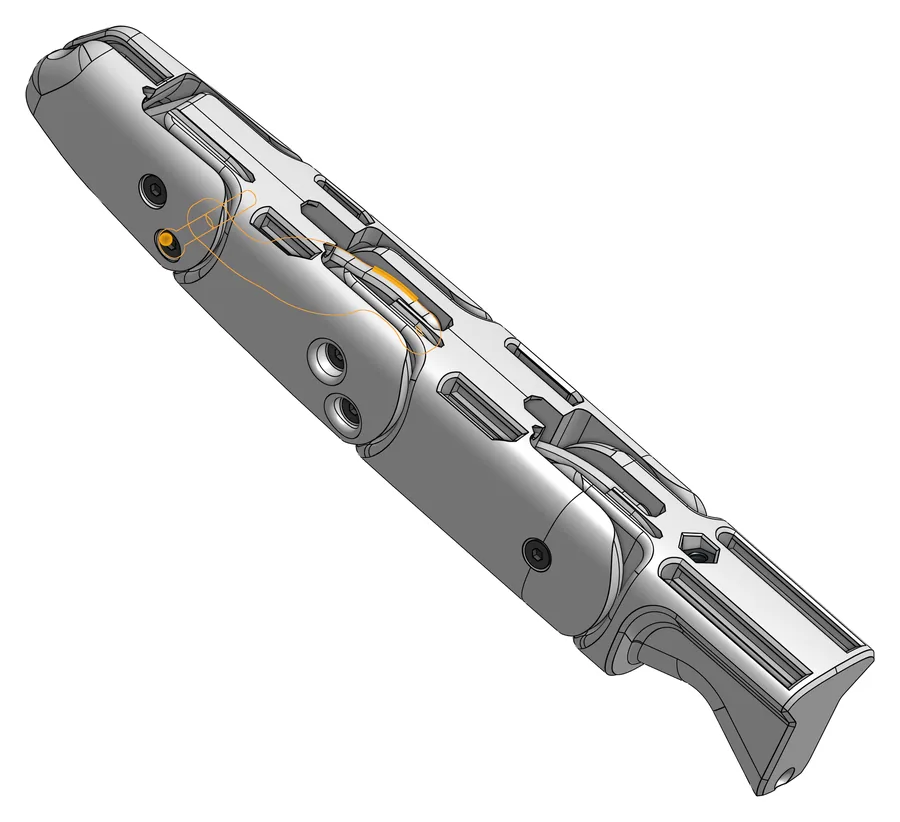
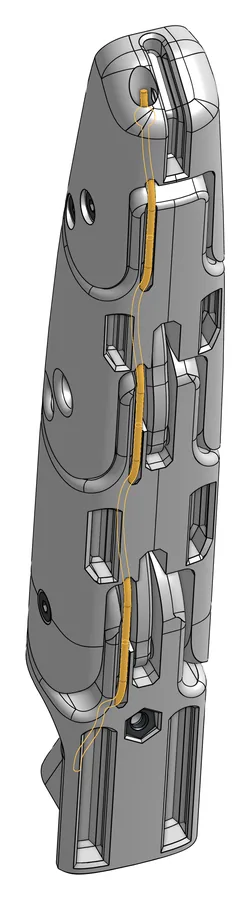
Wichtig: Die untere der beiden Schrauben muss jeweils durch das Loch der Koppelstange gehen: an D54 durch D51, an der Spitze D55 durch D53. In den Bildern ist die verdeckte Koppelstange orange umrissen.
Braucht: 4× S17 M2×16
6
Schnur einfädeln
Schwierigkeit 2 von 5
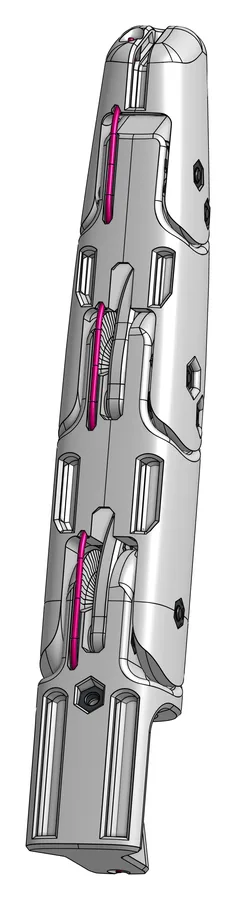
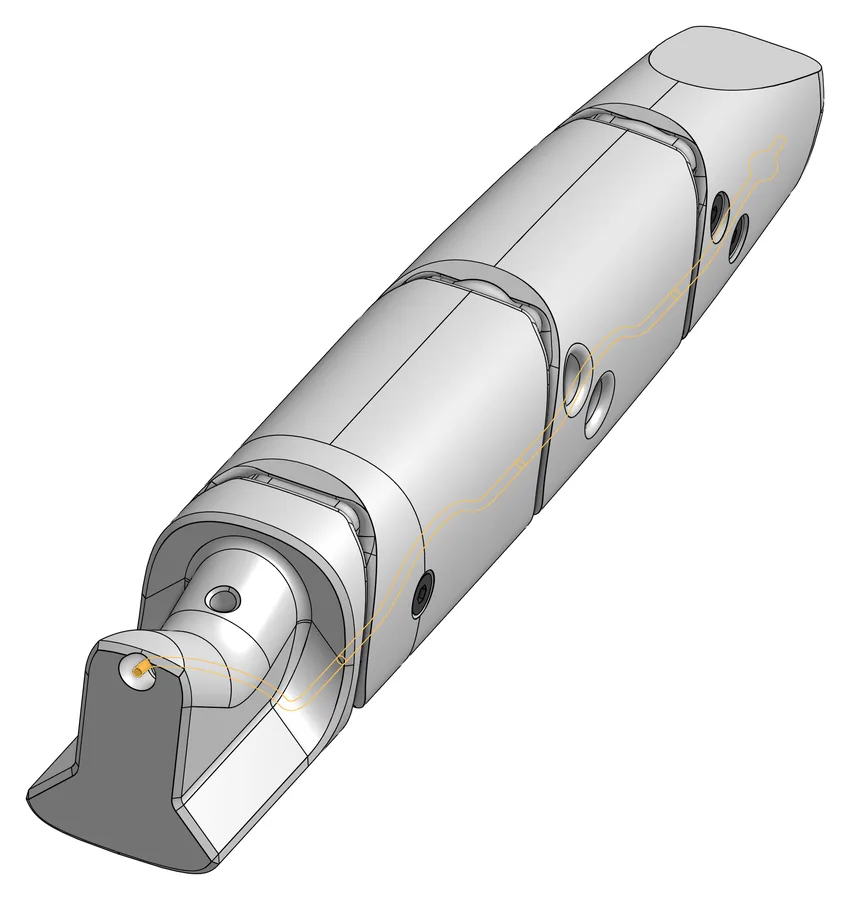
140 cm Fluorocarbon-Schnur abschneiden und wie gezeigt durch den Finger führen. An der Fingerspitze D55 am markierten Kreis einen Knoten machen.
Merke: Den „markierten Kreis“ zeigt keines der drei Bilder eindeutig. Zu sehen ist der Verlauf der Schnur: in Magenta auf der Innenseite, in Orange durch das Innere der Glieder.
Braucht: 140 cm Fluorocarbon-Schnur
7
Haut einsetzen
Schwierigkeit 1 von 5
Die vier Hautteile D59, D60, D61 und D62 wie gezeigt auf der Innenseite des Fingers einsetzen.
Braucht: D59, D60, D61, D62
04
Und dann?
Für die rechte Hand werden vier dieser Finger gebraucht, dazu der Daumen aus Schritt 2b. In Schritt 2c werden alle fünf an der Handfläche verschraubt und ihre Schnüre in PTFE-Röhrchen weitergeführt. Die linke Hand entsteht laut Original mit denselben Schritten, spiegelbildlich.
Zurück: Schritt 1d – Hals, weiter mit Schritt 2b – Daumen. Alle zwölf Schritte auf einen Blick: die pib#5-Bauanleitung.
Übersetzt und aufbereitet nach der offiziellen pib#5-Anleitung „Step 2a: Build pib’s finger“ (isento GmbH, pib-Wiki, Version 14 vom 29. September 2026, abgerufen am 9. Oktober 2026), verlinkt von pib.rocks/build. Renderings und Bildschirmfotos: offizielle pib-Bauanleitung, isento GmbH. Nicht selbst nachgebaut – Fehler im Original sind als Hinweis markiert, nicht korrigiert.