Legacy · Bauanleitung pib#4.Advanced (2025) · Kapitel 2 von 5
Der Hals: hier wird pib beweglich
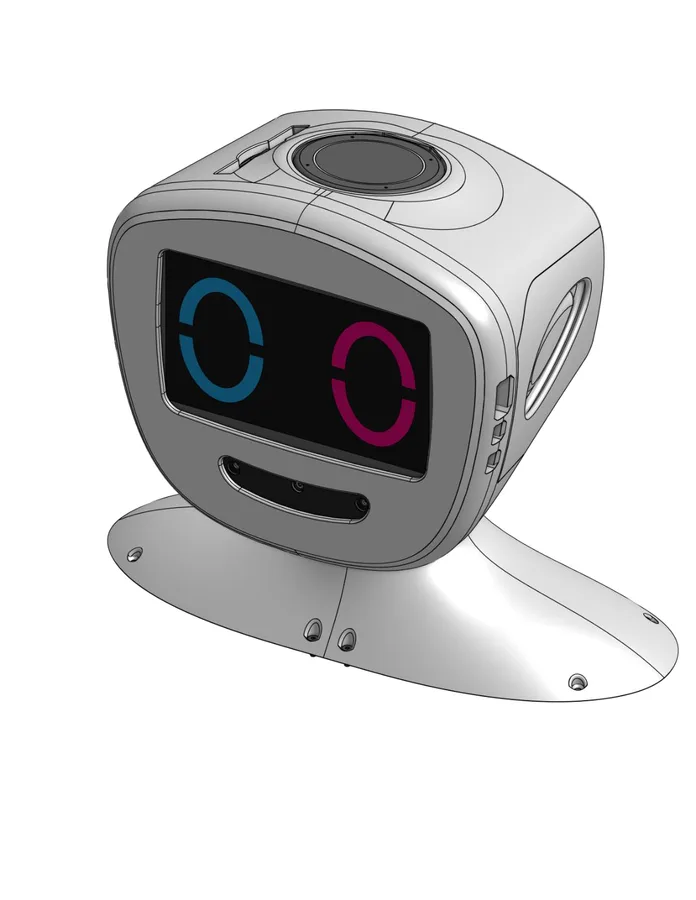
Zehn Schritte, ein Dutzend Druckteile und zwei serielle Bus-Servos – so beschreibt die offizielle Anleitung den Hals von pib#4.Advanced. Seit dem 3. September 2026 gibt es pib#5; diese Seite bleibt als Referenz für die #4-Generation stehen, die aktuelle Fassung steht auf Der Hals für pib#5.
Legacy-Seite: Diese Anleitung beschreibt den Hals von pib#4.Advanced (2025). Für pib#5 ist die Anleitung 1d inzwischen erschienen, mit zwei MG996R-PWM-Servos statt der Bus-Servos und umgebauten Halsschalen – übersetzt auf Der Hals für pib#5. Laut isento lassen sich #4- und #5-Druckteile nicht mischen.
01
Dieses Kapitel in der pib-Historie
-
pib#2 2023
Drei Hals-Varianten zur Wahl (Rookie, Pro, Ultimate) – die Ultimate-Teileliste nannte vier Servos, verbaut wurden sieben.
-
pib#3 2024
Still auf eine Variante reduziert – einfacher, aber auch ein Feature weniger.
-
pib#4 2025
Mechanisch weitgehend unverändert. Klassische PWM-Servos ohne Rückmeldung, kalibriert im Brick Viewer.
-
pib#4.Advanced diese Seite
Zwei serielle Bus-Servos (STS3215) übernehmen Drehen und Nicken – mit Feedback zu Position, Kraft und Temperatur. Anders als beim Kopf ist der Hals hier wirklich neu.
-
pib#5 seit 09/2026
Halsschalen A75-L/R umgebaut, wieder zwei PWM-Servos (MG996R); die Bus-Servos bleiben pib#5.Advanced vorbehalten. Anleitung 1d übersetzt.
02
Was gebraucht wird
Die Anleitung verspricht 13 Druckteile, ihre eigene Teileliste nennt zwölf Positionen (linke und rechte A75-Schale einzeln gezählt) – in der Galerie teilen sich die beiden Schalen eine Karte. Die Kurznamen (A71, E27 …) ziehen sich durch die ganze Anleitung.
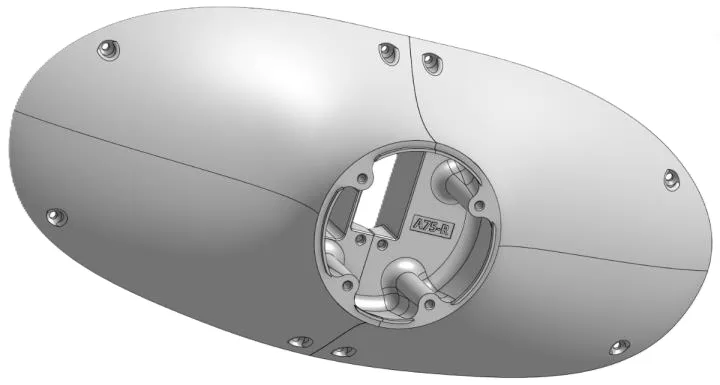 A75s-L / A75s-R
Halsschalen links und rechts
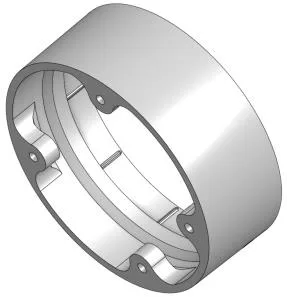 A76
Neck Middle – der Mittelring
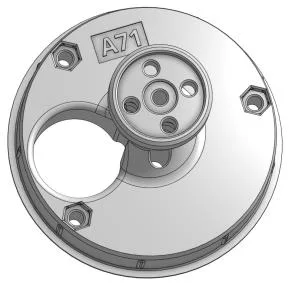 A71s
Inner Part – Innenteil mit Säule
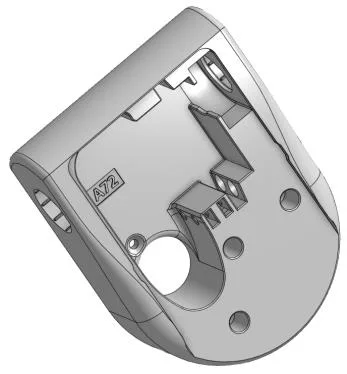 A72s
Top Part – trägt den Kopf
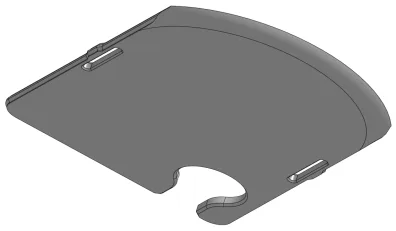 A73
Cover Neck – die Abdeckung
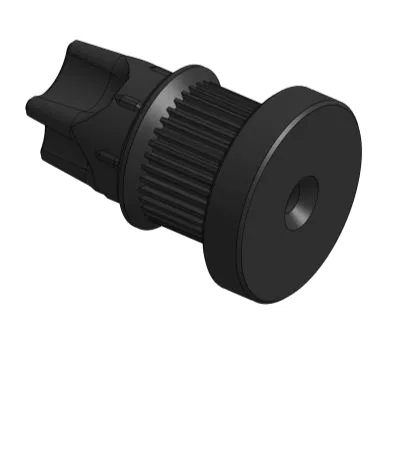 A81
Motor Shaft – die Motorwelle
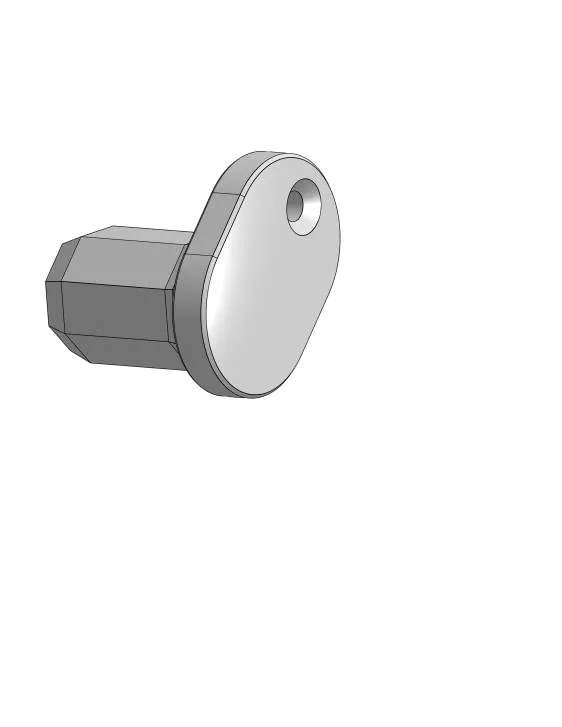 A82
Neck Axis – die Halsachse
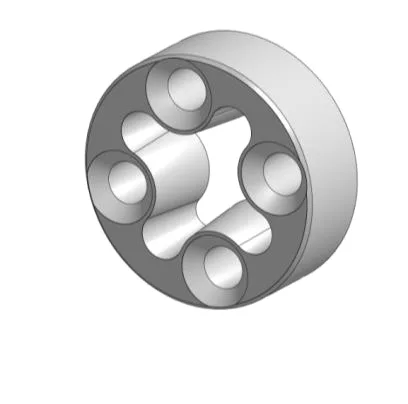 A83
Motor Adapter Neck
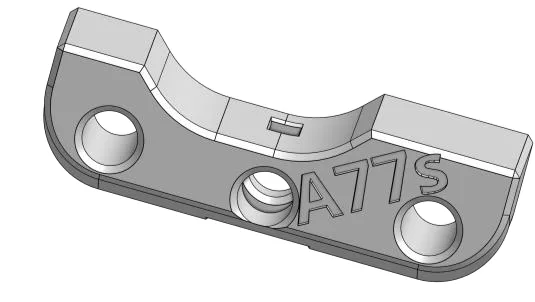 A77s
Neck Motor Wedge – der Klemm-Keil
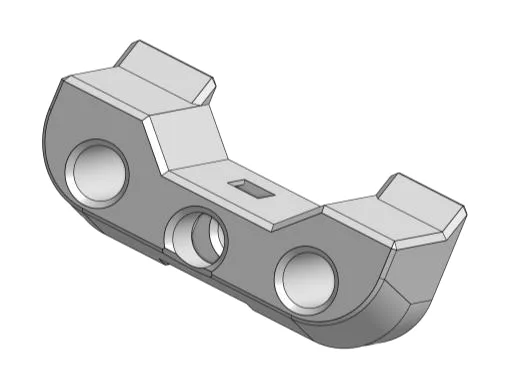 A78s
Nodding Motor Wedge
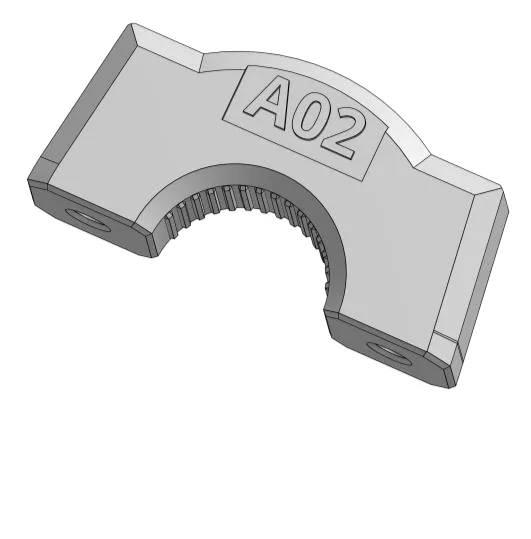 A02
Face Neck Clamp – die Kopf-Klemme
Fürs Protokoll: A78s steht in der Teileliste, wird aber in keinem Schritttext erwähnt – er ist nur in den Renderings zu sehen. Einer der kleinen Widersprüche, die sich durch die offizielle Doku ziehen.
Nicht druckbar (aus der pib.Box)
- 2× E27 – STS3215-Bus-Servo
- 2× M18 – Metall-Motoradapter
- 2× M21 – Kugellager
- 1× M04 – Kugellager
- 13× S01 – M3-Muttern
- 8× S03 – M3 × 8 mm
- 8× S04 – M3 × 10 mm
- 5× S05 – M3 × 12 mm
- 4× S06 – M3 × 16 mm
- 1× S07 – M3 × 18 mm
- 4× S08 – M3 × 20 mm
- 3× S11 – M3 × 30 mm
- 1× S13 – M3 × 40 mm
03
Zehn Schritte
Reihenfolge wie im Original; die Unterschritte 4a/4b, 8a/8b und 9a–9c sind hier zu je einem Schritt zusammengefasst. Ein Klick aufs Bild zeigt es groß.
Schritt 0 im Original: Bevor irgendetwas zusammengebaut wird, brauchen beide Servos ihre ID und ihre Kalibrierung – das passiert vorab am PC mit dem Hersteller-Tool (Original-Kapitel 1c „Motor Calibration“, hier nicht aufbereitet; es setzt einen Windows-Rechner voraus).
1
Muttern versenken
Schwierigkeit 1 von 5
Sechs M3-Muttern in die vorgesehenen Taschen der beiden A75-Schalen drücken. Sie bilden später die Gewinde für den Mittelring.
Merke: Dieser Schritt ist in der Original-PDF gleich zweimal abgedruckt – auf zwei aufeinanderfolgenden Seiten, identischer Text.
Braucht: 6× S01 M3-Muttern, A75s-L und A75s-R
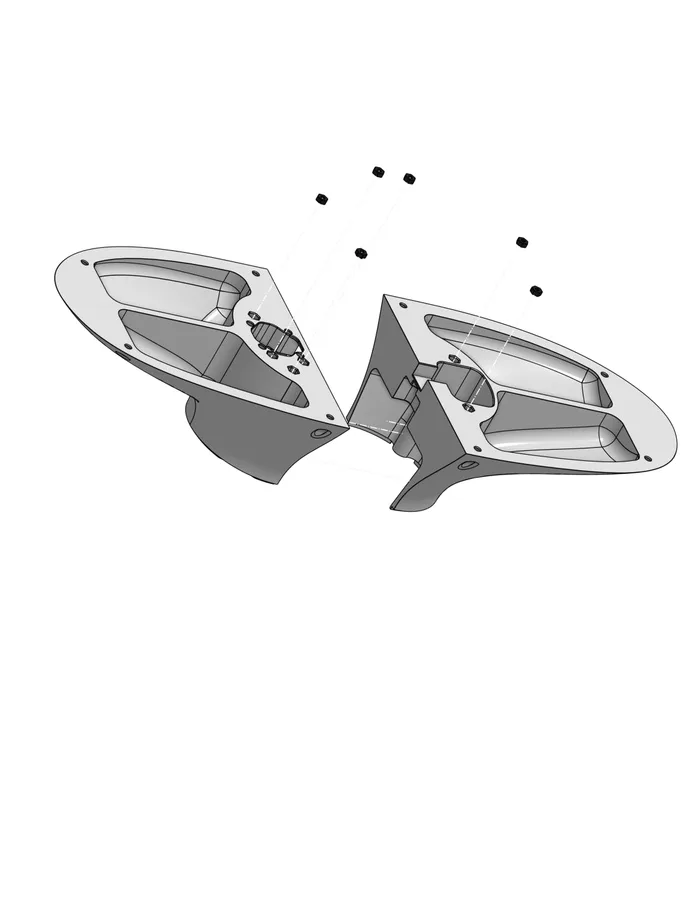 Sechs Taschen, sechs Muttern – drei je Schale
2
Der erste Bus-Servo
Schwierigkeit 2 von 5
Den ersten STS3215 in die A75-Schale einsetzen und mit dem Keil A77s festklemmen – er wird später das Drehen des Kopfes übernehmen. Bis pib#4 saß hier ein PWM-Servo, der stumm blieb; dieser meldet Position, Kraft und Temperatur zurück.
Merke: Das Original verlangt hier „2× 25-mm-Schrauben“ – eine Länge, die in der eigenen Stückliste gar nicht vorkommt.
Braucht: 1× E27 STS3215, A77s, 2× 25-mm-Schrauben (laut Original)
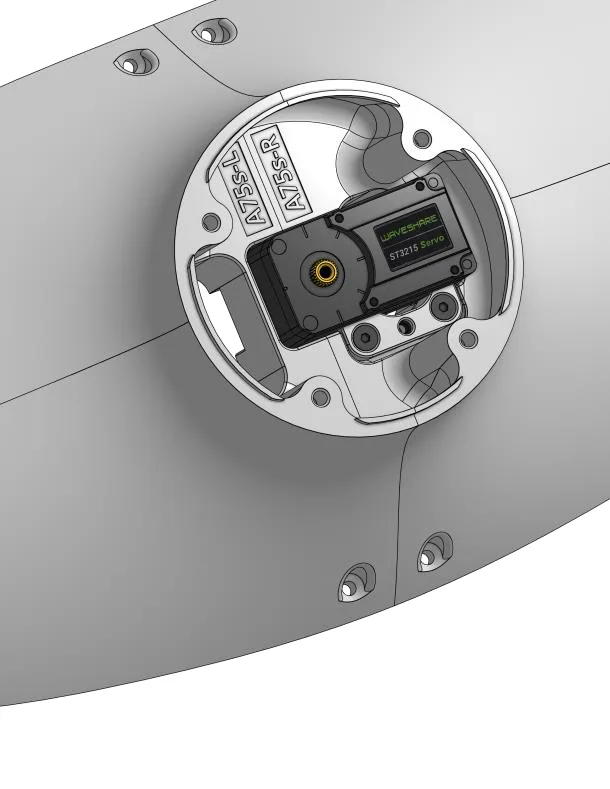 Der Dreh-Servo sitzt unten in der Schale
3
Der Ring kommt drauf
Schwierigkeit 1 von 5
Den Mittelring A76 auf die geschlossenen Schalen setzen und mit vier M3×20 verschrauben – jetzt sind die beiden Halsschalen ein Bauteil.
Braucht: A76, 4× S08 M3×20
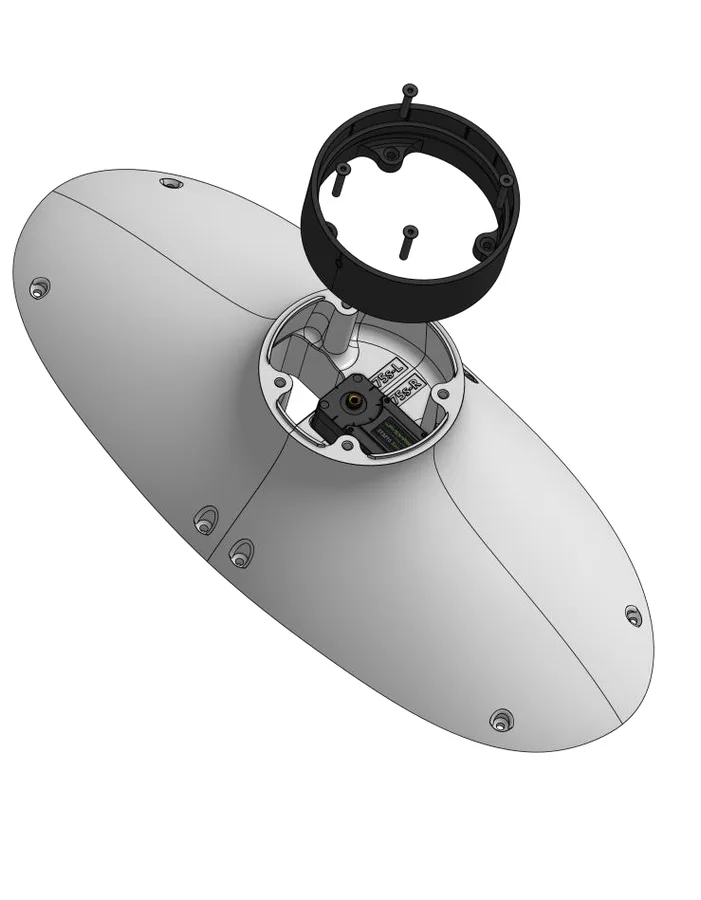 A76 verbindet die Schalen von oben
4
Die Achse vorbereiten
Schwierigkeit 2 von 5
Am Innenteil A71 drei M3-Muttern einsetzen und den Metall-Motoradapter M18 auflegen (Original-Schritt 4a), dann mit vier M3×8 festschrauben (4b). Diese Säule ist die Achse, um die sich der Kopf später dreht.
Braucht: A71s, 3× S01, 1× M18, 4× S03 M3×8
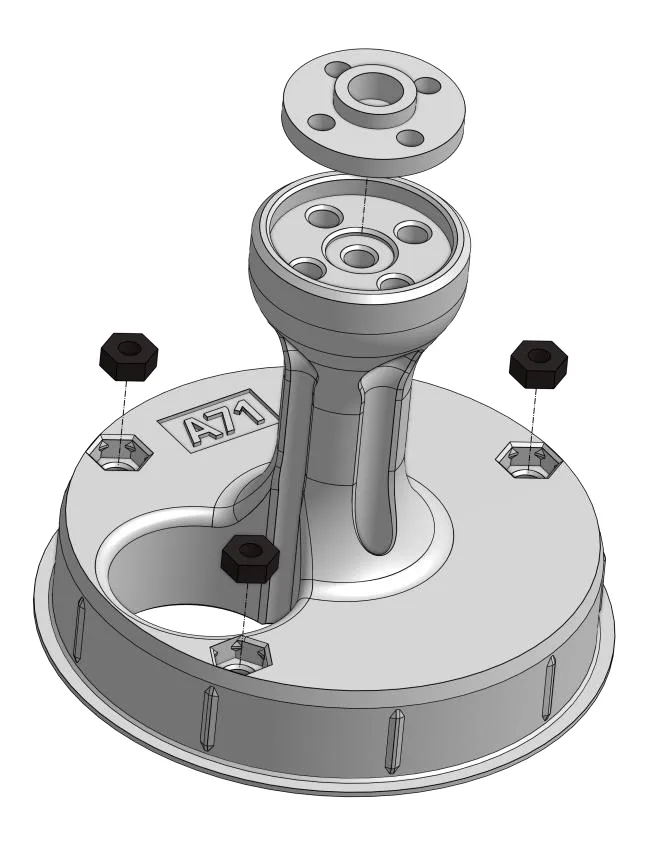 A71 mit M18: aus Druckteil wird Drehachse
5
Kugellager setzen
Schwierigkeit 1 von 5
Das Kugellager M04 an der markierten Stelle in A76 einlegen. Es nimmt später die Drehachse auf – der Kopf soll sich leicht drehen, nicht auf Plastik schleifen.
Braucht: 1× M04 Kugellager
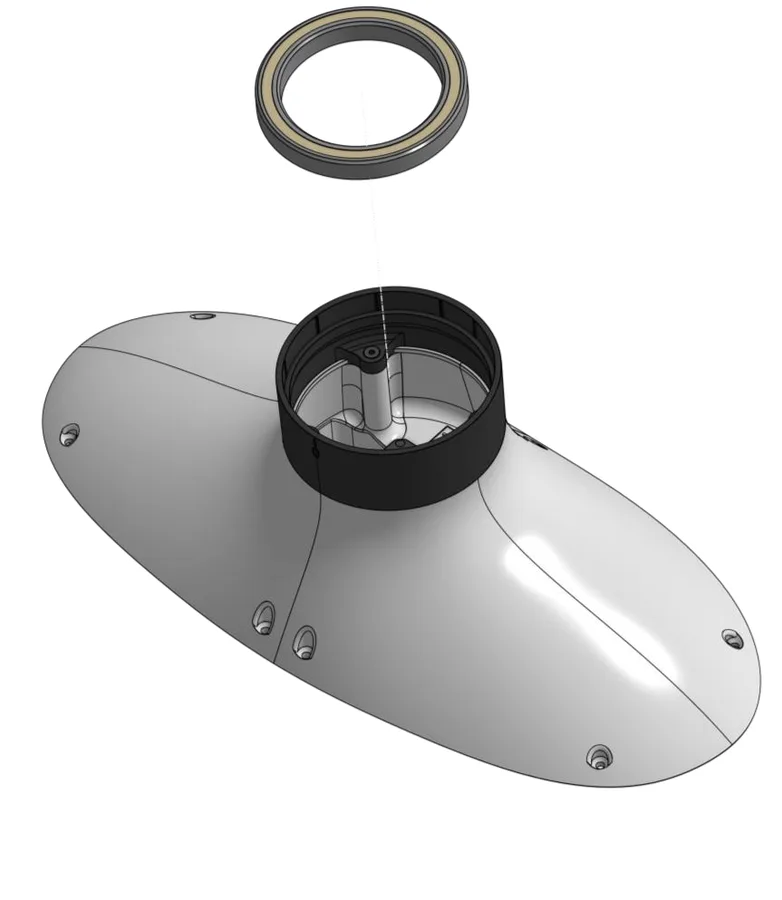 M04 fällt in seinen Sitz im Mittelring
6
Innenteil einschrauben
Schwierigkeit 2 von 5
Die vorbereitete Säule aus Schritt 4 durch Lager und Ring stecken und mit einer M3×40 an A75 verschrauben.
Braucht: 1× S13 M3×40
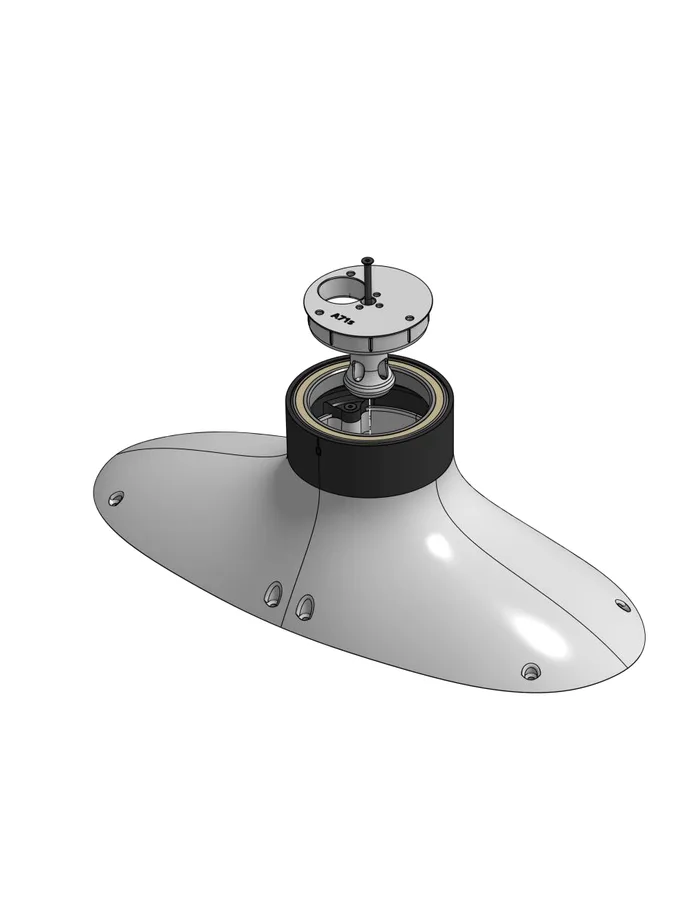 Die Achse steht – der Hals hat ein Rückgrat
7
Kopfplatte aufsetzen
Schwierigkeit 2 von 5
Das Top-Part A72 auf die Baugruppe setzen und mit zwei M3×30 und einer M3×18 verschrauben. Auf diesem Teil wird der Kopf ruhen – und nicken.
Braucht: A72s, 2× S11 M3×30, 1× S07 M3×18
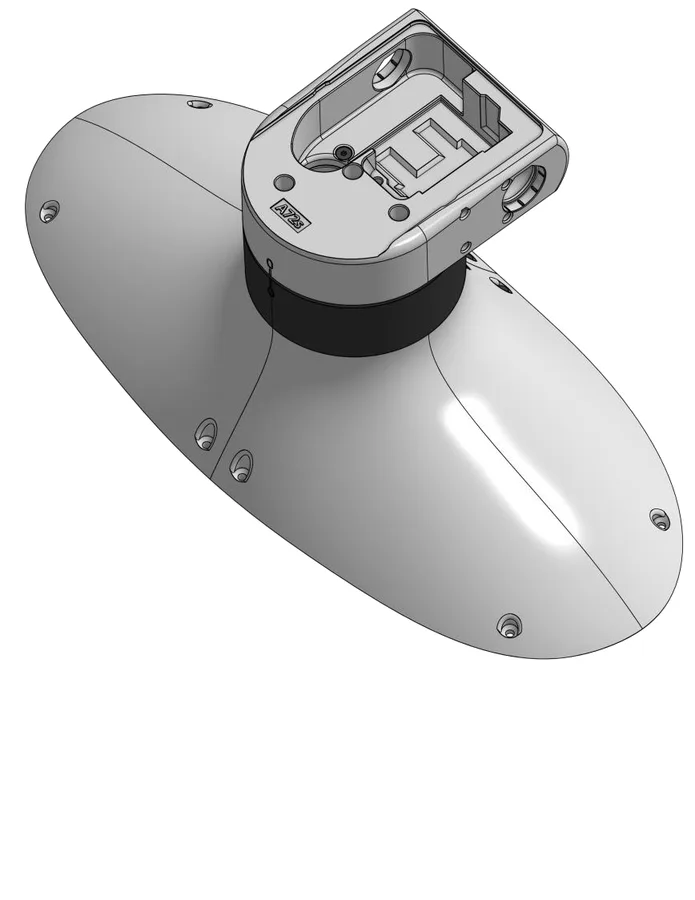 A72 macht den Hals oben zu
8
Der zweite Servo: Nicken
Schwierigkeit 3 von 5
Den zweiten STS3215 mit Metalladapter M18 und Druckteil A83 verschrauben (vier M3×10, Original-Schritt 8a), dann die Einheit in A72 einsetzen und mit zwei M3×20 fixieren (8b).
Wichtig: Das Motorkabel durch das vorgesehene Loch führen – es muss unten aus A75 heraushängen, sonst lässt sich der Hals später nicht anschließen.
Braucht: 1× E27 STS3215, 1× M18, A83, 4× S04 M3×10, 2× S08 M3×20
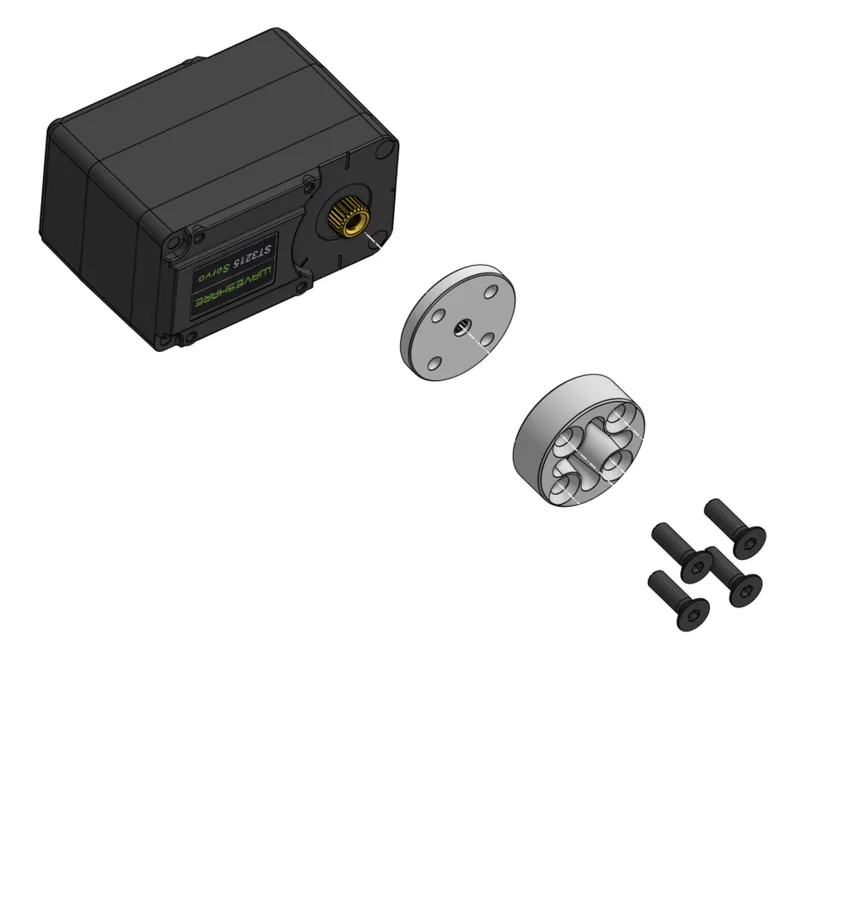 Servo, M18 und A83 werden eine Einheit
9
Kopf trifft Hals
Schwierigkeit 4 von 5
Der schwerste Schritt des Kapitels, im Original dreigeteilt (9a–9c): zwei Kugellager M21 in A72s einsetzen, drei M3-Muttern in den Kopf aus Kapitel 1, dann den Kopf mit Motorwelle A81 und Achse A82 am Hals verschrauben (M3×16 und M3×40). Zum Schluss klemmt A02 die Welle mit zwei M3×30 fest.
Merke: Die M3×40 ist hier schon zum zweiten Mal verbaut (das erste Mal in Schritt 6) – die Stückliste kennt aber nur eine.
Braucht: 2× M21, 3× S01, A81, A82, A02, 1× S06 M3×16, 1× S13 M3×40, 2× S11 M3×30
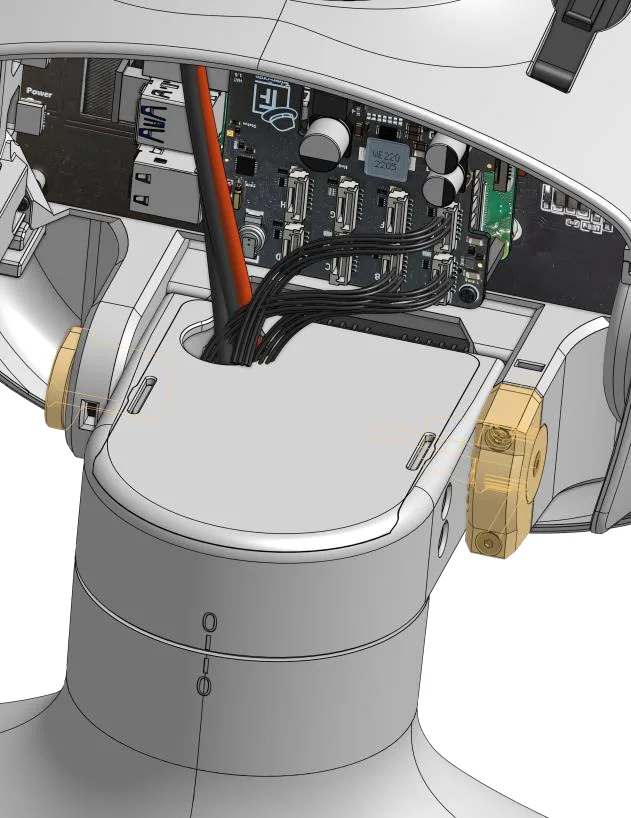 Kopf und Hals werden ein Roboter-Oberteil
10
Kabel führen, Deckel zu
Schwierigkeit 1 von 5
Die Kabel aus dem Kopf durch die Öffnung in A72 führen, dann die Abdeckung A73 schließen. Der Hals ist montiert.
Merke: Im Original heißt dieser Schritt „Step 10d“ – 10a bis 10c gibt es nicht. Solche Zähl-Ausrutscher ziehen sich durch alle pib-Anleitungen.
Braucht: A73
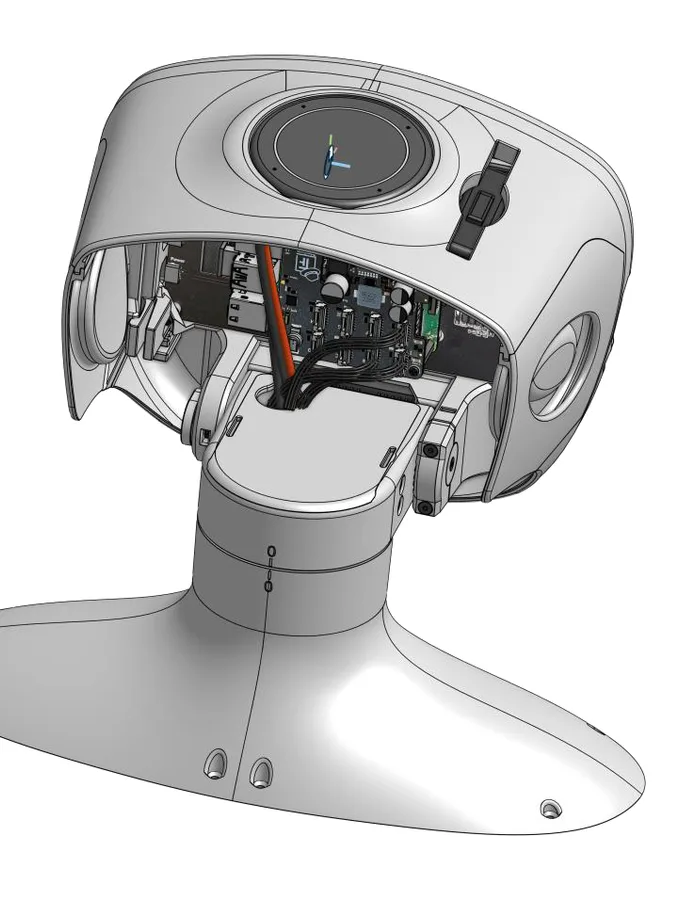 Letzter Blick ins Innere, bevor A73 schließt
04
Der Hals im Generationen-Vergleich
| Version | Stand |
|---|---|
| pib#2 (2023) | Drei Varianten (Rookie/Pro/Ultimate), noch Teil der Kopf-Anleitung. Die Ultimate-Teileliste nannte vier Servos, verbaut wurden sieben. |
| pib#3 (2024) | Nur noch eine Hals-Variante. PWM-Servos, Kalibrierung über den Tinkerforge Brick Viewer. |
| pib#4 (2025) | Mechanisch wie #3. Kurios: Die Nummer E27 bezeichnete hier noch einen Spannungsregler – in der Advanced-Anleitung steht sie für den Servo. |
| pib#4.Advanced | Eigenes Hals-Kapitel (1d) mit zwei STS3215 im seriellen Bus (Daisy-Chain, Feedback zu Position/Kraft/Temperatur). Kalibrierung vorab am Windows-PC statt im laufenden System. |
05
Und dann?
Die aktuelle Fassung für pib#5 steht auf Der Hals für pib#5, alle zwölf Schritte der fünften Generation auf der pib#5-Bauanleitung. Die #4-Fassung des Kopfes: Kopf-Kapitel für pib#4.
Bauanleitung aufbereitet nach der offiziellen pib-Anleitung von pib.rocks/build (isento GmbH, pib#4.Advanced, Kapitel 1d „Neck“, 2025). Renderings/Bilder: offizielle pib-Bauanleitung, isento GmbH.