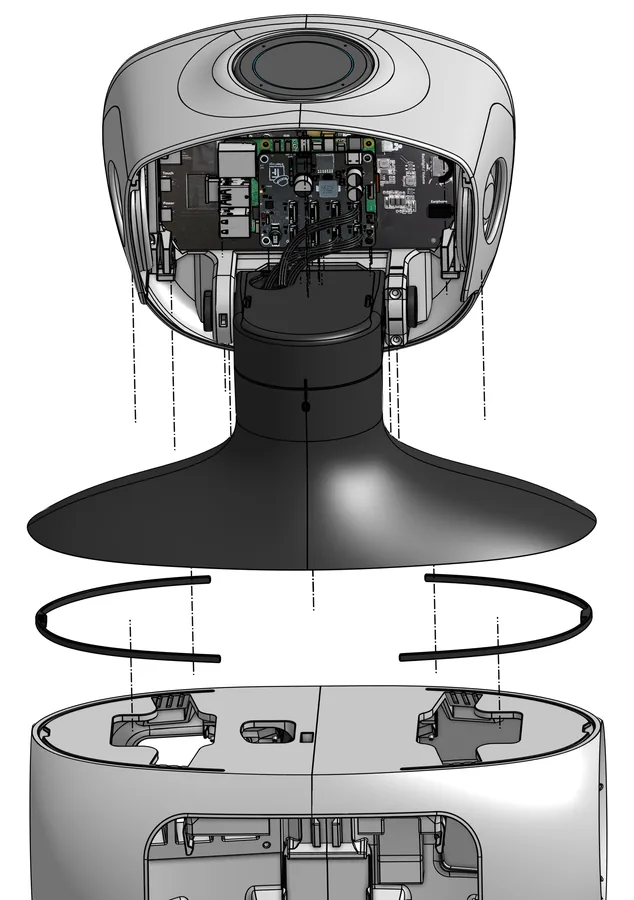
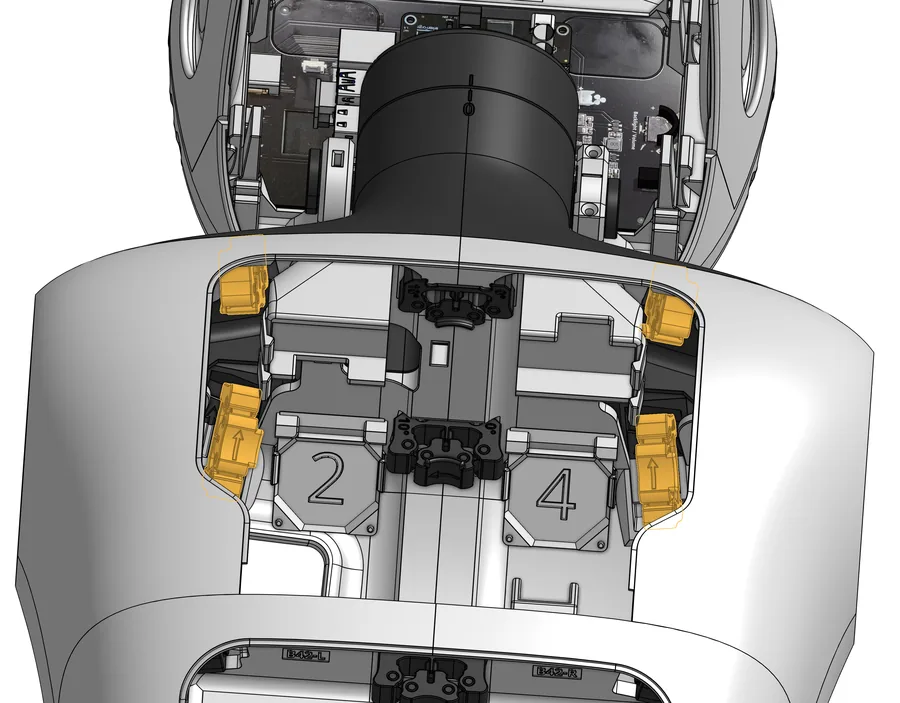
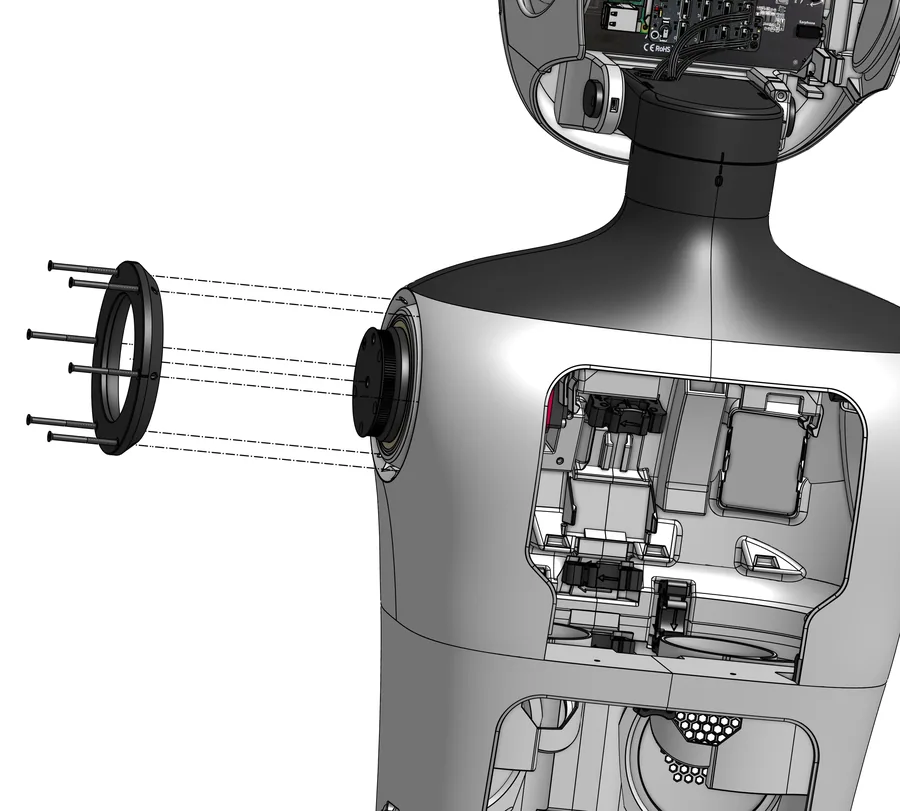
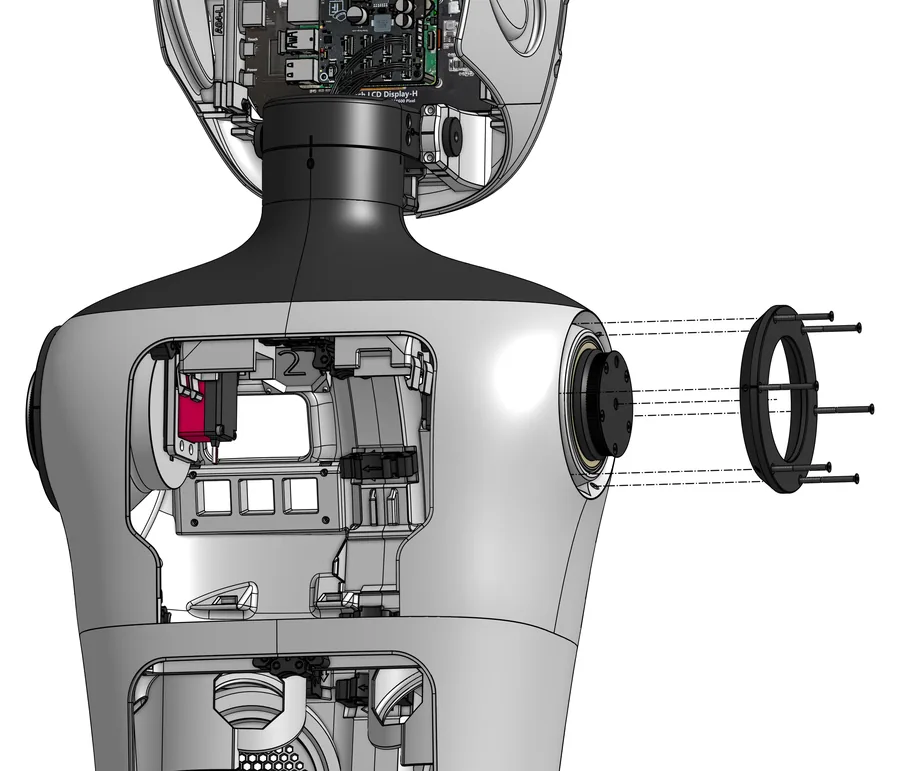
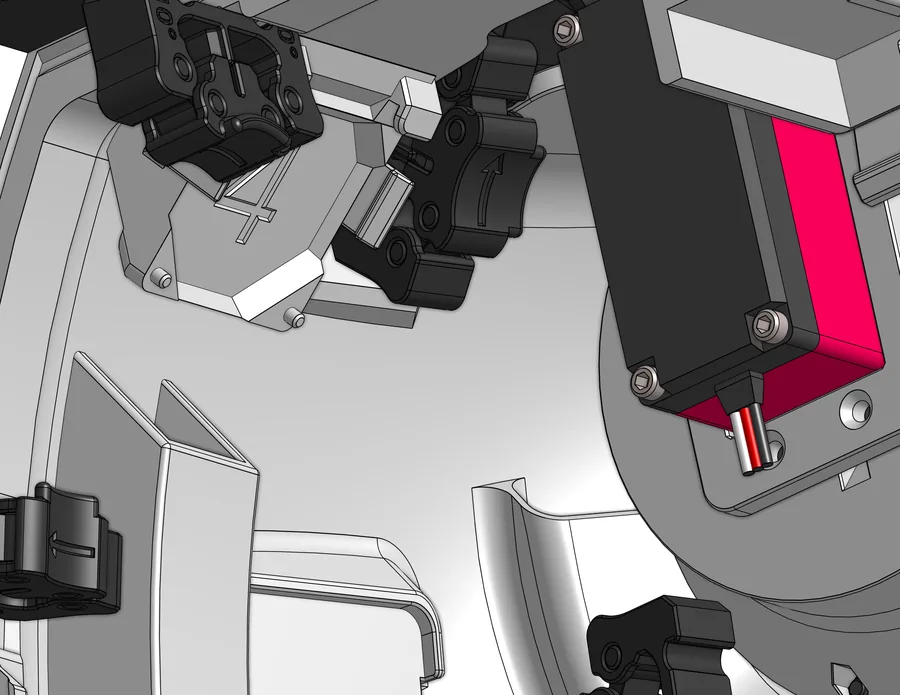
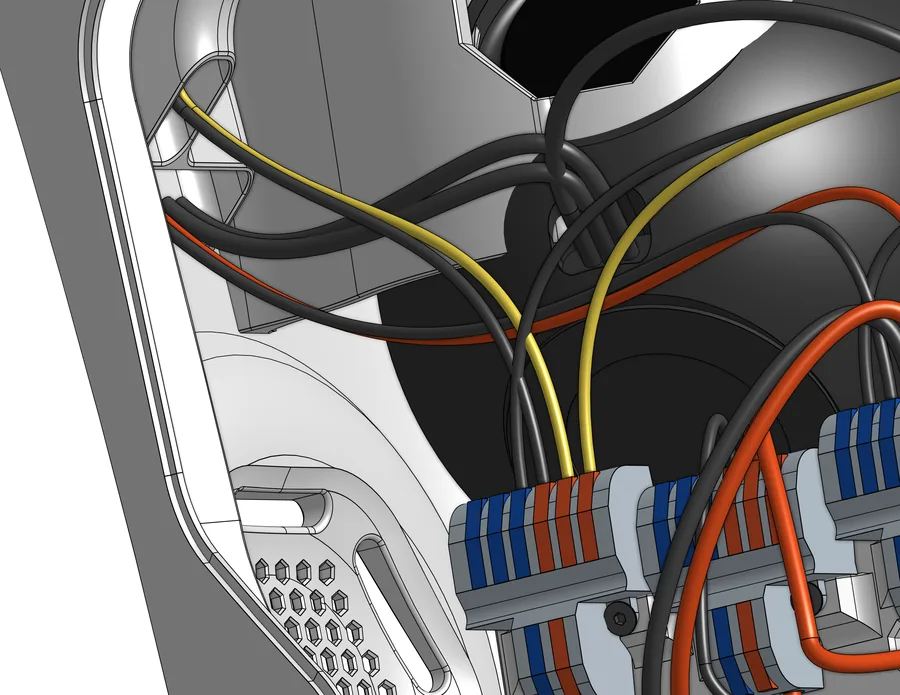
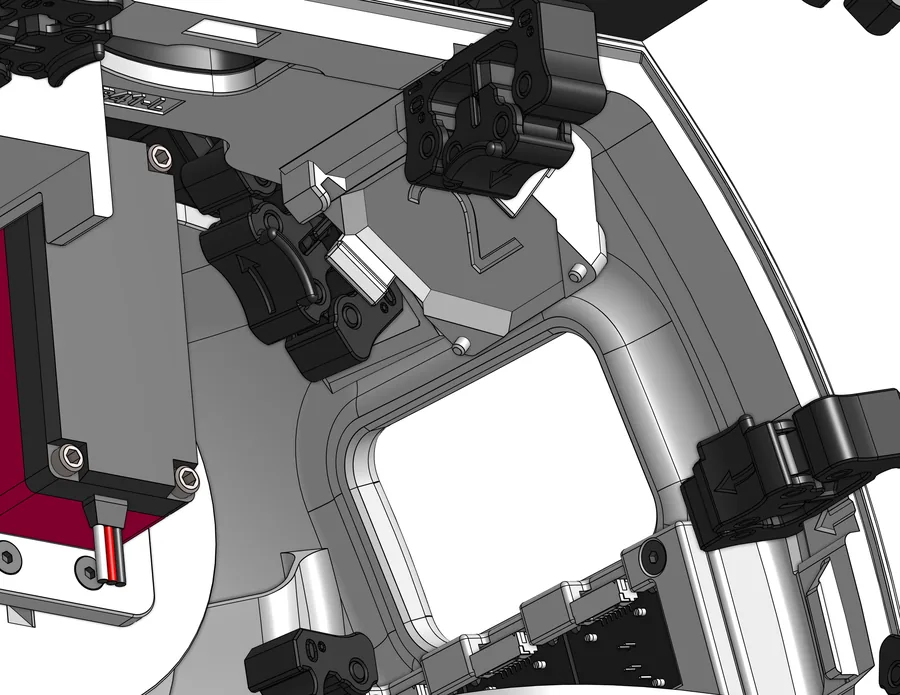
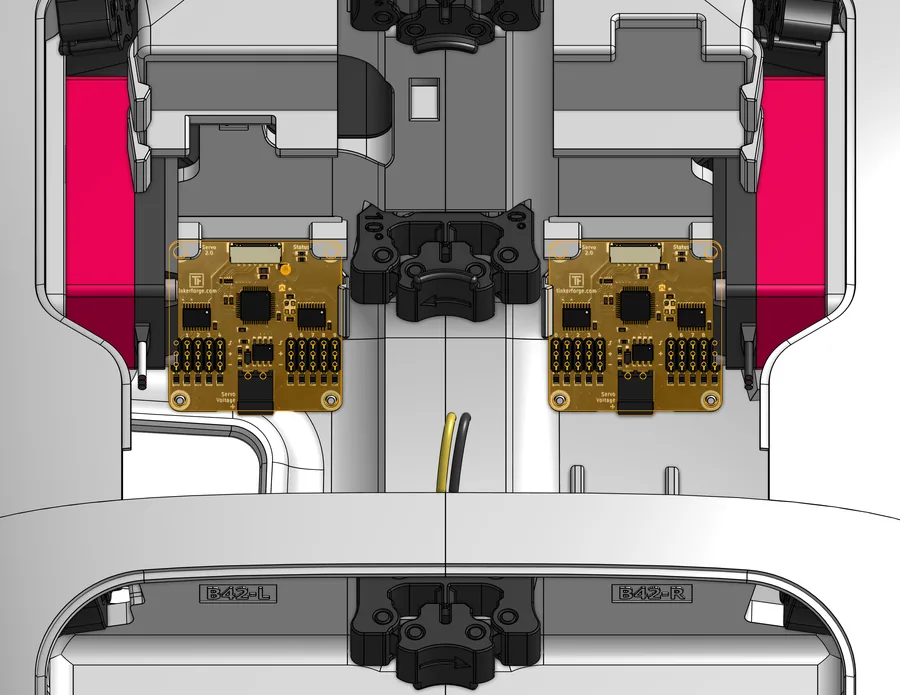
Bauanleitung pib#5 · Schritt 3 von 12
Der Oberkörper: Rumpf, Strom und Steuerung
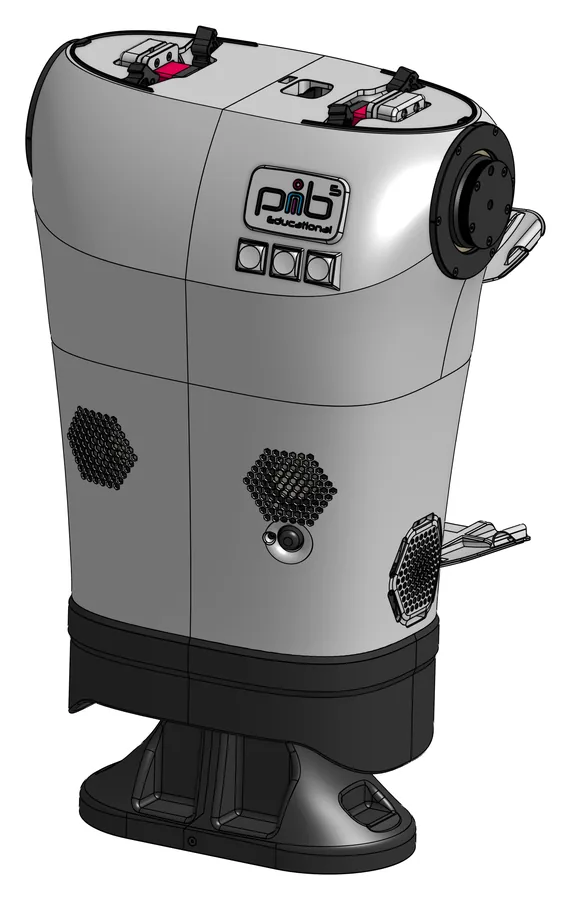
Der größte Bauabschnitt von pib#5: 51 Druckteile, die komplette Stromversorgung mit Relais, Spannungswandlern und zwei Sicherungen und die vier Servo-Bricklets, an denen alle Motoren hängen. Übersetzt und erklärt nach der offiziellen Anleitung, Schritt 3.
01
Worum es geht
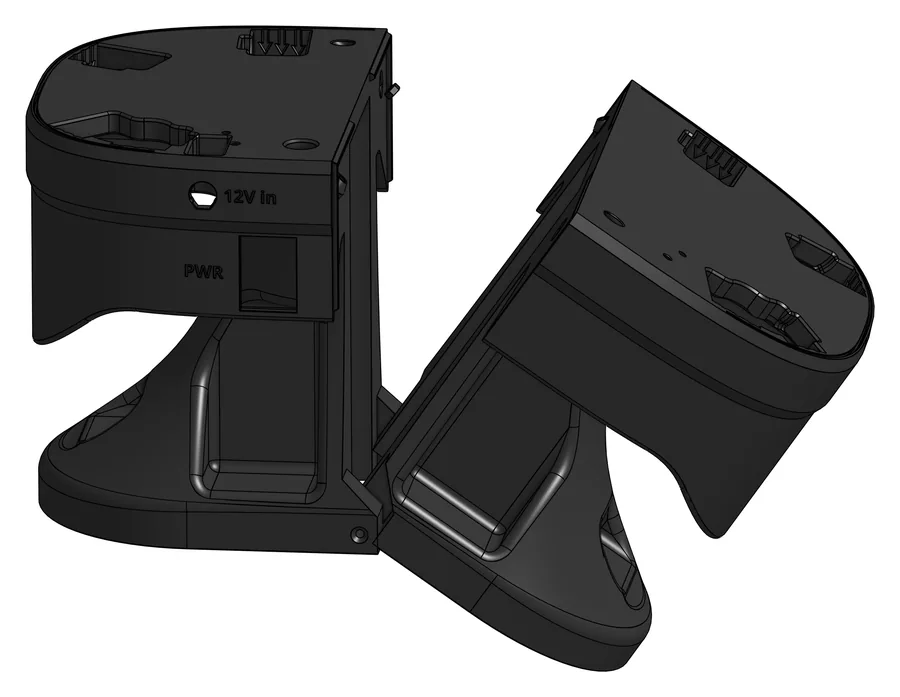
Der Oberkörper ist das Gehäuse, in dem fast die ganze Elektronik von pib#5 sitzt. Der Rumpf besteht aus drei Etagen: unten der schwarze Brustkorb B43 mit Fuß, darüber der obere Brustkorb B42, oben das Schlüsselbein B41. Geschraubt wird dabei kaum. Die Teile halten mit 26 gedruckten Steckklammern B67 zusammen, die das Original „Slicky“ nennt. Danach kommen Taster, Lautsprecher, die Stromversorgung, die Servo-Bricklets, der USB-Hub und zum Schluss zwei Rückendeckel mit Scharnier.
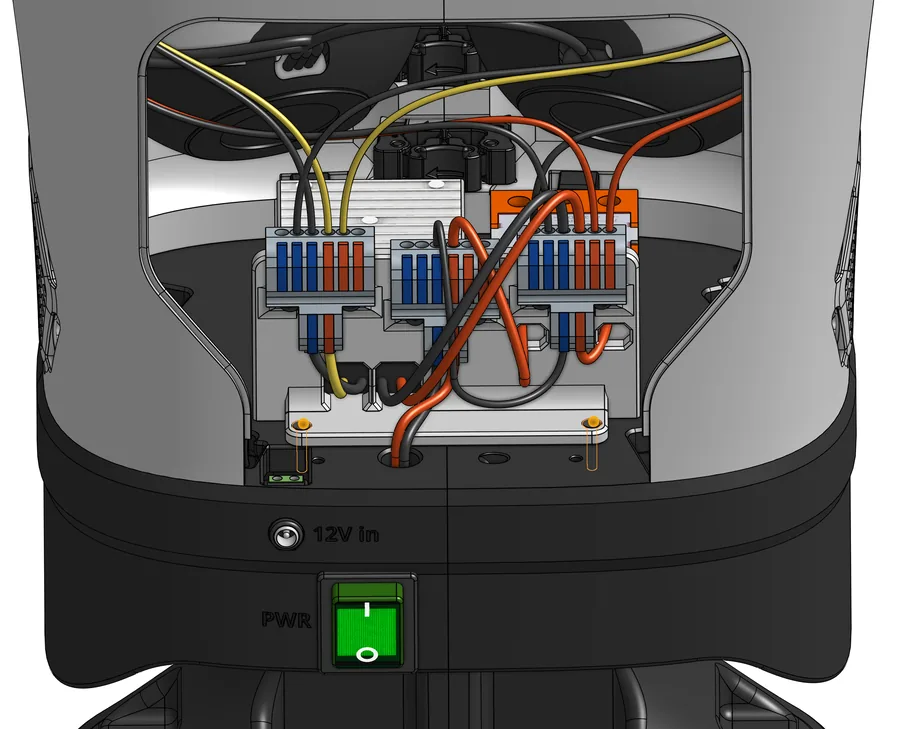
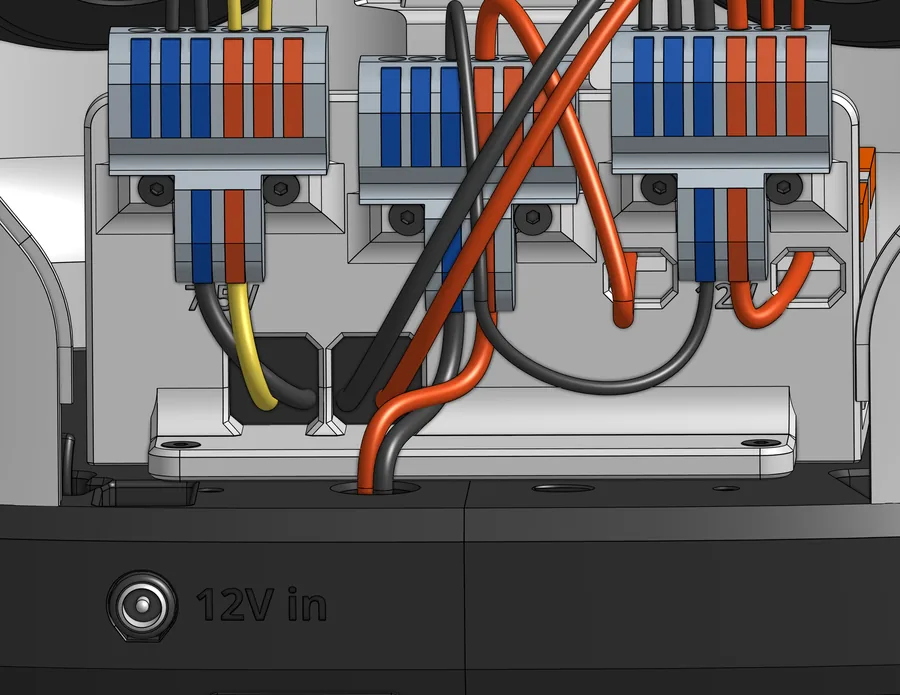
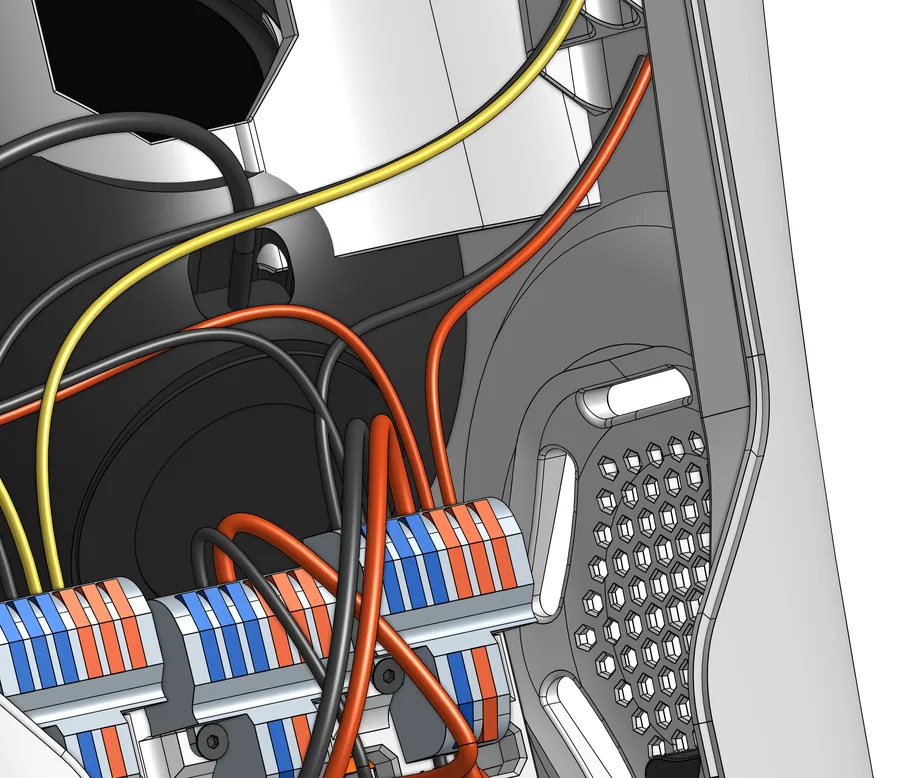
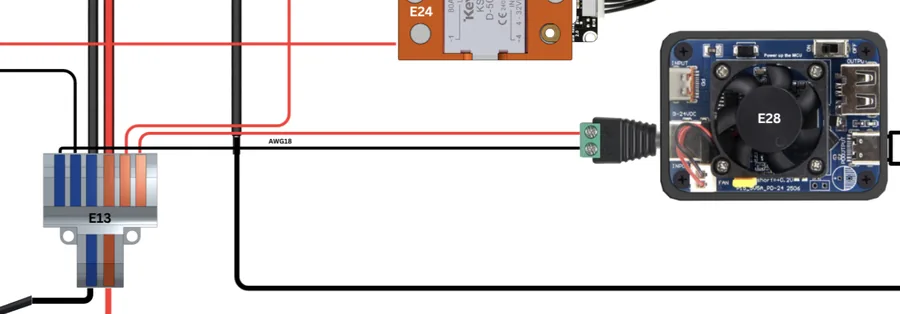
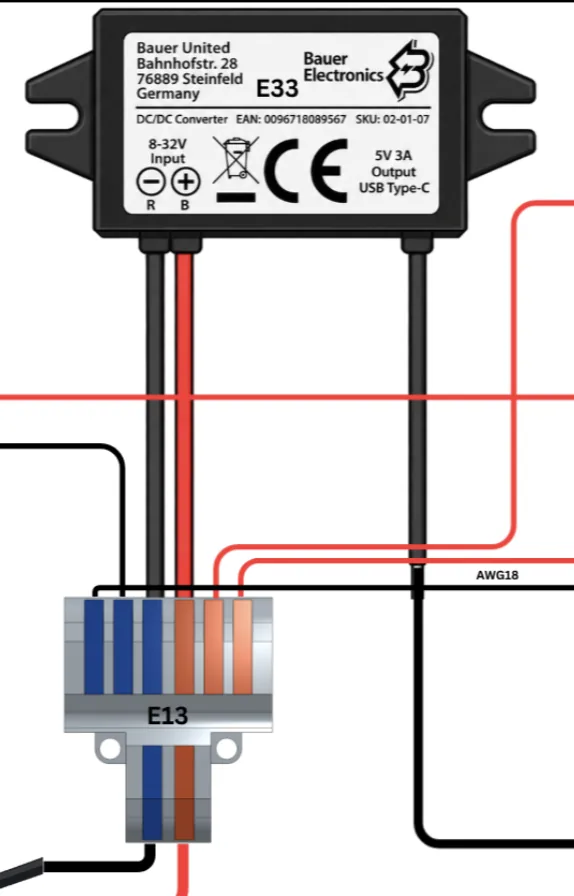
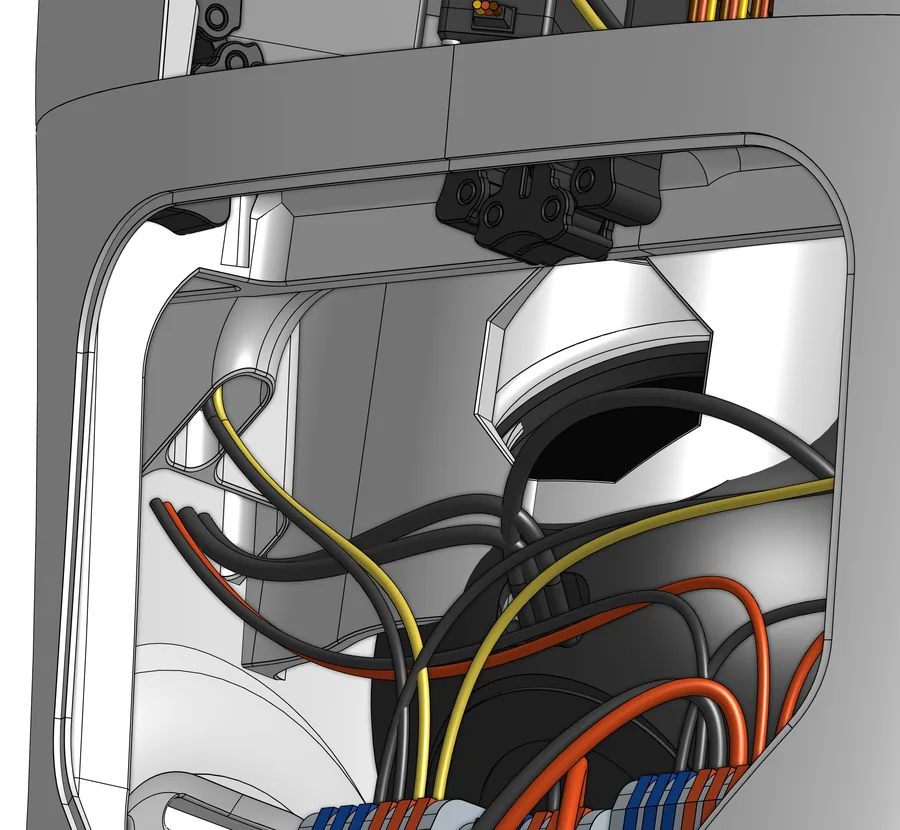
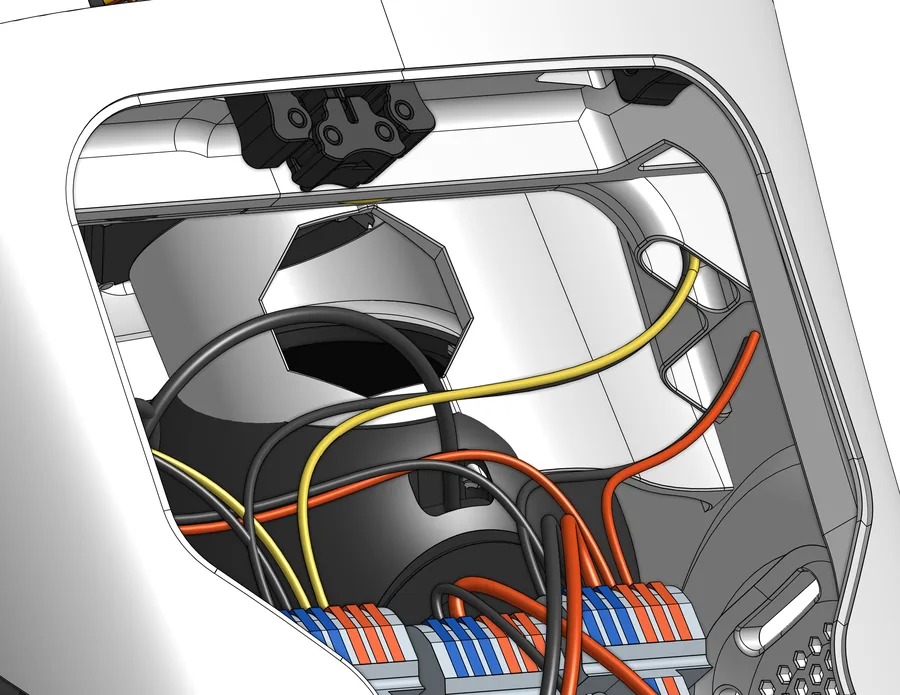
Die Stromversorgung läuft über drei Verteilerklemmen (E13) auf dem Halter B47. Diesen Halter samt Klemmen, Relais und Spannungswandler baut seit Version 9 schon das Kapitel Motoren kalibrieren (Schritt 1c) auf; hier wird er nur noch eingesetzt und verkabelt. Aus den Schritten 5 bis 8 ergibt sich dieser Weg: Von der Buchse „12V in“ geht es über den Netzschalter auf die mittlere Klemme. Dort hängen der Wandler E28 für den Raspberry Pi und der Wandler E33 für Lautsprecher und USB-Hub. Die Plusleitung zur rechten 12-V-Klemme läuft über das Relais E24, das zusammen mit einem Solid State Relay Bricklet eingebaut wird. An der 12-V-Klemme hängen Bricklet 4 (über eine 8-A-Sicherung), der Servokabel-Verteiler E32 für die vier 12-V-Motoren (über eine 10-A-Sicherung) und der Wandler E31. Dieser speist die linke 7,5-V-Klemme, an der die Bricklets 1, 2 und 3 hängen.
Grundlage ist die Wiki-Seite „Step 3: Build pib’s upper body“ in Version 9 vom 6. Oktober 2026, abgerufen am 9. Oktober 2026. pib#5 ist für diese Seite noch nicht selbst gebaut worden. Alles hier ist übersetzt und erklärt, nicht erprobt.
Vorher erledigt
- Schritt 1c: der vormontierte Stromhalter B47 mit drei Klemmen E13, Relais E24 und Spannungswandler E31 (zur Anleitung)
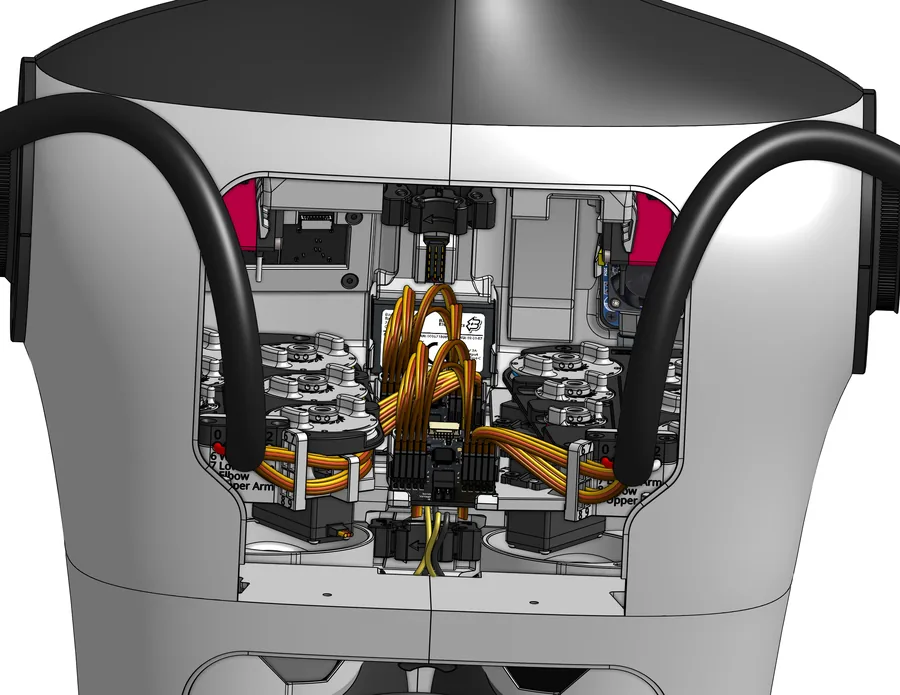
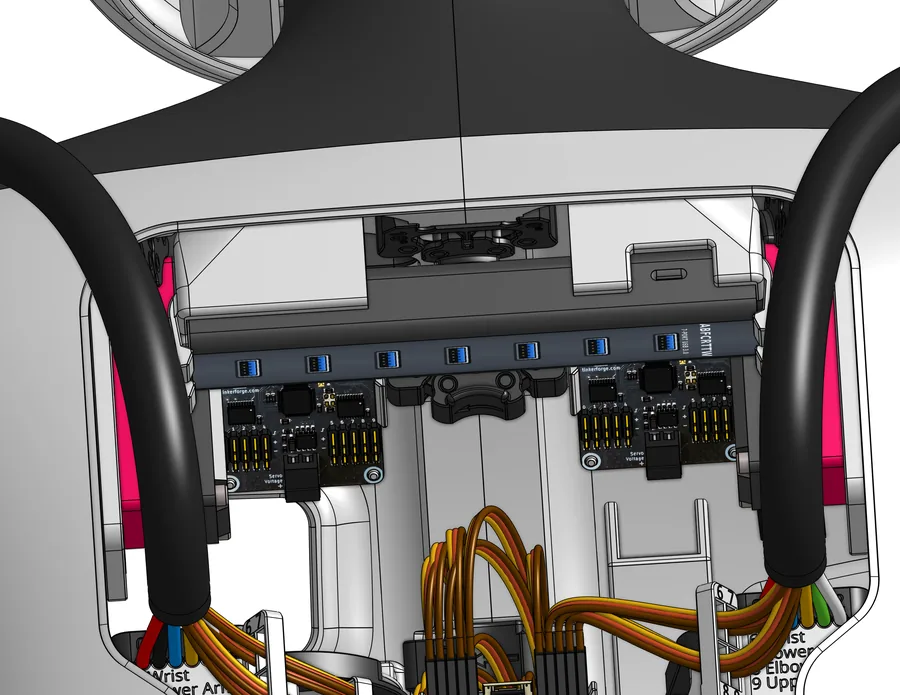
- Schritt 1d: der fertige Hals mit Kopf. Das Original empfiehlt, ihn vorher fertig zu haben.
- Schritt 4b: beide inneren Schultern, ebenfalls vorab empfohlen (siehe Hinweis beim empfohlenen Schritt).
- Die beiden Servo-Arrays C60L und C60R für Schritt 10. Aus welchem Kapitel sie kommen, sagt das Original nicht.
- TinkerForge-HAT (E02) und Raspberry Pi für die Schritte 3, 8a und 12. Das Original nennt beide, listet sie aber nicht auf.
Stand der offiziellen Anleitung: Version 9 vom 6. Oktober 2026. Die Seiten werden bei isento laufend überarbeitet; maßgeblich ist das Original im pib-Wiki.
02
Was gebraucht wird
Druckteile
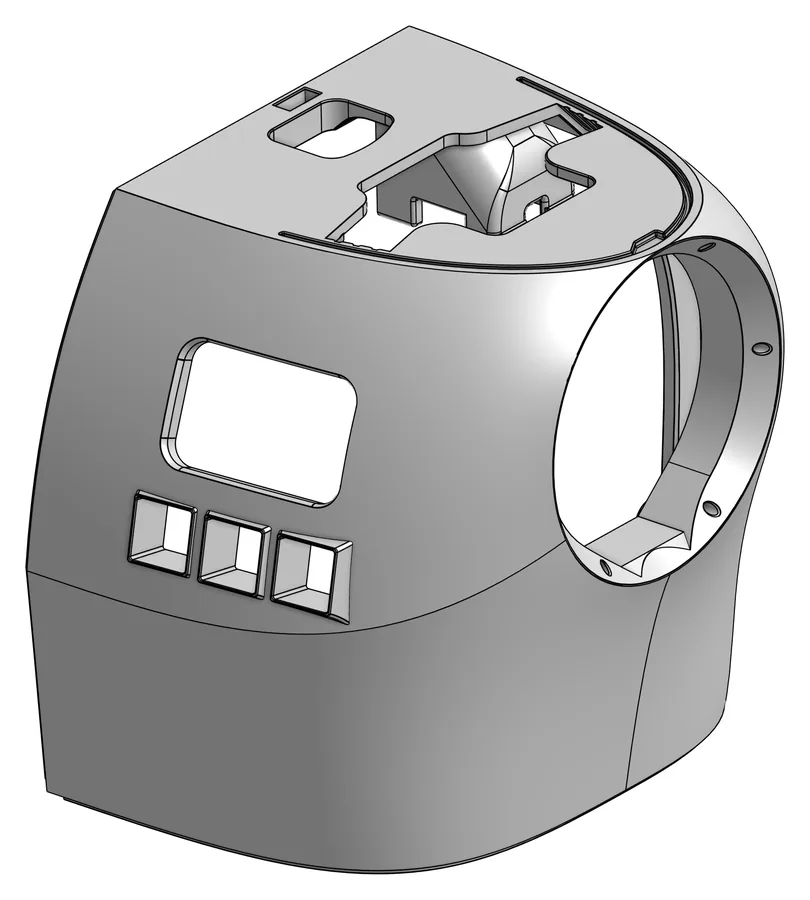 B41-L
Clavicle Left – Schlüsselbein links
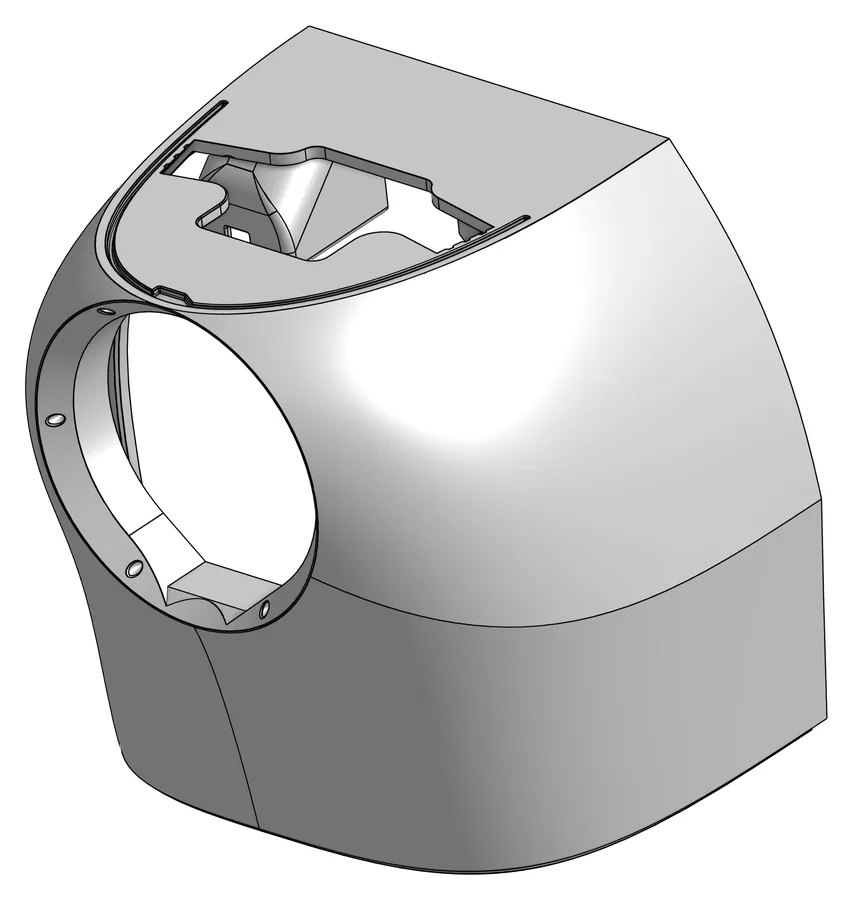 B41-R
Clavicle Right – Schlüsselbein rechts
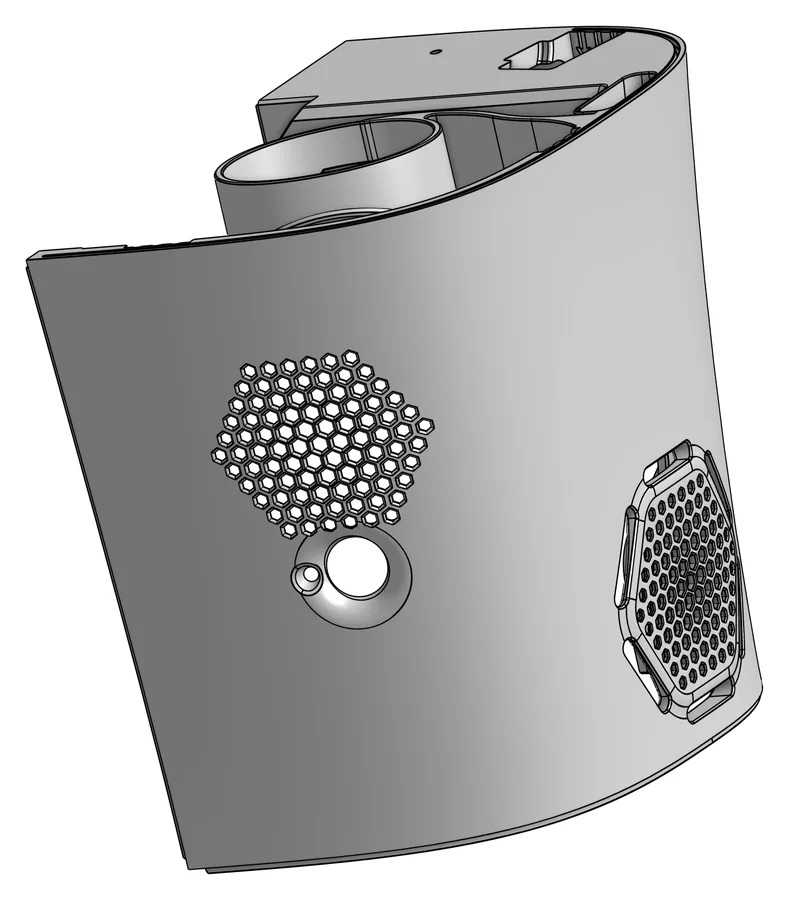 B42-L
Ribcage Left – oberer Brustkorb links
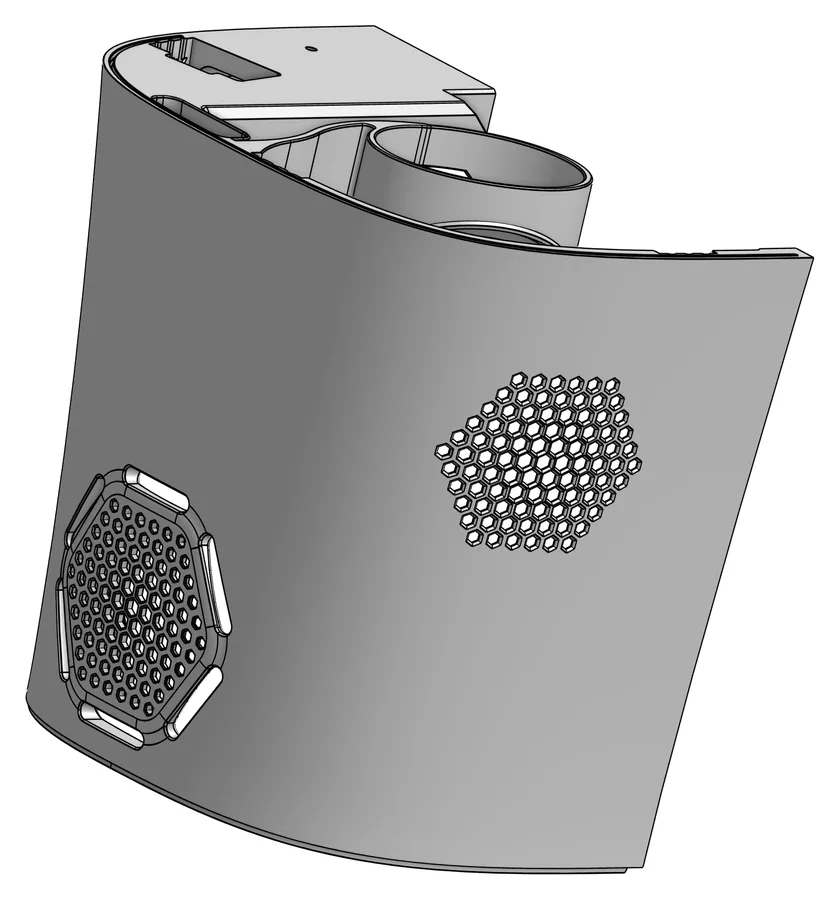 B42-R
Ribcage Right – oberer Brustkorb rechts
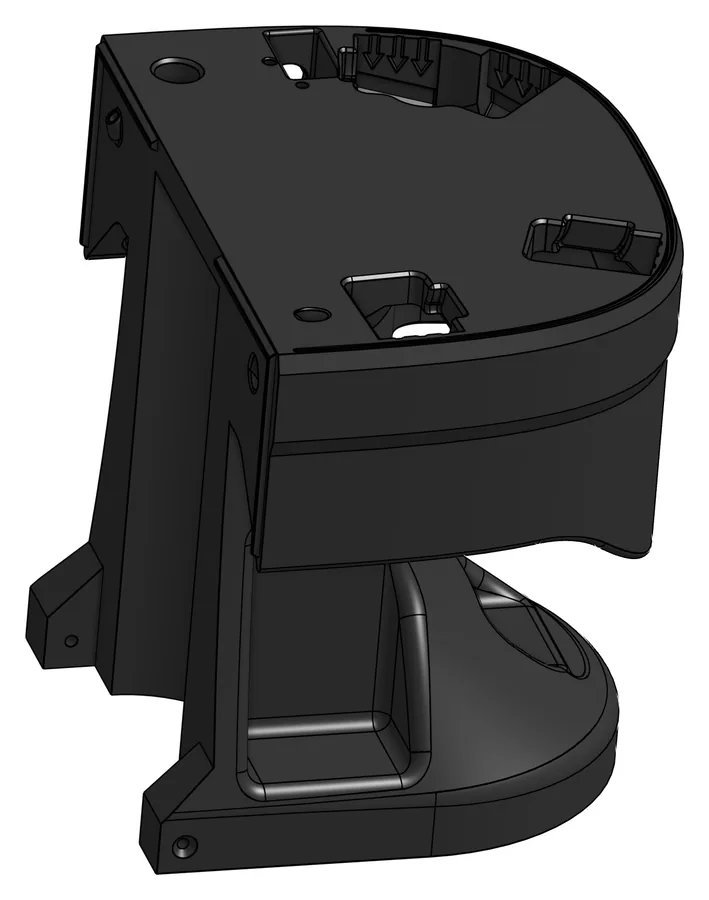 B43-L
Ribcage Lower Left – unterer Brustkorb links
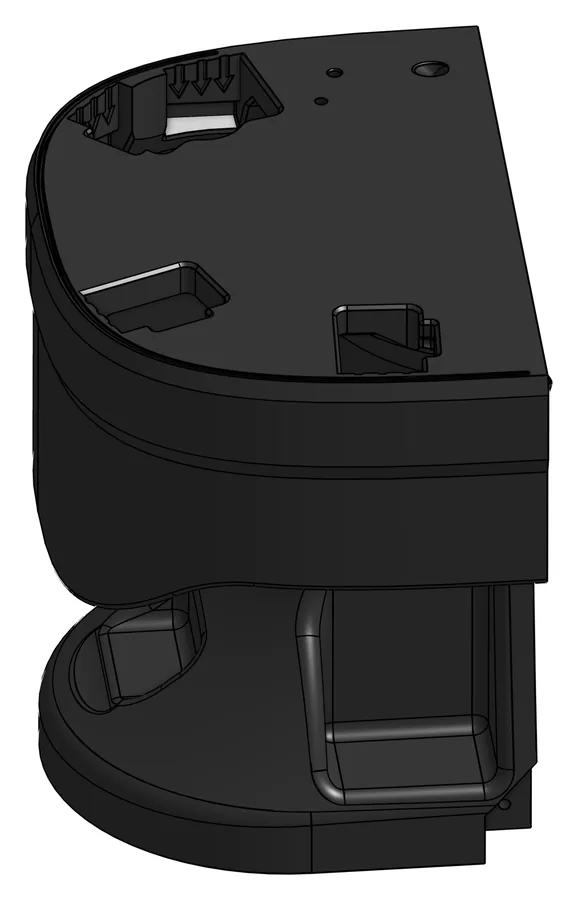 B43-R
Ribcage Lower Right – unterer Brustkorb rechts
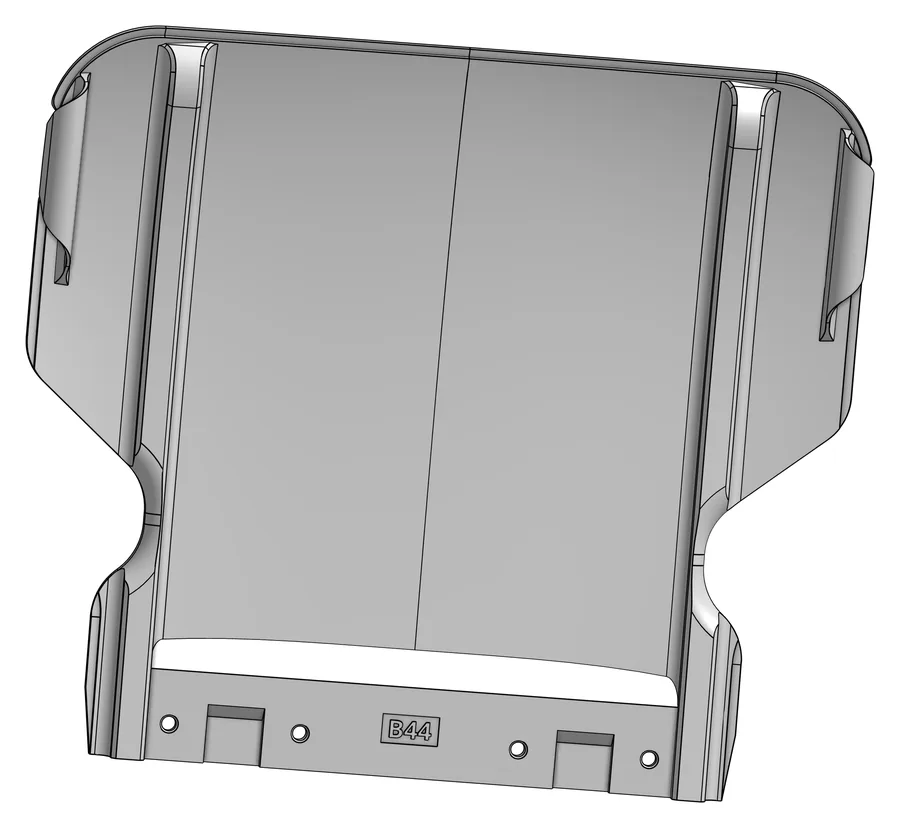 B44
Electronics Back – Rückendeckel Elektronik
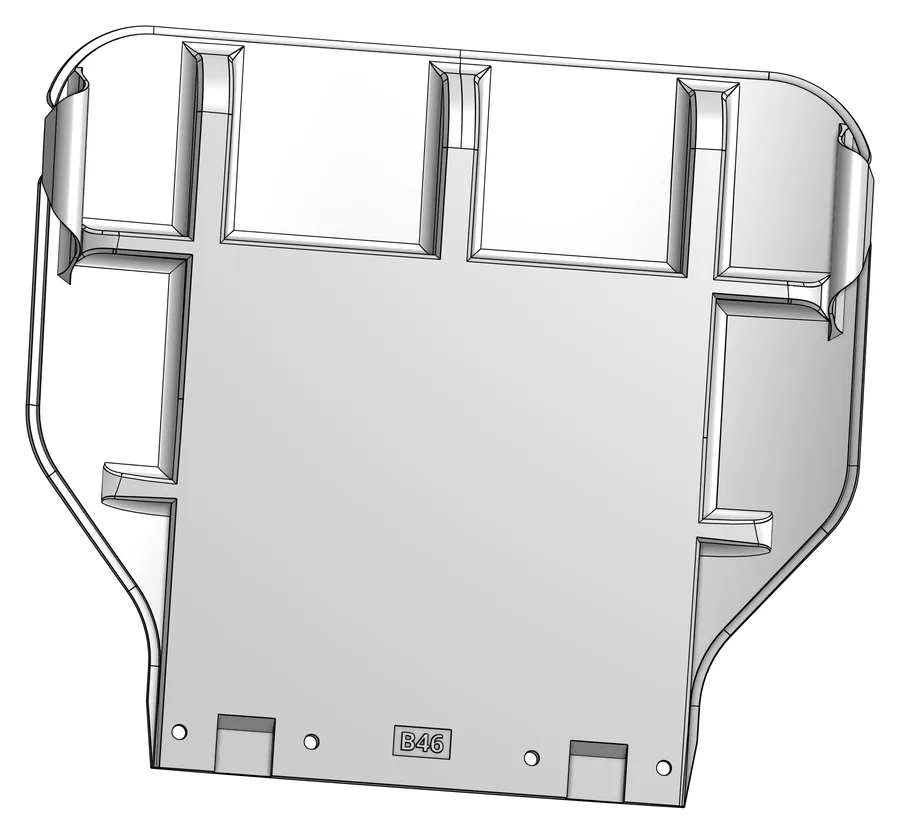 B46
Power Back – Rückendeckel Stromversorgung
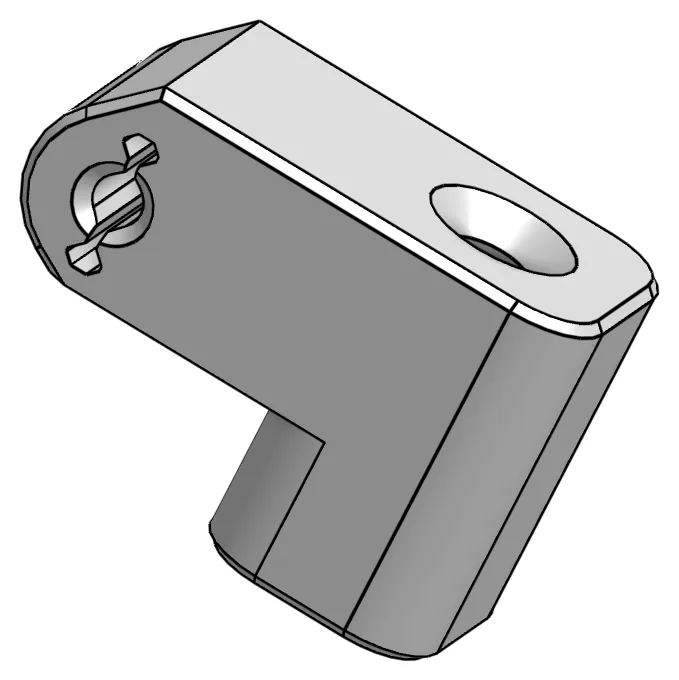 4× B48
Hinge – Scharnier
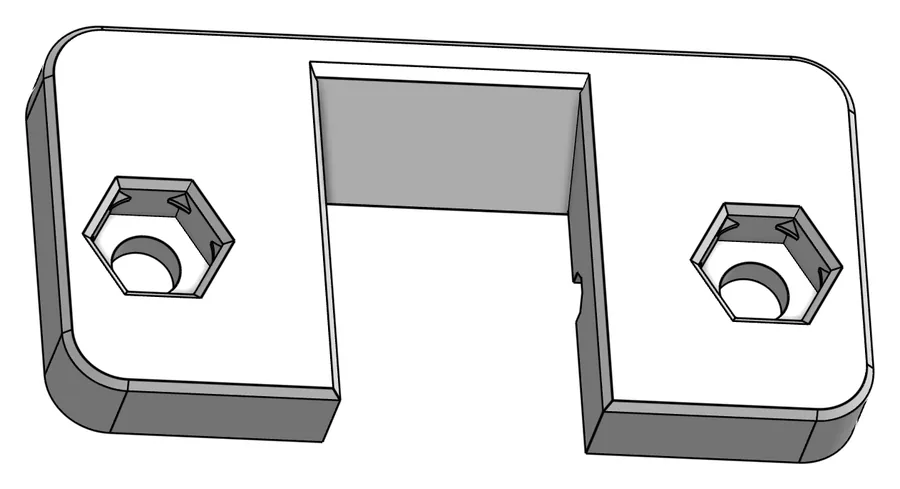 4× B49
Hinge Plate – Scharnierplatte
 B55
Logo Plate 5 Educational – Logoschild
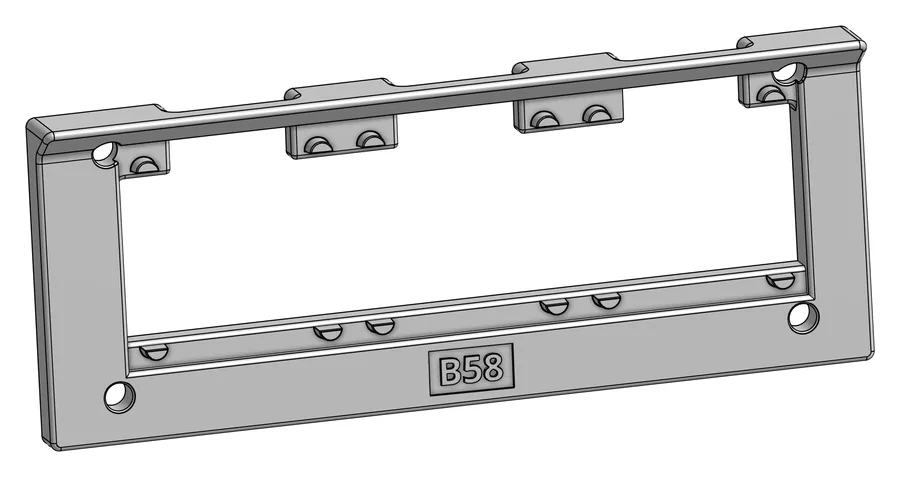 B58
Button Scaffold – Rahmen für die Taster
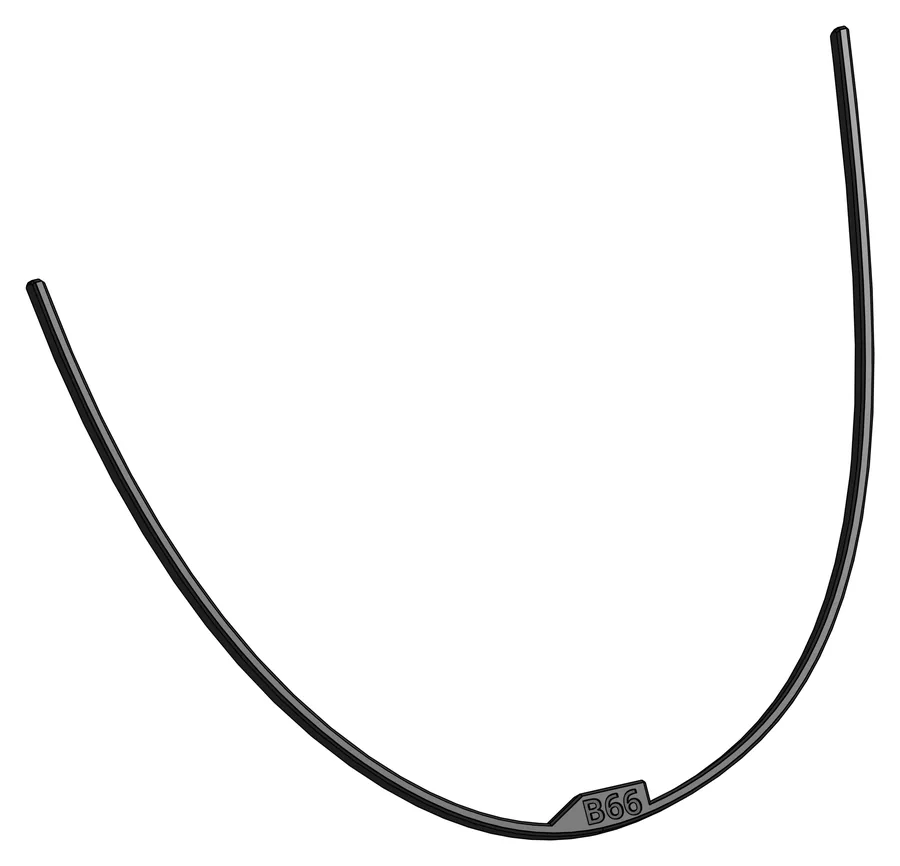 2× B66
Body Neck Position – Bogen zum Ausrichten des Halses
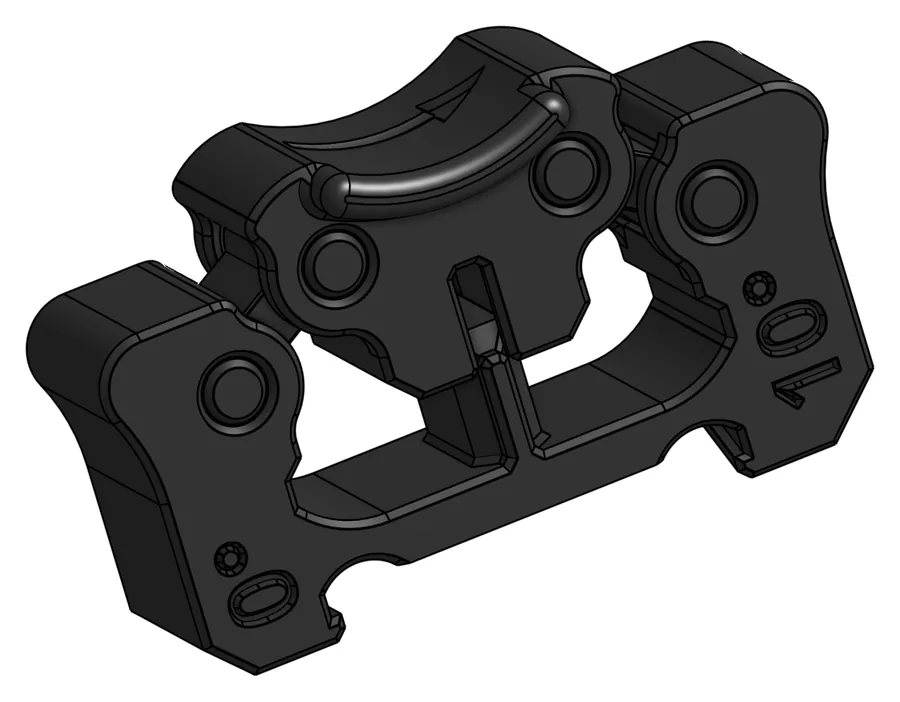 26× B67
Slicky – Steckklammer
 B
Logo-Buchstabe b
 dot
Logo-Punkt (Ring)
 i_major
Logo-Bogen (blau)
 i_minor
Logo-Strich (lila)
 P
Logo-Buchstabe p
Nicht druckbar (aus der pib#5.Makerbox)
- 4× E03 – Servo Bricklet 2.0 (TinkerForge)
- 12× E07 – MG996R-Servo
- 3× E13 – Verteilerklemme SPL-62
- 1× E24 – Relais (Halbleiterrelais, im Bild Keysolu KS33-F)
- 3× E25 – RGB-Taster
- 1× E27 – USB-Hub
- 1× E28 – Step-down-Wandler für den Raspberry Pi
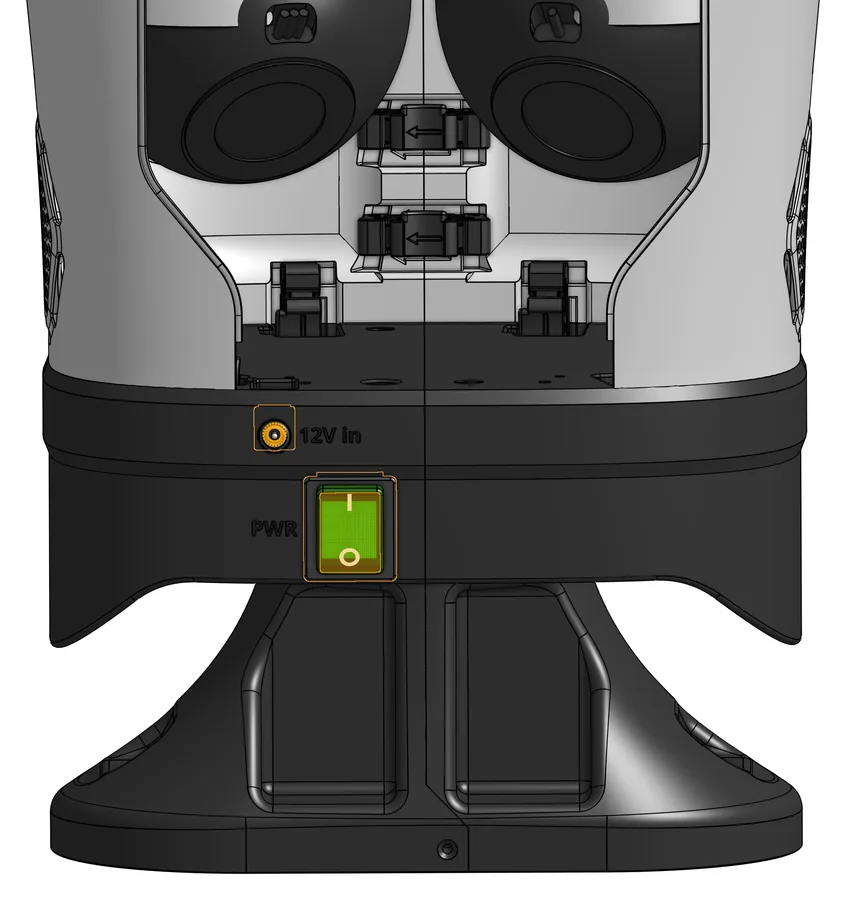
- 1× E29 – Strombuchse (Einbaubuchse)
- 1× E30 – Netzschalter
- 1× E31 – Step-down-Wandler für die 7,5-V-Schiene
- 1× E32 – Servokabel-Verteiler
- 1× E33 – Step-down-Wandler für Lautsprecher und USB-Hub
- 1× E34 – Lautsprecher Pebble V2 rechts
- 1× E34 – Lautsprecher Pebble V2 links
- 1× USB-C-Kabel
- 1× Adapter DC-Stecker auf Schraubklemmen
- 4× M08 – Stift 2×20 mm
- 70× S01 – M3-Mutter
- 32× S04 – M3×10
- 18× S05 – M3×12
- 8× S06 – M3×16
- 18× S10 – M3×25
- 6× S11 – M3×30
Fürs Protokoll, Kleinteile: Die Stückzahlen der Teileliste passen nicht zu den Schritten. Zusammengezählt brauchen die Schritte 20 Muttern S01 (Liste: 70), 8× M3×10 (Liste: 32), 4× M3×12 (Liste: 18), 2× M3×16 (Liste: 8), 4× M3×25 (Liste: 18), 2× M3×30 (Liste: 6) und 3 Stifte M08 (Liste: 4). Die Liste wurde in Version 9 nicht angepasst, obwohl zehn Muttern, sechs M3×16, zwei M3×12 und zwei M3×10 mit dem Stromhalter ins Kapitel 1c gewandert sind. Ob die Liste Reserve oder Teile anderer Kapitel enthält, sagt das Original nicht.
In den Schritten genannt, aber nicht in der Liste: zwölf M3×40 (empfohlener Schritt), der TinkerForge-HAT E02 und mehrere 0,5-m-Bricklet-Kabel (Schritte 3 und 7b), eine 8-A- und eine 10-A-Sicherung (7a, 8c), vier Y-Servokabel und acht Servokabel Stecker auf Stecker (9b), ein Adapter USB-C auf USB-A (4) und die Stromleitungen selbst. Die Schaltbilder beschriften sie mit AWG18 und AWG14.
Servos: Die Liste nennt 12× E07 (MG996R), eingebaut wird in diesem Kapitel aber keiner. Angeschlossen werden Servos aus Hals, Schultern und Armen. Die vier 12-V-Motoren aus Schritt 9b tragen im Schaltbild den Code E15, der in keiner Liste dieses Kapitels steht.
Umbau in Version 9: Bis Version 8 wurde der Stromhalter B47 hier in den Schritten 6a bis 7c bestückt und verkabelt, mit den Druckteilen B47 und 2× B57. Seit Version 9 (6. Oktober 2026) geschieht das beim Kalibrieren in Schritt 1c; das Kapitel hat deshalb drei Druckteile und zwei Schritte weniger. E13, E24 und E31 stehen trotzdem weiter in der Teileliste. Das Original verweist auf „Step 2d: Calibrate the motors“, so heißt die Wiki-Seite zur Kalibrierung; auf pib.rocks/build ist es Schritt 1c.
03
23 Schritte
Reihenfolge und Nummern wie im Original. Ein Klick aufs Bild zeigt es groß.
1
Unteren Brustkorb vorbereiten und verbinden
Schwierigkeit 1 von 5
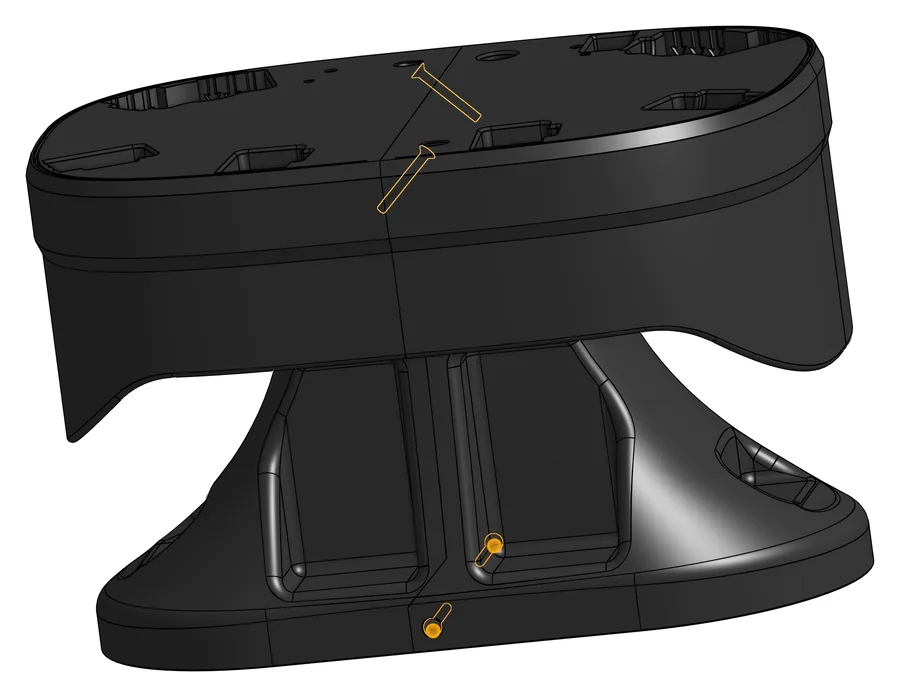
Sechs M3-Muttern (S01) in die Taschen der beiden unteren Brustkorbhälften B43-L und B43-R drücken. Dann die beiden Hälften zusammenschieben und verschrauben: im unteren Teil mit zwei M3×30 (S11), im oberen mit zwei M3×25 (S10).
Im Original sind das die Unterschritte 1a und 1b.
Braucht: B43-L, B43-R, 6× S01 M3-Mutter, 2× S11 M3×30, 2× S10 M3×25
2a
Oberen Brustkorb aufsetzen
Schwierigkeit 2 von 5
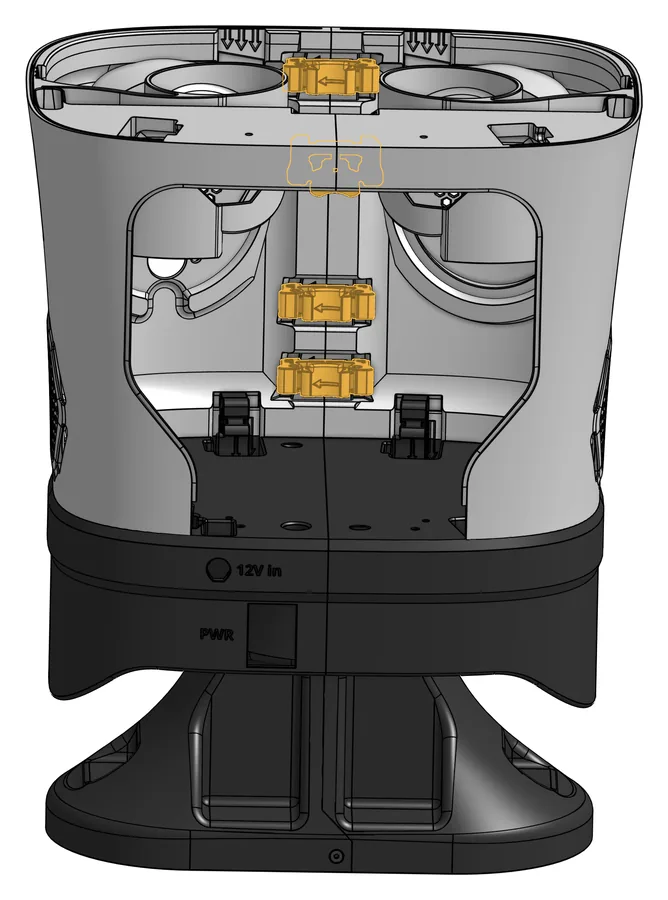
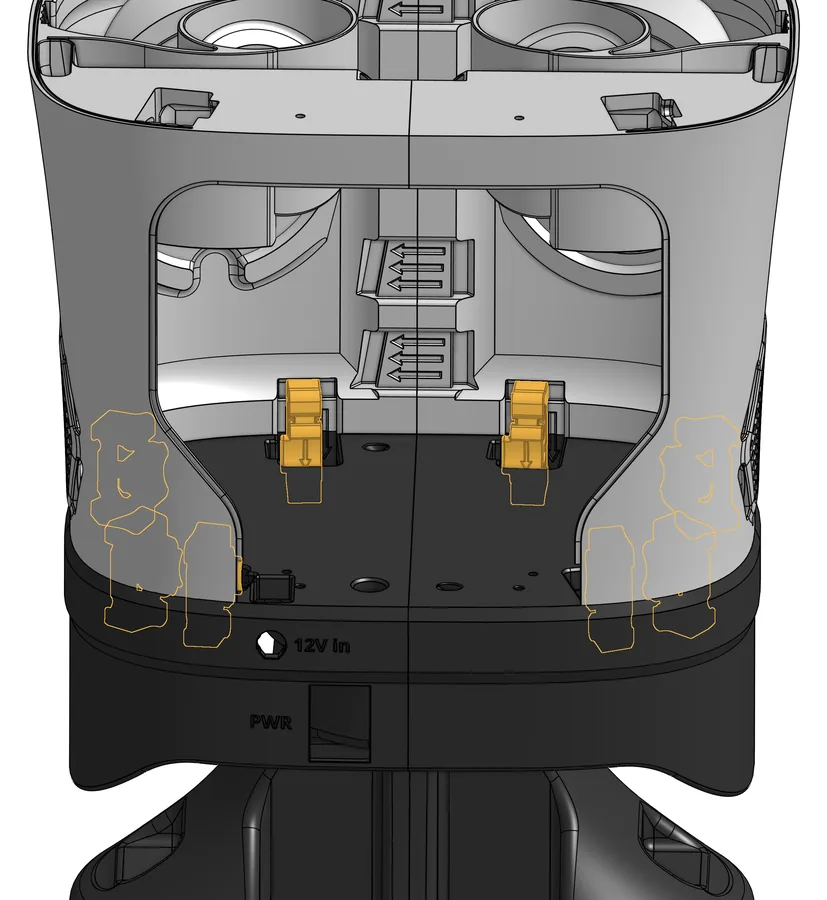
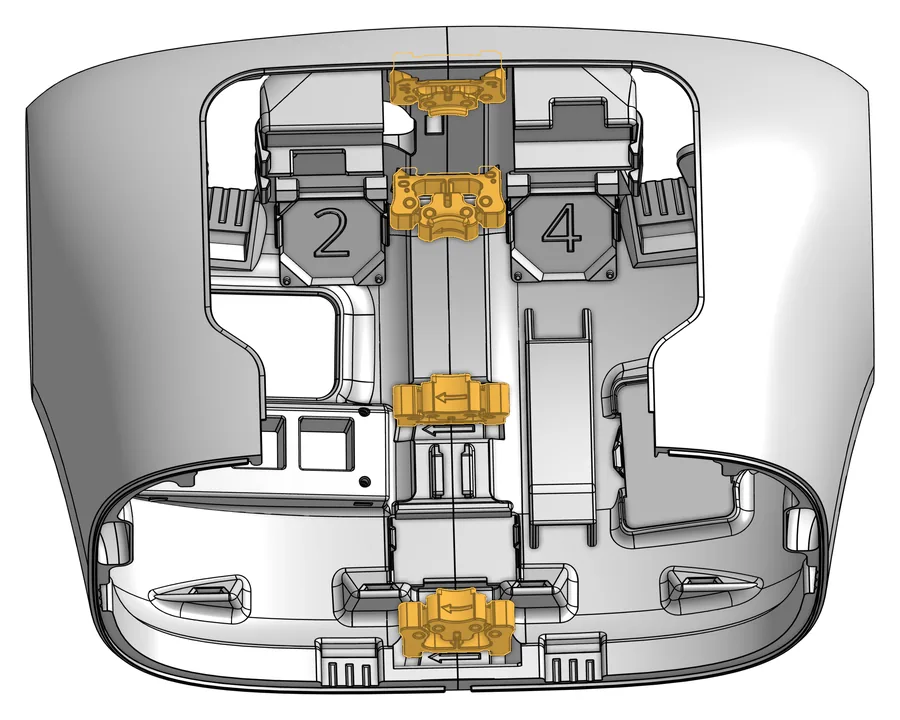
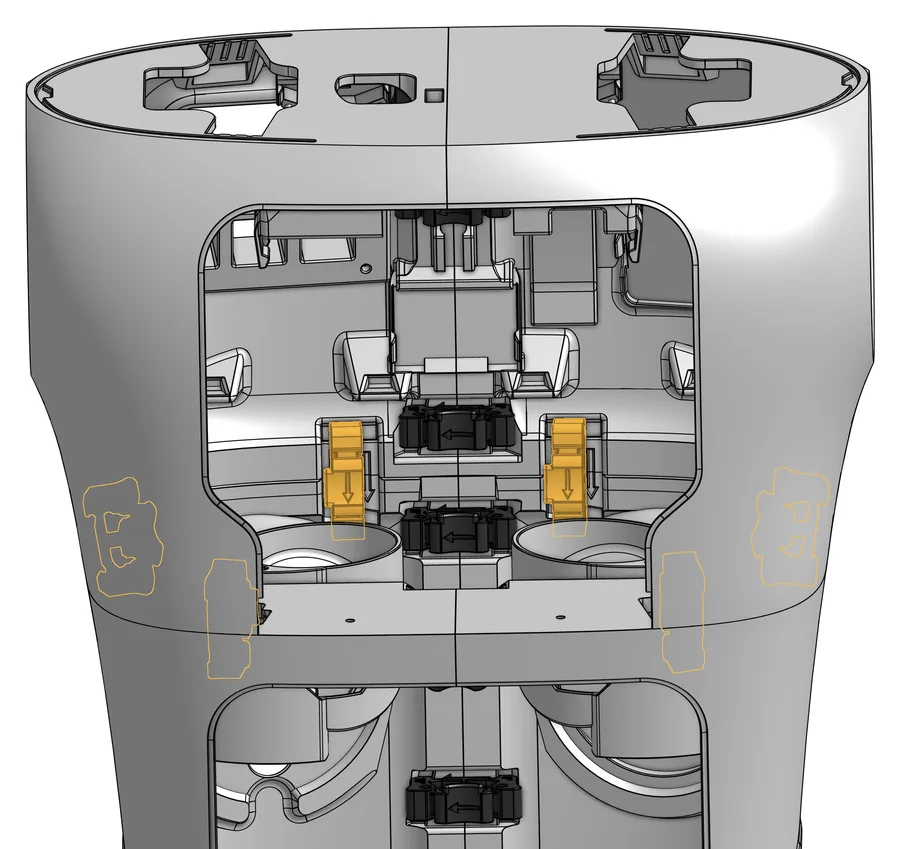
Die oberen Brustkorbhälften B42-L und B42-R mit vier Steckklammern B67 verbinden. Die Einheit auf den unteren Brustkorb aus Schritt 1 setzen und mit acht weiteren B67 sichern.
So kommt ein B67 an seinen Platz: gerade und schräge Seite richtig ausrichten, die Einschubrichtung ist mit einem Pfeil markiert. Mit leichtem Druck einschieben, bis es nicht weiter geht, dann in der Mitte herunterdrücken, damit es einrastet.
Braucht: B42-L, B42-R, 12× B67
2b
Schlüsselbein aufsetzen
Schwierigkeit 2 von 5
B41-L und B41-R mit vier B67 verbinden. Das fertige Schlüsselbein mit sechs weiteren B67 an B42-L und B42-R befestigen.
Damit sind alle 22 B67 aus den Schritten 2a und 2b verbaut; die letzten vier kommen beim Hals.
Braucht: B41-L, B41-R, 10× B67
Empf.
Hals und innere Schultern anbauen (empfohlen)
Schwierigkeit 3 von 5
Den fertigen Hals und beide inneren Schultern am Körper befestigen. Den Hals richten zwei bogenförmige B66 aus, vier B67 halten ihn. Die inneren Schultern werden mit zwölf M3×40 verschraubt, sechs je Seite. Die Schrauben stammen laut Original aus der Anleitung zur inneren Schulter.
Das Original führt diesen Schritt ohne Nummer als „Recommended Step“.
Merke: Das Original empfiehlt, Hals und innere Schulter schon vor diesem Kapitel fertig zu haben. In der Reihenfolge auf pib.rocks/build kommt die innere Schulter (Schritt 4b) aber erst nach dem Oberkörper. Die zwölf M3×40 stehen nicht in der Teileliste dieses Kapitels.
Braucht: 2× B66, 4× B67, 12× M3×40, Hals mit Kopf, 2 innere Schultern
3
RGB-Taster einbauen
Schwierigkeit 2 von 5
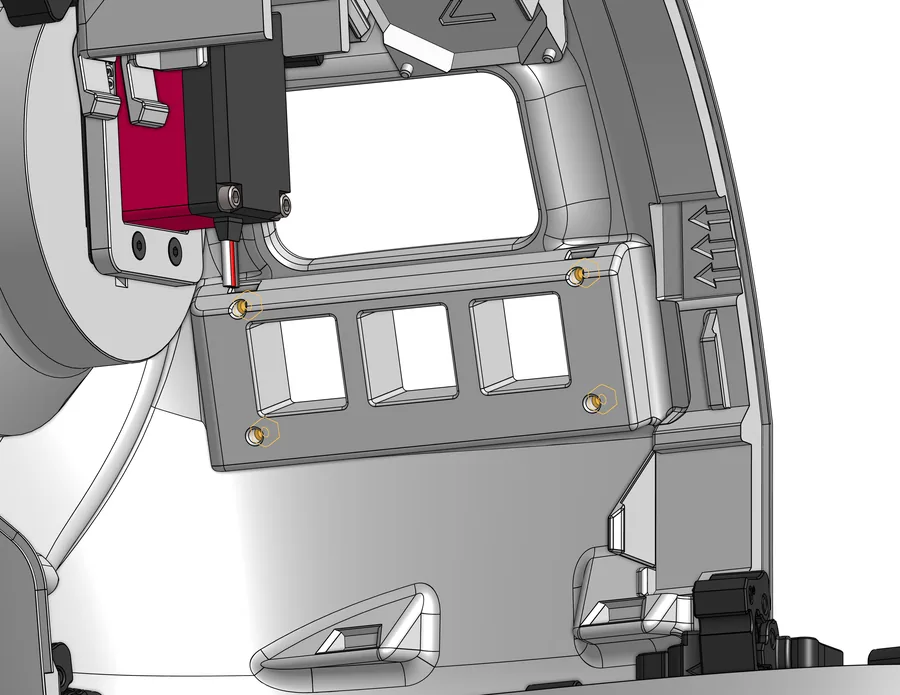
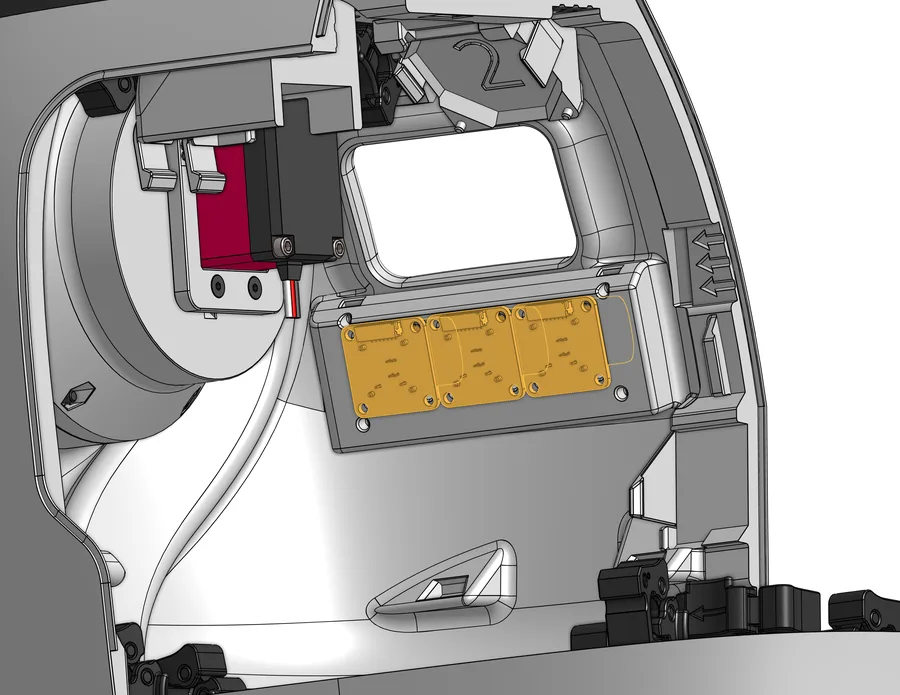
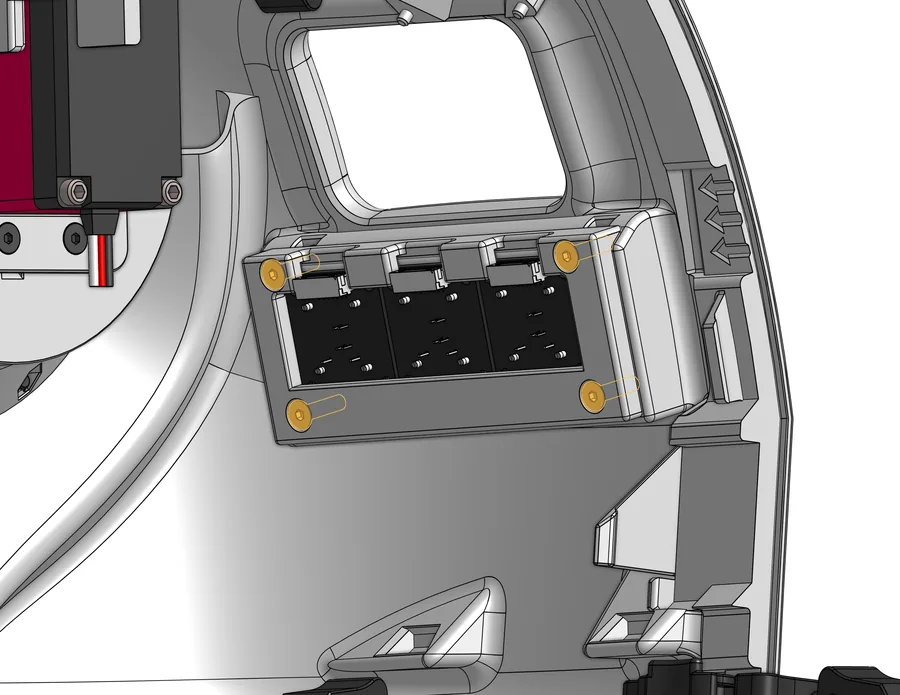
Vier M3-Muttern in die seitlichen Taschen drücken. Die drei RGB-Taster E25 an ihre Plätze setzen, den Rahmen B58 darüberlegen und mit vier M3×12 (S05) festschrauben.
Danach die Taster mit drei 0,5 m langen Bricklet-Kabeln an den TinkerForge-HAT E02 anschließen.
Merke: E02 und die Bricklet-Kabel stehen nicht in der Teileliste dieses Kapitels. Wo der HAT sitzt, sagt dieser Schritt nicht.
Braucht: 4× S01 M3-Mutter, 3× E25, B58, 4× S05 M3×12, 3× Bricklet-Kabel 0,5 m
4
Lautsprecher einsetzen
Schwierigkeit 1 von 5
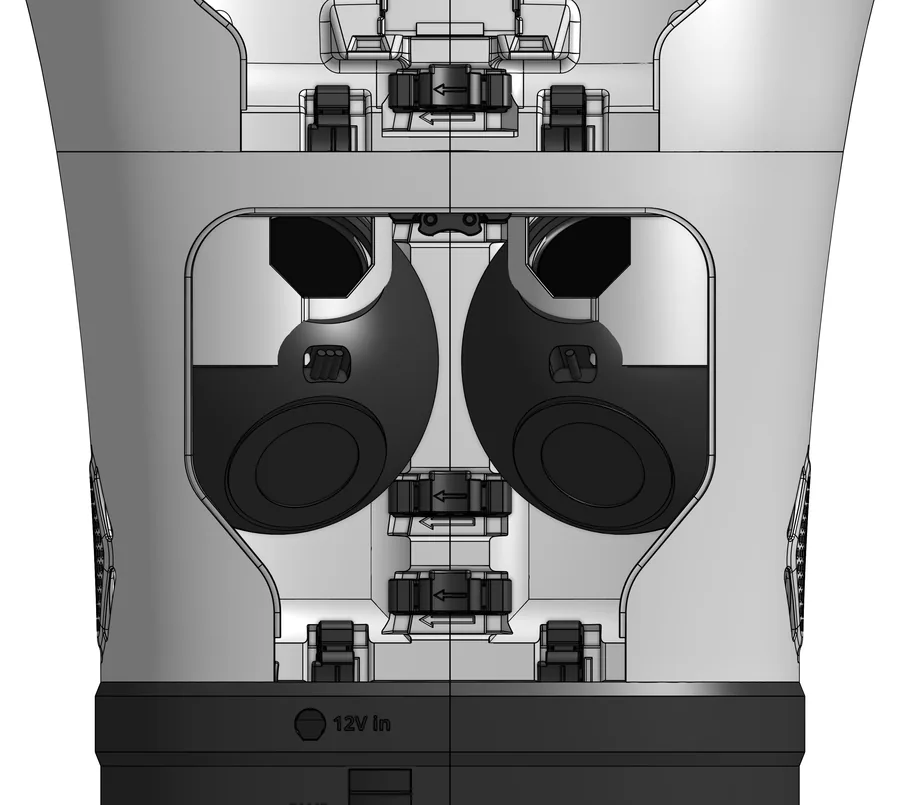
Die beiden Lautsprecher E34 (Pebble V2, rechts und links) an ihre Plätze im Körper setzen. Den 3,5-mm-Klinkenstecker mit dem Mikrofon im Kopf verbinden. Das USB-C-Kabel kommt zusammen mit einem Adapter von USB-C auf USB-A später an den USB-Hub E27 (Schritt 12). Die Kabel durch die vorgesehenen Kabelkanäle führen.
Merke: Wie der Klinkenstecker der Lautsprecher an das Mikrofon im Kopf kommt, erklärt das Original nicht weiter, und das einzige Bild zeigt keine Kabel. Der USB-C-auf-USB-A-Adapter fehlt in der Teileliste. Das Original schreibt „Pebbel“.
Braucht: E34 rechts, E34 links
5
Netzschalter und Strombuchse
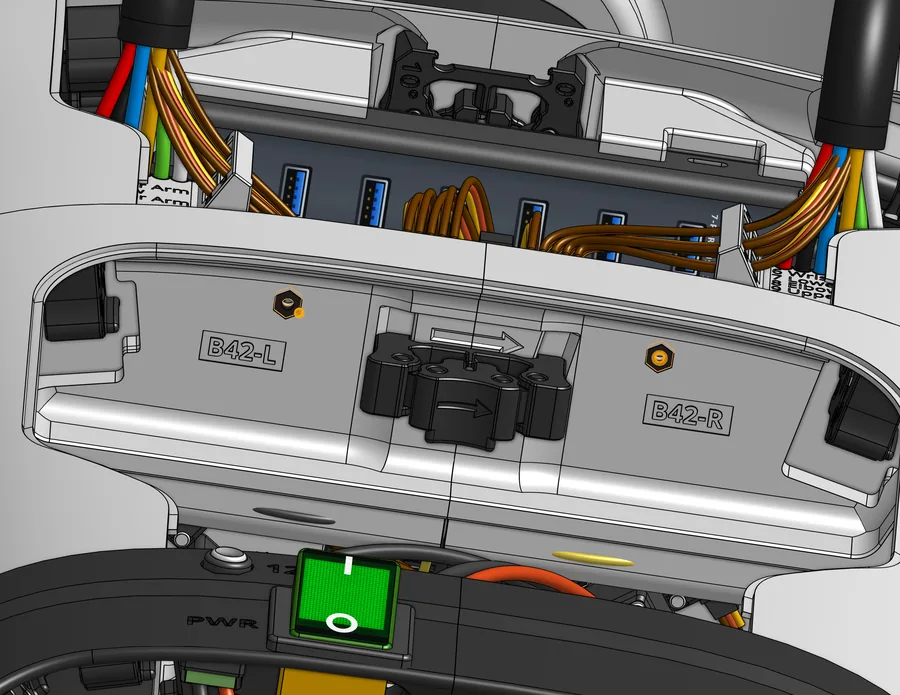
Den Eingang des Netzschalters E30 mit der Strombuchse E29 verbinden. Dann beide in ihre Plätze im Körper schieben.
Merke: Ab diesem Schritt gibt das Original keine Schwierigkeitsgrade mehr an.
Braucht: E30, E29
6a
Vormontierten Stromhalter einsetzen
Den in Schritt 1c vormontierten Stromhalter B47 mit zwei M3×16 (S06) im Körper befestigen.
Braucht: B47 aus Schritt 1c, 2× S06 M3×16
6b
Netzschalter an die mittlere Klemme
Die Plus- und Minus-Ausgangsadern des Netzschalters E30 an den Eingang der mittleren Klemme anschließen.
Ergänzung der Redaktion, nicht aus dem Original: Ab hier wird die Stromversorgung verdrahtet. Solange verkabelt wird, sollte nichts an der Buchse „12V in“ stecken.
Achtung: Laut Original: Plus an Plus, Minus an Minus.
7a
Stromkabel für Bricklet 2 und 4
Die Stromkabel für die Servo-Bricklets E03 Nummer 2 und Nummer 4 vorbereiten. Bricklet 4 kommt an die 12-V-Klemme, Bricklet 2 an die 7,5-V-Klemme. Beide Kabel durch die vorgesehenen Kabelkanäle führen.
Achtung: In das Kabel für Bricklet 4 gehört eine 8-A-Sicherung, bevor es an die 12-V-Klemme kommt. Im Schaltbild zu Schritt 9b sitzt sie in der roten Plusader.
Merke: Die vier Bilder zeigen nur den Kabelweg, die Sicherung ist darin nicht zu sehen. Sie steht unter „Needed Parts“, aber nicht in der Teileliste oben.
Braucht: 1× Sicherung 8 A, Stromkabel
7b
Servo-Bricklets einsetzen
An beide Servo-Bricklets E03 zuerst die vorbereiteten Stromkabel und die 0,5-m-Bricklet-Kabel anschließen. Erst dann die Bricklets an ihre Plätze setzen.
Braucht: 2× E03, 2× Bricklet-Kabel 0,5 m
8a
Wandler für den Raspberry Pi
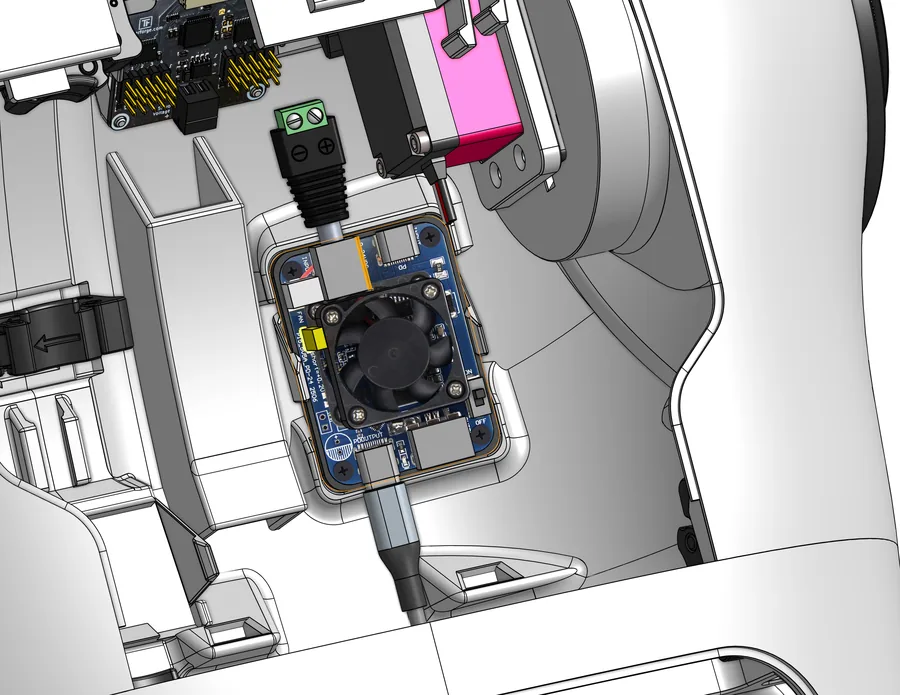
Ein Stromkabel an der mittleren Klemme anschließen und durch denselben Kabelkanal führen wie das Kabel für Bricklet 4. Das Kabel am Adapter DC-Stecker auf Schraubklemmen festschrauben und den Adapter in den Wandler E28 stecken.
Ein USB-C-auf-USB-C-Kabel an E28 anschließen und das andere Ende in den Raspberry Pi stecken.
Merke: Die Teileliste nennt nur „USB-C“, gemeint ist offenbar dieses USB-C-auf-USB-C-Kabel.
Braucht: Adapter DC-Stecker auf Schraubklemmen, E28, USB-C-Kabel
8b
Wandler für Lautsprecher und USB-Hub
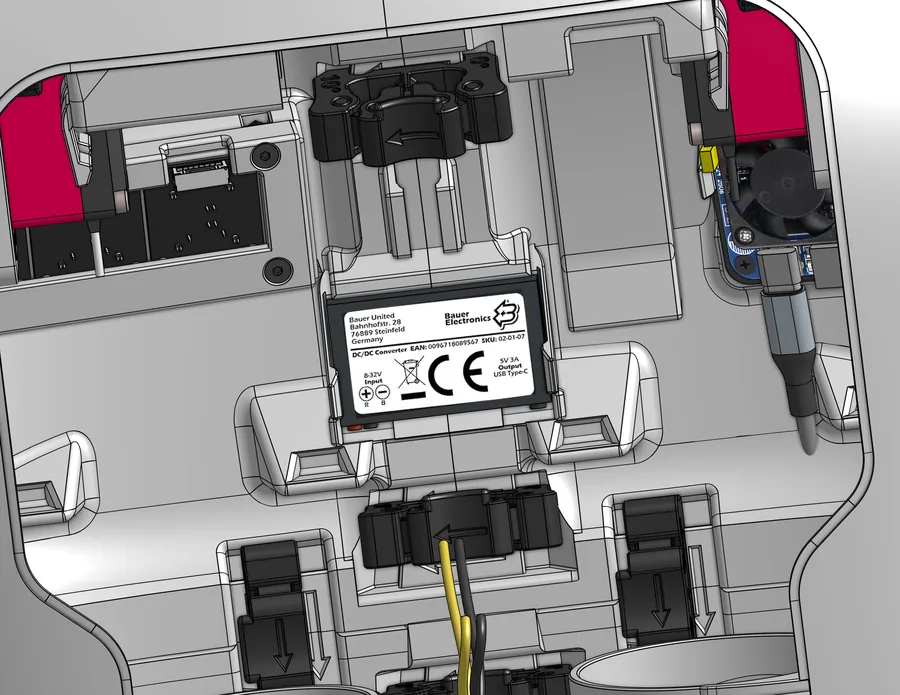
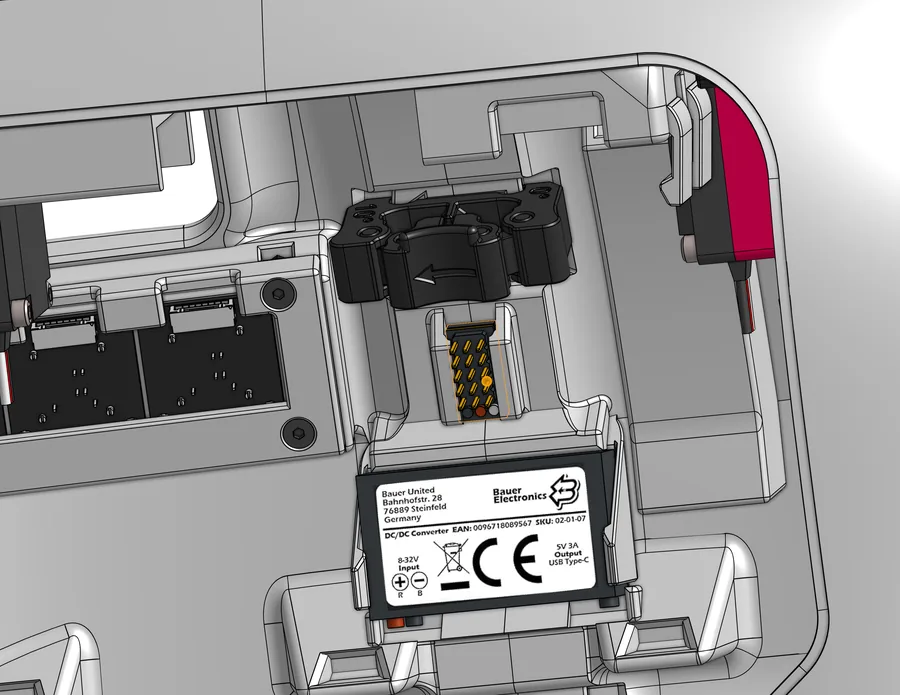
Den Wandler E33 an die mittlere Klemme anschließen. Sein USB-C-Kabel versorgt später den USB-Hub E27 (Schritt 12). Laut Etikett nimmt E33 8 bis 32 V auf und gibt 5 V mit 3 A über USB-C ab.
Merke: Die beiden Bilder zeigen das Etikett des E33 unterschiedlich: im 3D-Bild steht ⊕⊖ über „R B“, im Schaltbild ⊖⊕ über „R B“. Die Adern im Schaltbild liegen schwarz an ⊖ und rot an ⊕. Vor dem Anschließen das Etikett am echten Bauteil prüfen.
Braucht: E33
8c
Servokabel-Verteiler anschließen
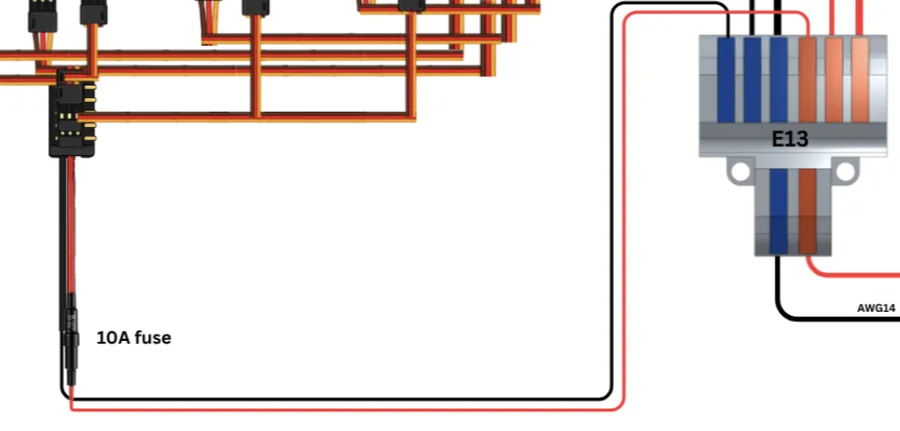
Den Servokabel-Verteiler E32 an seinen Platz setzen. Dann die schwarze Ader (Minus) und die abgesicherte rote Ader (Plus) an die 12-V-Klemme anschließen.
Achtung: In die rote Plusader gehört eine 10-A-Sicherung, bevor sie an die 12-V-Klemme kommt.
Braucht: E32, 1× Sicherung 10 A
9a
Motoren an Bricklet 2
Die Motoren nach dieser Belegung an Servo-Bricklet E03 Nummer 2 anschließen:
- Pin 0: shoulder_horizontal_right (Schulter horizontal, rechts)
- Pin 4: turn_head_motor (Kopf drehen)
- Pin 5: tilt_forward_motor (Kopf nicken)
- Pin 8: shoulder_horizontal_left (Schulter horizontal, links)
Achtung: Laut Original jedes Servokabel richtig herum stecken: die gelbe Ader zum Signal-Symbol.
Merke: Zu diesem Schritt gibt es kein Bild. Die Belegung stimmt mit der Wiki-Seite zur Pinbelegung überein; dort sind die übrigen Pins von Bricklet 2 als Ersatz für durchgebrannte Pins vorgesehen.
9b
Die vier 12-V-Motoren an Bricklet 4
Die 12-V-Motoren nach dieser Belegung an Servo-Bricklet E03 Nummer 4 anschließen:
- Pin 0: shoulder_vertical_right (Schulter vertikal, rechts)
- Pin 1: shoulder_vertical_left (Schulter vertikal, links)
- Pin 2: elbow_left (Ellbogen links)
- Pin 3: elbow_right (Ellbogen rechts)
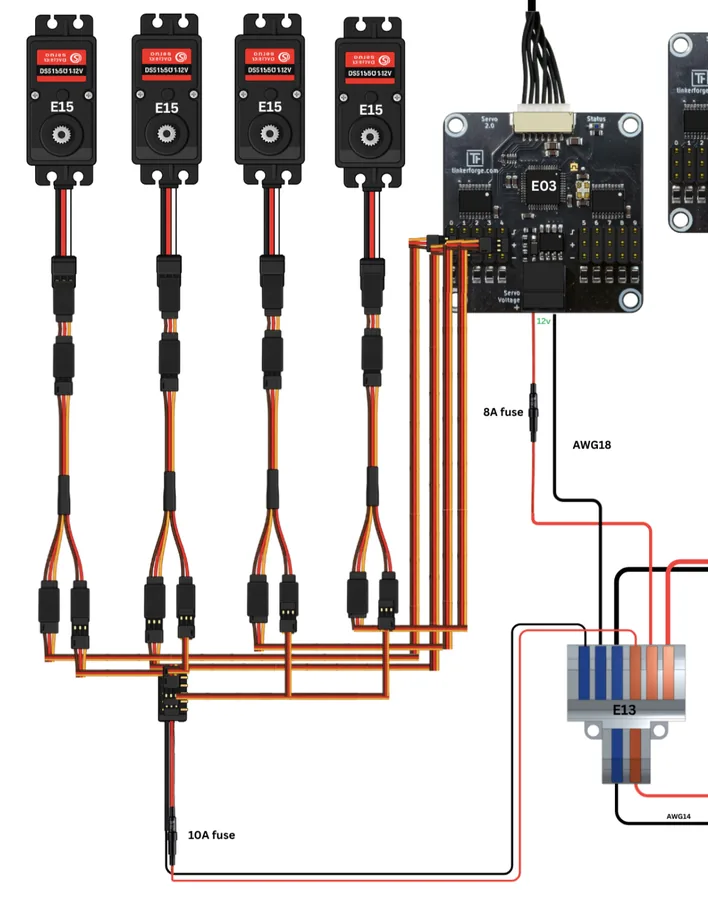
Die 12-V-Motoren bekommen zusätzlich Strom über den Verteiler E32. Für jeden Motor werden ein Y-Servokabel und zwei Servokabel Stecker auf Stecker gebraucht. An der Seite des Y-Kabels mit zwei Steckern bei einem Zweig die gelbe Signalader durchtrennen. Die Seite mit einem Stecker kommt an den Motor. Den Zweig ohne gelbe Ader über ein Stecker-Stecker-Kabel an E32 anschließen, den anderen Zweig über das zweite Stecker-Stecker-Kabel an Bricklet 4. Das für alle vier 12-V-Motoren wiederholen.
Achtung: Laut Original die Servokabel richtig herum stecken: die gelbe Signalader zum Signal-Symbol auf Bricklet 4.
Merke: Im Schaltbild tragen die vier Motoren den Code E15 und den Aufdruck 12V. E15, die Y-Kabel und die Stecker-Stecker-Kabel stehen nicht in der Teileliste dieses Kapitels.
Braucht: 4× Y-Servokabel, 8× Servokabel Stecker auf Stecker
10
Servo-Arrays einsetzen
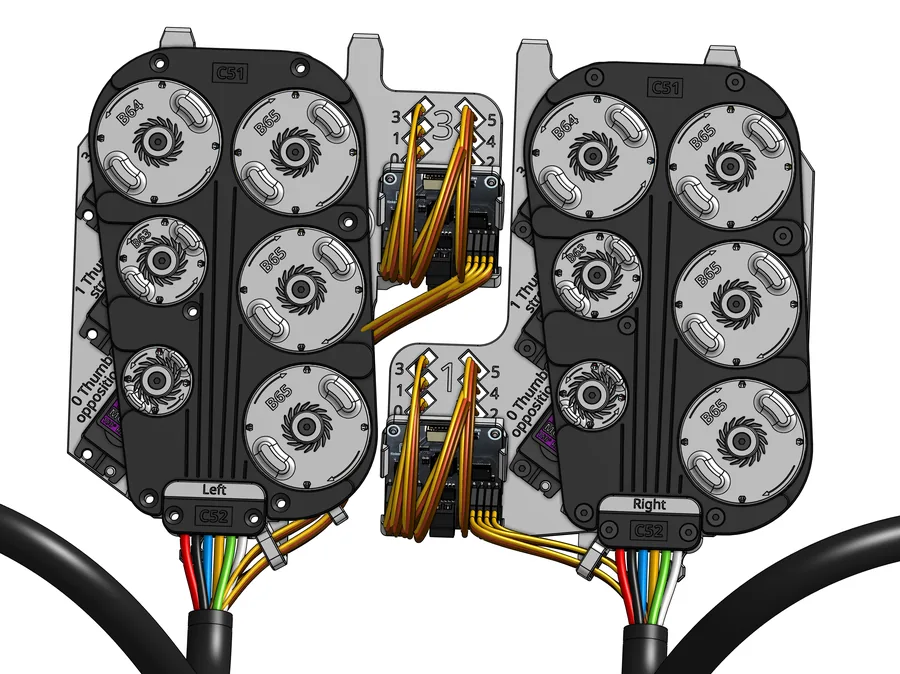
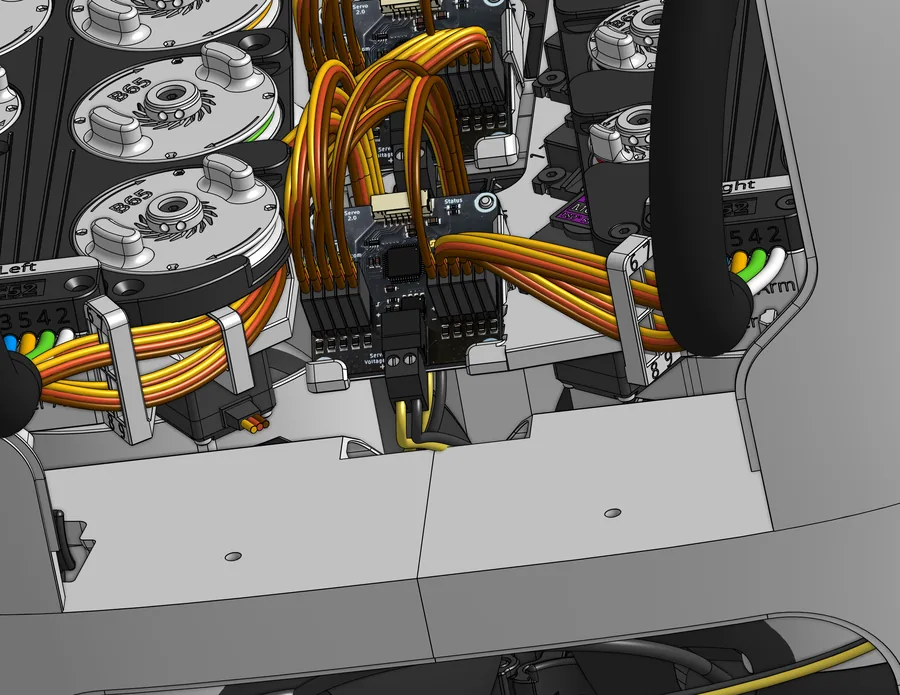
Die fertig montierten Servo-Arrays C60L (links) und C60R (rechts) an ihre Plätze im Oberkörper setzen. Die übrigen Servokabel an die Bricklets 1 und 3 anschließen:
- Pin 6: wrist_right (Handgelenk)
- Pin 7: lower_arm_right_rotation (Unterarm drehen)
- Pin 9: upper_arm_right_rotation (Oberarm drehen)
Merke: Das Original nennt nur die Motornamen der rechten Seite, obwohl zwei Bricklets gemeint sind. Laut der Wiki-Seite zur Pinbelegung gehört Bricklet 1 zur rechten Seite; Bricklet 3 hat dieselben Pins für links (wrist_left, lower_arm_left_rotation, upper_arm_left_rotation). Auf den Bildern tragen die Baugruppen die Aufdrucke C51 und C52, die Codes C60L und C60R tauchen sonst in dieser Anleitung nicht auf.
11
Strom für Bricklet 1 und 3
Die Servo-Bricklets E03 Nummer 1 und Nummer 3 an das Stromkabel anschließen, das an der 7,5-V-Klemme hängt. Die Kabel durch die vorgesehenen Kabelkanäle führen.
12
USB-Hub einbauen
Den USB-Hub E27 an seinen Platz setzen. Die USB-A-Kabel von Lautsprecher und Mikrofon an E27 anstecken. Das USB-C-Kabel vom Wandler E33 an den seitlichen USB-C-Stromeingang von E27 stecken. Dann E27 mit dem Raspberry Pi verbinden.
Braucht: E27
13a
Muttern im Brustkorb
Zwei M3-Muttern in die Schlitze von B42-L und B42-R drücken, eine je Hälfte.
Braucht: 2× S01 M3-Mutter
13b
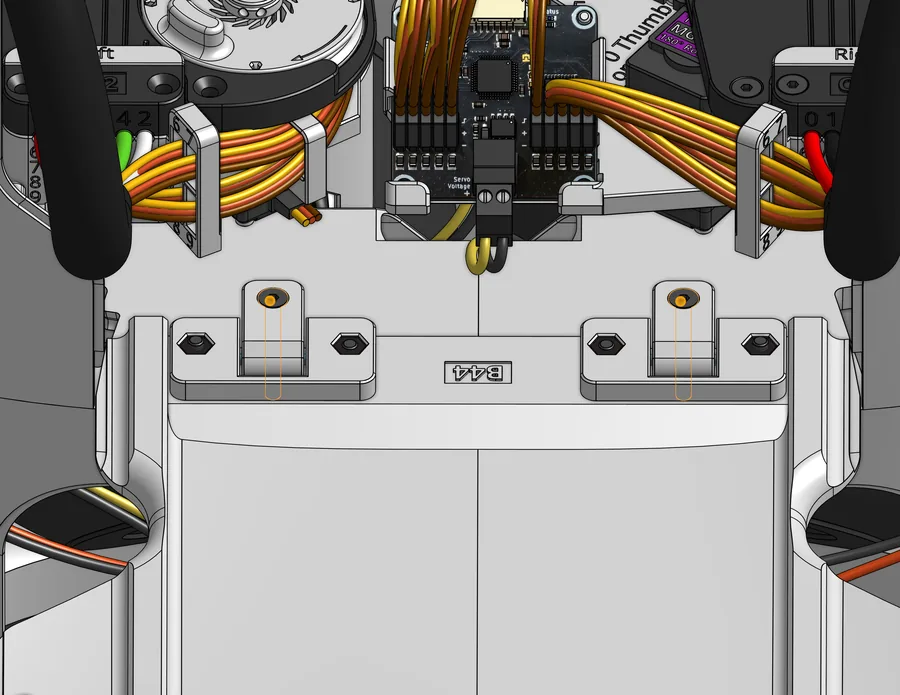
Scharnier für den Elektronik-Deckel
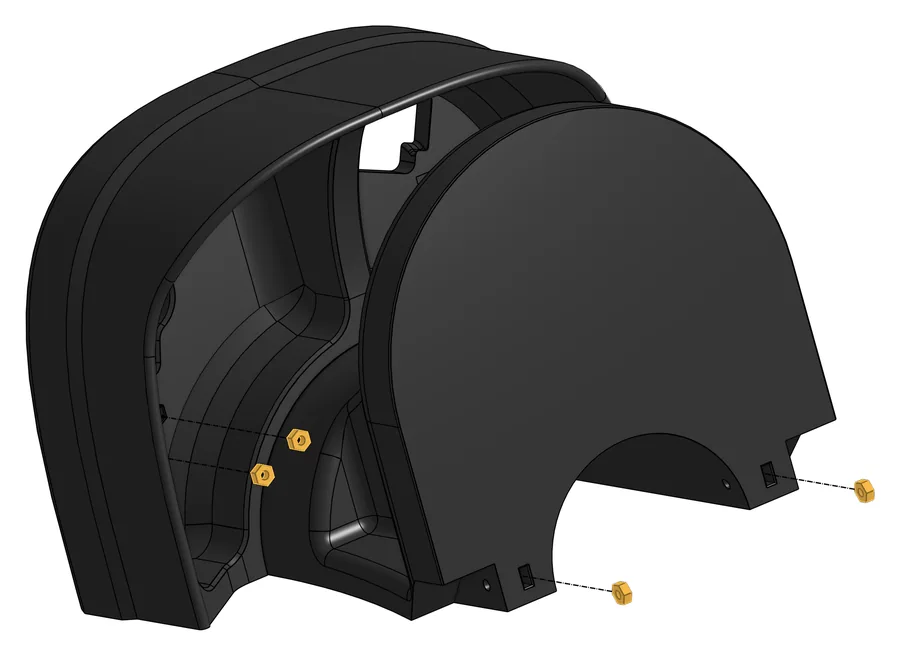
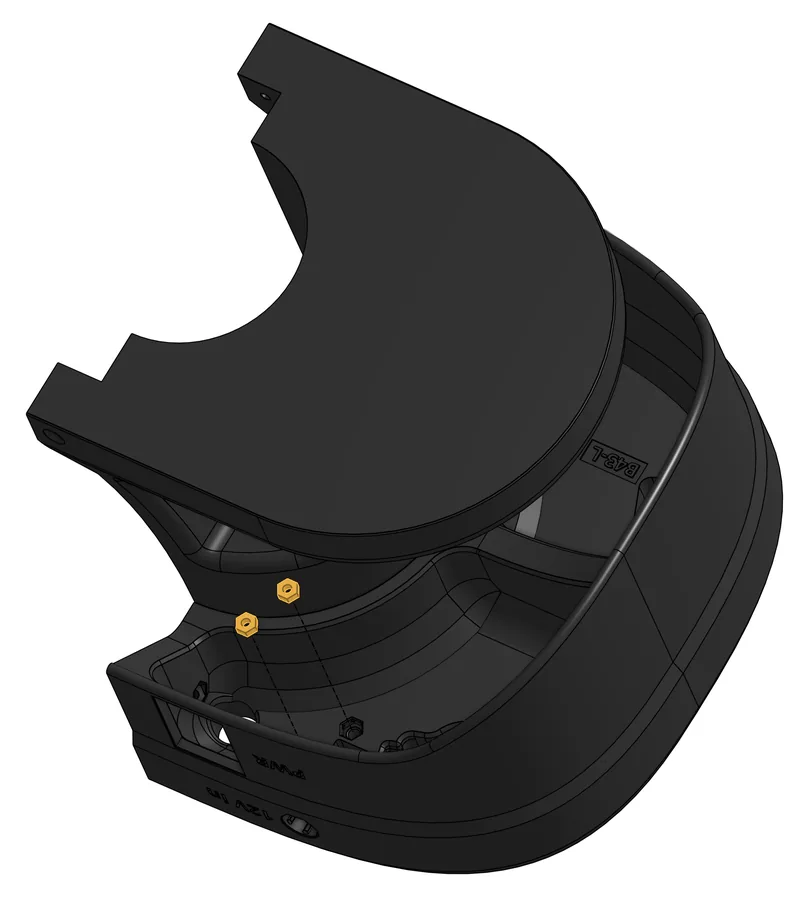
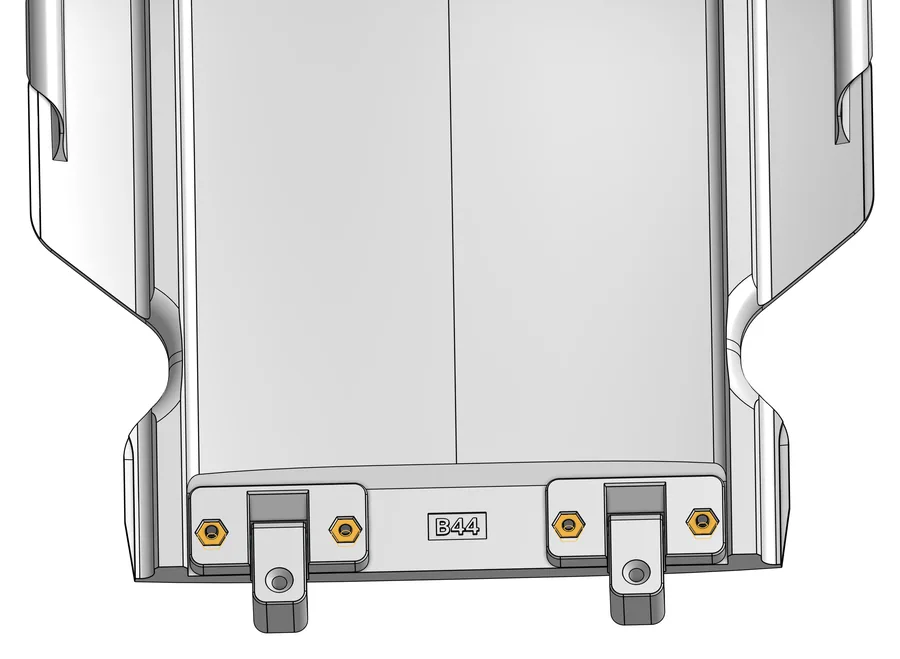
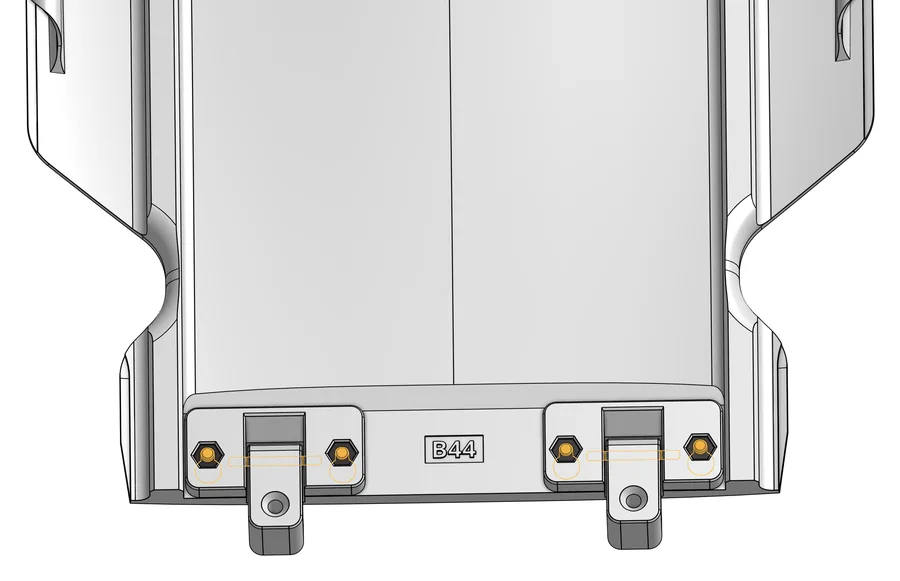
Vier M3-Muttern in die Scharnierplatten B49 drücken. Dann B44, die Scharniere B48 und die Platten B49 mit vier M3×10 (S04) verbinden. Dabei die Stifte M08 (2×20 mm) in die Scharniere stecken.
Die fertige Scharnierseite laut Original mit zwei M3×25 (S10) an B47 schrauben.
Merke: Auf dem dritten Bild dieses Schritts sitzt das Scharnier von B44 oben unter den Bricklets, nicht am Stromhalter B47 im unteren Teil. B47 passt eher zum Deckel B46 aus Schritt 13c. Das Original klärt das nicht.
Braucht: B44, 2× B48, 2× B49, 2× M08, 4× S01 M3-Mutter, 4× S04 M3×10, 2× S10 M3×25
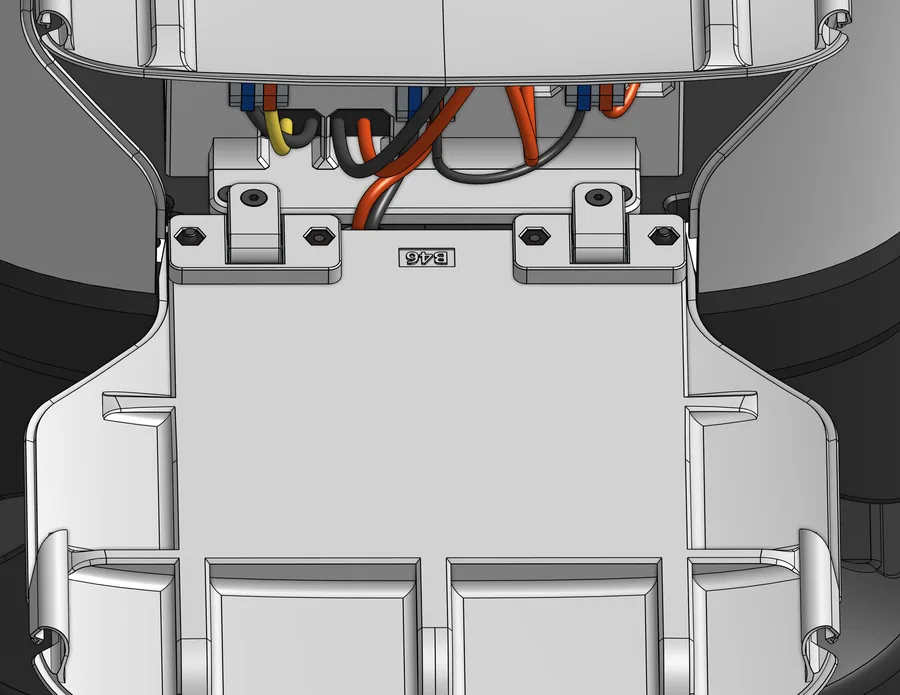
13c
Scharnier für den Strom-Deckel
Für den Deckel B46 dasselbe wiederholen.
Merke: Das Original schreibt „Repeat Step 17b“. Einen Schritt 17 gibt es nicht, gemeint ist 13b. Die Teileliste dieses Schritts nennt nur einen Stift M08 (in 15b sind es zwei) und keine M3×25 für die Befestigung.
Braucht: B46, 2× B48, 2× B49, 1× M08 (laut Original), 4× S01 M3-Mutter, 4× S04 M3×10
14
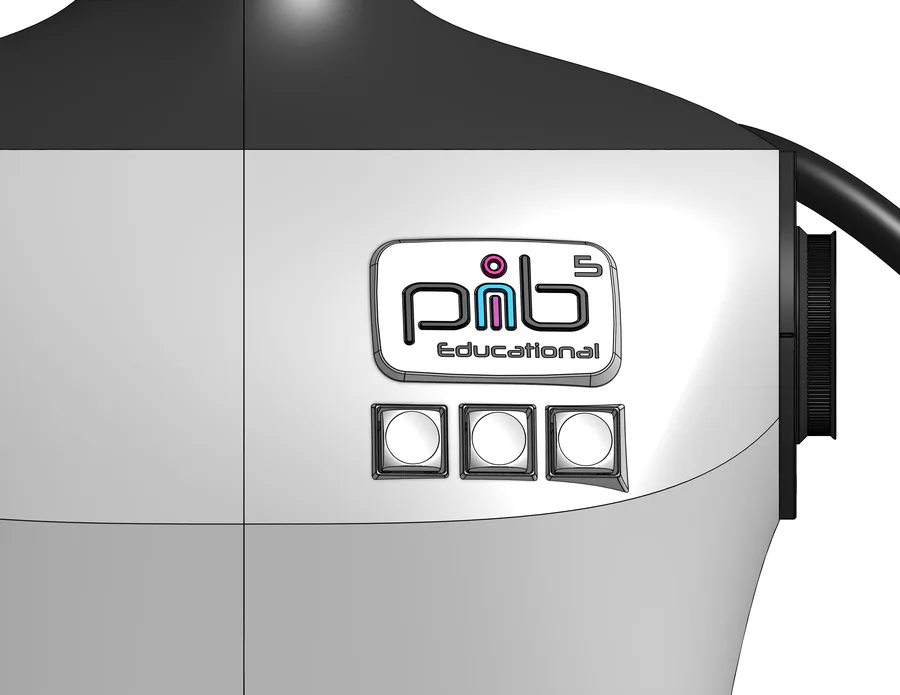
Logoschild
Die Teile P, B, i_minor und i_major in das Logoschild B55 legen. Dann B55 an seinen Platz im linken Schlüsselbein B41-L setzen.
Merke: Der Logo-Punkt „dot“ steht in der Teileliste und ist im Bild eingesetzt, wird im Text aber nicht erwähnt.
Braucht: B55, P, B, i_minor, i_major, dot
04
Pinbelegung aller vier Servo-Bricklets
Die Schritte 9a, 9b und 10 nennen nur einen Teil der Belegung. Vollständig steht sie auf der Wiki-Seite „pib#5 Motor Pinout“ (Version 3 vom 21. September 2026). Freie Pins sind dort als Ersatz für durchgebrannte Pins vorgesehen.
| Pin | Bricklet 1 (rechts) | Bricklet 2 | Bricklet 3 (links) | Bricklet 4 (12 V) |
|---|---|---|---|---|
| 0 | thumb_right_opposition | shoulder_horizontal_right | thumb_left_opposition | shoulder_vertical_right |
| 1 | thumb_right_stretch | Ersatz | thumb_left_stretch | shoulder_vertical_left |
| 2 | index_right_stretch | Ersatz | index_left_stretch | elbow_left |
| 3 | middle_right_stretch | Ersatz | middle_left_stretch | elbow_right |
| 4 | ring_right_stretch | turn_head_motor | ring_left_stretch | – |
| 5 | pinky_right_stretch | tilt_forward_motor | pinky_left_stretch | – |
| 6 | wrist_right | Ersatz | wrist_left | – |
| 7 | lower_arm_right_rotation | Ersatz | lower_arm_left_rotation | – |
| 8 | Ersatz | shoulder_horizontal_left | Ersatz | – |
| 9 | upper_arm_right_rotation | Ersatz | upper_arm_left_rotation | – |
05
Und dann?
Damit ist der Oberkörper fertig. Als Nächstes kommt die horizontale Schulter in Schritt 4a.
Zurück: Schritt 2d – Unterarm, weiter mit Schritt 4a – Schulter. Alle zwölf Schritte auf einen Blick: die pib#5-Bauanleitung.
Übersetzt und aufbereitet nach der offiziellen pib#5-Anleitung „Step 3: Build pib’s upper body“ (isento GmbH, pib-Wiki, Version 9 vom 6. Oktober 2026, abgerufen am 9. Oktober 2026), verlinkt von pib.rocks/build. Renderings und Bildschirmfotos: offizielle pib-Bauanleitung, isento GmbH. Nicht selbst nachgebaut – Fehler im Original sind als Hinweis markiert, nicht korrigiert.